
Tự lắp máy CNC mini cỡ 3018: cấu tạo, căn vít me, phần điện và cài GRBL
Các bước tự lắp máy CNC mini 3018: cấu tạo kiểu bàn di chuyển, vật tư, căn vít me T8 thẳng hàng, tính bước/mm, spindle 775 qua MOSFET, cài GRBL, dò Z và nhát phay đầu tiên.
Máy CNC 3018 là cỡ máy phay mini phổ biến nhất cho người mới: tên gọi lấy từ vùng làm việc khoảng 300 × 180 mm, trục Z đi được khoảng 40–45 mm. Máy phay được gỗ, nhựa, mica, mạch in, khắc chữ lên nhôm mỏng, và thường bán dưới dạng bộ kit tự lắp.
Bài này đi qua cấu tạo, vật tư, các bước lắp từng cụm, cách tính số bước mỗi milimét cho vít me T8, phần điện, cài GRBL và những việc cần làm trước nhát phay đầu tiên. Cách làm dùng được cho cả bộ kit lẫn máy tự chế khung nhôm hay khung gỗ cùng cỡ.
1. Cấu tạo máy 3018
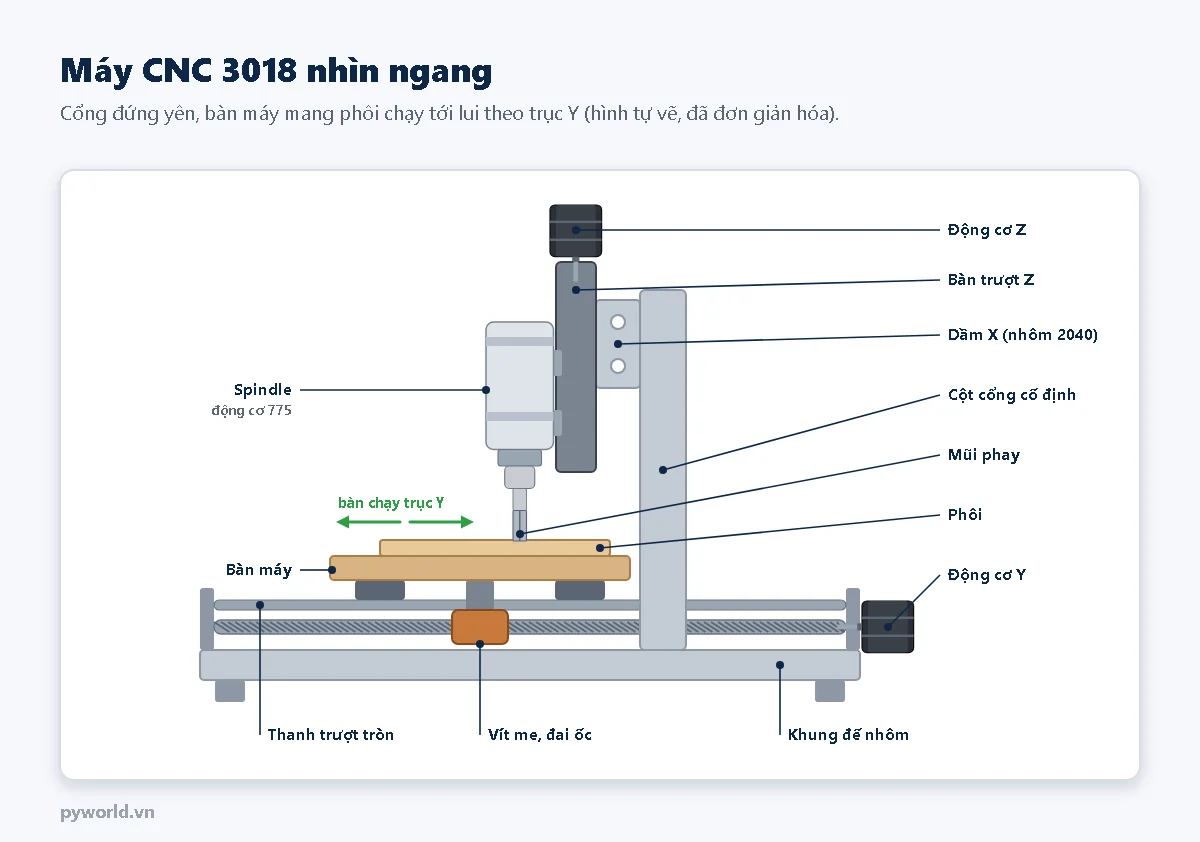
- Kiểu bàn di chuyển: cổng đứng yên, bàn máy mang phôi chạy theo trục Y; spindle chạy ngang trên dầm X (trục X) và lên xuống trên bàn trượt Z. Kiểu này gọn và cứng cho máy nhỏ, đổi lại vùng làm việc nhỏ hơn thân máy (bài 4 của loạt).
- Truyền động: cả ba trục dùng vít me T8 và đai ốc đồng, dẫn hướng bằng thanh trượt tròn và bạc trượt bi.
- Spindle: bản cơ bản dùng động cơ một chiều chổi than loại 775 chạy 24 V, gắn đầu kẹp collet ER11; mũi phay chuôi 3,175 mm là cỡ hay gặp nhất.
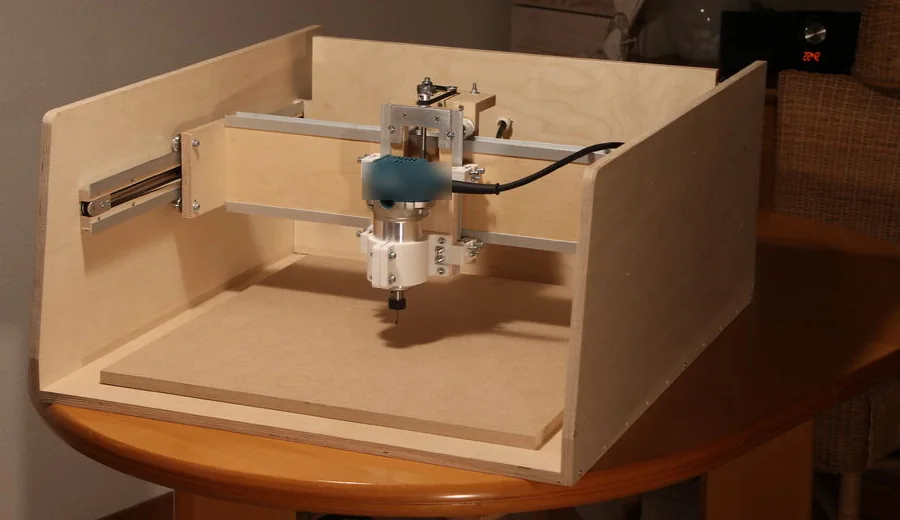

Khung gỗ dán rẻ, dễ gia công nhưng kém cứng hơn khung nhôm và co giãn theo độ ẩm; phù hợp để học và phay gỗ, nhựa. Muốn phay nhôm thì khung càng cứng càng tốt.
2. Vật tư
| Hạng mục | Gợi ý | Ghi chú |
|---|---|---|
| Khung | nhôm định hình 2020, 2040 và tấm hông | hoặc gỗ dán dày cho máy học tập |
| Dẫn hướng | thanh trượt tròn, bạc trượt bi; hoặc ray vuông | bài 4, bài 8 của loạt |
| Truyền động | vít me T8, đai ốc đồng, khớp nối mềm 5 × 8 mm, gối đỡ | đai ốc chống rơ có lò xo giảm độ rơ |
| Động cơ, driver | 3 động cơ NEMA 17; A4988, DRV8825 hoặc TMC2209 | bài 6, bài 7 |
| Bo điều khiển | bo GRBL của kit; hoặc Arduino Uno + CNC shield V3; hoặc Arduino Nano + đế CNC cho Nano | bài 11; dây USB có dây dữ liệu |
| Spindle | động cơ 775 24 V, collet ER11 | cần tầng MOSFET để chỉnh tốc độ bằng PWM |
| Nguồn | 24 V, đủ dòng cho spindle và ba động cơ | bài 10 |
| Phụ kiện | công tắc hành trình, tấm dò Z, nút dừng khẩn, kẹp phôi | tấm dò Z: tấm đồng và kẹp cá sấu |
| Thiết bị phụ | quạt hút, đèn chiếu vùng phay | relay bật tắt bằng M8, M9; mạch hạ áp LM2596 lấy 12 V cho quạt |
3. Lắp khung đế và trục Y
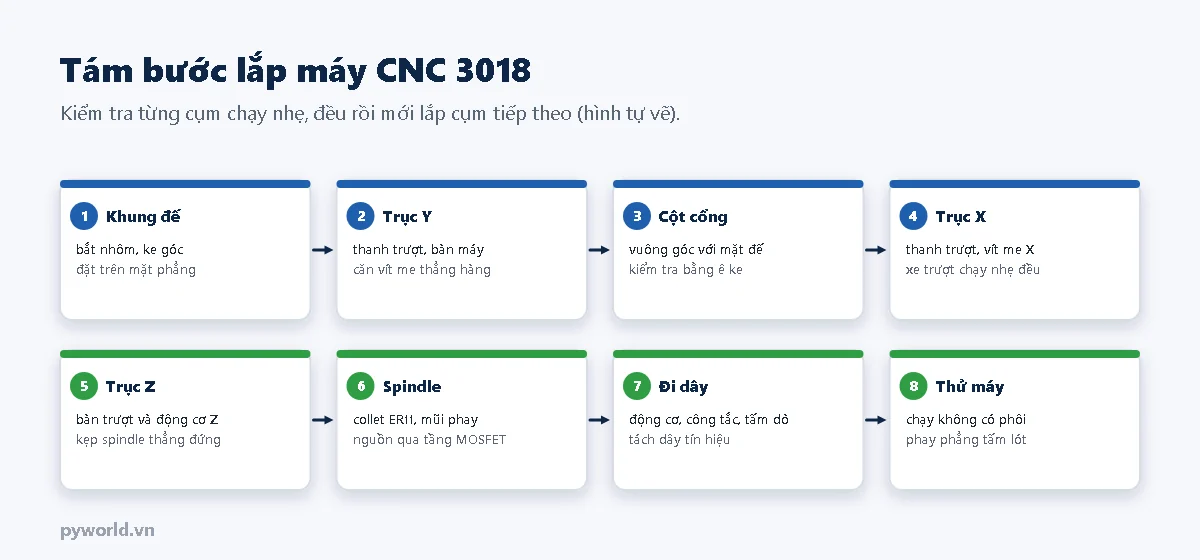
- Bắt khung đế trên mặt bàn phẳng, đo hai đường chéo bằng nhau như khi lắp khung máy laser (bài 17 của loạt).
- Lắp hai thanh trượt tròn vào gối đỡ ở hai đầu; luồn bạc trượt trước khi bắt thanh. Hai thanh phải song song: đẩy bàn máy (chưa lắp vít me) thấy chạy nhẹ đều suốt hành trình.
- Lắp vít me, khớp nối mềm, động cơ Y và giá đai ốc nối với bàn máy, rồi căn vít me thẳng hàng theo hình dưới.
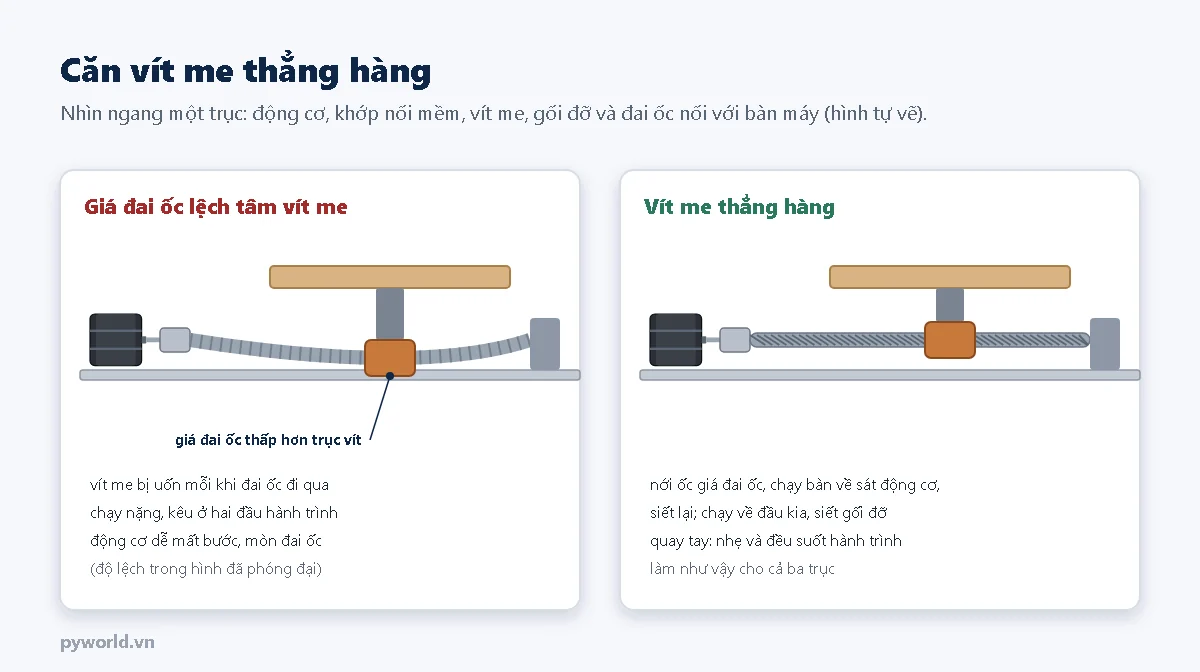
- Khớp nối mềm bù được lệch nhỏ giữa trục động cơ và vít me, không bù được giá đai ốc đặt sai độ cao.
- Vít khớp nối và vít puly siết vào mặt phẳng của trục (nếu trục có mặt phẳng) để không bị trượt.
4. Lắp cột cổng, trục X và trục Z
- Cột cổng vuông góc với mặt đế: kiểm tra bằng ê ke theo cả hai hướng.
- Dầm X song song với mặt bàn: đo khoảng cách từ dầm tới mặt bàn ở hai đầu, hai số phải bằng nhau.
- Trục X, Z: lắp thanh trượt, vít me, căn thẳng hàng giống trục Y. Quay tay vít me từng trục: nhẹ và đều từ đầu tới cuối mới lắp động cơ.
- Spindle: kẹp thẳng đứng trên bàn trượt Z. Lắp collet vào đai ốc ER11 trước (ấn tới khi khớp), rồi mới vặn cả cụm vào đầu spindle; chuôi mũi phay cắm ngập gần hết chiều dài collet.
5. Vít me T8 và số bước mỗi milimét
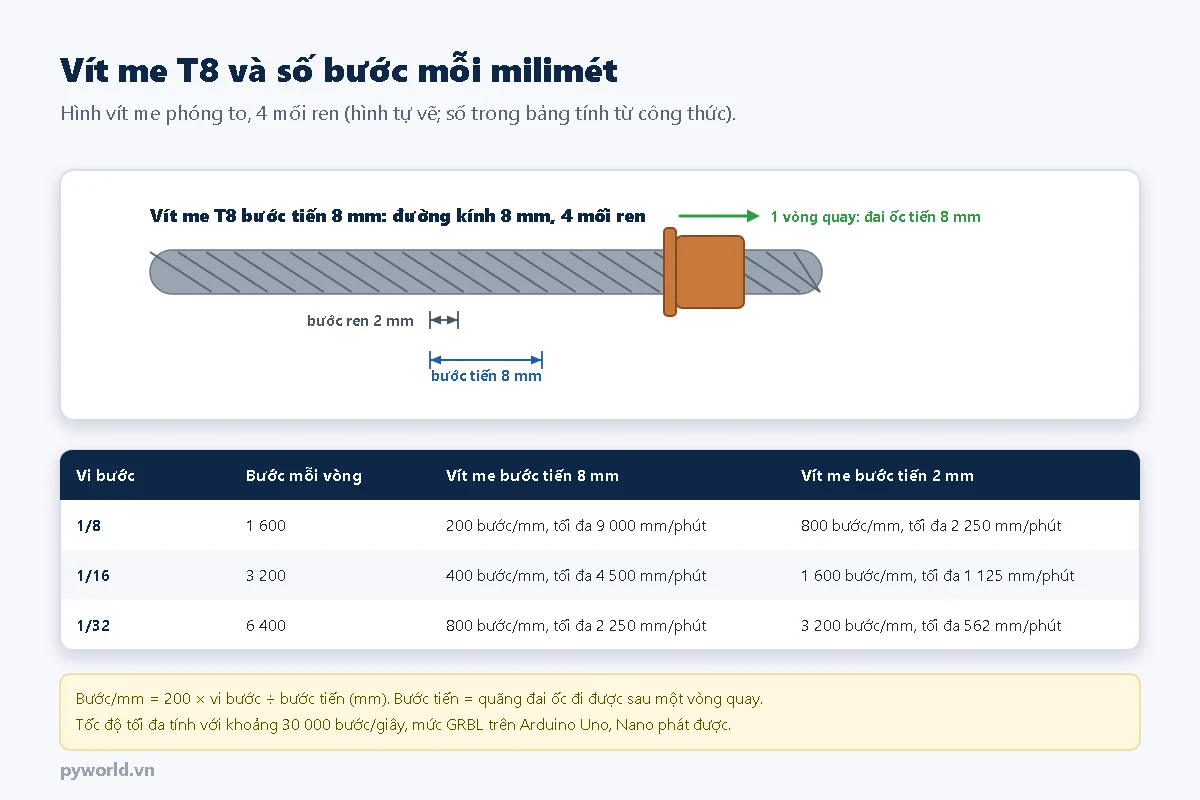
- Vít me T8 hay gặp có 4 mối ren: khoảng cách giữa hai đỉnh ren là 2 mm nhưng mỗi vòng quay đai ốc tiến 8 mm. Cũng có loại 1 mối, mỗi vòng tiến 2 mm. Kiểm tra bằng cách quay đúng một vòng và đo quãng đai ốc đi.
- Bước/mm = 200 × vi bước ÷ bước tiến. Với vít me bước tiến 8 mm và vi bước 1/16: 200 × 16 ÷ 8 = 400 bước/mm.
- Bộ kit có thể đặt driver ở vi bước khác: tính theo vi bước thật (jumper dưới driver, bài 7) rồi đo lại (bài 19).
- Vít me bước tiến 2 mm cho độ phân giải cao hơn nhưng máy chạy chậm, vì GRBL trên Arduino chỉ phát được khoảng 30 000 bước mỗi giây.
6. Phần điện
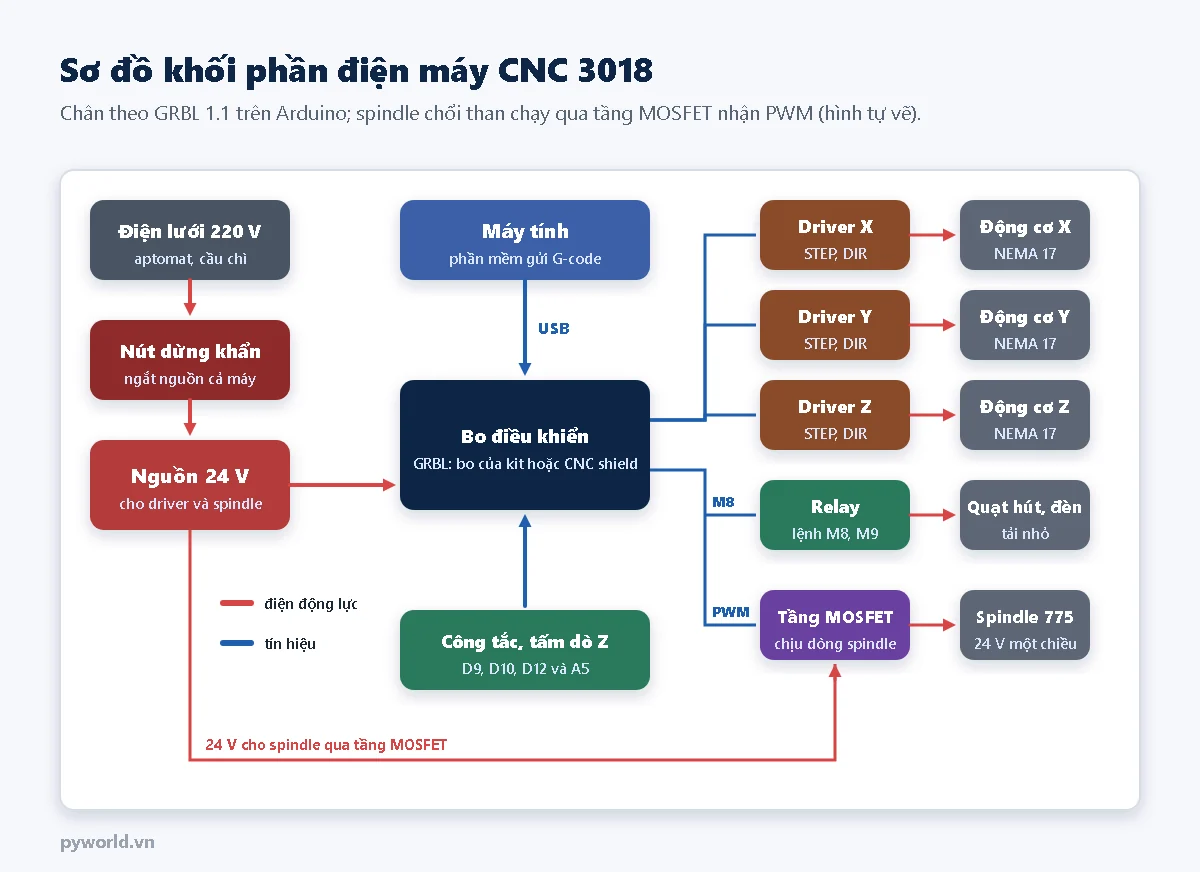
- Arduino chạy GRBL 1.1: STEP X, Y, Z ở D2, D3, D4; DIR ở D5, D6, D7; EN ở D8; công tắc X, Y, Z ở D9, D10, D12; PWM spindle ở D11; tấm dò ở A5; làm mát (M8) ở A3. Trên CNC shield V3, hàng chân in nhãn cũ nên công tắc Z cắm vào chân SpnEn, còn PWM lấy ở chân Z+ / Z− (bài 11).
- Spindle 775 kéo dòng vài ampe: không bao giờ nối thẳng vào chân Arduino. Bo của kit có sẵn MOSFET; tự ráp với CNC shield thì thêm một module MOSFET chịu đủ dòng, có diode chống ngược song song với động cơ.
- Động cơ chổi than gây nhiễu: hàn một tụ gốm 100 nF giữa hai cực động cơ, xoắn đôi dây spindle và đi xa dây công tắc, dây USB.
- Tấm dò Z: tấm đồng nối A5, kẹp cá sấu nối GND kẹp vào mũi phay. Chạm tấm vào mũi rồi gửi
?: dòng trạng thái cóPn:Plà dây dò đã đúng. - Nút dừng khẩn ngắt nguồn cả máy; spindle phải dừng khi nhấn.
7. Cài đặt GRBL
| Lệnh | Ý nghĩa |
|---|---|
$100=400, $101=400, $102=400 | bước/mm cho vít me bước tiến 8 mm, vi bước 1/16 |
$110=1000, $111=1000, $112=500 | tốc độ tối đa (mm/phút), điểm khởi đầu; tăng dần tới khi mất bước rồi lùi lại (bài 12) |
$120=50, $121=50, $122=50 | gia tốc (mm/s²); máy vít me để thấp hơn nhiều so với máy laser dây đai |
$130=300, $131=180, $132=45 | hành trình (mm), sửa theo hành trình đo được trên máy |
$30 | tốc độ spindle ứng với S lớn nhất; đặt bằng vòng/phút tối đa thật của spindle thì S trong G-code là vòng/phút |
$32=0 | tắt chế độ laser: máy dừng chờ spindle khi đổi tốc độ |
$22, $23, $20 | chỉ bật khi đã lắp công tắc hành trình (bài 12) |
8. Chạy thử và nhát phay đầu tiên
- Chạy không có phôi: gửi
G91 G0 X10,G0 Y10,G0 Z5. X dương sang phải, Y dương ra xa người đứng trước máy (với máy bàn di chuyển, bàn chạy về phía người đứng), Z dương đi lên. Trục nào ngược thì sửa$3. - Đo bước/mm: chạy 100 mm và đo bằng thước kẹp; hiệu chỉnh theo bài 19 của loạt.
- Phay phẳng tấm lót (tấm MDF bắt lên bàn máy) để mặt lót song song với mặt phẳng chạy dao (bài 19).
- Đặt gốc phôi: đưa mũi phay tới góc phôi, đặt X, Y bằng 0 trong phần mềm gửi G-code. Đặt Z bằng tấm dò (độ dày tấm dò đo bằng thước kẹp, ví dụ 1,6 mm):
G91 G38.2 Z-20 F50
G10 L20 P1 Z1.6
G91 G0 Z5
G90- Lệnh đầu dò xuống tối đa 20 mm, dừng khi mũi chạm tấm; lệnh
G10đặt vị trí đó là Z = 1,6 nên Z = 0 nằm đúng mặt phôi. Tháo kẹp cá sấu trước khi bật spindle. - Cắt thử một hình đơn giản trên MDF với thông số khởi đầu ở bài 15 (phần mềm CAM và tốc độ cắt), ăn sâu nhỏ mỗi lượt.
An toàn: đeo kính, buộc tóc, không đeo găng tay khi đưa tay gần dao đang quay, không đưa tay vào vùng phay khi máy chạy. Bụi MDF rất mịn: dùng hút bụi và khẩu trang. Không để máy chạy khi vắng người (bài 3).
9. Xử lý lỗi
| Hiện tượng | Nguyên nhân hay gặp | Cách xử lý |
|---|---|---|
| Trục chạy nặng, kêu ở hai đầu hành trình | vít me không thẳng hàng với thanh trượt | căn lại giá đai ốc và gối đỡ |
| Kích thước sai gấp đôi hoặc một nửa | bước/mm không khớp vi bước thật | tính lại theo vi bước và bước tiến vít me |
| Hình bị dịch sau vài lớp cắt | mất bước do cắt sâu, chạy nhanh, dòng driver thấp; khớp nối trượt | giảm độ ăn sâu, tốc độ; chỉnh VREF; siết vít khớp nối |
| Đáy hốc chỗ sâu chỗ nông | mặt bàn không song song với mặt phẳng chạy dao | phay phẳng tấm lót (bài 19) |
| Spindle không quay | chưa có tầng MOSFET, dây PWM sai chân, $30 hoặc S quá nhỏ | kiểm tra MOSFET, chân D11 (Z+ / Z− trên CNC shield V3), gửi M3 S bằng giá trị $30 |
| Máy mất kết nối khi spindle chạy | nhiễu chổi than | tụ 100 nF ở cực động cơ, tách dây, dây USB ngắn |
| Báo ALARM khi đang chạy | chạm công tắc, vượt giới hạn mềm, dây công tắc nhiễu | tra mã ALARM ở bài 12, bài 20 |
10. Xem thêm
- Bài trước trong loạt: Tự lắp máy khắc laser diode mini. Bài sau: Hiệu chỉnh độ chính xác máy CNC.
- Các bài nền của loạt: cấu tạo máy (bài 4), truyền động vít me (bài 8), GRBL (bài 11, 12), phần mềm CAM và tốc độ cắt (bài 15).
- ESP32 điều khiển động cơ bước NEMA 17 với A4988: thử riêng từng động cơ và driver.
- Bắt đầu với Arduino Nano CH340: cài driver cổng COM trước khi nạp GRBL.
Tin tức liên quan

17/10/2026
Vì sao đo lực thực tế sai hơn phiếu thông số load cell: lệch tâm và gá lắp, rão, trễ, phi tuyến, nhiệt độ, cáp và bộ đọc; ví dụ ngân sách sai số và danh sách kiểm tra nhanh.

18/10/2026
Optocoupler PC817 là gì, cách ly để làm gì, tỉ số truyền dòng CTR, cách nối tín hiệu 12 V, 24 V vào ESP32, vì sao opto chậm và thí nghiệm đo thời gian bật tắt, ước lượng CTR bằng ESP32.

17/10/2026
IP67 nghĩa là kín bụi hoàn toàn và chịu ngâm tạm thời tới 1 m trong 30 phút. Bài giải thích cách đọc mã IP, vali chống nước kín nhờ gioăng và chốt ép, giới hạn của IP67 và cách giữ vali luôn kín.

18/10/2026
Giải thích các thông số $ của GRBL 1.1: steps/mm, tốc độ, gia tốc, đảo chiều bằng mặt nạ trục, về gốc homing, giới hạn mềm, giới hạn cứng, chế độ laser $32 với M3, M4 và các mã ALARM.

18/10/2026
Đo và hiệu chỉnh máy CNC, máy laser tự chế: số bước mỗi milimét, độ vuông góc bằng hai đường chéo, độ rơ bằng đồng hồ so, phay phẳng tấm lót, dò Z bằng G38.2, kèm chương trình Python.

14/10/2026
So sánh bốn cách phát hiện lỗi truyền dữ liệu: bit chẵn lẻ, tổng kiểm tra, XOR và CRC. Giải thích từng bước thuật toán CRC-16 của Modbus và chương trình ESP32 cho thấy mã nào phát hiện được lỗi nào.

12/10/2026
Gia công xốp định hình cho vali nhôm và vali kéo: khoang tròn, khoang chữ nhật, rãnh dài cho bộ dụng cụ nhiều chi tiết. Xem hai mẫu thực tế, bảng kích thước vali nhôm và cách đặt làm.
14/10/2026
Giải thích CAN bus: hai dây CAN_H, CAN_L, mức trội và mức lặn, khung tin có ID 11 bit, phân xử ưu tiên, CRC và ACK. Kèm hai chương trình ESP32 dùng bộ điều khiển TWAI: tự kiểm tra và hai nút gửi nhận.
Xem thêm