
Động cơ bước cho máy CNC: NEMA 17, NEMA 23, mô-men giữ, vi bước, vì sao rung và mất bước
Động cơ bước quay thế nào, cỡ NEMA 17, NEMA 23 khác nhau ra sao, vi bước, vì sao mô-men giảm khi quay nhanh, cách tìm cặp dây cuộn và cách xử lý khi động cơ rung, mất bước.
Động cơ bước (stepper motor) là động cơ quay theo từng góc nhỏ cố định mỗi khi nhận một xung điều khiển. Biết đã phát bao nhiêu xung là biết trục đã quay bao nhiêu, không cần cảm biến đo lại. Vì vậy động cơ bước có mặt trong hầu hết máy CNC mini, máy khắc laser, máy vẽ và máy in 3D.
Bài này giải thích động cơ bước quay thế nào, các cỡ NEMA 17, NEMA 23, ý nghĩa các thông số trên nhãn, vi bước, vì sao mô-men giảm khi quay nhanh, cách tìm cặp dây của từng cuộn và cách xử lý khi động cơ rung hay mất bước.
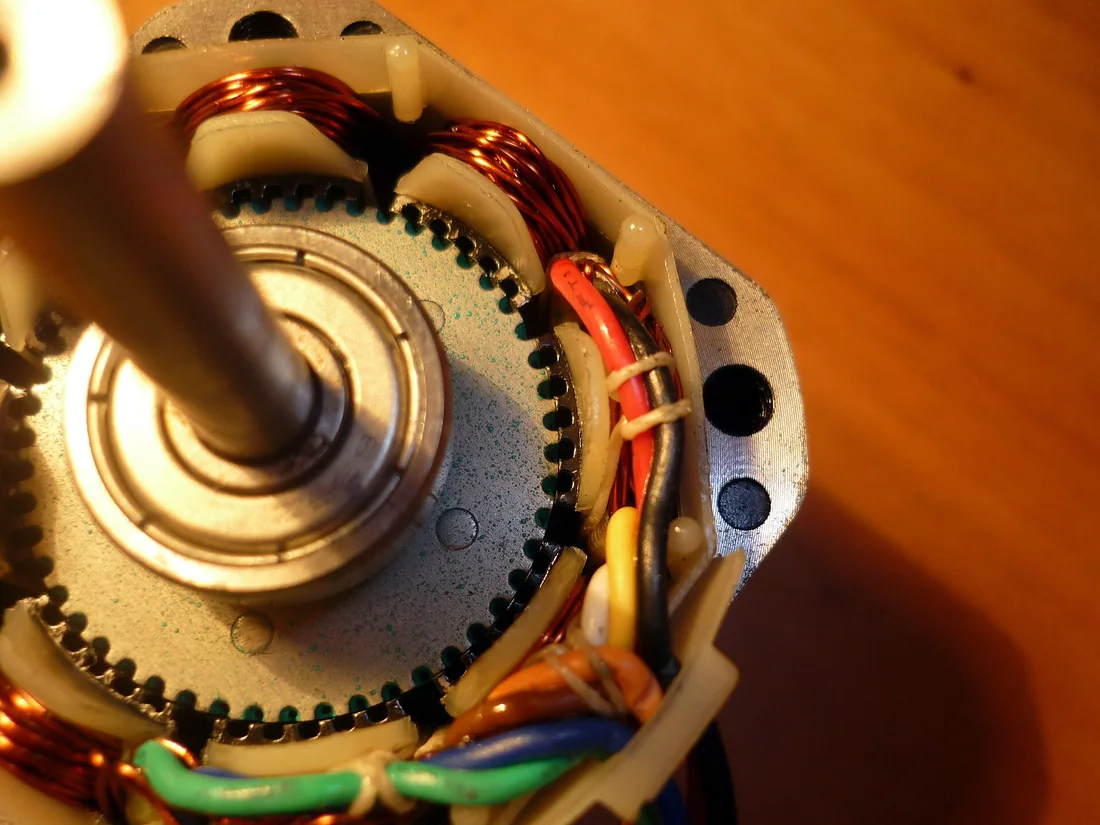

1. Động cơ bước quay thế nào
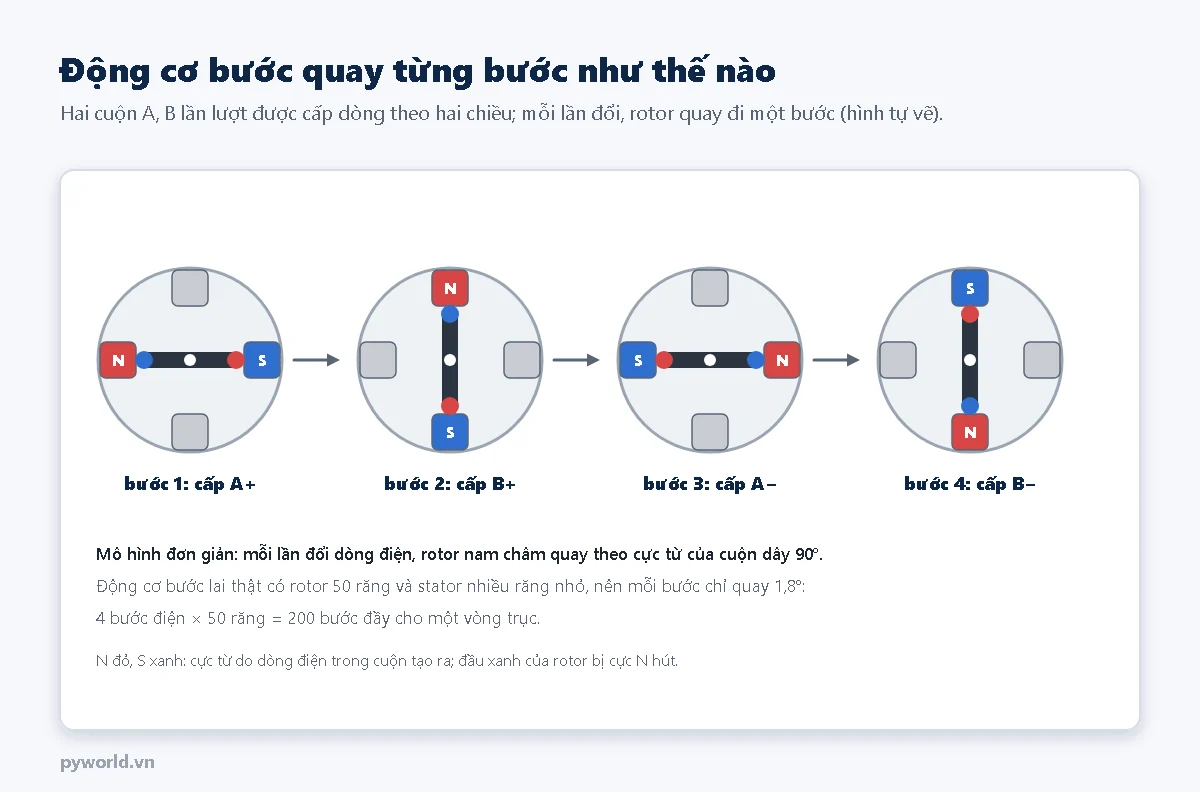
Động cơ bước lưỡng cực thường gặp có hai cuộn dây (pha A và pha B) và một rotor có nam châm vĩnh cửu. Driver cấp dòng lần lượt cho từng cuộn theo hai chiều: A+, B+, A−, B−. Mỗi lần đổi, từ trường của stator xoay đi và kéo rotor quay theo một bước.
Động cơ bước lai (hybrid) dùng trong máy CNC có rotor 50 răng và stator nhiều răng nhỏ, nên mỗi bước chỉ quay 1,8°, tức 200 bước đầy cho một vòng. Cũng có loại 0,9° (400 bước một vòng) cho máy cần mịn hơn.
- Mô-men giữ (holding torque): lực giữ trục đứng yên khi cuộn dây có dòng định mức. Là con số mô-men lớn nhất ghi trên nhãn.
- Chạy vòng hở: bộ điều khiển không biết vị trí thật. Nếu tải quá nặng hay tăng tốc quá gấp, rotor trượt mất vài bước và máy cắt lệch mà không báo lỗi. Đó là hiện tượng mất bước.
2. Vi bước
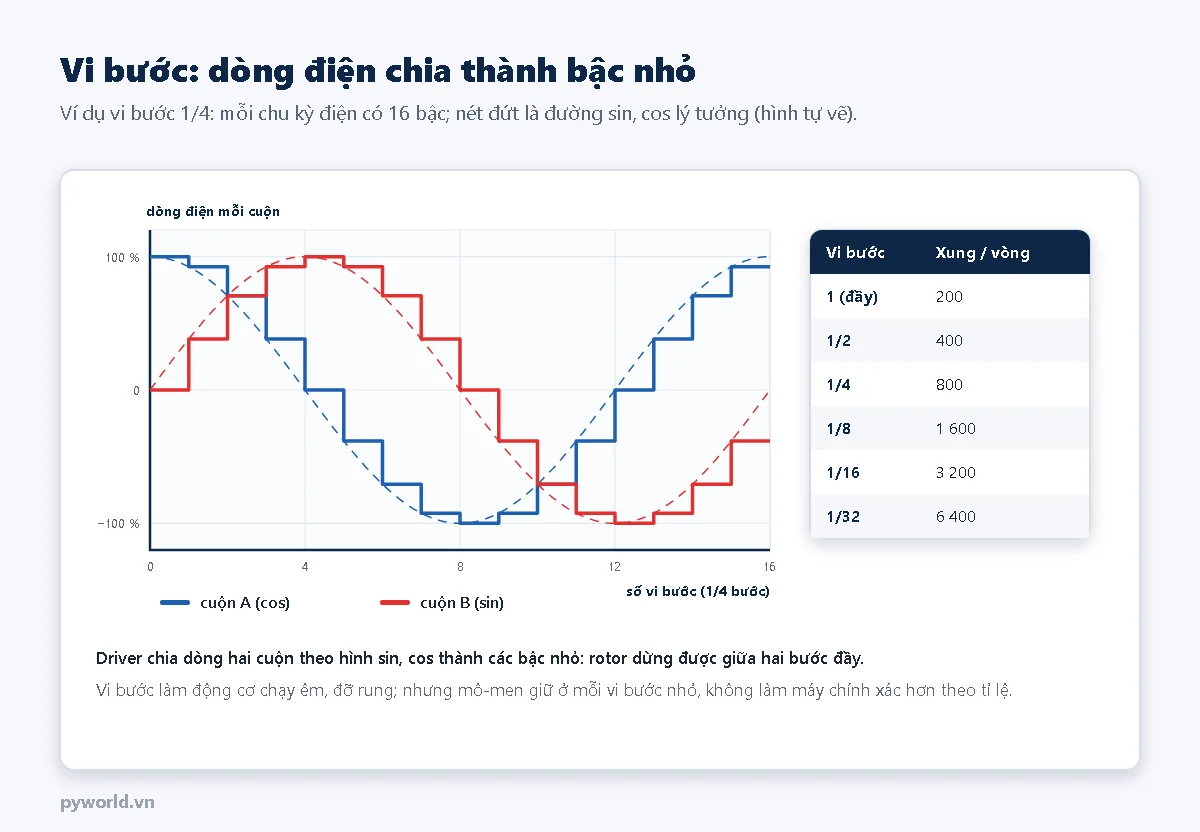
Driver hiện đại không chỉ bật tắt cuộn dây mà chia dòng hai cuộn theo hình sin và cos. Rotor nhờ vậy dừng được ở các vị trí trung gian giữa hai bước đầy, gọi là vi bước (microstepping). Ở vi bước 1/16, một vòng trục cần 3200 xung.
- Ưu điểm: chạy êm, ít rung, ít tiếng kêu, nhất là ở tốc độ thấp.
- Hạn chế: mô-men giữ ở mỗi vi bước nhỏ hơn nhiều so với bước đầy, và vị trí vi bước không thật đều. Vi bước 1/16 không làm máy chính xác gấp 16 lần.
- Vi bước càng mịn, bộ điều khiển phải phát càng nhiều xung cho cùng tốc độ. Arduino chạy GRBL phát được khoảng 30 nghìn xung mỗi giây; tốc độ tối đa của máy bị giới hạn bởi con số này.
3. Mô-men giảm khi quay nhanh
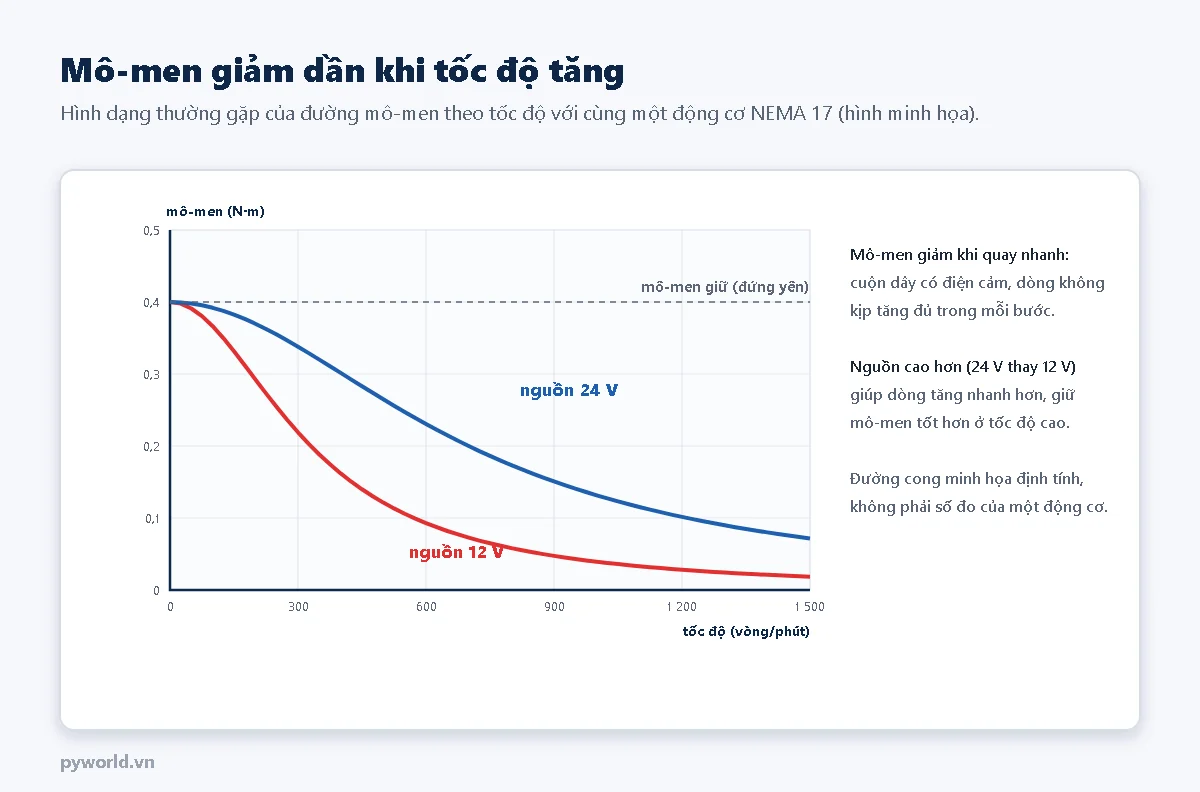
Cuộn dây có điện cảm nên dòng điện cần thời gian để tăng lên. Quay càng nhanh, thời gian cho mỗi bước càng ngắn, dòng không kịp đạt định mức và mô-men tụt xuống. Vì vậy:
- Driver dùng nguồn cao hơn nhiều so với điện áp ghi trên động cơ (ví dụ động cơ ghi 2,8 V vẫn chạy với nguồn 24 V) và tự giới hạn dòng. Nguồn 24 V giữ mô-men ở tốc độ cao tốt hơn 12 V.
- Động cơ điện cảm thấp (dòng định mức cao, điện trở cuộn nhỏ) chạy nhanh tốt hơn với cùng nguồn.
- Không đặt tốc độ tối đa và gia tốc quá cao so với mô-men thật còn lại ở tốc độ đó.
4. Chọn cỡ động cơ: NEMA 17 hay NEMA 23
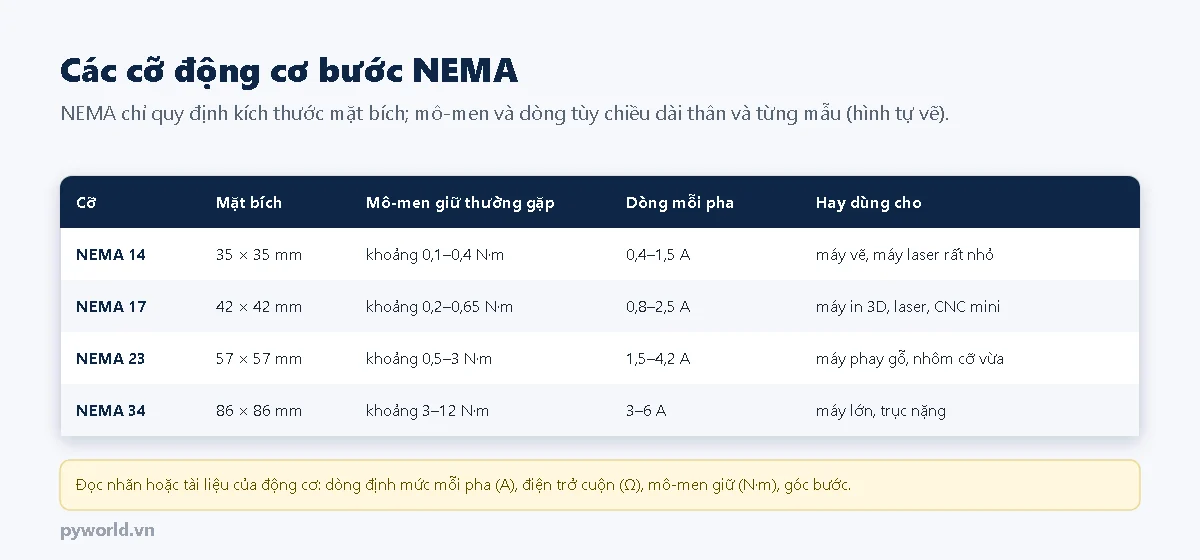
"NEMA 17" chỉ nói mặt bích rộng 1,7 inch (khoảng 42 mm), không nói mô-men. Hai động cơ cùng NEMA 17 có thể khác nhau gấp ba lần về mô-men tùy chiều dài thân. Khi chọn:
- Máy laser, máy vẽ: NEMA 17 thân ngắn hoặc trung bình (khoảng 0,3–0,45 N·m) là đủ, vì tải nhẹ.
- CNC mini phay gỗ, nhựa: NEMA 17 thân dài, hoặc NEMA 23 cho máy lớn hơn cỡ 3018.
- Phay nhôm, trục nặng, vít me dài: NEMA 23 trở lên, driver tương ứng.
- Kiểm tra dòng định mức mỗi pha có nằm trong khả năng của driver không (bài 7).
Các thông số trên nhãn cần đọc: dòng định mức mỗi pha (A), điện trở cuộn (Ω), điện cảm (mH), mô-men giữ (N·m hoặc kg·cm; 1 N·m ≈ 10,2 kg·cm), góc bước (1,8° hay 0,9°).
5. Tìm cặp dây của từng cuộn
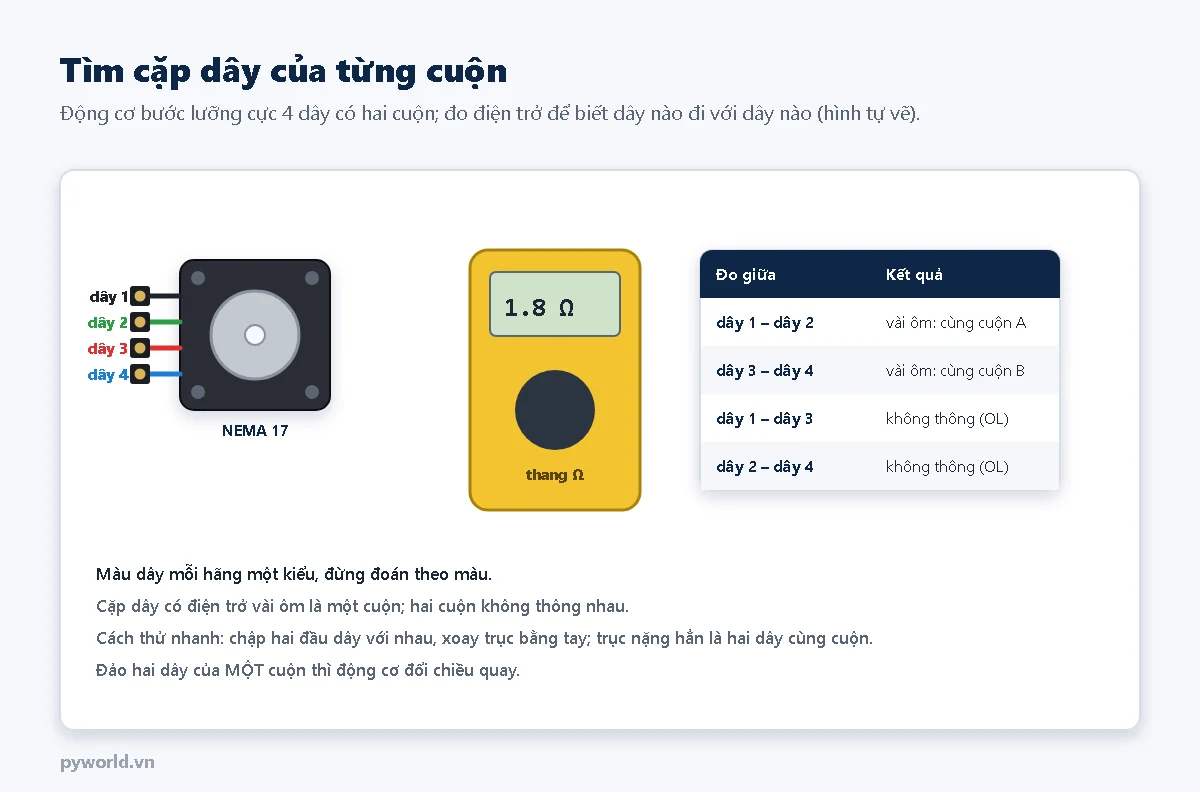
- Vặn đồng hồ vạn năng về thang Ω (200 Ω).
- Đo lần lượt từng cặp dây. Cặp có điện trở vài ôm (thường 1–5 Ω) là hai đầu của cùng một cuộn.
- Hai dây còn lại là cuộn kia. Dây của hai cuộn khác nhau không thông với nhau.
- Nối một cuộn vào chân 1A, 1B (hoặc A+, A−) của driver, cuộn kia vào 2A, 2B (B+, B−).
Màu dây mỗi hãng một kiểu, không đoán theo màu. Động cơ quay ngược chiều mong muốn thì đảo hai dây của một cuộn, hoặc đổi chiều trong cấu hình firmware. Không cắm hay rút dây động cơ khi driver đang có điện.
6. Rung và mất bước
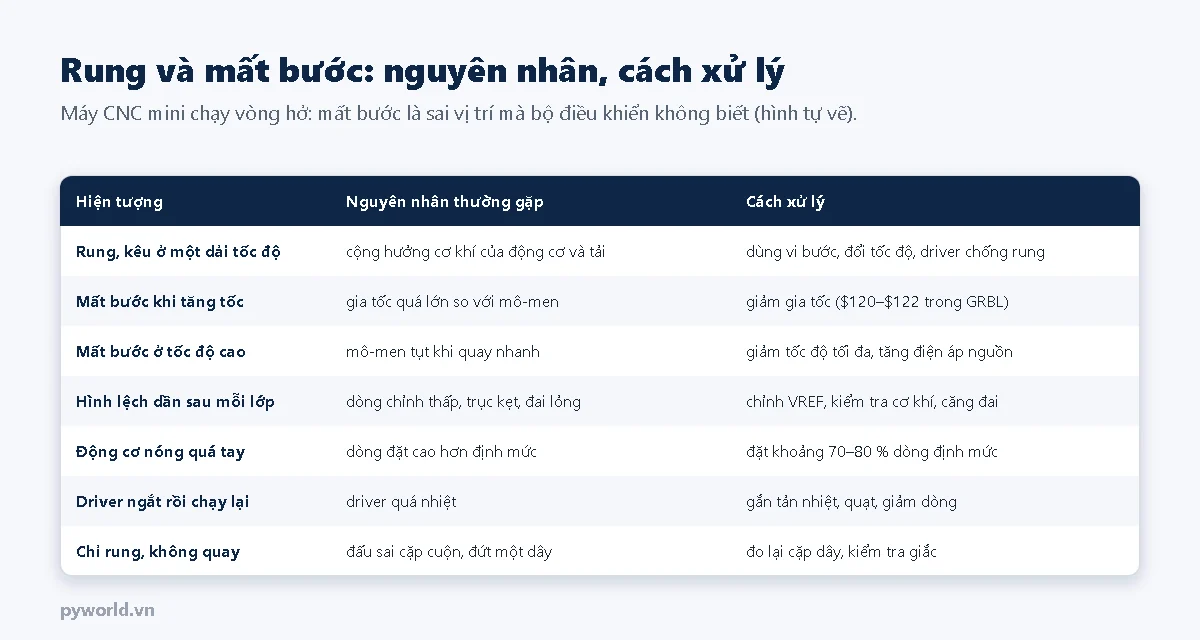
- Động cơ bước nóng là bình thường. Cuộn dây có dòng ngay cả khi đứng yên để giữ trục. Vỏ khoảng 50–70 °C thường vẫn trong giới hạn của động cơ; nóng tới mức không giữ tay được vài giây thì nên giảm dòng.
- Rung ở một dải tốc độ (cộng hưởng) giảm được bằng vi bước, driver có chế độ chống rung, hoặc tránh chạy lâu ở dải tốc độ đó.
- Mất bước thường do gia tốc hay tốc độ đặt quá cao, dòng đặt thấp, trục bị kẹt, dây đai lỏng hoặc driver quá nhiệt. Bài 20 của loạt có lưu đồ chẩn đoán chi tiết.
- Máy cần chắc chắn không mất bước có thể dùng động cơ bước vòng kín (có encoder gắn sau trục): driver đo vị trí thật và bù lại khi trượt bước.
7. Xem thêm
- Bài trước trong loạt: G-code cơ bản. Bài sau: Driver động cơ bước A4988, DRV8825, TMC2209.
- ESP32 điều khiển động cơ bước NEMA 17 với A4988: thử vi bước và tăng tốc hình thang.
- ESP32 điều khiển động cơ bước 28BYJ-48 với ULN2003: động cơ bước nhỏ, rẻ để làm quen.
- Encoder tương đối: cảm biến dùng trong động cơ bước vòng kín.
Tin tức liên quan

18/10/2026
IC ổn áp tuyến tính hoạt động thế nào, các loại 7805, 78L05, LM317, AMS1117 và thứ tự chân, tụ đi kèm, sụt áp tối thiểu, cách tính công suất nhiệt, tản nhiệt và khi nào nên dùng mạch nguồn xung.

17/10/2026
Hiệu chuẩn thước điện trở 50 mm bằng chồng căn mẫu: ADS1115 đo tỉ lệ, ESP32 ghi điểm đi lên và đi xuống, khớp đa thức, tính sai số tuyến tính, độ trễ và độ không đảm bảo.

17/10/2026
Cảm biến tiệm cận điện dung hoạt động thế nào: điện cực, điện cực bù, điện trường viền, hằng số điện môi, báo mức xuyên thành bồn, cách chế tạo và tự làm cảm biến mức nước bằng chân cảm ứng ESP32.
17/10/2026
Hiệu chuẩn gia tốc kế theo ISO 16063: dịch chuyển, vận tốc, gia tốc theo tần số, phương pháp giao thoa laser và so sánh lưng tựa lưng, đọc đáp ứng tần số và chuỗi liên kết chuẩn rung.

14/10/2026
Giải thích chuẩn RS-485: tín hiệu vi sai trên hai dây A, B, điện trở đầu cuối 120 Ω, truyền bán song công với chân DE, RE. Kèm sơ đồ nối module MAX485 và chương trình hỏi đáp giữa hai mạch ESP32.

18/10/2026
Làm xúc xắc điện tử bằng ESP32 và màn hình OLED kèm 4 nút: tung một lần, tung nhanh 60 lần, vẽ biểu đồ; xác suất lý thuyết, thực nghiệm và luật số lớn cho học sinh.
12/10/2026
Jack USB Type-C loại 2, 4, 5, 6 dây khác nhau ở tín hiệu đưa ra: nguồn, dữ liệu D+ D−, chân CC. Bài giải thích từng loại, màu dây, các kiểu lắp tròn, oval, dẹt có tai và cách chọn cho mạch.

17/10/2026
Ba nguồn sai số có ở mọi phép đo kích thước: sai số Abbe khi đường đo lệch thang đo, sai số cosin khi trục đo lệch chuyển động, giãn nở nhiệt; cách tính, ví dụ ngân sách và quy tắc bố trí.
Xem thêm