GX12 hay GX16: chọn đầu nối tròn theo số chân, dòng điện, kích thước và bảng đấu dây gợi ý
So sánh đầu nối tròn GX12 và GX16: ren, lỗ khoan, số chân, dòng mỗi chân; cách chọn nhanh và bảng đấu dây gợi ý cho nguồn 12 V, cảm biến, động cơ bước, RS-485, load cell.
GX12 và GX16 là hai cỡ đầu nối tròn có khóa ren phổ biến nhất trong thiết bị tự làm, máy CNC, máy in 3D và hộp điều khiển. Hai loại giống nhau về cách dùng: một đế gắn hộp, một đầu cắm dây, cắm một chiều rồi vặn chặt. Khác nhau chủ yếu ở kích thước, số chân và dòng điện mỗi chân. Bài này so sánh hai loại, đưa ra cách chọn nhanh và một bảng đấu dây gợi ý cho các thiết bị hay gặp: nguồn 12 V, cảm biến 3 dây, động cơ bước, RS-485, load cell, encoder.
1. GX12 là gì
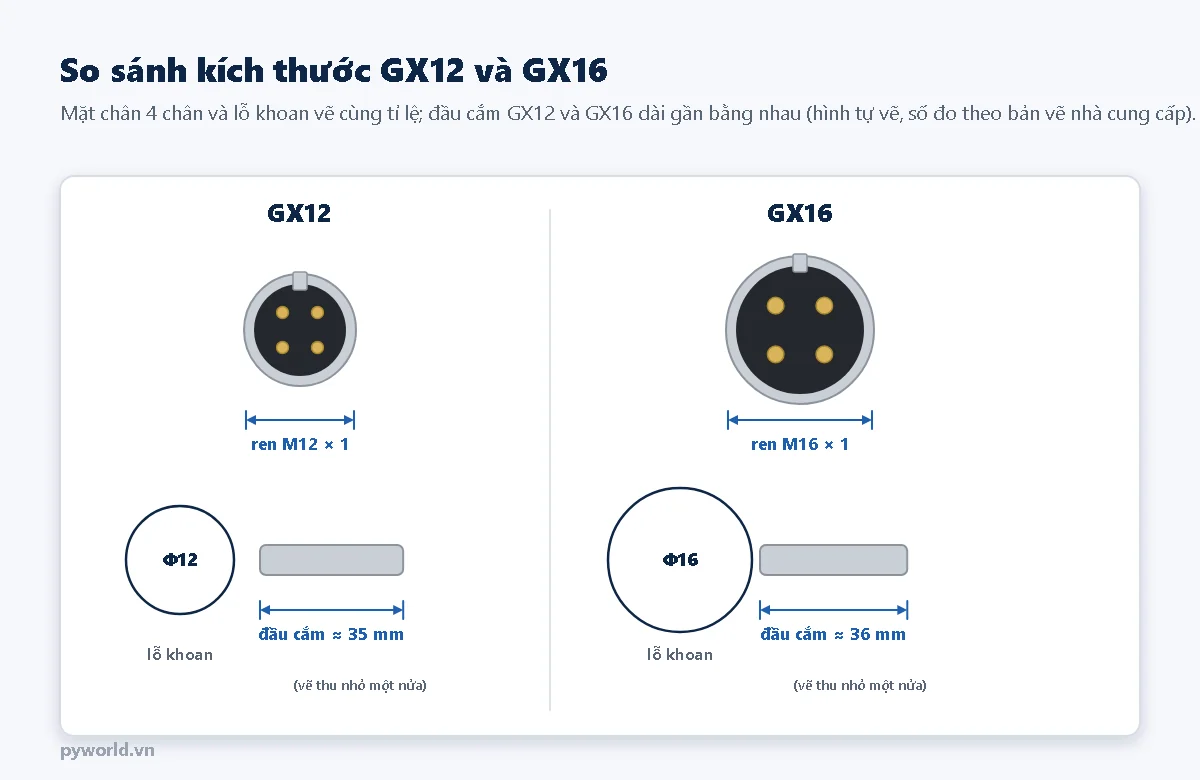
GX12 là đầu nối tròn ren M12 × 1, tức đường kính ren 12 mm. Nó nhỏ hơn GX16 (ren 16 mm) nhưng cấu tạo giống hệt: đế gắn hộp có chân kim (đầu đực), đầu cắm dây có lỗ (đầu cái), đai ốc khóa ren và ốc kẹp cáp ở đuôi. PYWORLD đang bán GX12 từ 2 đến 6 chân, mỗi số chân có đầu đực và đầu cái riêng.
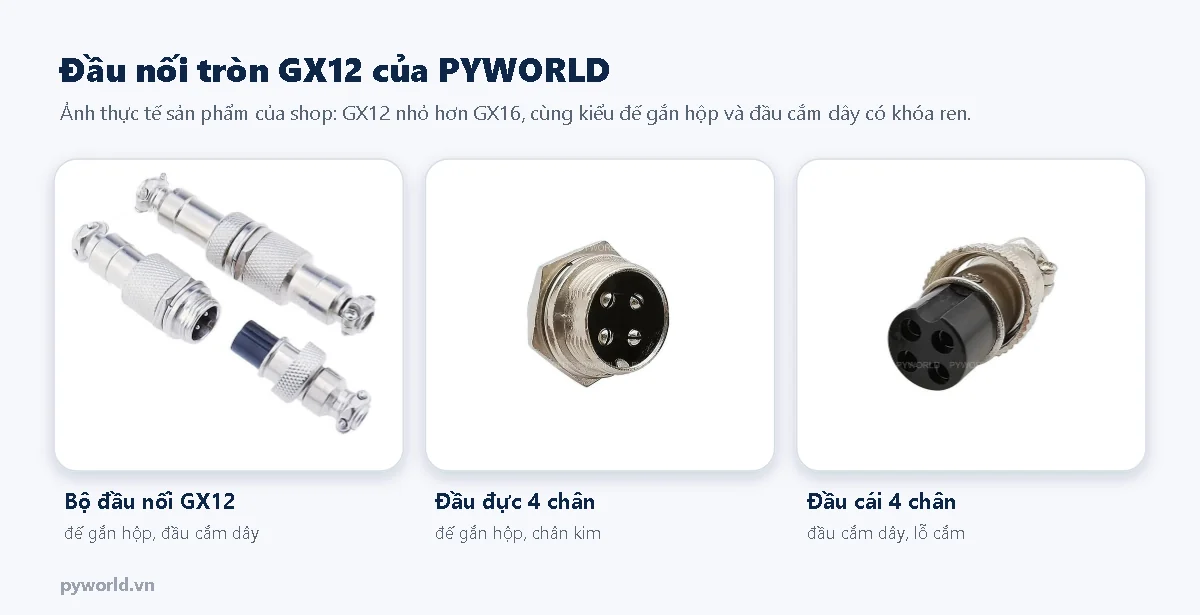
Cấu tạo chi tiết, cách hàn dây không nhầm chân và cách lắp lên hộp được trình bày trong bài về đầu nối GX16 cùng loạt bài này; GX12 làm theo đúng các bước đó, chỉ khác cỡ lỗ khoan.
2. So sánh GX12 và GX16
| Thông số | GX12 | GX16 |
|---|---|---|
| Ren | M12 × 1 | M16 × 1 |
| Lỗ khoan trên mặt hộp | 12 mm | 16 mm |
| Số chân shop đang bán | 2 đến 6 | 2 đến 10 |
| Dòng mỗi chân | Shop ghi tối đa 5 A; mẫu nhiều chân nên dùng thấp hơn | 2–3 chân 7 A, 4–5 chân 5 A, 6–10 chân 4 A |
| Đầu cắm dây dài | khoảng 35 mm | khoảng 36 mm |
| Lỗ luồn cáp ở đuôi | khoảng 6,5 mm | khoảng 6,5 mm |
| Dễ hàn | Cốc hàn nhỏ, chân sát nhau | Cốc hàn lớn hơn, dễ hàn hơn |
| Hợp với | Cảm biến, tín hiệu, hộp nhỏ, nhiều đầu nối sát nhau | Nguồn, động cơ, cáp nhiều dây, dòng lớn |
Hai loại không cắm lẫn được với nhau, và trong cùng một loại thì chỉ cắm được khi cùng số chân. Khi mua, đếm đủ cặp: mỗi mối nối cần một đầu đực và một đầu cái cùng cỡ, cùng số chân.
Về dòng điện: GX12 có chân và cốc hàn nhỏ hơn GX16. Mẫu GX12 5–6 chân nên giữ dòng mỗi chân ở mức khoảng 2–3 A để đầu nối không nóng. Thiết bị cần dòng lớn hơn thì chuyển sang GX16 ít chân.
3. Chọn nhanh GX12 hay GX16
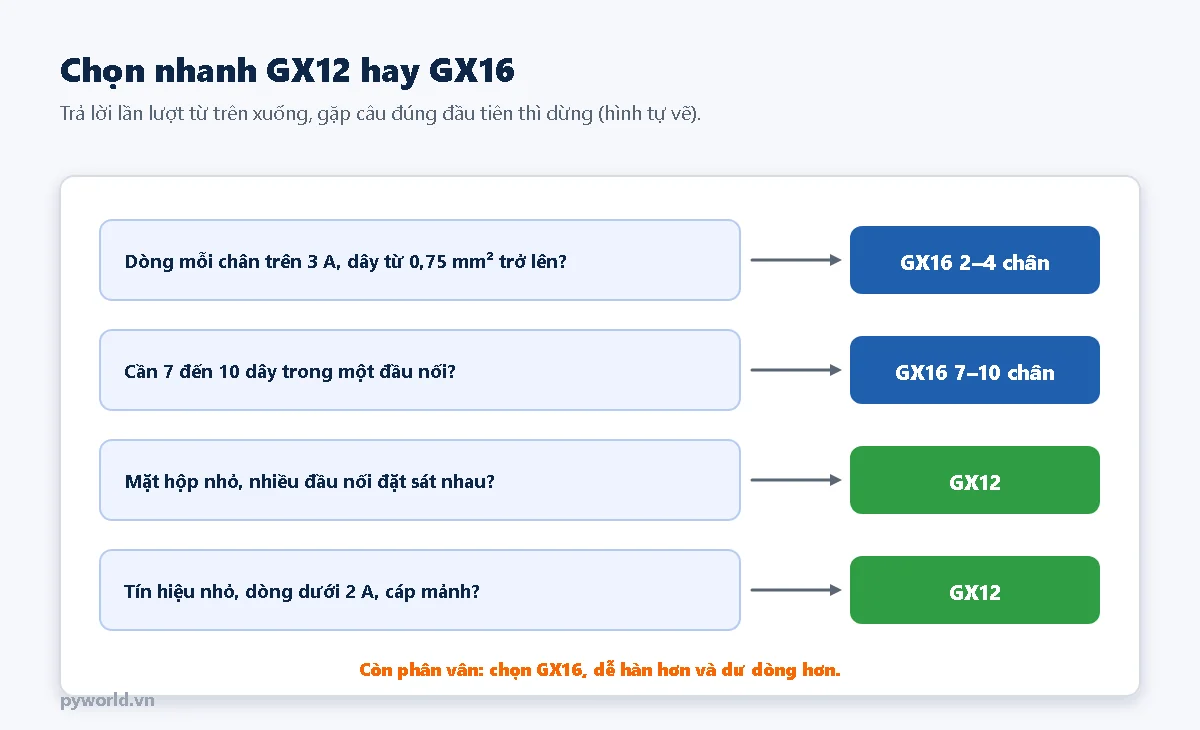
- Dòng mỗi chân trên 3 A hoặc dây từ 0,75 mm² trở lên: chọn GX16 2–4 chân. Cốc hàn Φ2,5 mm của GX16 mới vừa dây to.
- Cần 7 dây trở lên trong một đầu nối: chọn GX16 7–10 chân, vì GX12 shop bán tối đa 6 chân.
- Mặt hộp nhỏ, cần đặt nhiều đầu nối cạnh nhau: GX12 tiết kiệm chỗ hơn.
- Chỉ có tín hiệu nhỏ (cảm biến, công tắc, RS-485) với dòng dưới 2 A: GX12 là đủ.
Nếu vẫn phân vân, chọn GX16: dễ hàn hơn, chịu dòng tốt hơn, chênh lệch kích thước không đáng kể trên phần lớn các hộp điều khiển.
4. Bảng đấu dây gợi ý
Không có chuẩn chung nào quy định chân số mấy là nguồn hay tín hiệu cho GX12, GX16. Điều quan trọng là tự đặt một quy ước và giữ nguyên quy ước đó cho mọi đầu nối trong cùng dự án, để không bao giờ cắm nhầm một cảm biến 24 V vào cổng 5 V. Bảng dưới là quy ước gợi ý.
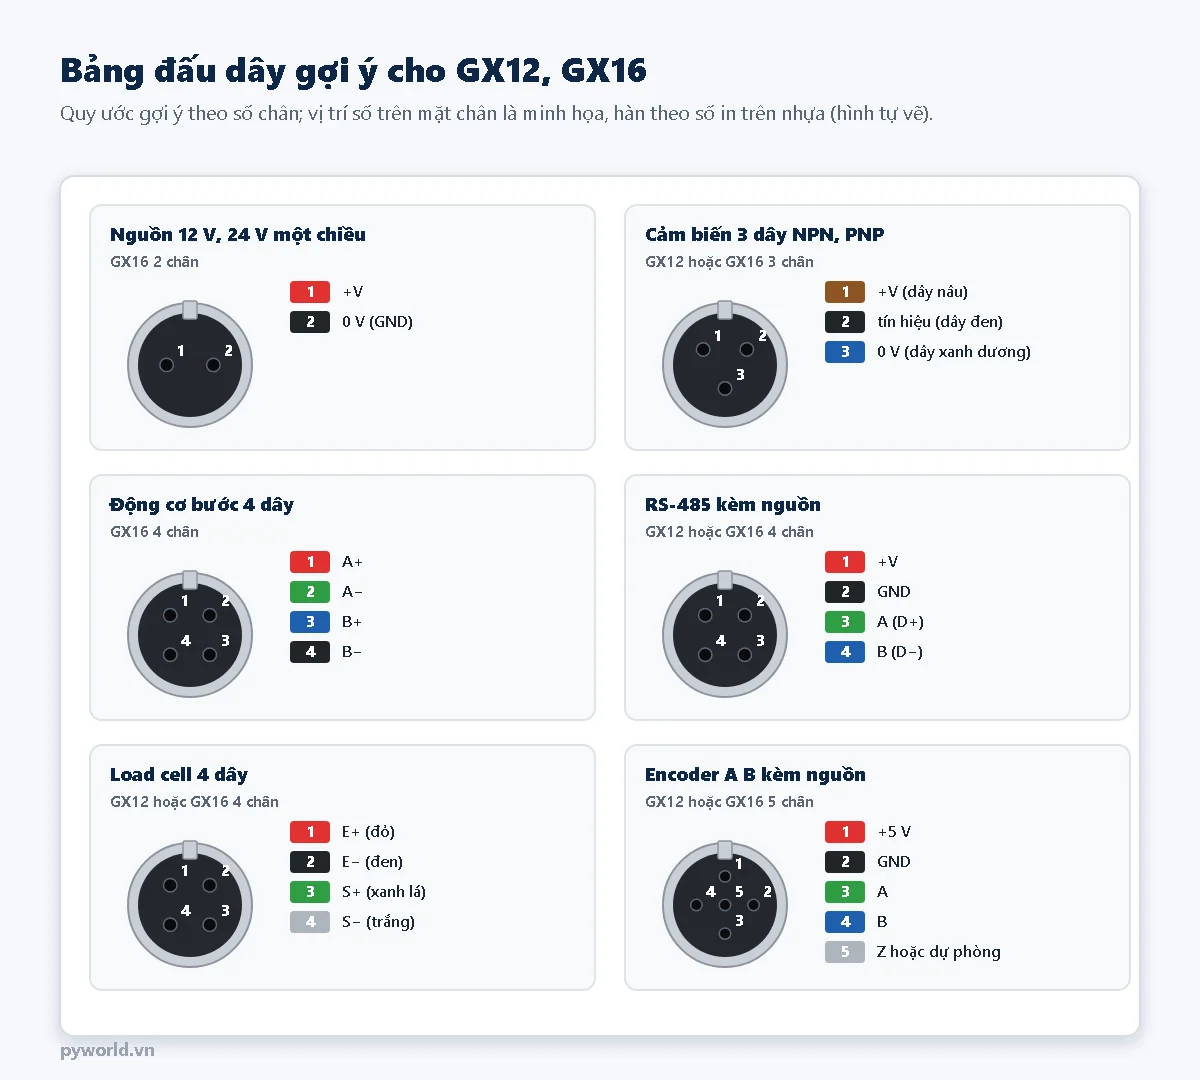
| Thiết bị | Đầu nối | Chân 1 | Chân 2 | Chân 3 | Chân 4 | Chân 5 |
|---|---|---|---|---|---|---|
| Nguồn 12 V, 24 V một chiều | GX16 2 chân | +V | 0 V | |||
| Cảm biến 3 dây NPN, PNP | 3 chân | +V (nâu) | tín hiệu (đen) | 0 V (xanh dương) | ||
| Động cơ bước 4 dây | GX16 4 chân | A+ | A− | B+ | B− | |
| RS-485 kèm nguồn | 4 chân | +V | GND | A (D+) | B (D−) | |
| Load cell 4 dây | 4 chân | E+ (đỏ) | E− (đen) | S+ (xanh lá) | S− (trắng) | |
| Encoder A, B kèm nguồn | 5 chân | +5 V | GND | A | B | Z hoặc dự phòng |
Vài lưu ý cho từng loại:
- Cảm biến 3 dây: màu nâu, đen, xanh dương là quy ước màu phổ biến của cảm biến tiệm cận công nghiệp. Cảm biến của bạn khác màu thì đọc nhãn trên thân cảm biến.
- Động cơ bước: màu dây mỗi hãng một kiểu. Dùng đồng hồ vạn năng đo điện trở: hai dây có điện trở vài ohm là một cuộn (A+, A−), hai dây còn lại là cuộn kia (B+, B−). Đặt hai dây của cùng một cuộn vào hai chân kề nhau (1–2, 3–4).
- RS-485: A và B nên là một cặp dây xoắn trong cáp. Nếu cáp có lưới chống nhiễu, nối lưới vào GND ở một đầu.
- Load cell: màu dây đỏ, đen, xanh lá, trắng là quy ước của đa số load cell, nhưng nên kiểm tra nhãn đi kèm. Tín hiệu load cell chỉ vài mV, dây càng ngắn càng tốt, không chung đầu nối với dây động cơ.
- Encoder: chừa chân thứ năm cho kênh Z hoặc dây chống nhiễu; dùng GX16 6 chân nếu encoder có cả A, B, Z và cần thêm dự phòng.
- I2C (màn hình, cảm biến I2C): không nên kéo dài qua đầu nối và cáp quá 1 m. Muốn đặt cảm biến xa, dùng RS-485 hoặc 4–20 mA.
5. Quy ước nên giữ trong một dự án
- Chân 1 luôn là nguồn dương, chân 2 luôn là GND, cho mọi đầu nối có cấp nguồn.
- Thiết bị khác điện áp (5 V, 12 V, 24 V) dùng đầu nối khác số chân, để không cắm lẫn được. Ví dụ cảm biến 24 V dùng 3 chân, cảm biến 5 V dùng 4 chân.
- Phía cấp nguồn (hộp điều khiển) dùng đầu cái nếu bố trí được, để chân có điện không lộ ra khi rút.
- Dán nhãn tên cổng cạnh mỗi đầu nối trên mặt hộp, và dán bảng chân vào nắp hộp.
- Đo thông mạch và đo chạm giữa các chân kề nhau sau khi hàn, trước khi cắm vào thiết bị thật.
6. Lỗi thường gặp
| Hiện tượng | Nguyên nhân hay gặp | Cách xử lý |
|---|---|---|
| Mua về không cắm vừa | Mua nhầm cỡ (GX12 với GX16) hoặc khác số chân | Đếm số chân, đo đường kính ren trước khi mua |
| Hai đầu đều có chân kim | Mua hai đầu đực | Mỗi mối nối cần một đầu đực, một đầu cái |
| Động cơ bước rung, không quay | Hai dây của một cuộn nằm ở hai cặp chân khác nhau | Đo điện trở tìm cặp cuộn, hàn lại theo cặp 1–2, 3–4 |
| Cảm biến hỏng khi cắm | Cắm cảm biến 5 V vào cổng 24 V cùng loại đầu nối | Đổi sang quy ước khác số chân cho mỗi mức điện áp |
| Giá trị load cell nhảy | Đi chung đầu nối, chung cáp với dây động cơ | Tách riêng đầu nối, dùng cáp có lưới chống nhiễu |
| GX12 nóng khi chạy lâu | Dòng mỗi chân quá cao so với chân nhỏ | Chuyển sang GX16 2–4 chân |
7. Xem thêm
- Sản phẩm: đầu nối tròn GX12, đầu nối tròn GX16, các loại đầu nối, jack nối.
- Bài "Đầu nối GX16 là gì: dòng mỗi chân, lỗ khoan, cách hàn dây" trong cùng loạt bài về đầu nối.
- Động cơ bước cho máy CNC và nguồn điện, đi dây, công tắc hành trình cho máy CNC.
- RS-485 là gì và cách dùng module MAX485 với ESP32, vòng dòng 4–20 mA.
- Cân điện tử với ESP32, HX711 và load cell, encoder tương đối: tín hiệu A, B, Z.
Cần tư vấn chọn đầu nối và bố trí cổng trên hộp điều khiển, liên hệ PYWORLD qua số 0915703319.
Tin tức liên quan

18/10/2026
Tụ điện là gì, điện dung và đơn vị pF, nF, µF, các loại tụ gốm, film, hóa, tantalum, cách đọc mã tụ 104, 103, tụ phân cực, chọn điện áp chịu đựng, ghép tụ và ba công dụng chính trong mạch.

18/10/2026
Các loại công tắc SPST, SPDT, nút nhấn 4 chân, điện trở kéo lên và chống dội, cầu chì và cách chọn, cấu tạo relay COM NO NC, thí nghiệm nút nhấn bật tắt module relay bằng ESP32.

18/10/2026
Hướng dẫn học sinh chuyển từ Scratch sang Python: dấu hiệu sẵn sàng, cài Thonny, bảng khối Scratch ứng với lệnh Python, hai dự án đố vui phép nhân và con rùa vẽ đa giác.

18/10/2026
Dự án STEM là gì và quy trình thiết kế kỹ thuật 8 bước, 5 hoạt động theo hướng dẫn của Bộ GD&ĐT, minh họa bằng dự án cối xay gió nâng vật với phiếu thử nghiệm công bằng.
17/10/2026
Kiểm tra máy đo rung bằng bộ hiệu chuẩn cầm tay 159,2 Hz, 10 m/s², đo đúng vị trí và hướng trên ổ đỡ, đánh giá vùng A, B, C, D theo ISO 20816 và hiệu chuẩn máy đo rung ở phòng thí nghiệm.

17/10/2026
Liên kết chuẩn đo lường là gì: chuỗi hiệu chuẩn không đứt đoạn từ đơn vị SI, chuẩn quốc gia tới thiết bị hiện trường, CIPM MRA, ILAC MRA, VILAS, các trường hợp chuỗi bị đứt và cách kiểm tra.

17/10/2026
Hiệu chuẩn cảm biến laser tam giác lượng và extensometer: ảnh hưởng của bề mặt, trình tự trên bàn trượt, bảng cấp ISO 9513 với giới hạn tương đối và tuyệt đối, ví dụ extensometer 50 mm.

22/07/2025
Giải thích strain, hệ số gauge, cầu Wheatstone, cấu hình quarter/half/full bridge và các bước thiết lập phép đo biến dạng tin cậy.
Xem thêm