
Tự lắp máy khắc laser diode mini: khung nhôm, dây đai, tiêu cự và cài GRBL
Các bước tự lắp máy khắc laser diode khung hở vùng khắc 400 × 400 mm: tính thanh nhôm, vật tư, lắp khung và hai trục, luồn đai GT2, đi dây, tìm tiêu cự, cài GRBL, chạy thử.
Máy khắc laser diode khung hở là dự án lắp máy dễ bắt đầu nhất trong mảng CNC: khung nhôm nhẹ, hai trục chạy dây đai, không có lực cắt nên không cần kết cấu nặng. Phần khó lại nằm ở những chi tiết nhỏ: khung có vuông không, đai căng đủ chưa, laser đặt đúng tiêu cự chưa, firmware đã bật chế độ laser chưa.
Bài này đi qua từng bước lắp một máy vùng khắc khoảng 400 × 400 mm: tính kích thước thanh nhôm, chọn vật tư, lắp khung và hai trục, luồn dây đai, đi dây điện, tìm tiêu cự, cài GRBL và chạy thử lần đầu. Các bài trước của loạt (an toàn laser, cấu tạo máy, động cơ bước, driver, truyền động, GRBL, phần mềm laser) là phần nền cho bài này.
Trước khi bắt đầu: module laser diode vài watt là laser cấp 4, tia phản xạ khuếch tán cũng làm hỏng mắt. Luôn đeo kính có dải bước sóng chứa 445–455 nm và chỉ số OD phù hợp (bài 3 của loạt), không để máy chạy khi vắng người, có bình chữa cháy và hút khói ra ngoài.
1. Chọn kích thước, tính chiều dài thanh nhôm
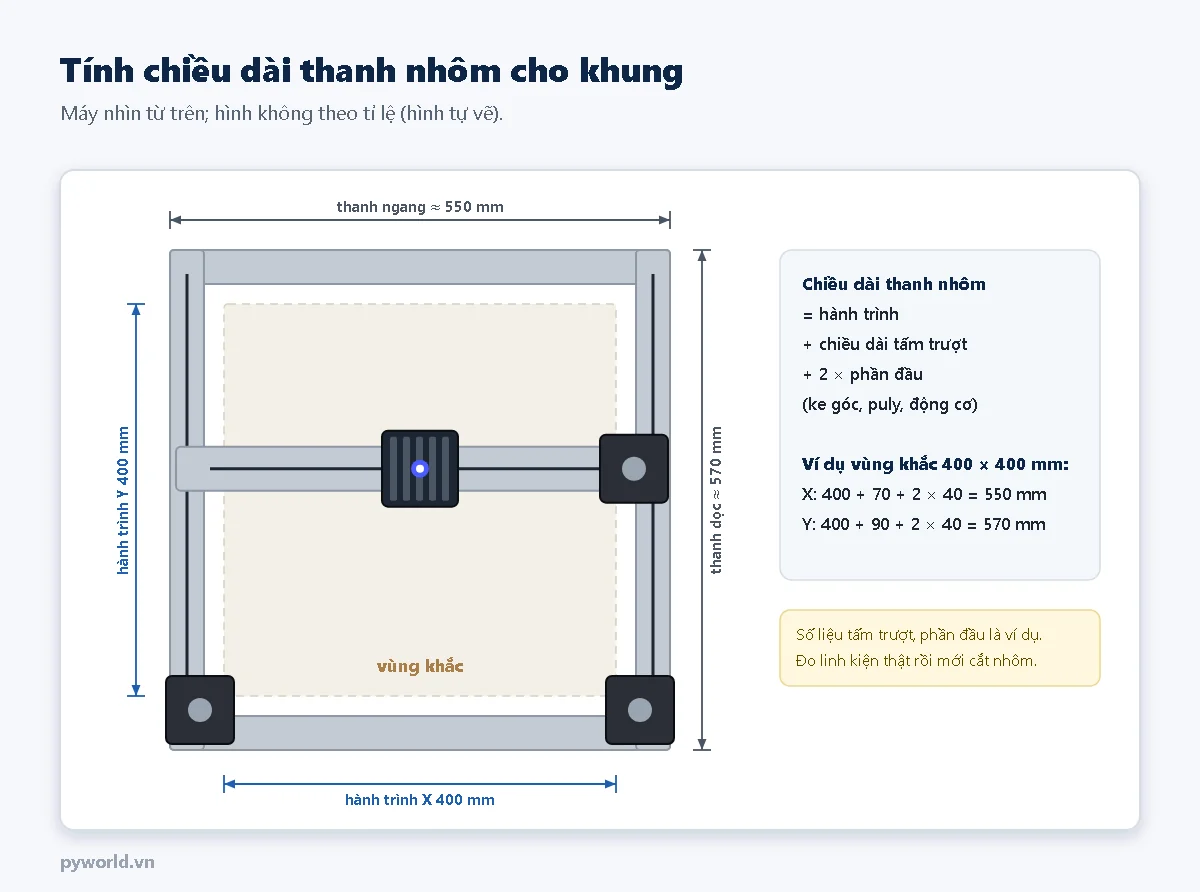
- Vùng khắc 300 × 300 đến 400 × 400 mm đủ cho phần lớn việc khắc gỗ, da, bảng tên. Máy càng lớn thì dầm X càng dài, càng dễ rung khi khắc ảnh.
- Chiều dài thanh ≈ hành trình + chiều dài tấm trượt + 2 × phần đầu (ke góc, puly, động cơ chiếm chỗ ở hai đầu). Đo tấm trượt và linh kiện thật của bạn rồi mới cắt nhôm; số liệu trong hình chỉ là ví dụ.
- Khung hở (không có đáy) đặt thẳng lên được tấm vật liệu lớn hơn máy; muốn cắt thì kê thêm tấm lót tổ ong hoặc tấm kim loại có chốt kê bên dưới.
2. Vật tư
| Hạng mục | Gợi ý | Ghi chú |
|---|---|---|
| Khung | nhôm định hình V-slot 2020; dầm X dùng 2040 cho cứng | ke góc, ốc M5, đai ốc chữ T |
| Dẫn hướng | tấm trượt 3–4 bánh xe V | có đai ốc lệch tâm để chỉnh độ ôm |
| Truyền động | đai GT2 rộng 6 mm, puly 20 răng, bánh tì | bài 8 của loạt |
| Động cơ | 2–3 động cơ bước NEMA 17 | một cho X, một hoặc hai cho Y (bài 6) |
| Driver | A4988 hoặc TMC2209 (chạy êm) | chỉnh VREF trước khi chạy (bài 7) |
| Bo điều khiển | Arduino Nano hoặc Uno + GRBL; hoặc ESP32 + FluidNC | bài 11 và bài 13 |
| Module laser diode | chọn theo công suất quang, không theo công suất điện | 12 V hoặc 24 V, điều khiển PWM (TTL) |
| Nguồn | 24 V hoặc 12 V, đủ dòng cho module và động cơ | bài 10; mạch hạ áp LM2596 nếu cần 5 V hay 12 V cho quạt |
| Thổi khí | bơm khí, ống mềm, đầu thổi gắn cạnh ống kính | relay bật, tắt bơm bằng lệnh M8, M9 |
| Khác | công tắc hành trình, nút dừng khẩn, xích nhựa đi dây | kính bảo hộ đúng bước sóng |
3. Lắp khung
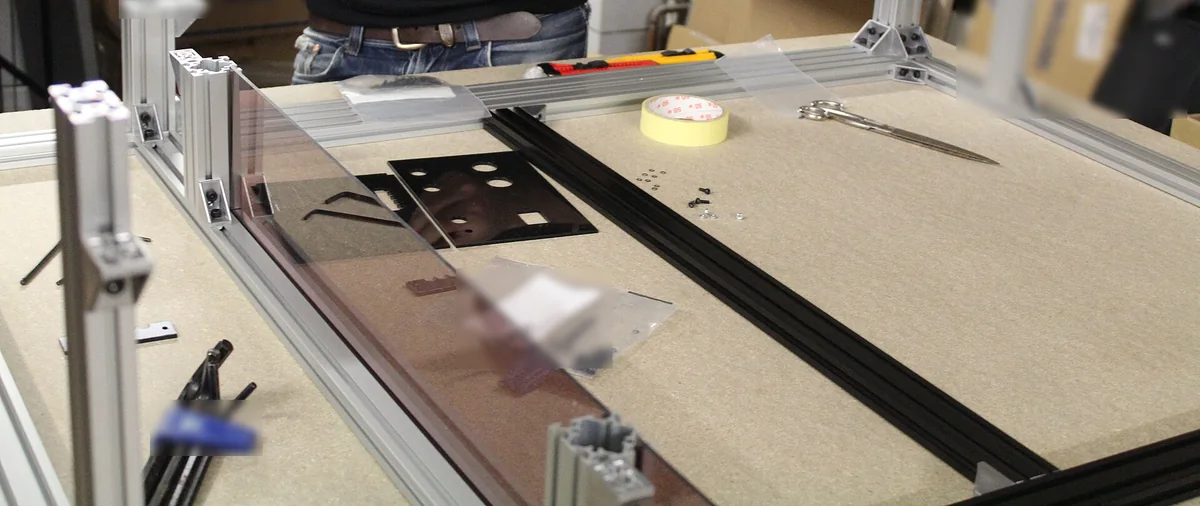

- Cắt thanh nhôm đúng kích thước, mặt cắt vuông. Không có máy cắt nhôm thì đặt cắt sẵn khi mua.
- Đặt khung lên mặt bàn phẳng, bắt ke ở bốn góc, siết vừa tay.
- Đo hai đường chéo: khung vuông khi hai đường chéo bằng nhau. Đẩy nhẹ góc khung tới khi hai số đo chênh nhau không quá khoảng 1 mm, rồi siết chặt.
- Kiểm tra khung có bị vênh không: ấn lần lượt từng góc, góc nào bập bênh thì nới ốc ở góc đó, ép khung xuống mặt bàn rồi siết lại.
4. Lắp ray Y và dầm X
- Lắp tấm trượt có bánh xe V lên hai thanh dọc (ray Y). Xoay đai ốc lệch tâm tới khi bánh xe ôm rãnh: đẩy tay thấy tấm trượt chạy đều, có lực cản nhẹ, lay không thấy rơ. Ôm quá chặt làm bánh xe nhanh mòn và động cơ dễ mất bước.
- Bắt dầm X lên hai tấm trượt Y. Đo khoảng cách từ dầm tới thanh khung phía trước ở hai đầu dầm: hai số phải bằng nhau thì dầm mới vuông góc với ray Y.
- Lắp tấm trượt X (mang đầu laser) lên dầm và chỉnh bánh xe theo cùng cách.
5. Luồn dây đai
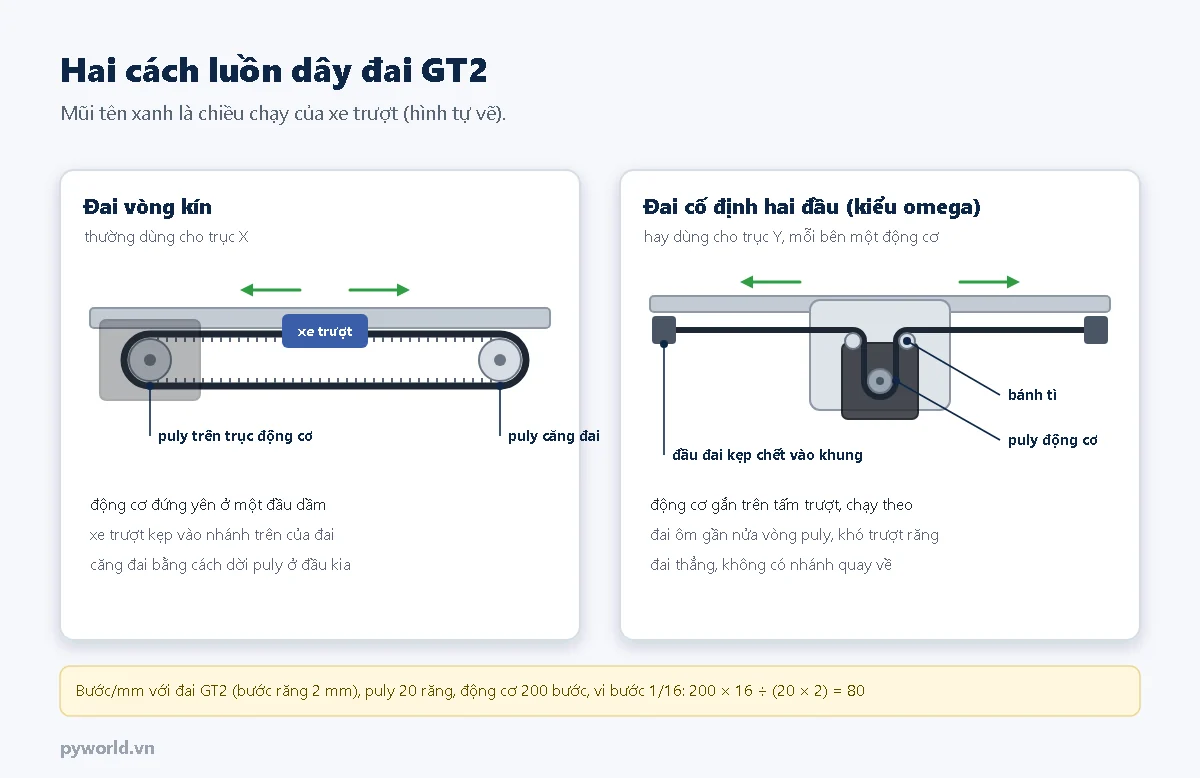
- Trục X thường dùng đai vòng kín: động cơ ở một đầu dầm, puly căng ở đầu kia, xe trượt kẹp vào đai.
- Trục Y có hai cách:
- mỗi bên một động cơ gắn trên tấm trượt, đai cố định hai đầu khung (kiểu omega);
- một động cơ và một trục nối truyền sang bên kia.
- Độ căng: ấn vào giữa nhánh đai thấy lún nhẹ rồi bật lại, không chùng khi đổi chiều. Căng quá làm mòn ổ bi động cơ và bánh xe.
- Bước/mm với đai GT2, puly 20 răng, động cơ 200 bước, vi bước 1/16 là 80 bước/mm cho cả X và Y.
6. Gắn đầu laser và đi dây
- Gắn module laser lên tấm trượt X, ống kính thẳng đứng. Đầu thổi khí gắn cạnh ống kính, hướng vào điểm khắc.
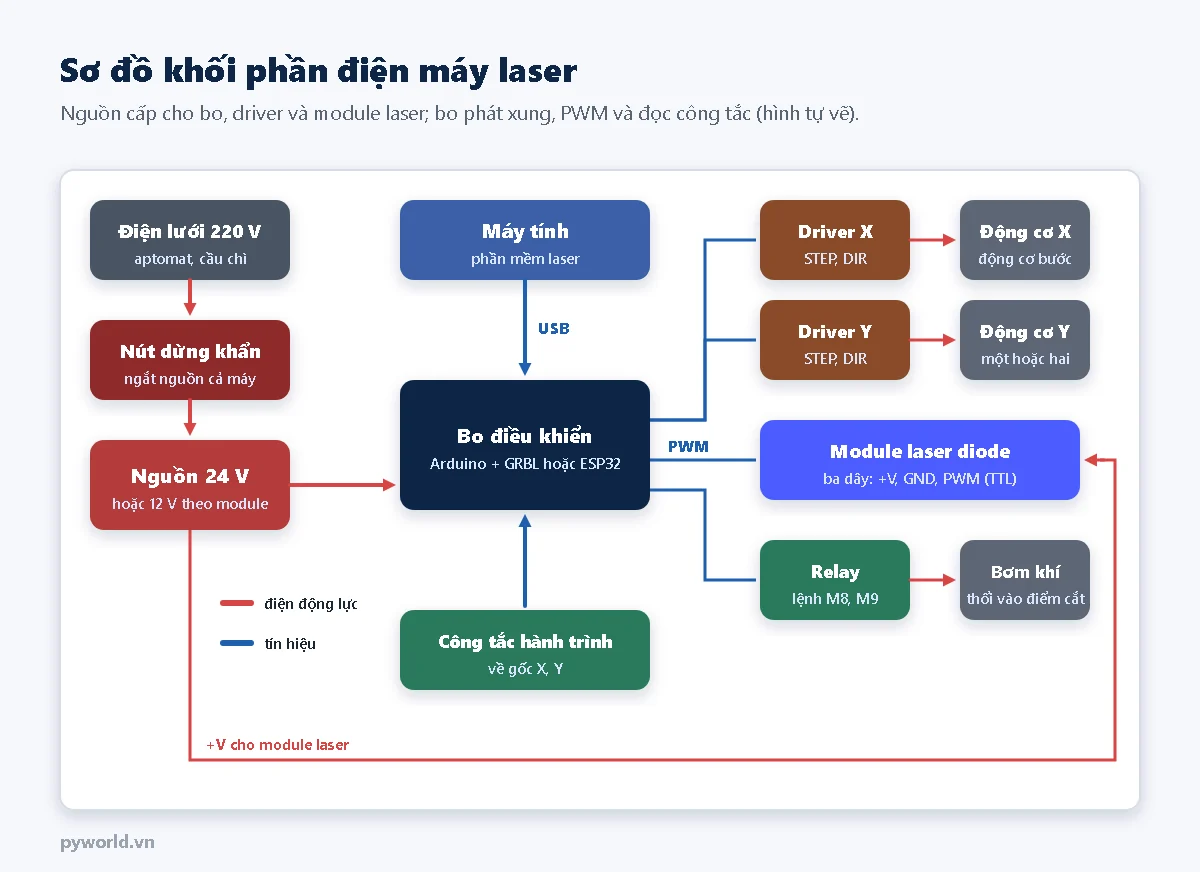
- Module laser thường có ba dây: nguồn (+12 V hoặc +24 V), GND và PWM. Dây PWM nối chân PWM của bo: trên Arduino chạy GRBL 1.1 là D11; trên CNC shield V3, chân này nằm ở hàng chân in nhãn Z+ / Z− (bài 11). GND của module, nguồn và bo nối chung.
- Nối dây PWM trước khi cấp nguồn cho module: một số module phát tia khi chân PWM bị bỏ lửng.
- Relay bơm khí nối chân làm mát (lệnh M8 bật, M9 tắt; trên CNC shield là chân ghi CoolEn).
- Dây động cơ X và dây module đi theo xích nhựa hoặc bó gọn, chừa đủ dài cho cả hành trình; dây không được cọ vào dây đai.
- Nút dừng khẩn ngắt nguồn cả máy, đặt chỗ với tay tới ngay.
7. Tìm tiêu cự
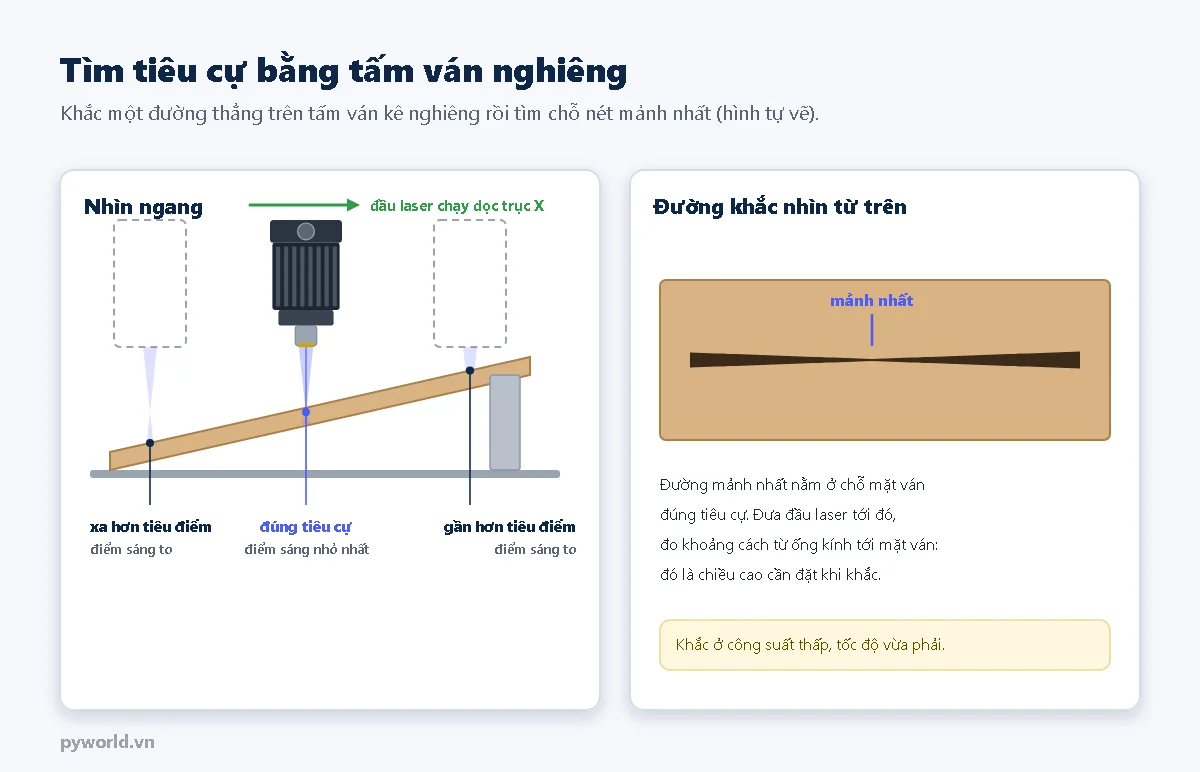
Module tiêu cự cố định thường kèm một miếng cữ: đặt cữ giữa ống kính và mặt vật liệu, hạ đầu laser chạm cữ rồi khóa lại. Module chỉnh được tiêu cự (hoặc khi không có cữ) thì tìm bằng tấm ván nghiêng:
- Kê một đầu tấm ván mỏng cao hơn đầu kia khoảng 10–20 mm, đặt sao cho đầu laser chạy dọc theo chiều dốc.
- Khắc một đường thẳng dài 100 mm ở công suất thấp, ví dụ (đã bật chế độ laser
$32=1,$30=1000):
G21 G90
G0 X20 Y20
M4 S150
G1 X120 F1000
M5- Tìm chỗ nét mảnh nhất trên đường khắc, đưa đầu laser tới đúng chỗ đó (laser tắt).
- Đo khoảng cách từ mép ống kính tới mặt ván: đó là chiều cao cần đặt mỗi lần khắc. Cắt một miếng gỗ đúng chiều cao này làm cữ.
Ống kính bẩn cũng làm nét to và yếu: lau bằng khăn mềm và cồn khi thấy khói bám.
8. Cài đặt GRBL cho máy laser
Sau khi nạp GRBL (bài 11), gửi các lệnh dưới đây qua phần mềm gửi G-code. Giá trị tốc độ, gia tốc là điểm khởi đầu: tăng dần tới khi bắt đầu mất bước rồi lùi lại (bài 12).
| Lệnh | Ý nghĩa |
|---|---|
$100=80, $101=80 | bước/mm trục X, Y (đai GT2, puly 20 răng, vi bước 1/16) |
$110=3000, $111=3000 | tốc độ tối đa (mm/phút), tăng dần sau khi chạy ổn |
$120=500, $121=500 | gia tốc (mm/s²); máy laser dây đai thường để vài trăm |
$130=400, $131=400 | hành trình tối đa (mm), theo vùng khắc thật |
$30=1000, $31=0 | S1000 là công suất tối đa; phần mềm laser phải dùng cùng thang này |
$32=1 | chế độ laser: tắt tia khi chạy G0, giữ máy chạy liên tục khi đổi công suất |
$22=1, $23, $20=1 | bật về gốc khi có công tắc, chọn hướng về gốc, bật giới hạn mềm sau khi về gốc chạy đúng |
Dùng ESP32 với FluidNC thì các giá trị tương ứng nằm trong file config.yaml (bước/mm, tốc độ, gia tốc, hành trình, khối Laser), xem bài 13.
9. Chạy thử lần đầu
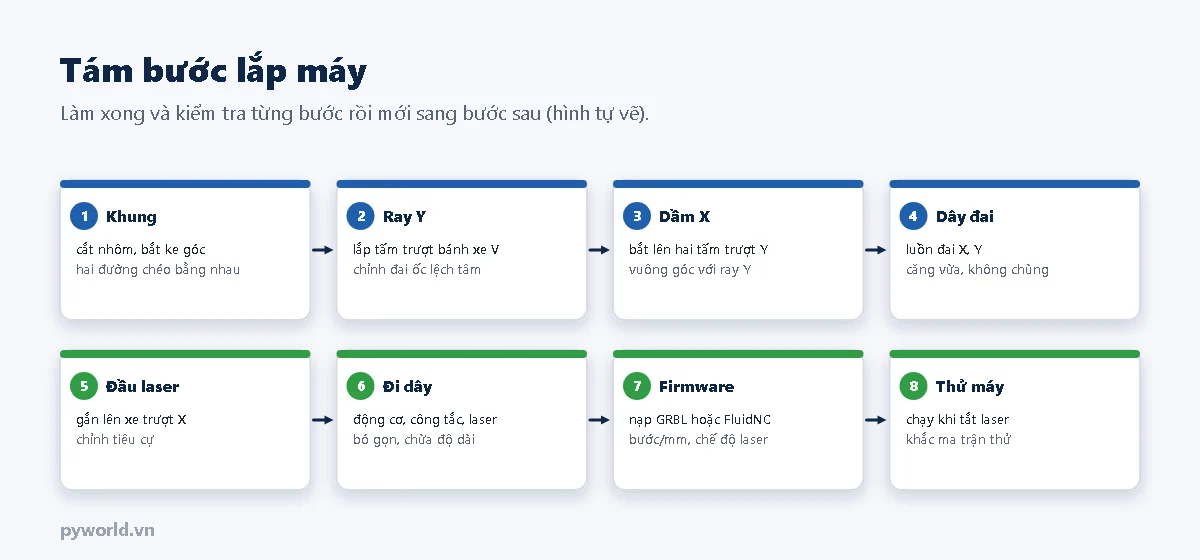
- Chạy khi tắt laser: rút dây PWM hoặc tắt công tắc của module. Gửi
G91 G0 X10,G0 Y10: X dương phải sang phải, Y dương ra xa người đứng trước máy. Trục nào ngược thì sửa$3. - Về gốc: gửi
$H, trục nào chạy ra xa công tắc thì sửa$23. - Kiểm tra bước/mm: chạy 100 mm rồi đo bằng thước. Sai lệch thì hiệu chỉnh theo bài 19 của loạt.
- Kiểm tra vuông góc: khắc hình vuông 100 × 100 mm, đo hai đường chéo (bài 19).
- Ma trận thử: khắc ma trận công suất × tốc độ trên vật liệu định dùng để chọn thông số (bài 14).
10. Xử lý lỗi
| Hiện tượng | Nguyên nhân hay gặp | Cách xử lý |
|---|---|---|
| Laser không sáng khi chạy file | dây PWM sai chân, $30 khác thang của phần mềm, S quá nhỏ | nối PWM vào D11 (Z+ / Z− trên CNC shield V3), đặt $30 và phần mềm cùng 1000 |
| Laser vẫn sáng khi chạy G0, để vệt nối giữa các hình | chưa bật chế độ laser | $32=1 |
| Hình vuông thành hình bình hành | khung hoặc dầm X không vuông | đo đường chéo, chỉnh lại khung, dầm (bài 19) |
| Cạnh hình bị răng cưa, nét lệch khi đổi chiều | đai chùng, bánh xe V rơ, vít puly lỏng | căng đai, chỉnh đai ốc lệch tâm, siết vít puly vào mặt phẳng trục |
| Ảnh khắc bị lệch dần, mất bước | gia tốc, tốc độ cao; dòng driver thấp | giảm $120, $110; chỉnh VREF |
| Nét to, khắc không sâu | sai tiêu cự, ống kính bẩn, vật liệu cong | đo lại tiêu cự, lau ống kính, kẹp phẳng vật liệu |
| Bo mất kết nối khi bơm khí, quạt chạy | nhiễu từ động cơ bơm, dây tín hiệu chạy sát dây nguồn | tách dây tín hiệu khỏi dây nguồn, dùng dây USB ngắn có lõi lọc |
11. Xem thêm
- Bài trước trong loạt: Tự làm máy vẽ bằng ESP32. Bài sau: Tự lắp máy CNC mini cỡ 3018.
- Các bài nền của loạt: an toàn với máy laser (bài 3), truyền động đai và vít me (bài 8), GRBL (bài 11, 12), phần mềm cho máy laser (bài 14), hiệu chỉnh độ chính xác (bài 19).
- Bắt đầu với Arduino Nano CH340: cài driver cổng COM trước khi nạp GRBL.
- Điều khiển relay: cách nối module relay an toàn.
Tin tức liên quan
17/10/2026
Cách gá gia tốc kế theo ISO 5348: vít cấy, keo, sáp, nam châm, đầu dò cầm tay; tần số cộng hưởng lắp đặt, dải tần dùng được, ảnh hưởng khối lượng cảm biến và các điểm kỹ thuật khi gắn.

14/10/2026
Hướng dẫn thiết kế một khung tin trên UART gồm byte bắt đầu, độ dài, loại, dữ liệu và CRC-16, cùng bộ nhận dạng máy trạng thái trên ESP32 biết bỏ khung hỏng và tự hồi phục khi mất đồng bộ.

18/10/2026
Ba trò chơi giúp trẻ hiểu thuật toán: đoán số bằng chia đôi, xếp hàng bằng sắp xếp nổi bọt, tìm đường ngắn nhất kiểu Dijkstra, kèm câu đố kiểu Bebras có lời giải từng bước.

17/10/2026
Bốn kiểu máy chuẩn lực: tải trọng chết, đòn bẩy, khuếch đại thủy lực, máy so sánh; cách tính lực từ quả cân, vì sao g tại Việt Nam lệch 0,25 % và chuỗi liên kết chuẩn lực.

17/10/2026
Cảm biến gia tốc hoạt động thế nào: mô hình khối lượng – lò xo, MEMS răng lược điện dung vi sai, chế tạo vi cơ bề mặt, áp điện, servo, đo góc nghiêng và đọc MPU-6050 bằng ESP32.

12/10/2026
Gia công xốp định hình cho vali nhôm và vali kéo: khoang tròn, khoang chữ nhật, rãnh dài cho bộ dụng cụ nhiều chi tiết. Xem hai mẫu thực tế, bảng kích thước vali nhôm và cách đặt làm.

18/10/2026
Điện áp, dòng điện, điện trở là gì, đơn vị và tiền tố, định luật Ohm U = I × R với ví dụ, đường U–I của điện trở và LED, thí nghiệm kiểm chứng định luật Ohm bằng DAC và ADC của ESP32.

18/10/2026
Cách xây dựng dự án STEM cho trẻ mầm non theo chủ đề với 5 bước hỏi, tưởng tượng, lên kế hoạch, làm thử, cải tiến; 6 ý tưởng giao thông, thực vật, nước, gia đình, động vật, Trung thu.
Xem thêm