
Truyền động máy CNC: vít me T8, vít me bi, dây đai GT2, cách tính steps/mm và khe hở backlash
Vít me T8, vít me bi, dây đai GT2 và thanh răng biến vòng quay thành chuyển động thẳng thế nào, cách tính steps/mm, khe hở backlash và cách chọn cơ cấu cho máy CNC, máy laser.
Động cơ bước chỉ biết quay. Muốn đầu dao hay đầu laser chạy thẳng theo trục X, Y, Z thì cần một cơ cấu truyền động biến vòng quay thành chuyển động thẳng: vít me, dây đai răng hoặc thanh răng. Cơ cấu này quyết định máy chạy nhanh hay chậm, đẩy khỏe hay yếu, có khe hở khi đổi chiều hay không, và quyết định con số steps/mm phải khai báo cho firmware.
Bài này giải thích từng loại cơ cấu, cách tính steps/mm, hiện tượng khe hở (backlash) và cách chọn cơ cấu cho máy CNC mini, máy laser, máy vẽ.
1. Ba cơ cấu truyền động thường gặp
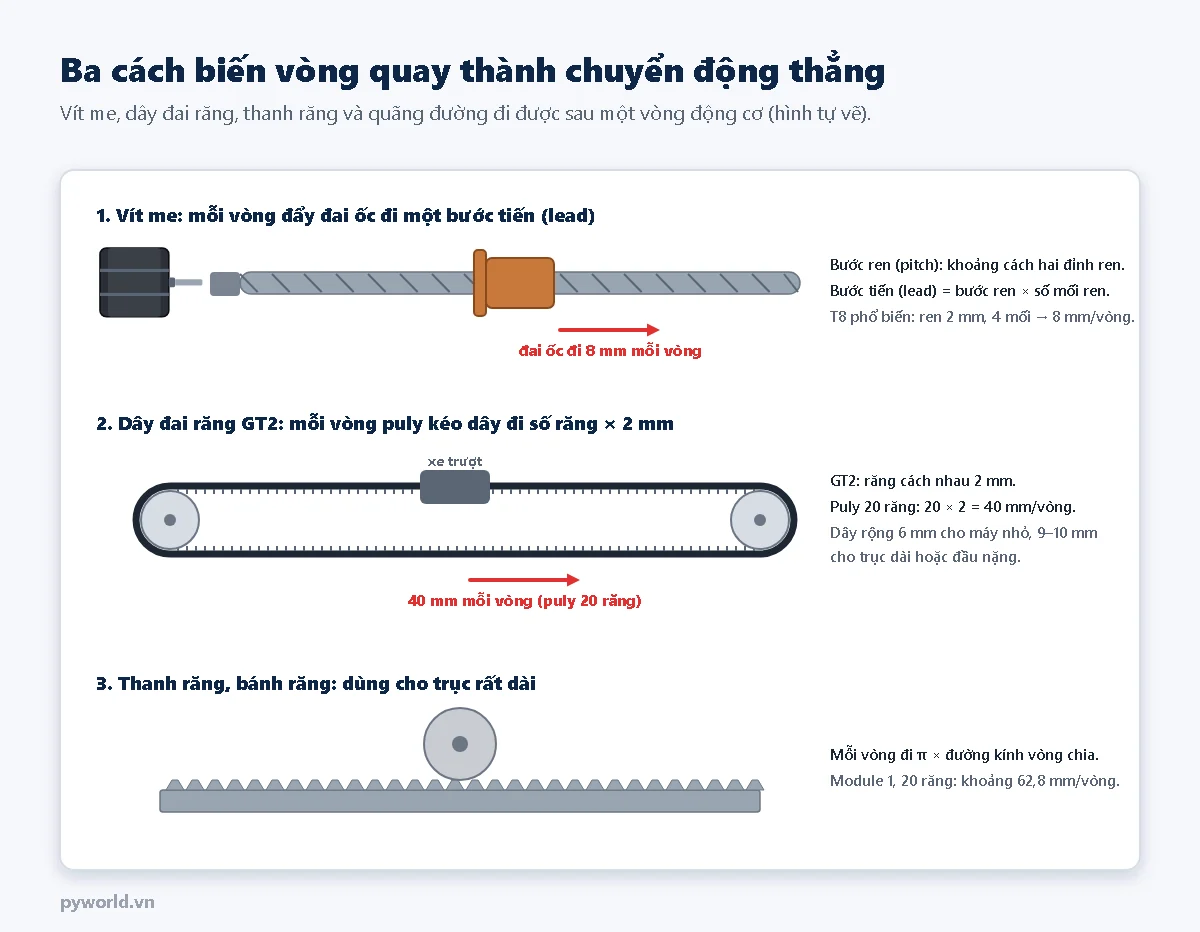
Vít me ren thang (T8)
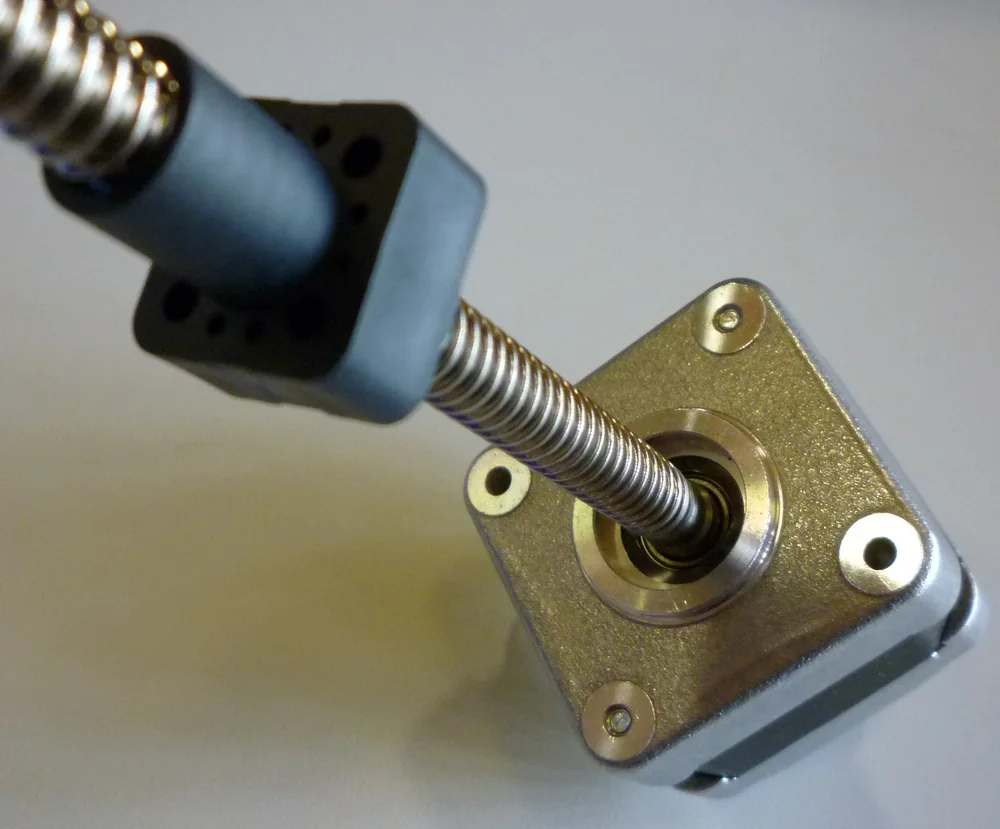
- Thanh ren quay trong một đai ốc; đai ốc gắn vào bàn trượt nên bàn chạy tới lui. Đẩy khỏe, chính xác, hợp với máy phay và trục Z.
- Bước ren (pitch) là khoảng cách giữa hai đỉnh ren kề nhau. Bước tiến (lead) là quãng đường đai ốc đi được sau một vòng, bằng bước ren nhân số mối ren.
- Vít me T8 phổ biến có đường kính 8 mm, ren 2 mm, 4 mối, nên bước tiến 8 mm. Cũng có loại T8 bước tiến 2 mm (1 mối): chậm hơn 4 lần nhưng đẩy khỏe hơn, ít bị trôi.
- Đai ốc đồng hoặc nhựa thường có khe hở nhỏ với ren; đai ốc chống rơ có lò xo ép giảm được khe hở này.
Vít me bi
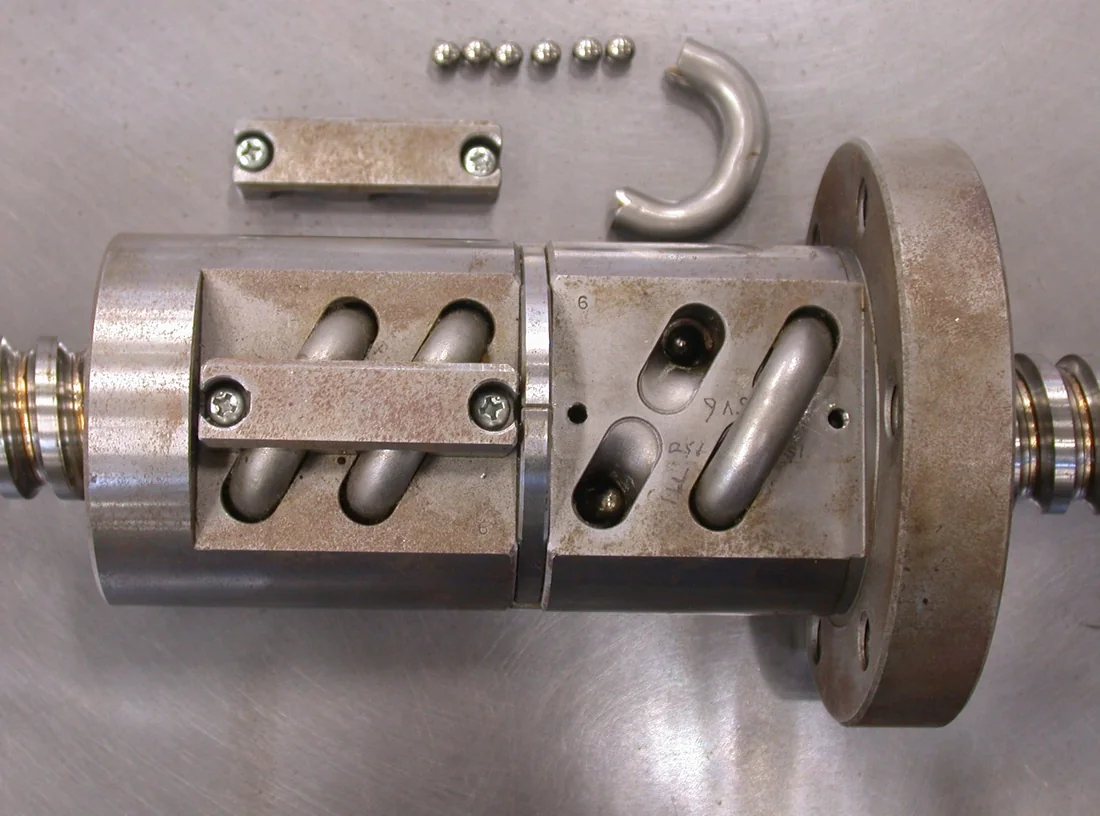

- Giữa vít và đai ốc là các viên bi thép lăn trong rãnh; ma sát nhỏ, hiệu suất cao, gần như không có khe hở khi đai ốc có tải trước.
- Ký hiệu hay gặp: SFU1204 (đường kính 12 mm, bước tiến 4 mm), SFU1605 (16 mm, bước tiến 5 mm).
- Hai đầu vít cần gối đỡ có ổ bi (BK, BF); vít dài quay nhanh có thể bị rung lắc (tốc độ tới hạn), cần chọn đường kính đủ lớn.
- Đắt hơn vít me thang; dùng cho máy phay nhôm, máy cần chính xác.
Dây đai răng GT2
- Dây cao su có răng, lõi sợi thủy tinh hoặc thép, chạy trên puly răng. Nhẹ, êm, rất nhanh, rẻ: chuẩn của máy khắc laser, máy vẽ, máy in 3D.
- GT2 có răng cách nhau 2 mm. Puly 20 răng kéo dây đi 20 × 2 = 40 mm mỗi vòng.
- Lực đẩy nhỏ, dây giãn khi trục dài; không hợp để phay vật liệu cứng.
- Căng dây vừa đủ: chùng quá thì hình bị lệch, căng quá làm mòn ổ bi động cơ.
Thanh răng và bánh răng
Bánh răng trên trục động cơ chạy dọc một thanh răng dài. Dùng cho máy lớn có trục dài trên 1,5–2 m, nơi vít me quá dài sẽ rung còn dây đai giãn nhiều. Quãng đường mỗi vòng bằng π nhân đường kính vòng chia của bánh răng.

2. Tính steps/mm
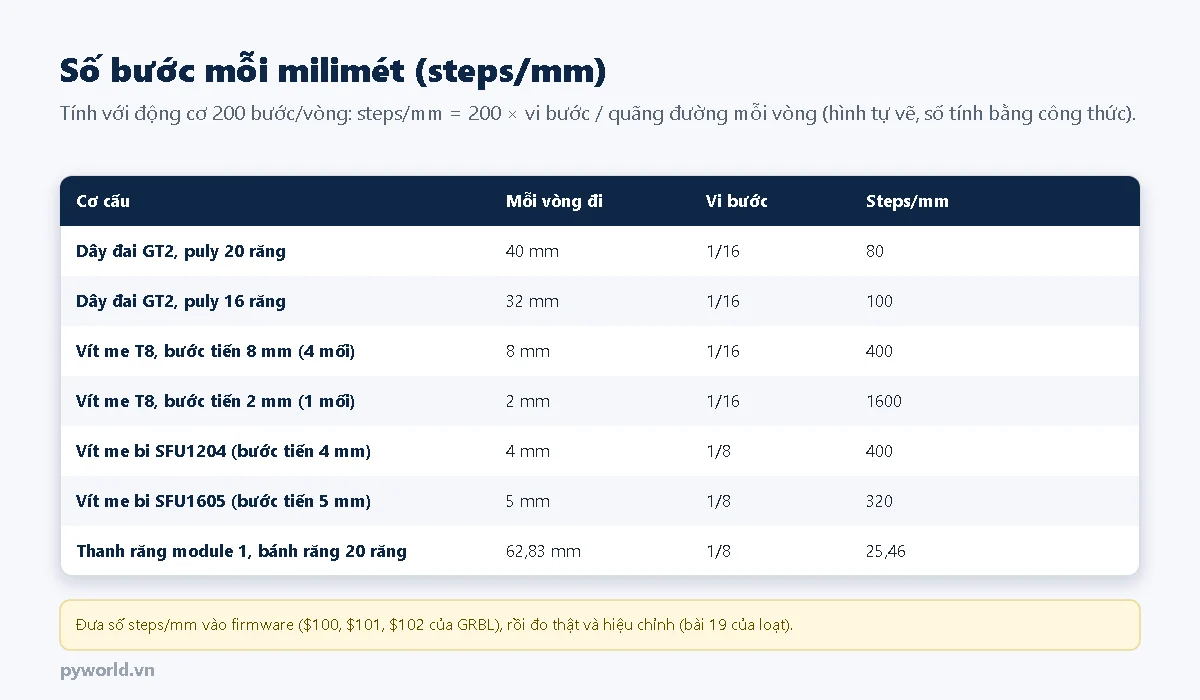
Steps/mm là số xung STEP bộ điều khiển phải phát để trục đi đúng 1 mm:
steps/mm = (số bước mỗi vòng × vi bước) / quãng đường mỗi vòng (mm)

Dây đai GT2, puly 20 răng, vi bước 1/16:  200 × 16 / 40 = 80
Vít me T8 bước tiến 8 mm, vi bước 1/16: 200 × 16 / 8 = 400- Động cơ 0,9° có 400 bước mỗi vòng: steps/mm gấp đôi.
- Đổi vi bước trên driver thì phải sửa steps/mm tương ứng.
- Steps/mm càng cao thì độ phân giải càng mịn nhưng bộ điều khiển phải phát nhiều xung hơn: với Arduino chạy GRBL (khoảng 30 nghìn xung mỗi giây), trục 1600 steps/mm chỉ chạy được tối đa khoảng 30 000 / 1600 × 60 ≈ 1125 mm/phút.
- Con số tính ra là lý thuyết. Sau khi lắp, cho máy chạy một đoạn dài, đo thật và hiệu chỉnh (bài 19).
3. Khe hở (backlash)
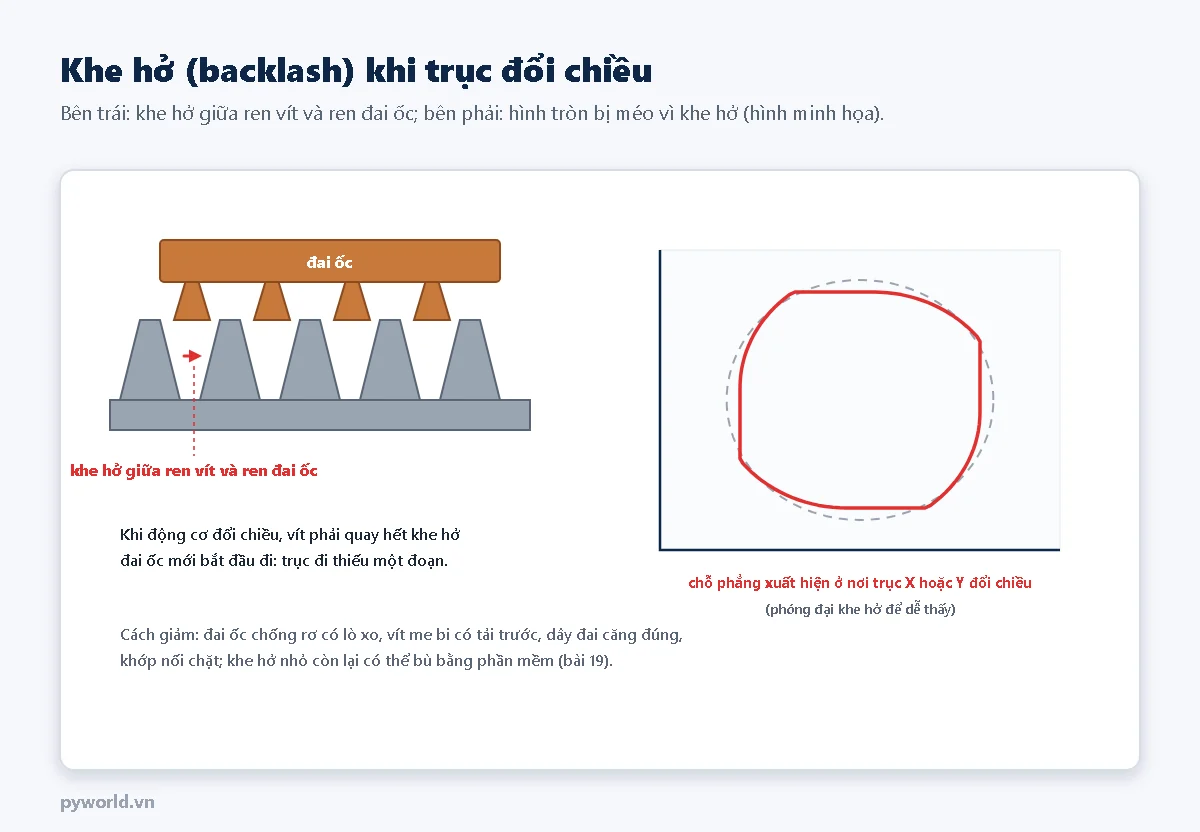
Khi trục đổi chiều, vít (hoặc puly) phải quay hết phần khe hở thì mới bắt đầu đẩy đai ốc theo chiều mới. Phần quay "hụt" đó làm trục đi thiếu một đoạn nhỏ. Hậu quả dễ thấy:
- Đường tròn có các chỗ phẳng ở bốn phía, nơi trục X hoặc Y đổi chiều.
- Lỗ khoan theo kiểu đi tới đi lui lệch vị trí; hai đường khắc đi ngược chiều không trùng nhau.
Cách giảm khe hở:
- Dùng đai ốc chống rơ (anti-backlash) có lò xo ép, hoặc vít me bi có tải trước.
- Siết chặt khớp nối giữa trục động cơ và vít; khớp nối mềm bị lỏng vít cũng gây khe hở.
- Căng dây đai đúng mức, siết chặt vít hãm puly lên mặt phẳng của trục động cơ.
- Khe hở nhỏ còn lại đo được bằng đồng hồ so và bù bằng cách chọn hướng tiếp cận trong phần mềm CAM (bài 19).
4. Lưu ý riêng với trục Z
- Trục Z mang spindle nặng. Vít me bước tiến lớn (8 mm) có thể tự trôi xuống khi động cơ ngắt điện. Dùng vít me bước tiến nhỏ hơn hoặc để động cơ luôn giữ (trong GRBL đặt
$1=255để driver không tắt sau khi dừng). - Máy laser và máy vẽ chỉ cần trục Z nhẹ để lấy nét hoặc nhấc bút; nhiều máy không có trục Z.
5. Chọn cơ cấu cho máy
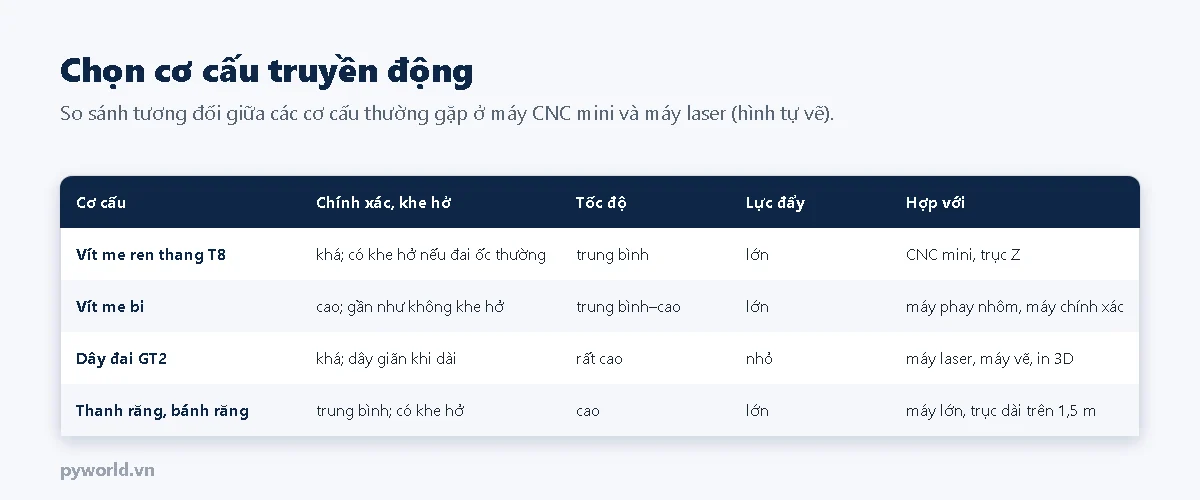
- Máy khắc laser, máy vẽ: dây đai GT2 6 mm với puly 20 răng cho cả X và Y.
- CNC mini phay gỗ, nhựa: vít me T8 có đai ốc chống rơ cho cả ba trục.
- Máy phay nhôm, cần chính xác: vít me bi SFU1204 hoặc SFU1605 có gối đỡ BK, BF.
- Máy lớn trên 1,5 m: thanh răng hoặc dây đai rộng cho X, Y; vít me cho Z.
6. Xem thêm
- Bài trước trong loạt: Driver động cơ bước A4988, DRV8825, TMC2209. Bài sau: Đầu công cụ của máy CNC và máy laser.
- ESP32 điều khiển động cơ bước NEMA 17 với A4988: thử quay đúng số vòng với vi bước khác nhau.
- Hiệu chuẩn đồng hồ so theo ISO 463: dụng cụ dùng để đo khe hở của trục máy.
Tin tức liên quan

18/10/2026
Những điều phải biết trước khi bật máy khắc laser và máy CNC: cấp laser, chọn kính bảo hộ theo bước sóng và OD, vật liệu cấm khắc, phòng cháy, hút khói, an toàn dao phay và điện.

14/10/2026
Sơ đồ nguồn cho ESP32 chạy pin 18650, sạc qua jack Type-C trên vỏ hộp: vì sao cần mạch đổi áp, chọn tăng áp 5 V hay ổn áp 3,3 V, ước tính thời gian chạy pin, đo mức pin và các lỗi nguồn thường gặp.

17/10/2026
Cảm biến khí ga hoạt động thế nào: bán dẫn SnO₂ họ MQ, điện hóa, xúc tác, hồng ngoại NDIR, cách chế tạo cảm biến bán dẫn và đọc module MQ-2 bằng ESP32 để tính Rs/R0, ước lượng ppm.
14/10/2026
Giải thích sóng RF 433 MHz và điều chế ASK/OOK, cách mã hóa bit bằng độ rộng xung và khung tin 24 bit. Hướng dẫn tự viết chương trình phát và thu trên hai mạch ESP32, không dùng thư viện ngoài.
23/11/2024
Hướng dẫn lấy đúng file và offset theo từng ESP32, nạp bằng Flash Download Tool, xử lý lỗi boot và xóa flash an toàn.

17/10/2026
Cảm biến áp suất hoạt động thế nào: áp suất tuyệt đối và tương đối, màng và ống Bourdon, áp trở silic, điện dung, áp điện, quy trình chế tạo MEMS và cách đọc loại 0,5–4,5 V bằng ESP32.
14/10/2026
Giải thích vòng dòng 4-20 mA: vì sao dùng dòng điện, vì sao bắt đầu từ 4 mA, cách đổi ra giá trị đo và ngưỡng báo lỗi. Hướng dẫn đọc bằng ESP32 qua điện trở shunt 120 Ω, với ADC có sẵn và với ADS1115.

18/10/2026
Diode là gì: chất bán dẫn và tiếp giáp p-n, đặc tuyến diode silic và Schottky, thông số 1N4148, 1N4007, 1N5819, ứng dụng chỉnh lưu, chống cắm ngược, chọn nguồn, kẹp bảo vệ, cách kiểm tra.
Xem thêm