
Nguồn điện, đi dây, công tắc hành trình và nút dừng khẩn cho máy CNC tự chế
Chọn nguồn 24 V đủ công suất, sơ đồ đi điện có nút dừng khẩn, nối công tắc hành trình thường mở, thường đóng với GRBL, chống nhiễu và chọn tiết diện dây cho máy CNC, máy laser tự chế.
Phần điện của máy CNC tự chế thường bị làm vội: nguồn chọn theo cảm tính, dây động cơ quấn chung với dây công tắc, không có nút dừng khẩn. Hậu quả là máy chạy được nhưng hay báo lỗi ALARM vô cớ, mất kết nối USB giữa chừng, driver cháy khi spindle khởi động, và khi có sự cố thì không dừng máy kịp.
Bài này hướng dẫn chọn nguồn đủ công suất, sơ đồ đi điện an toàn có nút dừng khẩn, cách nối công tắc hành trình kiểu thường mở và thường đóng với GRBL, chống nhiễu và chọn tiết diện dây.
1. Sơ đồ đi điện tổng thể
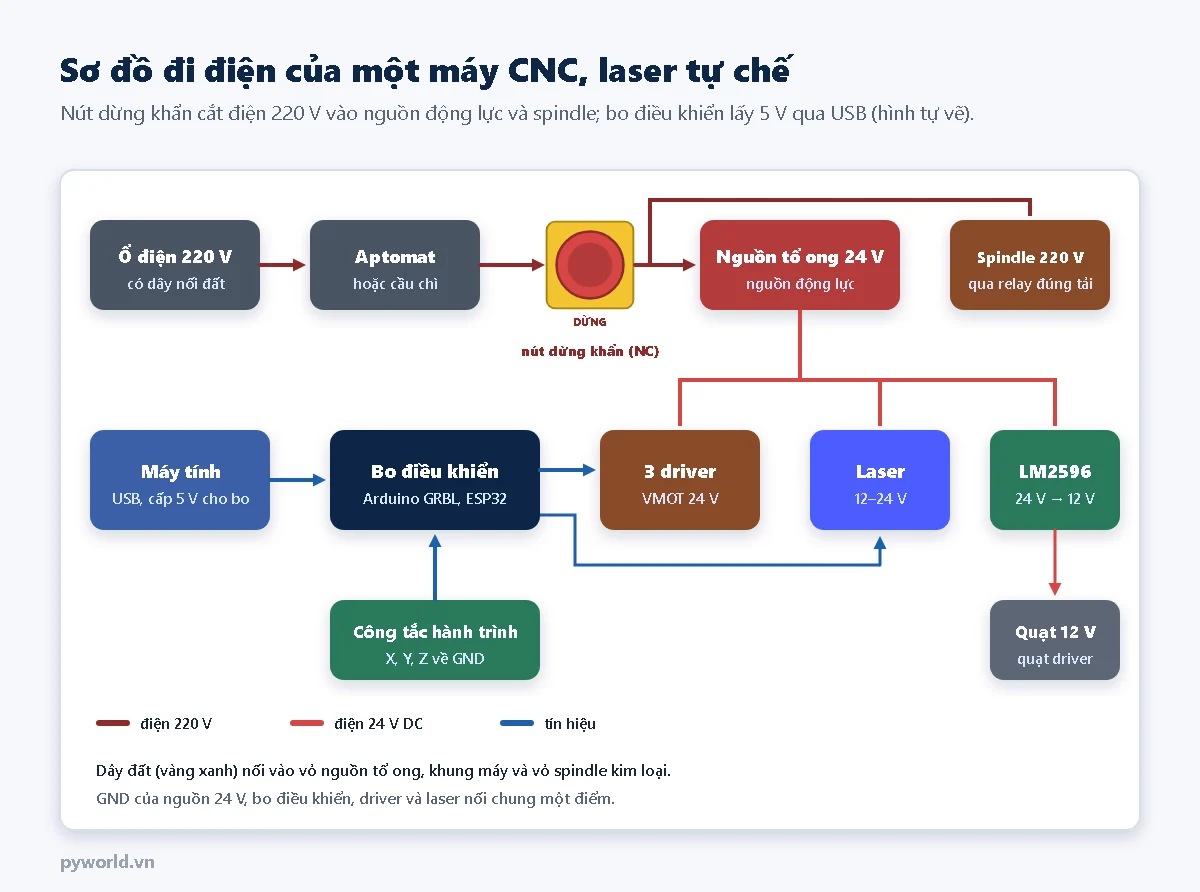
- Điện 220 V đi qua aptomat hoặc cầu chì, rồi qua nút dừng khẩn, rồi mới tới nguồn tổ ong và spindle.
- Nguồn 24 V cấp cho driver, module laser; quạt 12 V lấy qua mạch hạ áp LM2596.
- Bo điều khiển (Arduino chạy GRBL) thường lấy 5 V qua cáp USB của máy tính; ESP32 chạy FluidNC có thể lấy 5 V từ mạch hạ áp riêng.
- GND chung: GND của nguồn 24 V, driver, bo điều khiển và laser phải nối chung với nhau, về một điểm.
- Dây đất (vàng xanh) nối vào cọc đất của nguồn tổ ong, khung máy kim loại và vỏ spindle.
2. Chọn nguồn đủ công suất
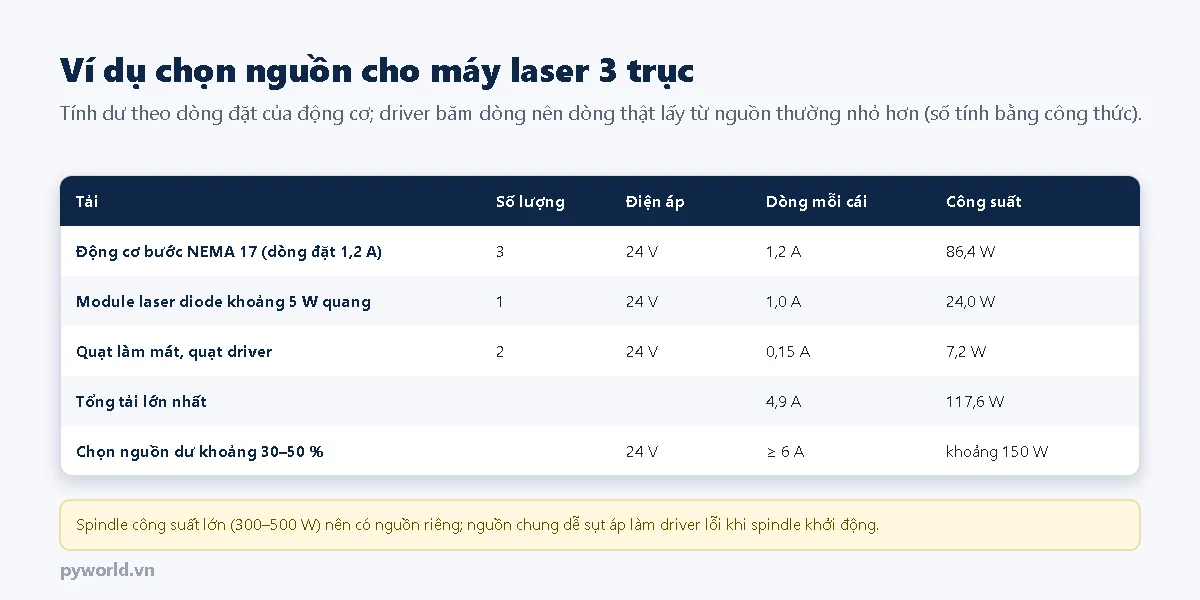
- Điện áp: 24 V là lựa chọn tốt cho driver A4988, DRV8825, TMC2209 và phần lớn module laser. Không vượt điện áp tối đa của driver (TMC2209 khoảng 29 V).
- Dòng: cộng dòng đặt của các động cơ, dòng của laser, quạt, rồi chọn nguồn dư khoảng 30–50 %. Driver băm dòng nên dòng thật lấy từ nguồn thường nhỏ hơn dòng đặt, cách tính này đã có dư.
- Spindle DC 300–500 W nên có nguồn riêng (thường 48 V). Dùng chung nguồn dễ làm sụt áp khi spindle khởi động, driver và bo điều khiển chập chờn.
- Nguồn tổ ong có chiết áp chỉnh nhỏ: chỉnh đúng 24 V; có quạt thì để thoáng khe gió.
3. Nút dừng khẩn
- Dùng nút đầu nấm màu đỏ, nhấn là tự giữ (phải xoay mới nhả), tiếp điểm thường đóng (NC), chịu được điện áp và dòng của mạch (ví dụ 250 V, 10 A).
- Cách đơn giản và chắc chắn cho máy mini: nút cắt điện 220 V vào nguồn động lực và spindle. Khi nhấn, động cơ, laser và spindle đều mất điện.
- Nút "dừng" trong phần mềm hay nút nối vào chân A0 (reset) của GRBL chỉ là dừng bằng phần mềm; nếu phần mềm treo thì không dừng được. Không coi đó là nút dừng khẩn.
- Đặt nút ở chỗ với tay tới ngay, không bị che, không phải đi vòng qua máy.
- Sau khi nhấn dừng khẩn, vị trí máy không còn đúng: phải về gốc lại (homing) trước khi chạy tiếp.
4. Công tắc hành trình
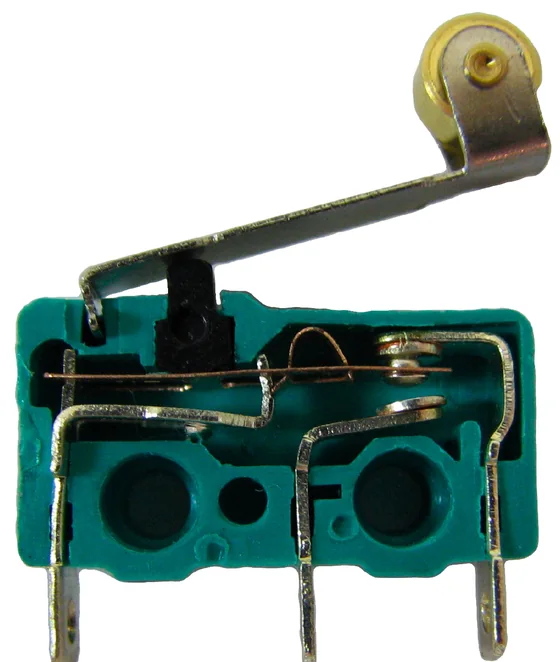

Công tắc hành trình (limit switch) đặt ở đầu mỗi trục. GRBL dùng chúng cho hai việc:
- Về gốc máy (homing,
$22=1): mỗi trục chạy tới khi chạm công tắc, lùi ra một chút; từ đó máy biết vị trí tuyệt đối của mình. - Giới hạn cứng (hard limits,
$21=1): trục nào chạm công tắc khi đang chạy thì máy dừng ngay và báo ALARM.
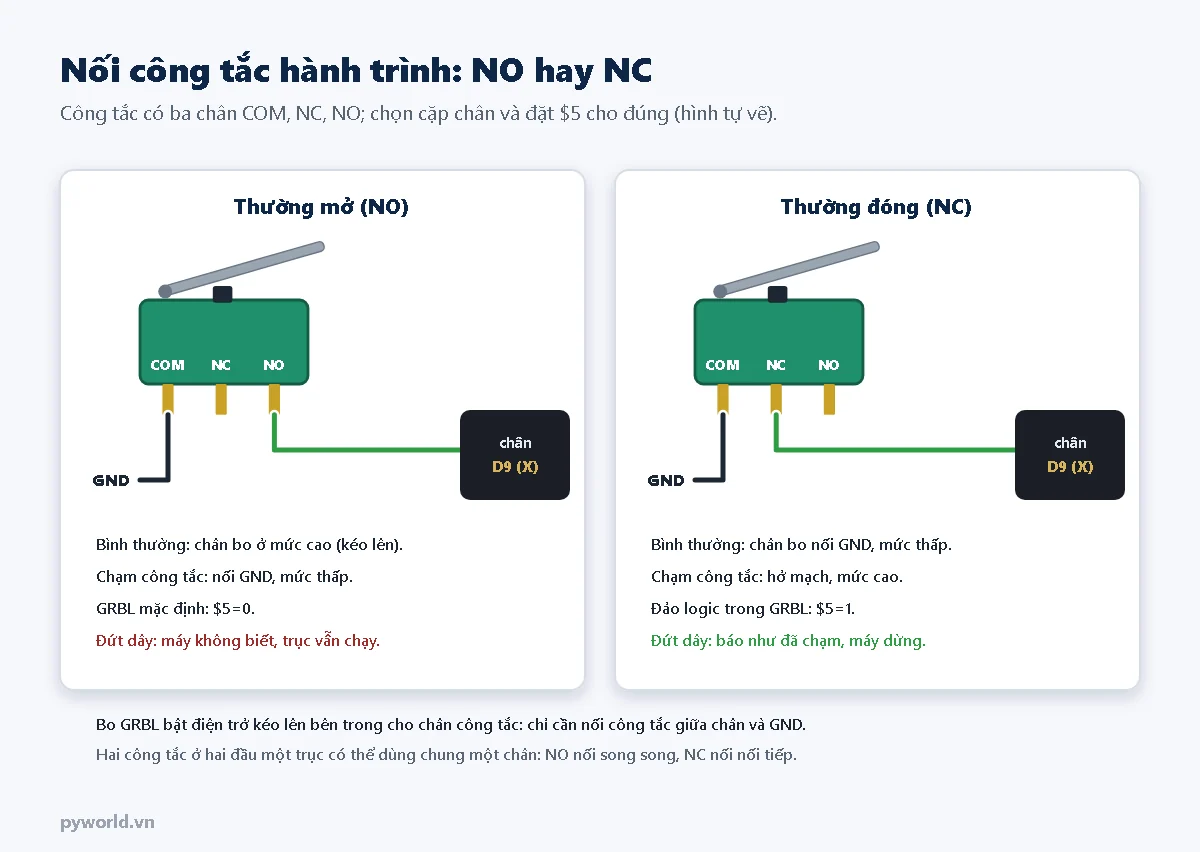
- Trên Arduino Uno chạy GRBL 1.1: công tắc X nối chân D9, Y nối D10, Z nối D12 (không phải D11, vì D11 đã dùng làm chân PWM cho spindle, laser). Bài 11 có sơ đồ chân đầy đủ.
- GRBL bật điện trở kéo lên bên trong: chỉ cần nối công tắc giữa chân và GND.
- Thường mở (NO): dùng ngay với cấu hình mặc định
$5=0. Nhược điểm: dây đứt hay tuột giắc thì máy không biết. - Thường đóng (NC): an toàn hơn; đặt
$5=1để đảo logic. Dây đứt sẽ báo như công tắc đã chạm, máy không chạy được cho tới khi sửa dây. - Hai đầu của cùng một trục dùng chung một chân: công tắc NO nối song song, công tắc NC nối tiếp.
- Thử từng công tắc bằng lệnh
?trong cửa sổ gửi lệnh: dòng trạng thái của GRBL có mụcPn:X(hoặc Y, Z) khi công tắc đang được báo là chạm.
5. Chống nhiễu
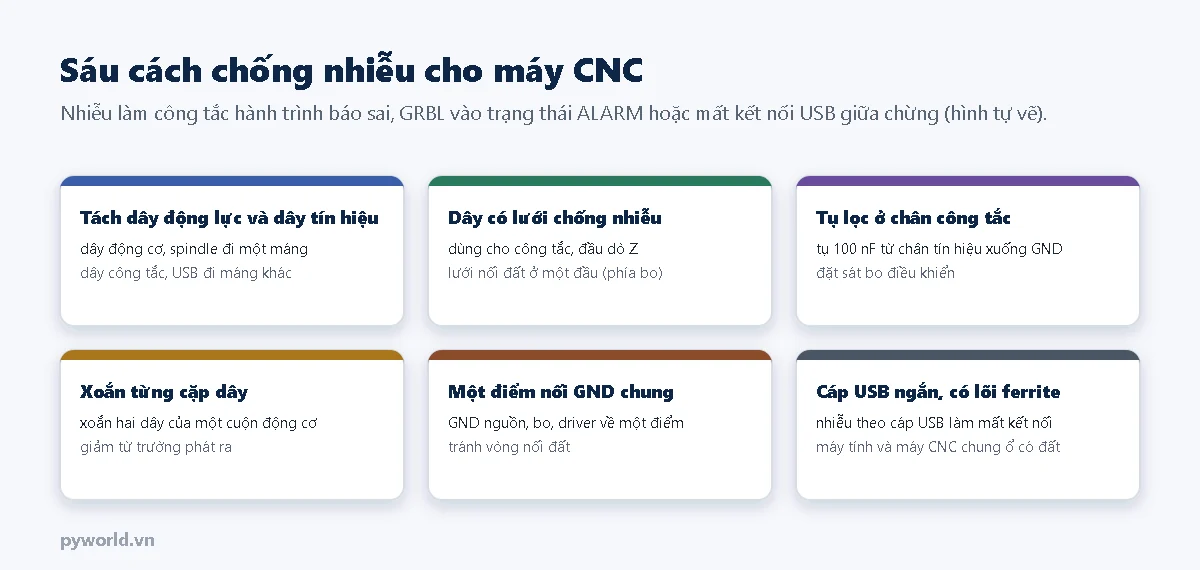
Dây động cơ bước và dây spindle mang dòng điện đổi chiều liên tục, phát nhiễu sang các dây nằm cạnh. Dấu hiệu bị nhiễu: máy báo ALARM do công tắc hành trình dù không chạm gì, mất kết nối USB giữa chừng, spindle khởi động là máy giật. Cách xử lý:
- Đi dây động cơ, spindle và dây công tắc trong hai máng riêng, càng xa nhau càng tốt.
- Dây công tắc dùng loại có lưới chống nhiễu; lưới chỉ nối đất ở một đầu, phía bo điều khiển.
- Đặt tụ gốm 100 nF giữa từng chân công tắc và GND, sát bo điều khiển.
- Cáp USB ngắn, chất lượng tốt, có lõi ferrite; máy tính và máy CNC cắm chung ổ có dây đất.
6. Chọn tiết diện dây
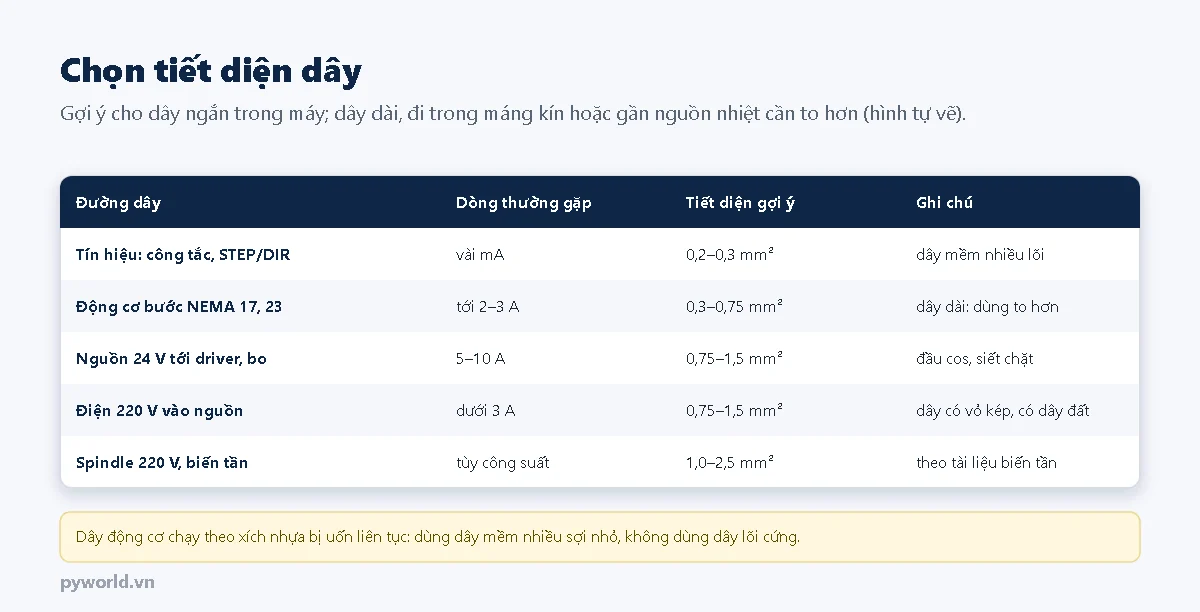
- Dây chạy trong xích nhựa bị uốn liên tục: chọn dây mềm nhiều sợi nhỏ.
- Đầu dây vào cọc vít nên bấm đầu cos; không vặn dây trần đã tráng thiếc vào cọc vít vì thiếc bị chảy nguội, lâu ngày lỏng.
- Giắc nối động cơ phải có khóa; giắc lỏng khi máy rung gây mất bước và có thể làm hỏng driver.
7. Xem thêm
- Bài trước trong loạt: Đầu công cụ của máy CNC và máy laser. Bài sau: GRBL là gì, nạp GRBL cho Arduino.
- Mạch hạ áp LM2596 và MP1584: cách chọn, chỉnh điện áp.
- ESP32 điều khiển module relay an toàn.
- Mạch giảm áp LM2596, module relay, jack nguồn DC gắn hộp tại PYWORLD.
Tin tức liên quan

18/10/2026
So sánh driver động cơ bước A4988, DRV8825, TMC2209, cách nối dây, công thức và cách đo VREF để đặt dòng, bảng chọn vi bước, tản nhiệt, chạy êm và khi nào dùng driver rời.

17/10/2026
Cảm biến áp suất hoạt động thế nào: áp suất tuyệt đối và tương đối, màng và ống Bourdon, áp trở silic, điện dung, áp điện, quy trình chế tạo MEMS và cách đọc loại 0,5–4,5 V bằng ESP32.

18/10/2026
Phân biệt tư duy logic, phản biện, thiết kế và kỹ năng 4C bằng ví dụ; câu đố logic 4 x 4, thí nghiệm kiểm chứng, dự án hộp bút theo tư duy thiết kế và bảng đánh giá 4C.

18/10/2026
Dự án STEM âm nhạc: nối sáu quả vào chân cảm ứng ESP32, chạm quả nào còi phát nốt đó; tần số Đô Rê Mi Fa Son La, giai điệu viết bằng hai mảng nốt và phách.

18/10/2026
Ba trò chơi giúp trẻ hiểu thuật toán: đoán số bằng chia đôi, xếp hàng bằng sắp xếp nổi bọt, tìm đường ngắn nhất kiểu Dijkstra, kèm câu đố kiểu Bebras có lời giải từng bước.

17/10/2026
Hiệu chuẩn hệ load cell tại hiện trường: chuỗi đo và nguồn sai số, tải thật so với mô phỏng mV/V, thế chỗ cho cân bồn, lưu ý lắp đặt, so sánh ISO 376 và ASTM E74.
14/10/2026
Giải thích sóng RF 433 MHz và điều chế ASK/OOK, cách mã hóa bit bằng độ rộng xung và khung tin 24 bit. Hướng dẫn tự viết chương trình phát và thu trên hai mạch ESP32, không dùng thư viện ngoài.
18/10/2026
Cổng logic NOT, AND, OR, NAND, NOR, XOR và bảng sự thật, mức điện áp logic của 74HC, đại số Boole, định luật De Morgan, cổng NAND vạn năng, IC 74HC và thí nghiệm ESP32 tự đoán loại cổng.
Xem thêm