
Hiệu chuẩn đồng hồ so theo ISO 463 và đồng hồ chân gạt ISO 9493: đặc tính sai số và sai số cosin
Hiệu chuẩn đồng hồ so theo ISO 463: sai số trong 1/10 vòng, 1 vòng, toàn dải, trễ, lặp lại; trình tự trên máy hiệu chuẩn, ví dụ kết quả, sai số cosin của đồng hồ chân gạt.
Đồng hồ so là dụng cụ đo chuyển vị phổ biến nhất trong xưởng cơ khí: kiểm tra độ đảo trục, độ phẳng, độ song song, căn chỉnh máy, đo so sánh kích thước. Vì rẻ và bền nên đồng hồ so hay bị coi là "đúng mãi", trong khi bánh răng mòn, lò xo yếu, đầu đo kẹt có thể làm nó sai vài chục micromét mà kim vẫn quay bình thường. Bài này trình bày các đặc tính sai số của đồng hồ so theo ISO 463, cách hiệu chuẩn trên máy hiệu chuẩn, cách đọc kết quả, sai số cosin của đồng hồ chân gạt theo ISO 9493 và những lưu ý khi sử dụng.
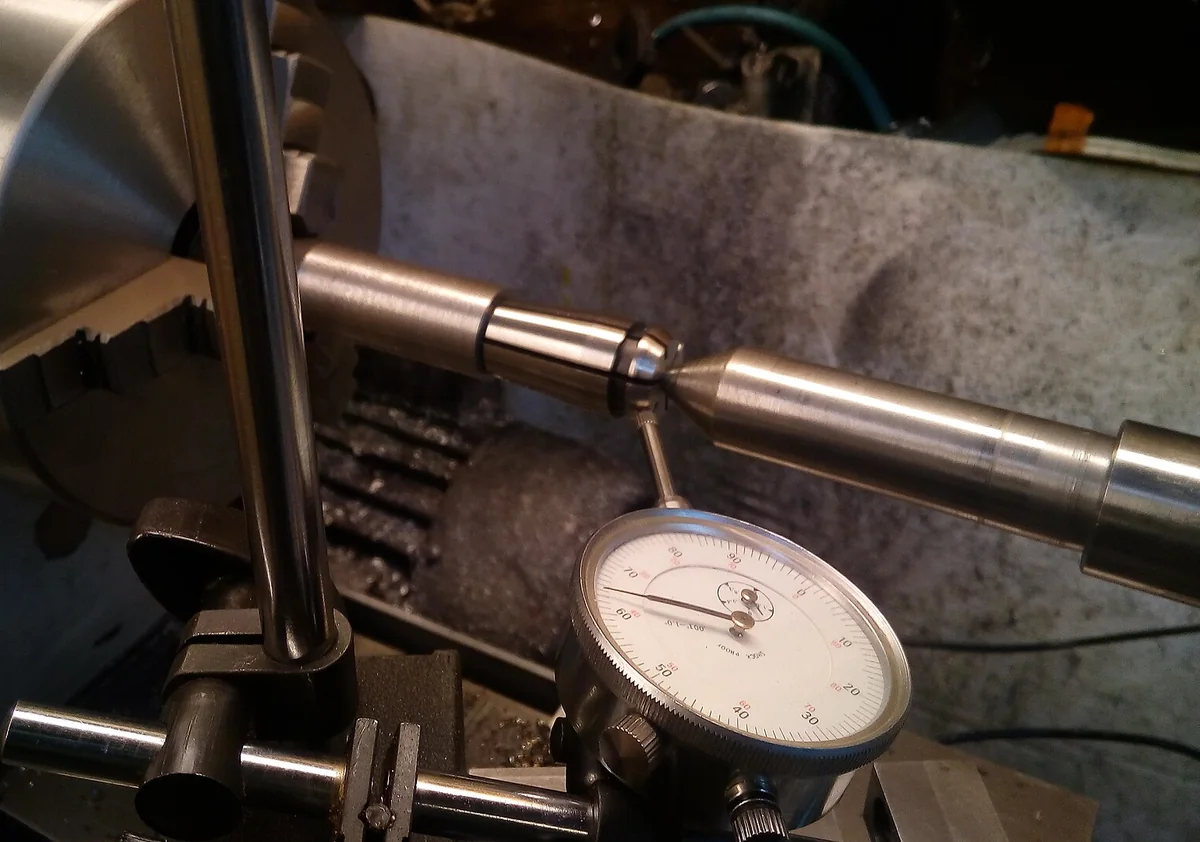

1. Đồng hồ so và đồng hồ chân gạt
- Đồng hồ so (dial gauge): đầu đo trượt dọc trục, thanh răng trên trục đo quay bộ bánh răng khuếch đại, kim quay một vòng ứng với 1 mm (loại vạch chia 0,01 mm) hoặc 0,2 mm (loại 0,002 mm). Lò xo kéo đầu đo ra và lò xo xoắn khử khe hở bánh răng. Tiêu chuẩn: ISO 463.
- Đồng hồ chân gạt (dial test indicator): đầu đo là một cần nhỏ quay quanh chốt, dải đo nhỏ (0,2–0,8 mm), dùng để rà độ đảo, căn tâm ở chỗ chật. Tiêu chuẩn: ISO 9493.
- Đồng hồ hiện số: dùng thước điện dung hoặc quang thay cho bánh răng, đặc tính tương tự và được hiệu chuẩn theo cùng cách.
2. Các đặc tính sai số
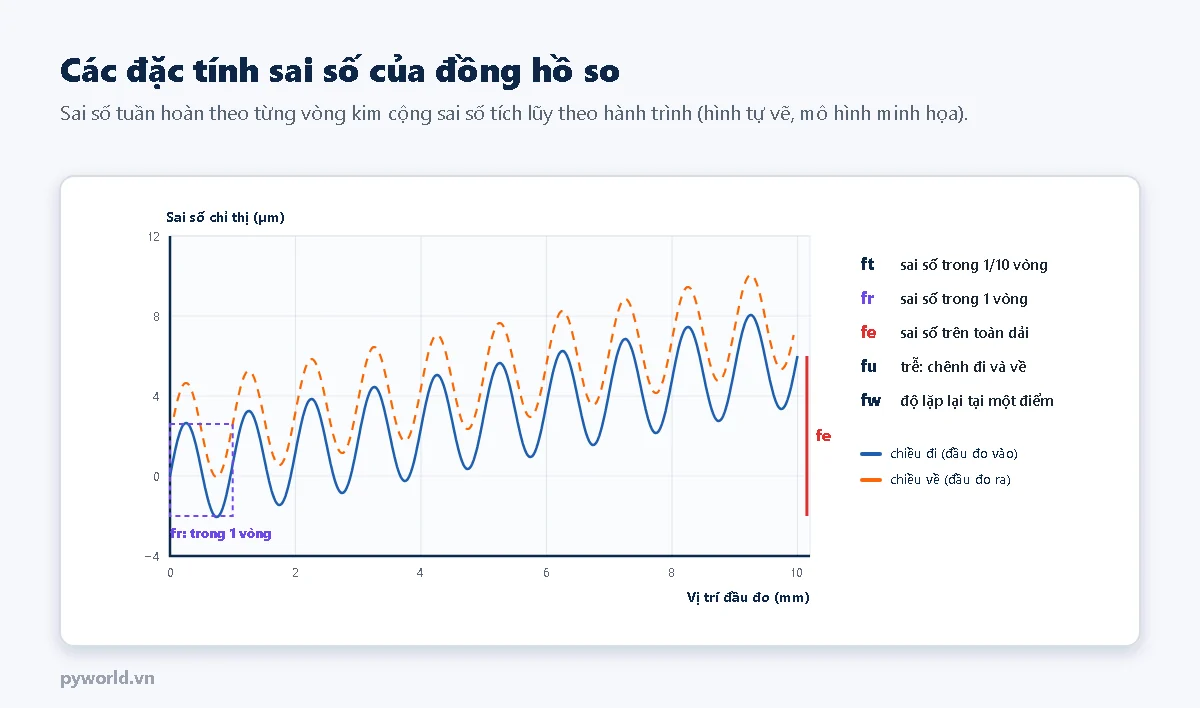
Sai số của đồng hồ so có hai phần: phần tuần hoàn lặp lại sau mỗi vòng kim (do bánh răng lệch tâm, không đều) và phần tích lũy tăng dần theo hành trình (do bước thanh răng sai). ISO 463 đặc trưng chúng bằng các chỉ tiêu:
| Ký hiệu | Đặc tính | Cách xác định |
|---|---|---|
| ft | Sai số trong 1/10 vòng | Chênh sai số lớn nhất giữa hai điểm cách nhau 1/10 vòng |
| fr | Sai số trong 1 vòng | Khoảng sai số (lớn nhất trừ nhỏ nhất) trong một vòng bất kỳ |
| fe | Sai số trên toàn dải | Khoảng sai số của chiều đi trên cả dải đo |
| fu | Trễ | Chênh lệch lớn nhất giữa chiều đi và chiều về tại cùng vị trí |
| fw | Lặp lại | Khoảng phân tán khi đo lặp nhiều lần tại một điểm |
Giới hạn cho phép của từng chỉ tiêu phụ thuộc vạch chia và dải đo, lấy theo tiêu chuẩn hoặc theo công bố của nhà sản xuất. Lực đo (lực lò xo ở đầu, giữa và cuối hành trình) cũng là một đặc tính cần kiểm khi đồng hồ dùng đo chi tiết mềm hoặc mỏng.
3. Hiệu chuẩn trên máy hiệu chuẩn đồng hồ so
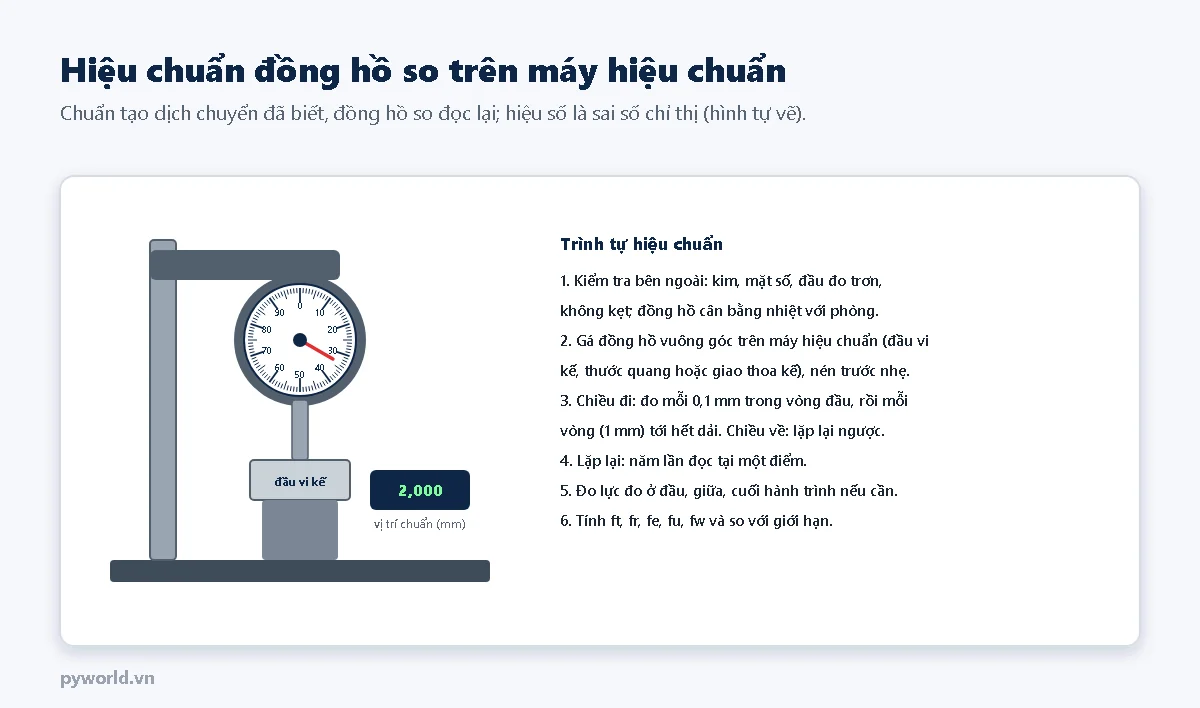
Máy hiệu chuẩn đồng hồ so tạo ra dịch chuyển đã biết bằng một đầu vi kế chính xác, thước quang hoặc giao thoa kế laser. Độ không đảm bảo của máy nên nhỏ hơn khoảng một phần tư giới hạn cần kiểm, ví dụ dưới 1 µm khi hiệu chuẩn đồng hồ 0,01 mm. Với đồng hồ 0,001 mm cần máy có độ phân giải 0,1 µm. Khi không có máy, có thể kiểm tra sơ bộ bằng căn mẫu trên giá đo cứng, nhưng chỉ kiểm được một số điểm.
- Kiểm tra bên ngoài: kim không cong, mặt số không lỏng, đầu đo trượt êm, không kẹt; để đồng hồ cân bằng nhiệt với phòng.
- Gá đồng hồ trên giá cứng của máy, trục đo trùng phương dịch chuyển của chuẩn; nén trước một đoạn nhỏ và đặt 0.
- Chiều đi: đo ở mỗi 1/10 vòng (0,1 mm) trong vòng đầu, sau đó mỗi vòng (1 mm) tới hết dải. Nếu cần kỹ hơn, đo dày ở cả vòng giữa và vòng cuối.
- Chiều về: đo lại các điểm theo chiều ngược để có trễ.
- Lặp lại: năm lần đọc tại một điểm, mỗi lần nhấc đầu đo lên rồi hạ xuống.
- Tính ft, fr, fe, fu, fw và so với giới hạn; ghi cả đồ thị sai số vào giấy chứng nhận.
4. Ví dụ kết quả
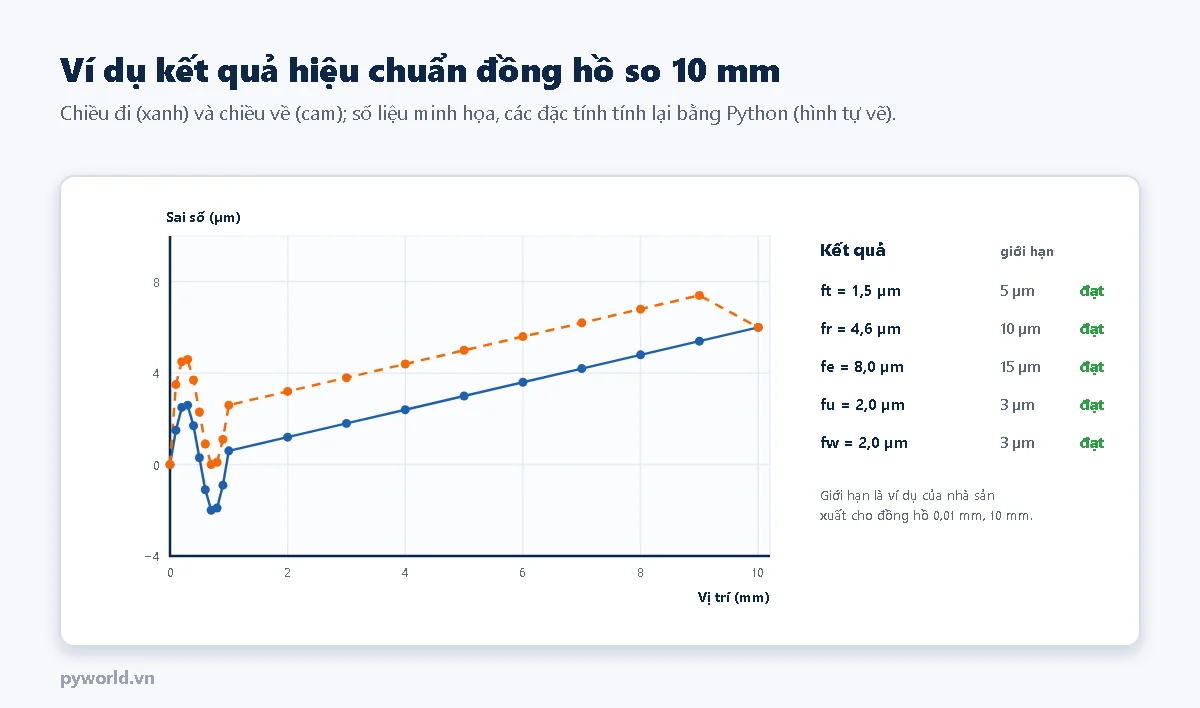
Đồng hồ trong ví dụ đạt mọi chỉ tiêu. Đồ thị cho thấy sai số tăng đều khoảng 0,6 µm mỗi milimét: nếu đồng hồ được dùng để đo so sánh trong khoảng hẹp (vài phần mười milimét quanh điểm đặt 0), sai số thực tế chỉ cỡ ft và fr; nếu dùng đo trực tiếp trên cả dải 10 mm, sai số có thể tới fe. Đây là lý do nên dùng đồng hồ so theo kiểu so sánh với căn mẫu, trong khoảng hành trình ngắn.
5. Đồng hồ chân gạt và sai số cosin
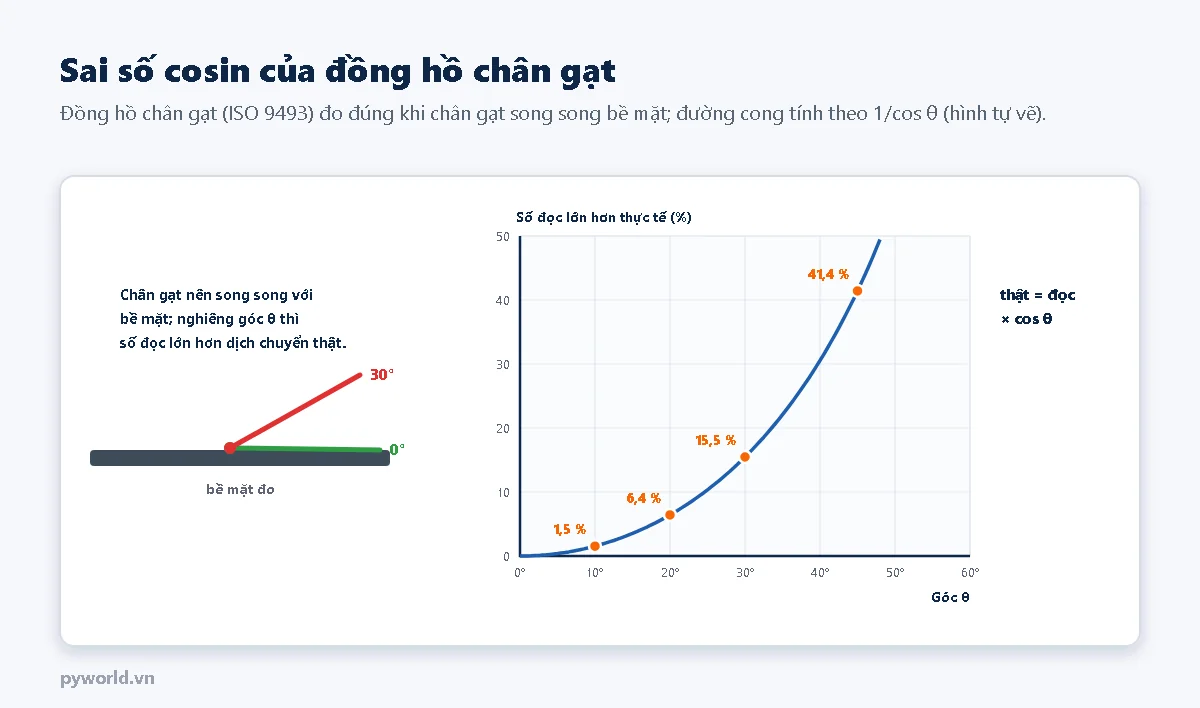
Đồng hồ chân gạt được hiệu chuẩn với chân gạt song song với bề mặt đo. Khi chân gạt nghiêng một góc θ, đầu chân gạt đi một quãng dài hơn dịch chuyển thật của bề mặt, nên số đọc lớn hơn; giá trị thật bằng số đọc nhân cos θ. Nghiêng 30° đã làm số đọc lớn hơn 15 %. Khi rà độ đảo, sai số này làm phóng đại độ đảo; khi đo so sánh với căn mẫu ở cùng góc thì ảnh hưởng nhỏ hơn vì hai lần đọc cùng bị nhân một hệ số.
Đồng hồ so loại trục đo cũng có sai số tương tự khi trục đo không vuông góc với bề mặt: luôn đặt trục đo vuông góc hoặc theo đúng phương cần đo.
6. Lưu ý khi sử dụng
- Giá đỡ cứng: giá từ, cần nối dài, khớp lỏng làm đồng hồ dịch chuyển theo lực đo; dùng cần ngắn nhất có thể, siết chặt các khớp.
- Nén trước một đoạn (thường 0,2–0,5 mm) để đầu đo luôn tì vào vật cả khi bề mặt thấp xuống.
- Không để đầu đo va đập hay trượt mạnh vào bậc của chi tiết; va đập là nguyên nhân hàng đầu làm hỏng bánh răng.
- Đọc vuông góc mặt số để tránh thị sai; đồng hồ hiện số tránh được sai số này.
- Nhiệt độ: cần dài bằng thép giãn khi nóng; đo so sánh nhanh sau khi đặt 0.
- Bảo quản: không tra dầu vào trục đo (dầu bám bụi làm kẹt), cất trong hộp, tránh rơi.
- Chu kỳ: đồng hồ dùng hằng ngày nên hiệu chuẩn hằng năm và kiểm tra nhanh bằng căn mẫu trước các phép đo quan trọng.
7. Những lỗi hay gặp
| Lỗi | Hậu quả | Cách đúng |
|---|---|---|
| Chỉ kiểm một điểm bằng căn mẫu rồi coi là đạt | Không thấy sai số tuần hoàn và tích lũy | Hiệu chuẩn đủ điểm trên máy hiệu chuẩn |
| Đo trực tiếp trên cả dải 10 mm khi cần chính xác | Sai số tới fe | Đo so sánh với căn mẫu, hành trình ngắn |
| Chân gạt nghiêng lớn khi rà đảo | Phóng đại độ đảo hơn 15 % ở 30° | Đặt chân gạt song song bề mặt hoặc hiệu chính cos θ |
| Bỏ qua chiều về | Không biết trễ, sai khi đo bề mặt nhấp nhô | Đo cả hai chiều |
| Tra dầu vào trục đo | Kẹt, lặp lại kém | Lau khô, chỉ vệ sinh theo hướng dẫn |
8. Xem thêm
- Cảm biến chuyển vị: biến trở, LVDT, điện dung, dòng xoáy, laser – cấu tạo, nguyên lý và chế tạo.
- Các bài khác trong loạt: chuẩn chiều dài và căn mẫu ISO 3650, sai số Abbe, cosin và giãn nở nhiệt, hiệu chuẩn LVDT và cảm biến dòng xoáy.
Tin tức liên quan

14/10/2026
Hướng dẫn biến ESP32 thành thiết bị tớ Modbus RTU qua RS-485: lập bảng thanh ghi, tách khung bằng khoảng lặng, kiểm tra CRC, xử lý mã hàm 0x01, 0x03, 0x05, 0x06, 0x10 và trả lời mã lỗi, không dùng thư viện.

17/10/2026
Encoder tuyệt đối hoạt động thế nào: đĩa mã nhị phân và mã Gray, đơn vòng, đa vòng, giao tiếp SSI, encoder từ tính, cách chế tạo và đọc cảm biến góc AS5600 bằng ESP32.

17/10/2026
Cảm biến ánh sáng hoạt động thế nào: độ rọi và lux, quang trở CdS, photodiode, phototransistor, cảm biến số BH1750, cách chế tạo và đo lux bằng BH1750, quang trở với ESP32.

23/11/2024
Trong lĩnh vực đo rung động và phân tích dao động, yêu cầu về độ chính xác, tốc độ phản hồi và độ bền cơ học ngày càng trở nên khắt khe hơn. Đặc biệt với các ứng dụng trong lĩnh vực nghiên cứu kết cấu, cơ học dao động, kiểm định máy móc và đo modal, một cảm biến nhỏ gọn nhưng có độ nhạy cao là yếu tố sống còn. Cảm biến RION PV-90B chính là một trong những đại diện xuất sắc của dòng cảm biến gia tốc piezoelectric hiện nay – đến từ thương hiệu danh tiếng RION – Nhật Bản.

17/10/2026
Hướng dẫn đo thiết bị, tính phần xốp và xếp nhiều món để chọn đúng cỡ vali; kèm bảng tra kích thước lọt lòng, độ sâu nắp và đáy của các dòng vali PYWORLD và ba ví dụ chọn cỡ.

17/10/2026
Cảm biến pH hoạt động thế nào: thang pH, điện cực thủy tinh kết hợp, phương trình Nernst và bù nhiệt độ, hiệu chuẩn, bảo quản, cách chế tạo điện cực và đo pH bằng module với ESP32.

17/10/2026
Kiểm định hệ thống đo lực của máy thử kéo nén theo ISO 7500-1: hai cách đặt lực, trình tự ba loạt đo, chỉ tiêu q, b, v, f0, a, bảng cấp 0,5 đến 3 và ví dụ dải 100 kN.

12/10/2026
PYWORLD gia công xốp chống sốc theo biên dạng thiết bị đo lường: máy đo cầm tay, bơm hiệu chuẩn áp suất, đầu nối. Xem hai mẫu thực tế, cách bố trí khoang và thông tin cần gửi khi đặt.
Xem thêm