
Máy đo rung: kiểm tra hiện trường bằng bộ hiệu chuẩn 159,2 Hz, vị trí đo và vùng đánh giá ISO 20816
Kiểm tra máy đo rung bằng bộ hiệu chuẩn cầm tay 159,2 Hz, 10 m/s², đo đúng vị trí và hướng trên ổ đỡ, đánh giá vùng A, B, C, D theo ISO 20816 và hiệu chuẩn máy đo rung ở phòng thí nghiệm.
Máy đo rung cầm tay và hệ thống giám sát rung trực tuyến là công cụ của bảo trì dự đoán: phát hiện mất cân bằng, lệch trục, hỏng ổ lăn trước khi máy hỏng. Nhưng một gia tốc kế bị rơi, cáp lỏng hay cài sai độ nhạy có thể làm số đọc lệch hàng chục phần trăm, dẫn tới dừng máy không cần thiết hoặc bỏ sót hư hỏng thật. Bài này trình bày cách kiểm tra máy đo rung tại hiện trường bằng bộ hiệu chuẩn cầm tay 159,2 Hz, cách đo đúng vị trí và hướng, cách đánh giá mức rung theo vùng của ISO 20816, và việc hiệu chuẩn máy đo rung ở phòng thí nghiệm.
1. Bộ hiệu chuẩn cầm tay 159,2 Hz
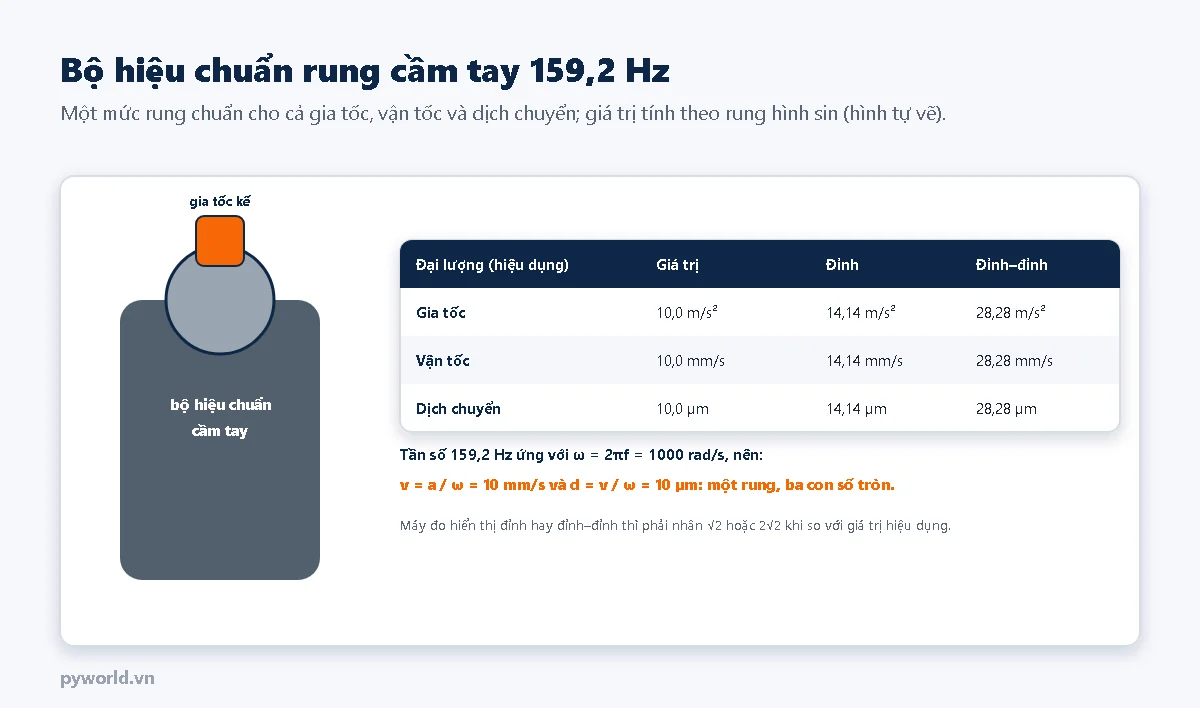
Bộ hiệu chuẩn cầm tay là một máy rung nhỏ có gia tốc kế chuẩn bên trong, tạo rung hình sin ổn định. Tần số thường chọn là 159,2 Hz vì khi đó tần số góc ω = 2πf = 1000 rad/s, nên với gia tốc 10 m/s² hiệu dụng, vận tốc là a/ω = 10 mm/s và dịch chuyển là v/ω = 10 µm: một rung cho ba con số tròn, dễ kiểm tra máy đo ở cả ba chế độ.
Cách dùng: gắn gia tốc kế lên đầu rung của bộ hiệu chuẩn bằng đúng cách gắn sẽ dùng (vít hoặc nam châm), bật rung, đọc trên máy đo. Độ chính xác của bộ hiệu chuẩn cầm tay thường vài phần trăm; nếu số đọc lệch quá giới hạn đã định (ví dụ ±5 %), dừng lại kiểm tra cáp, đầu nối, cấu hình độ nhạy trước khi đo máy thật.
Lưu ý cách hiển thị: rung hình sin có giá trị đỉnh bằng √2 lần giá trị hiệu dụng, đỉnh–đỉnh bằng 2√2 lần. Máy đo cài chế độ đỉnh sẽ hiển thị 14,1 mm/s thay vì 10 mm/s, không phải lỗi.
2. Đo đúng vị trí và hướng
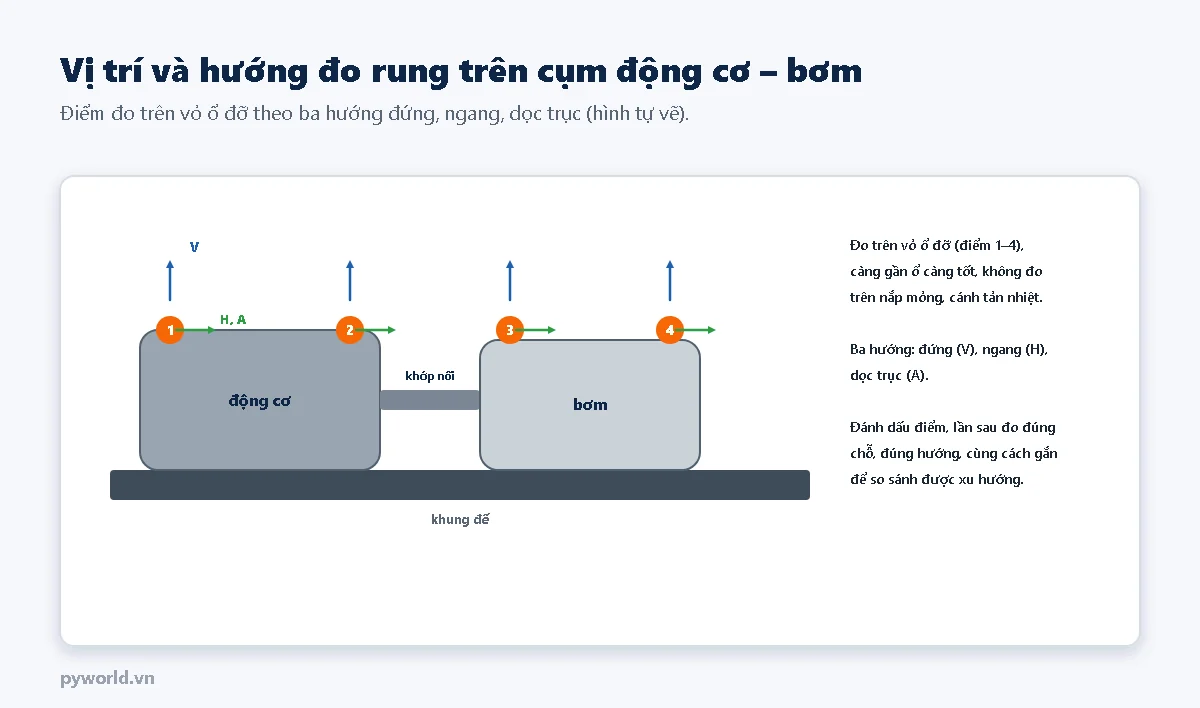
- Vỏ ổ đỡ: lực rung từ trục truyền qua ổ ra vỏ; đo càng gần ổ càng đúng. Tránh nắp mỏng, cánh tản nhiệt, vỏ che khớp nối vì chúng tự rung theo cộng hưởng riêng.
- Ba hướng: đứng (V), ngang (H), dọc trục (A). Mất cân bằng thường mạnh theo hướng ngang; lệch trục tạo rung dọc trục lớn.
- Lặp lại được: đánh dấu điểm, gắn đế đo cố định nếu có; lần sau đo đúng chỗ, đúng hướng, cùng cách gắn, cùng tải và tốc độ máy để xu hướng theo thời gian có ý nghĩa.
- Cách gắn ảnh hưởng mạnh tới dải tần đo được (xem bài về gá lắp gia tốc kế trong loạt): đầu dò cầm tay chỉ phù hợp đo kiểm tra nhanh ở tần số thấp.
3. Đánh giá mức rung theo vùng
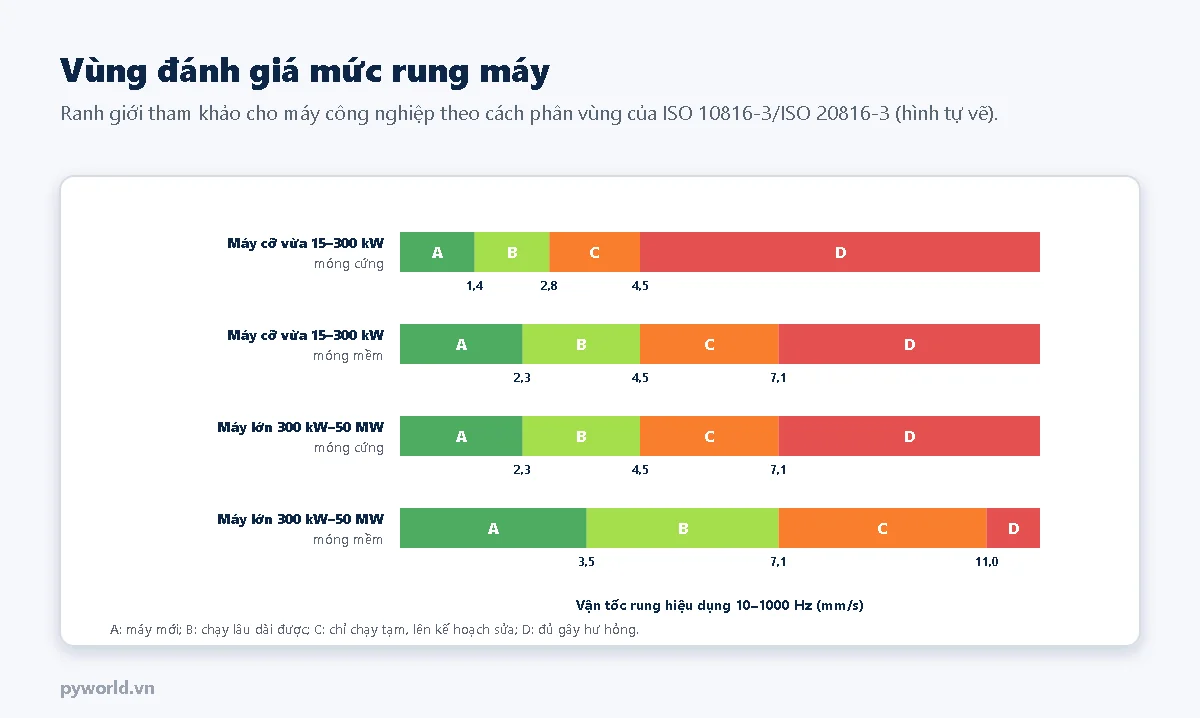
Bộ tiêu chuẩn ISO 20816 (thay cho ISO 10816 trước đây) đánh giá rung máy bằng vận tốc rung hiệu dụng trong dải 10–1000 Hz (với máy tốc độ thấp, từ 2 Hz), đo trên phần không quay. Mức rung được chia bốn vùng:
- A: máy mới đưa vào vận hành thường nằm ở vùng này.
- B: chấp nhận được cho vận hành lâu dài.
- C: không phù hợp vận hành lâu dài; chỉ chạy tạm trong khi lên kế hoạch sửa chữa.
- D: đủ lớn để gây hư hỏng máy.
Ranh giới vùng phụ thuộc nhóm máy (công suất, chiều cao tâm trục) và độ cứng móng. Hình dùng các giá trị tham khảo thường gặp cho máy công nghiệp; khi đánh giá thật, tra đúng phần của ISO 20816 cho loại máy đó. Ngoài giá trị tuyệt đối, sự thay đổi so với lần đo trước (ví dụ tăng 25 % ranh giới B/C) cũng là tín hiệu cần chú ý.
4. Hiệu chuẩn máy đo rung ở phòng thí nghiệm
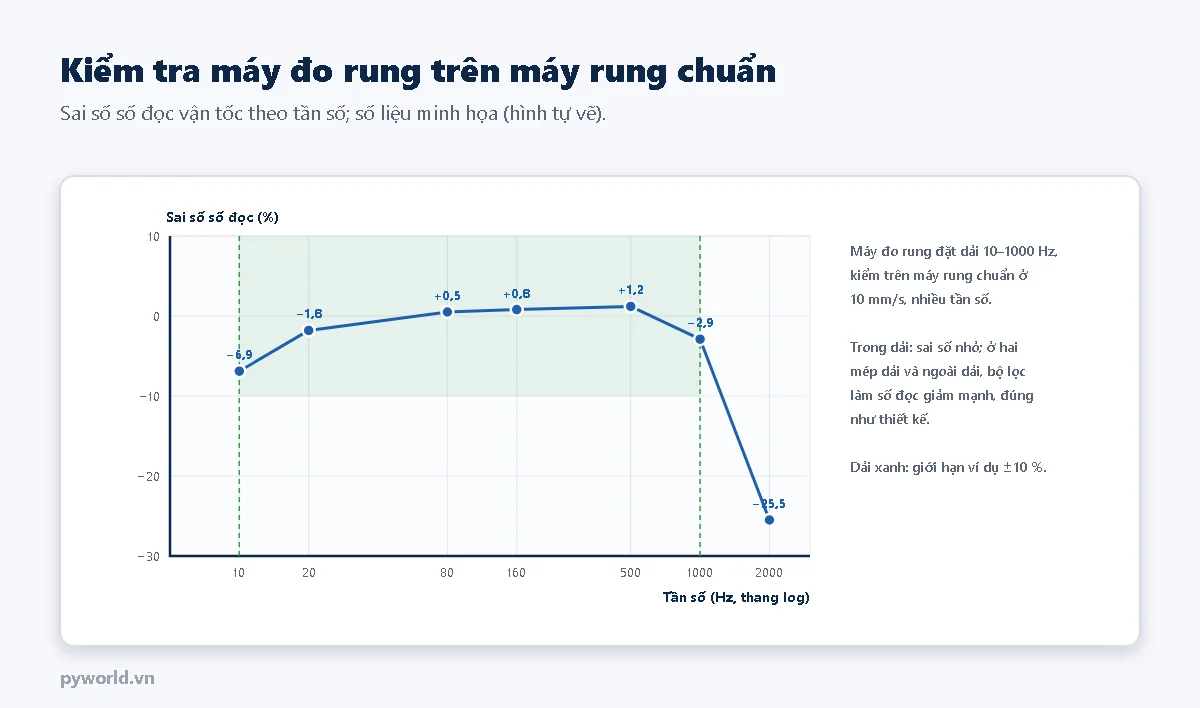
Bộ hiệu chuẩn cầm tay chỉ kiểm một tần số, một biên độ. Hiệu chuẩn đầy đủ ở phòng thí nghiệm kiểm cả hệ (gia tốc kế, cáp, máy đo) trên máy rung chuẩn, so với gia tốc kế chuẩn, tại nhiều tần số và biên độ:
- Độ nhạy và độ tuyến tính biên độ ở tần số tham chiếu.
- Đáp ứng tần số của cả bộ lọc dải tần: ở mép dải (10 Hz, 1000 Hz) bộ lọc làm số đọc giảm theo thiết kế; ngoài dải giảm mạnh. Yêu cầu cho thiết bị đo cường độ rung có trong ISO 2954.
- Phép tích phân từ gia tốc ra vận tốc, dịch chuyển: ở tần số thấp, tích phân khuếch đại nhiễu, số đọc có thể sai nhiều.
- Hệ thống giám sát trực tuyến: kiểm cả kênh đo, cấu hình độ nhạy, ngưỡng cảnh báo trong phần mềm.
5. Quy trình đo rung tại hiện trường
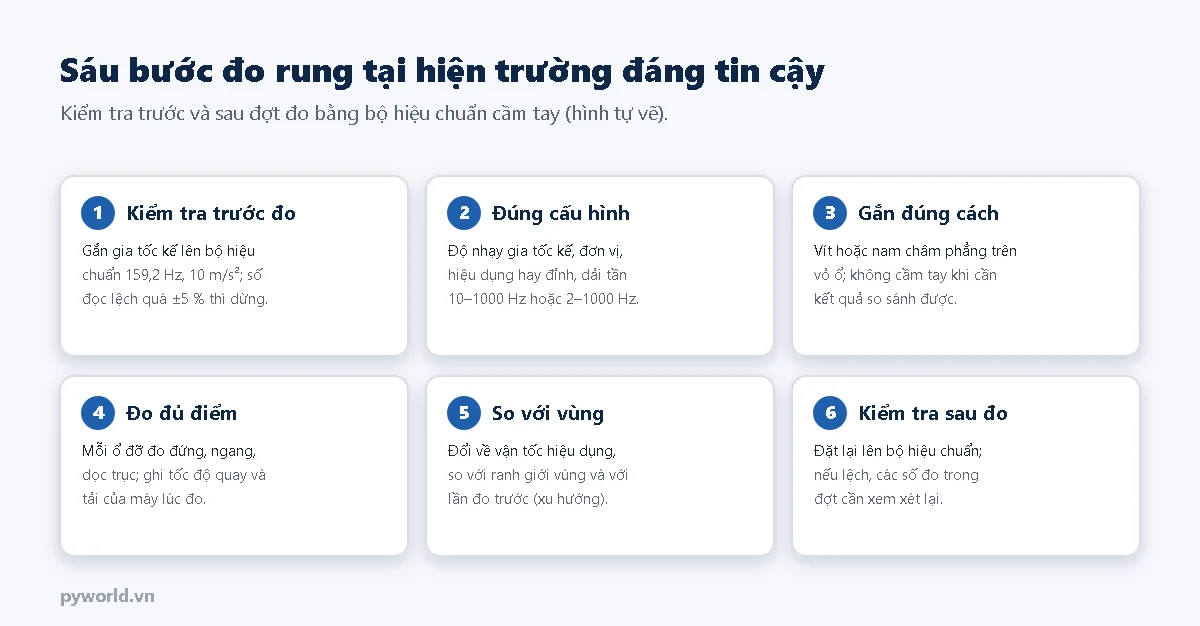
Bước kiểm tra lại sau đợt đo hay bị bỏ qua nhưng rất quan trọng: nếu gia tốc kế bị va đập trong lúc đo và số đọc trên bộ hiệu chuẩn đã lệch, toàn bộ số liệu của đợt đo đó cần xem xét lại, giống như xử lý kết quả "lúc nhận" ngoài dung sai trong hiệu chuẩn.
6. Những lỗi hay gặp
| Lỗi | Hậu quả | Cách đúng |
|---|---|---|
| Cài sai độ nhạy gia tốc kế (ví dụ 100 thay vì 10 mV/(m/s²)) | Số đọc sai gấp 10 lần | Kiểm tra bằng bộ hiệu chuẩn trước mỗi đợt |
| So giá trị đỉnh với ranh giới tính theo hiệu dụng | Đánh giá máy rung hơn thực tế 41 % | Đổi về cùng loại giá trị trước khi so |
| Đo trên nắp che, cánh tản nhiệt | Số đọc lớn do cộng hưởng của nắp | Đo trên vỏ ổ đỡ |
| Mỗi lần đo một chỗ, một cách gắn | Không so sánh được xu hướng | Đánh dấu điểm, cố định cách gắn |
| Dùng dải 10–1000 Hz cho máy quay chậm | Bỏ sót rung tần số thấp | Chọn dải từ 2 Hz theo tiêu chuẩn cho máy đó |
7. Xem thêm
- Cảm biến gia tốc: cấu tạo MEMS răng lược, áp điện, cách chế tạo và đo góc nghiêng bằng ESP32.
- Cảm biến gia tốc áp điện RION PV-90B (charge output).
- Các bài khác trong loạt: chuẩn rung và hiệu chuẩn gia tốc kế theo ISO 16063, gá lắp gia tốc kế theo ISO 5348, chu kỳ hiệu chuẩn và kiểm tra giữa kỳ.
Tin tức liên quan

14/10/2026
Hướng dẫn biến ESP32 thành thiết bị tớ Modbus RTU qua RS-485: lập bảng thanh ghi, tách khung bằng khoảng lặng, kiểm tra CRC, xử lý mã hàm 0x01, 0x03, 0x05, 0x06, 0x10 và trả lời mã lỗi, không dùng thư viện.
12/10/2026
Jack Type-C đực (đầu cắm) chỉ có một chân CC ở A5 và một cặp D+ D−. Bài trình bày sơ đồ chân đầu đực, điện trở 56 kΩ hoặc 5,1 kΩ cần gắn ở chân CC cho từng kiểu dây và các bước hàn dây vào pad.

17/10/2026
Cảm biến quang hoạt động thế nào: bốn kiểu thu phát, phản xạ gương, khuếch tán, triệt nền; điều chế ánh sáng chống nhiễu, cấu tạo, cách chế tạo và làm cảm biến phản xạ có điều chế với ESP32.

14/10/2026
Jack Type-C tích hợp mạch sạc pin 1S nhận 5 V, sạc pin Li-ion hoặc Li-po một cell đến 4,2 V ở dòng 1 A, có đèn báo đỏ và xanh. Bài nêu cấu tạo, thông số, điểm khác với jack Type-C thường và các trường hợp nên dùng.

17/10/2026
Cảm biến áp suất hoạt động thế nào: áp suất tuyệt đối và tương đối, màng và ống Bourdon, áp trở silic, điện dung, áp điện, quy trình chế tạo MEMS và cách đọc loại 0,5–4,5 V bằng ESP32.

17/10/2026
Hiệu chuẩn áp kế lò xo và áp kế hiện số theo ĐLVN 76:2001, EURAMET cg-17: ba trình tự đo, cách tính sai số, độ trễ, độ lặp lại, độ không đảm bảo và ví dụ áp kế 0–10 bar cấp 0,6.

14/10/2026
Giải thích giao tiếp SPI: bốn dây MOSI, MISO, SCK, CS, truyền hai chiều cùng lúc và bốn chế độ clock. Kèm hai chương trình ESP32: tự gửi tự nhận để kiểm tra bus và gửi lệnh thô cho thẻ nhớ.

17/10/2026
Cảm biến chuyển vị hoạt động thế nào: biến trở thẳng, LVDT, điện dung, dòng điện xoáy, laser tam giác lượng, từ giảo, cách chế tạo và đo vị trí, vận tốc bằng thước điện trở với ESP32.
Xem thêm