
Chuẩn rung: hiệu chuẩn gia tốc kế bằng giao thoa laser và so sánh theo ISO 16063, đáp ứng tần số
Hiệu chuẩn gia tốc kế theo ISO 16063: dịch chuyển, vận tốc, gia tốc theo tần số, phương pháp giao thoa laser và so sánh lưng tựa lưng, đọc đáp ứng tần số và chuỗi liên kết chuẩn rung.
Đo rung là công cụ chính để theo dõi tình trạng máy quay: bơm, quạt, động cơ, hộp số. Quyết định dừng máy hay chạy tiếp thường dựa vào vài milimét trên giây vận tốc rung, nên gia tốc kế và máy đo rung phải đúng. Khác với lực hay áp suất, rung là đại lượng động: độ nhạy của cảm biến thay đổi theo tần số, nên hiệu chuẩn rung là hiệu chuẩn cả một đường đáp ứng tần số chứ không phải một con số. Bài này trình bày các đại lượng rung, hai phương pháp hiệu chuẩn gia tốc kế theo bộ tiêu chuẩn ISO 16063 (giao thoa laser và so sánh lưng tựa lưng), cách đọc đáp ứng tần số và chuỗi liên kết chuẩn của phép đo rung.
1. Dịch chuyển, vận tốc và gia tốc
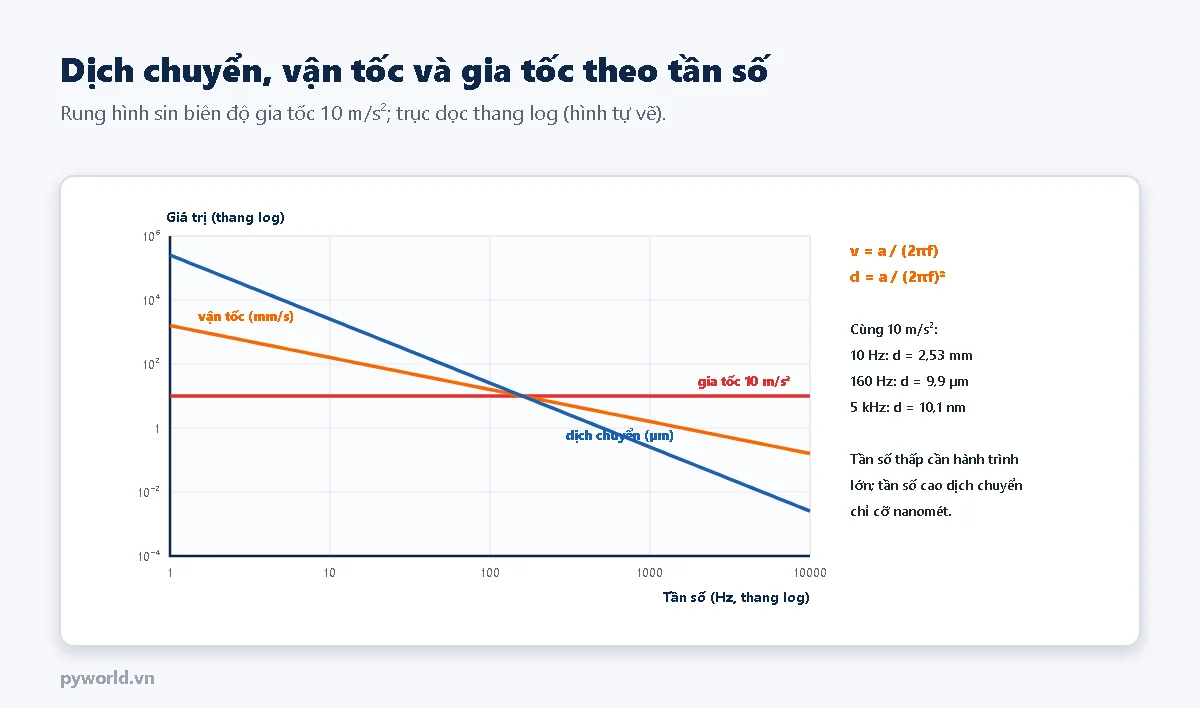
Với rung hình sin tần số f, ba đại lượng liên hệ qua v = a/(2πf) và d = a/(2πf)². Mỗi đại lượng phù hợp với một vùng tần số và một mục đích:
- Dịch chuyển (µm): tần số thấp, khe hở trục (đầu dò dòng xoáy).
- Vận tốc (mm/s): đánh giá mức rung tổng thể của máy theo ISO 20816 trong khoảng 10–1000 Hz.
- Gia tốc (m/s² hoặc g): tần số cao, hư hỏng ổ lăn, bánh răng; gia tốc kế áp điện đo trực tiếp đại lượng này.
Hình cho thấy vì sao hiệu chuẩn rung khó: cùng 10 m/s², ở 10 Hz bàn rung phải đi 2,5 mm, còn ở 5 kHz chỉ dịch chuyển khoảng 10 nm.
2. Gia tốc kế và độ nhạy
Gia tốc kế áp điện gồm khối lượng chấn động ép lên tinh thể áp điện; khi rung, lực quán tính tạo điện tích tỉ lệ với gia tốc. Có hai loại đầu ra:
- Loại điện tích: độ nhạy tính bằng pC/(m/s²), cần bộ khuếch đại điện tích.
- Loại IEPE (có mạch khuếch đại tích hợp): độ nhạy tính bằng mV/(m/s²), cấp dòng không đổi qua cáp đồng trục.
Hiệu chuẩn xác định độ nhạy ở tần số tham chiếu (thường 160 Hz hoặc 80 Hz, biên độ 10 hoặc 100 m/s²) và đáp ứng tần số trên dải sử dụng. Bộ tiêu chuẩn ISO 16063 quy định các phương pháp: phần 1 khái niệm cơ bản, phần 11 hiệu chuẩn tuyệt đối bằng giao thoa laser, phần 21 hiệu chuẩn so sánh với gia tốc kế chuẩn.
3. Hai phương pháp hiệu chuẩn
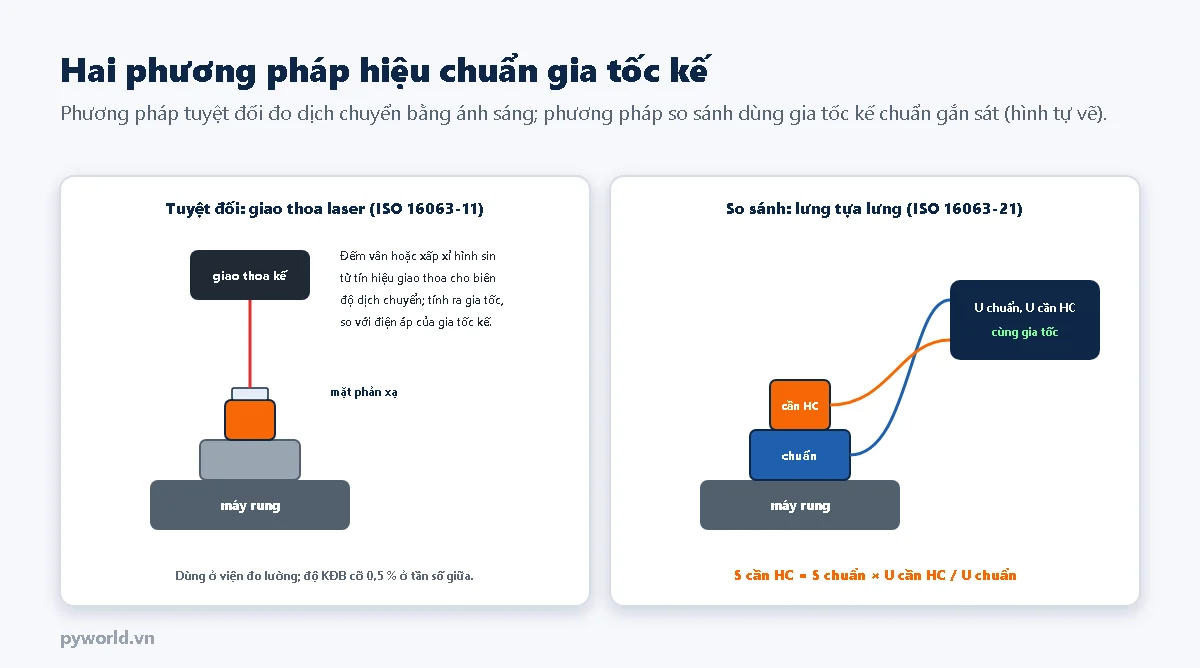
- Tuyệt đối, giao thoa laser (ISO 16063-11): gia tốc kế gắn trên máy rung tạo rung hình sin rất sạch; giao thoa kế laser đo trực tiếp dịch chuyển của bề mặt gia tốc kế. Các phương pháp xử lý tín hiệu gồm đếm vân (tần số thấp), điểm cực tiểu và xấp xỉ hình sin (dải rộng tới 10 kHz). Từ dịch chuyển và tần số tính ra gia tốc, so với điện áp ra để có độ nhạy. Liên kết thẳng tới mét (bước sóng laser) và giây (tần số), dùng ở viện đo lường và phòng chuẩn bậc cao, độ không đảm bảo cỡ 0,5 % ở tần số giữa.
- So sánh lưng tựa lưng (ISO 16063-21): gia tốc kế cần hiệu chuẩn gắn chặt trên đỉnh gia tốc kế chuẩn (đã hiệu chuẩn tuyệt đối), cả hai chịu cùng một gia tốc. Độ nhạy cần hiệu chuẩn = độ nhạy chuẩn × tỉ số điện áp ra. Nhanh, rẻ, là phương pháp của hầu hết phòng hiệu chuẩn rung.
Nguồn sai số chính của phương pháp so sánh: chuyển động ngang và lắc của máy rung, ảnh hưởng của khối lượng cảm biến cần hiệu chuẩn lên chuẩn, mặt lắp không phẳng, mô men siết sai, cáp rung tạo tín hiệu giả, nhiệt độ.
4. Đọc đáp ứng tần số
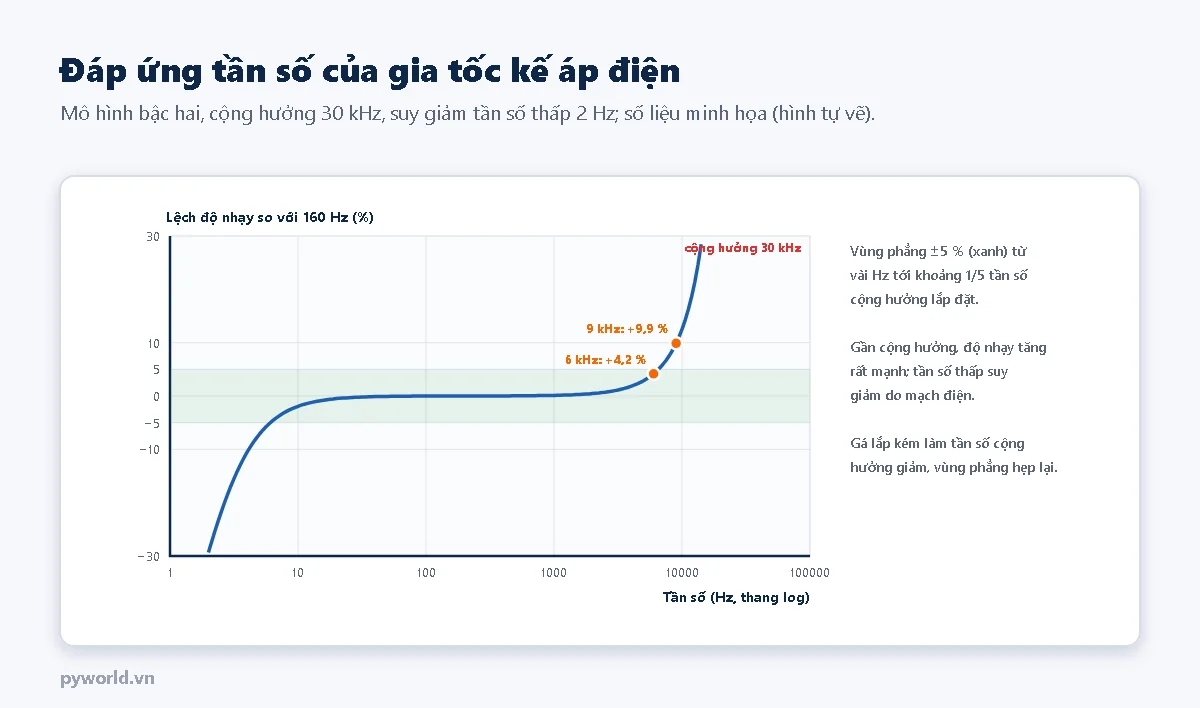
- Cộng hưởng lắp đặt: khối lượng chấn động và độ cứng tinh thể tạo một cộng hưởng ở tần số cao (vài chục kHz). Độ nhạy bắt đầu tăng từ khoảng 1/5 tần số cộng hưởng (+4 %) và tăng 10 % ở khoảng 1/3. Vùng dùng được với sai số nhỏ là từ tần số thấp tới khoảng 1/5 tần số cộng hưởng.
- Tần số thấp: mạch điện (hằng số thời gian của bộ khuếch đại) làm độ nhạy suy giảm dưới vài Hz.
- Cách gắn quyết định cộng hưởng: gắn bằng vít trên mặt phẳng có mỡ cho cộng hưởng cao nhất; gắn nam châm, keo dán, đầu dò cầm tay làm cộng hưởng giảm mạnh, vùng phẳng hẹp lại (xem bài về gá lắp gia tốc kế trong loạt).
5. Ví dụ kết quả hiệu chuẩn so sánh
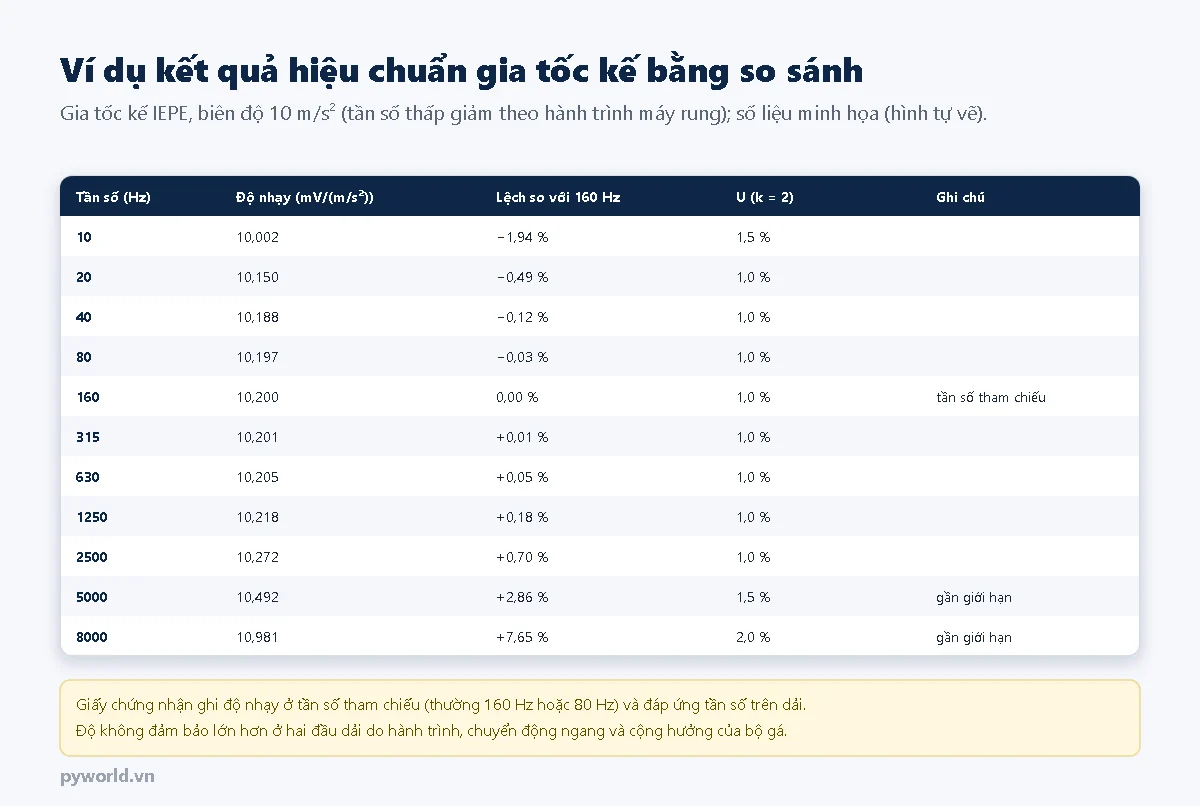
Gia tốc kế có độ nhạy 10,20 mV/(m/s²) ở 160 Hz, phẳng trong ±1 % từ 20 Hz tới 2,5 kHz, lệch +2,9 % ở 5 kHz và +7,7 % ở 8 kHz. Người dùng đo rung ổ lăn ở dải 1–10 kHz phải dùng đường đáp ứng này để hiệu chính, hoặc chọn gia tốc kế có cộng hưởng cao hơn. Đo vận tốc rung tổng thể 10–1000 Hz thì có thể dùng một độ nhạy duy nhất.
6. Chuỗi liên kết chuẩn
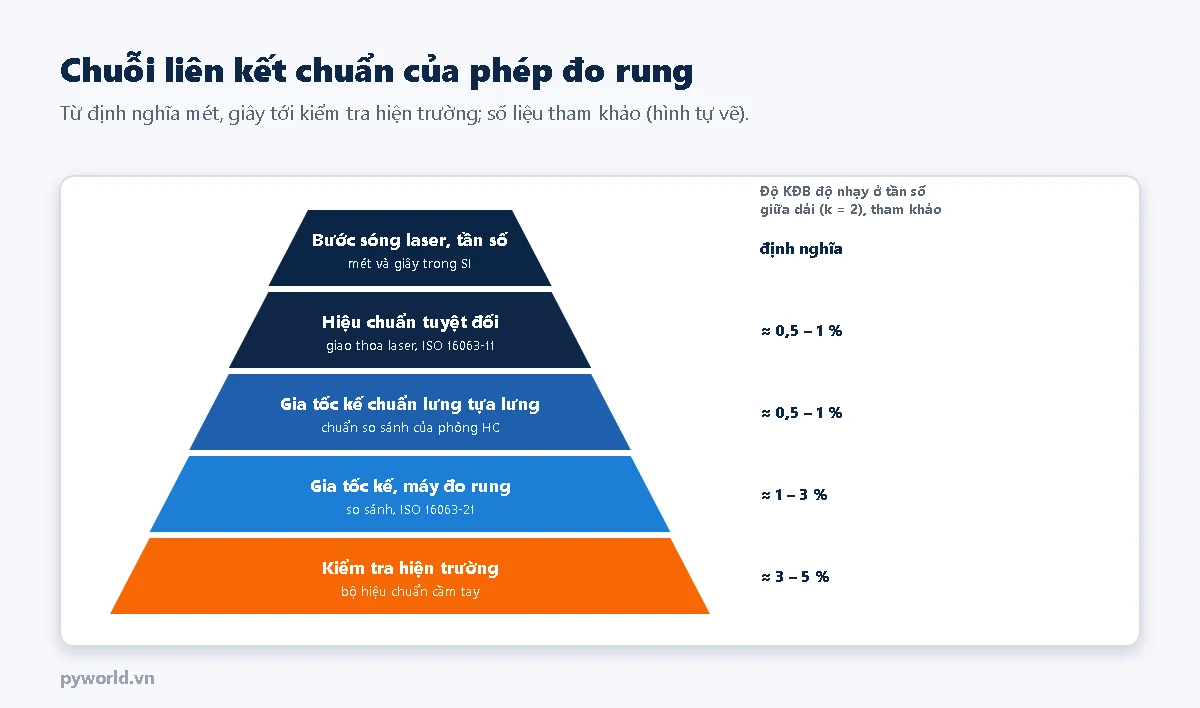
Máy đo rung cầm tay và hệ thống giám sát rung cần hiệu chuẩn cả bộ: gia tốc kế, cáp, bộ xử lý (tích phân ra vận tốc, lọc dải tần). Ngoài hiệu chuẩn định kỳ ở phòng thí nghiệm, nên kiểm tra nhanh bằng bộ hiệu chuẩn cầm tay trước các đợt đo quan trọng.
7. Những lỗi hay gặp
| Lỗi | Hậu quả | Cách đúng |
|---|---|---|
| Chỉ dùng độ nhạy ở 160 Hz cho mọi tần số | Sai vài phần trăm ở tần số cao | Dùng đáp ứng tần số trên giấy chứng nhận |
| Gắn nam châm khi đo tần số cao | Cộng hưởng thấp, sai số lớn trên vài kHz | Gắn bằng vít khi cần dải rộng |
| Nhầm loại điện tích và IEPE khi cấu hình máy đo | Sai đơn vị độ nhạy, mất tín hiệu | Kiểm tra loại cảm biến và chế độ cấp nguồn |
| Hiệu chuẩn gia tốc kế mà không hiệu chuẩn cả bộ xử lý | Sai số của bộ tích phân, bộ lọc không được phát hiện | Hiệu chuẩn cả chuỗi hoặc từng phần có liên kết |
| Cáp lỏng, rung theo máy | Tín hiệu giả, nhiễu tần số thấp | Cố định cáp, dùng cáp ít nhiễu |
8. Xem thêm
- Cảm biến gia tốc: cấu tạo MEMS răng lược, áp điện, cách chế tạo và đo góc nghiêng bằng ESP32.
- Cảm biến gia tốc áp điện RION PV-90B (charge output).
- Các bài khác trong loạt: kiểm tra máy đo rung tại hiện trường và ISO 20816, gá lắp gia tốc kế theo ISO 5348, thực hành hiệu chuẩn tĩnh gia tốc kế MEMS bằng trọng trường.
Tin tức liên quan
17/10/2026
Hiệu chuẩn tĩnh gia tốc kế MPU-6050 bằng trọng trường với ESP32: sáu vị trí ±1 g, tính độ lệch không, độ nhạy, độ nhạy chéo dạng ma trận, lưu hệ số và kiểm tra độ lớn gia tốc ở tư thế bất kỳ.

17/10/2026
Cảm biến mức hoạt động thế nào: phao, điện cực, điện dung, áp suất thủy tĩnh, siêu âm, radar, âm thoa rung, cách chế tạo và đo mức bồn nước bằng HC-SR04 với ESP32 có bù nhiệt độ.

17/10/2026
IP67 nghĩa là kín bụi hoàn toàn và chịu ngâm tạm thời tới 1 m trong 30 phút. Bài giải thích cách đọc mã IP, vali chống nước kín nhờ gioăng và chốt ép, giới hạn của IP67 và cách giữ vali luôn kín.
14/10/2026
Giải thích Bluetooth Low Energy: quảng bá và kết nối, cấu trúc GATT gồm dịch vụ, đặc tính, mô tả, UUID. Hướng dẫn cho ESP32 làm thiết bị BLE có đặc tính đọc, ghi, thông báo và thử bằng điện thoại.

17/10/2026
Phân biệt kiểm định, hiệu chuẩn, thử nghiệm theo Luật Đo lường: phương tiện đo nhóm 2 phải kiểm định, khi nào cần hiệu chuẩn, hiệu chuẩn khác hiệu chỉnh, lưu ý khi đặt dịch vụ.

17/10/2026
Hiệu chuẩn áp kế lò xo và áp kế hiện số theo ĐLVN 76:2001, EURAMET cg-17: ba trình tự đo, cách tính sai số, độ trễ, độ lặp lại, độ không đảm bảo và ví dụ áp kế 0–10 bar cấp 0,6.
17/10/2026
Kiểm tra máy đo rung bằng bộ hiệu chuẩn cầm tay 159,2 Hz, 10 m/s², đo đúng vị trí và hướng trên ổ đỡ, đánh giá vùng A, B, C, D theo ISO 20816 và hiệu chuẩn máy đo rung ở phòng thí nghiệm.

14/10/2026
Dòng sạc 1 A hợp với pin 18650 và pin Li-po từ khoảng 2000 mAh, quá lớn với pin vài trăm mAh. Bài hướng dẫn chọn dung lượng pin, ước tính thời gian sạc, cách mắc pin và quy tắc an toàn.
Xem thêm