
Tay điều khiển flycam và FPV: các kênh, tín hiệu PPM, SBUS, CRSF/ELRS, failsafe và băng tần
Tay điều khiển flycam và FPV: cần Mode 2, thứ tự kênh AETR, tín hiệu PWM, PPM, khung SBUS 25 byte, IBUS, CRSF/ELRS, failsafe khi mất sóng, kính FPV 5,8 GHz và dùng ESP32 làm bộ phát.
Người lái điều khiển flycam qua tay điều khiển (bộ phát) và bộ thu gắn trên flycam. Bộ thu chuyển lệnh sang tín hiệu mà mạch điều khiển bay đọc được: PPM, SBUS, IBUS hay CRSF. Với flycam FPV còn có thêm một đường hình ảnh từ camera về kính của người lái. Bài này giải thích các cần và kênh của tay điều khiển, các giao thức giữa bộ thu và mạch điều khiển bay, cơ chế failsafe khi mất sóng, hệ thống FPV và những điều cần lưu ý.

1. Hệ thống liên lạc của flycam
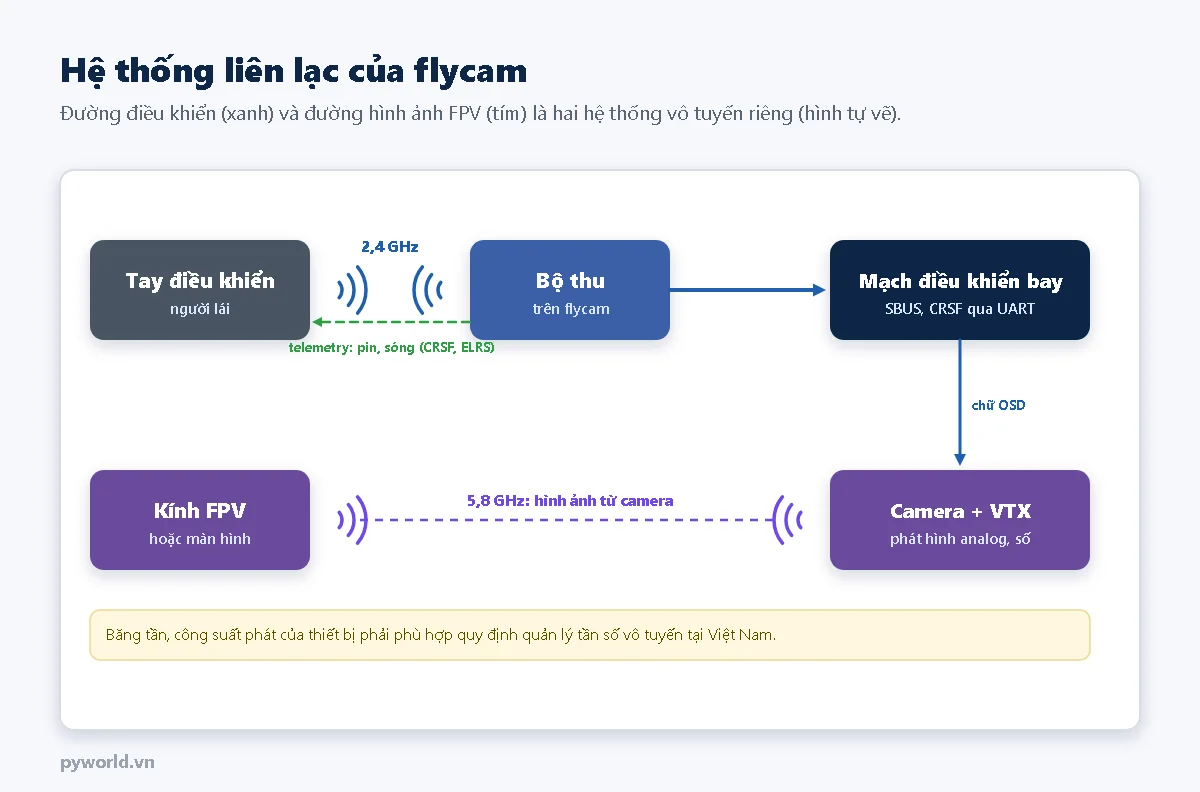
- Đường điều khiển: tay điều khiển phát lệnh, thường ở băng 2,4 GHz, tới bộ thu. Các hệ thống mới như CRSF, ELRS còn gửi ngược thông tin (telemetry): điện áp pin, cường độ sóng, để hiện trên tay điều khiển.
- Đường hình ảnh: camera nối vào bộ phát hình (VTX), phát về kính FPV, thường ở băng 5,8 GHz. Mạch điều khiển bay chèn chữ (OSD) như điện áp pin, thời gian bay lên hình.
- Thiết bị vô tuyến dùng trên flycam phải đúng băng tần, đúng công suất phát theo quy định quản lý tần số tại Việt Nam.
2. Tay điều khiển và các kênh
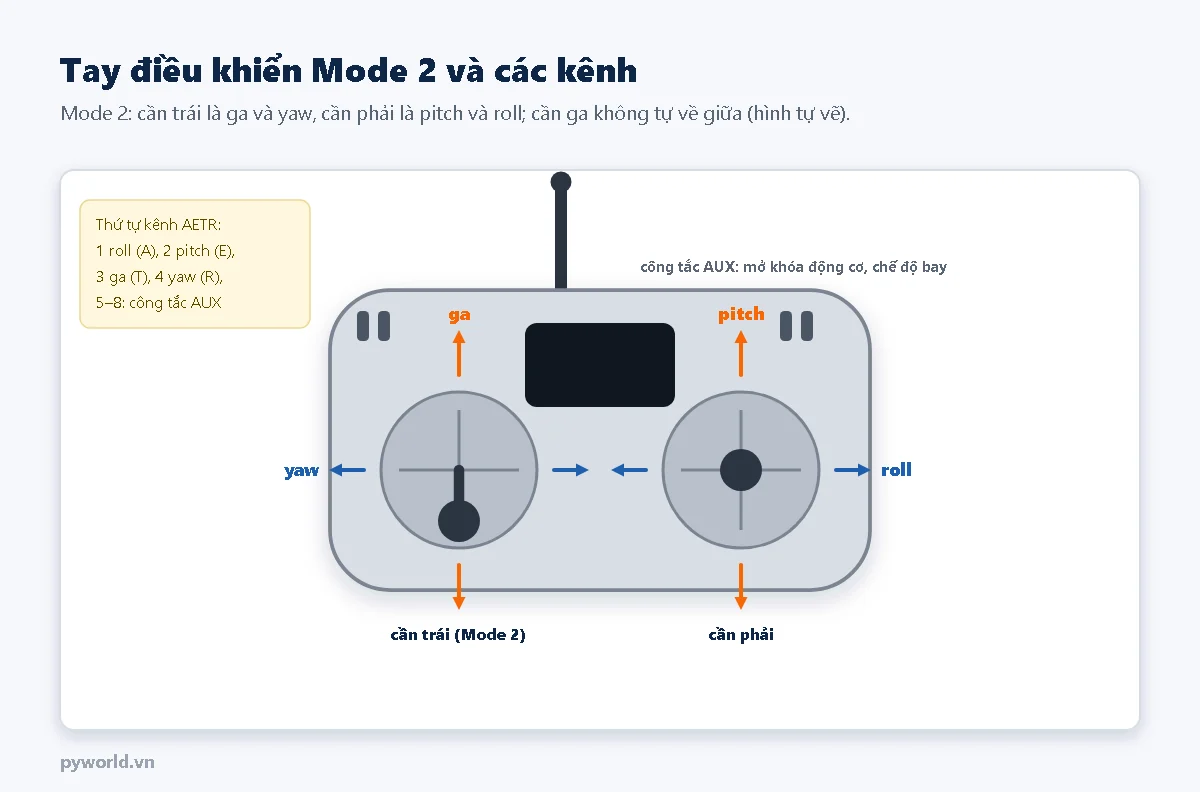
- Mode 2 phổ biến nhất: cần trái điều khiển ga (lên xuống) và yaw (trái phải); cần phải điều khiển pitch và roll. Cần ga không có lò xo kéo về giữa để giữ được mức ga. Mode 1 đổi chỗ ga và pitch.
- Kênh: mỗi trục của cần là một kênh, mỗi công tắc là một kênh phụ (AUX). Thứ tự kênh hay gặp là AETR: kênh 1 roll (aileron), 2 pitch (elevator), 3 ga (throttle), 4 yaw (rudder); một số hãng dùng TAER. Thứ tự này phải khai báo khớp trong mạch điều khiển bay.
- Công tắc AUX: mở khóa động cơ (arm), chọn chế độ bay, bật còi tìm flycam. Nên dùng công tắc riêng cho việc mở khóa, không mở khóa bằng thao tác cần.
- Tay điều khiển hiện nay thường chạy phần mềm mã nguồn mở như EdgeTX, gắn module phát theo hệ thống bộ thu đang dùng.
3. Từ bộ thu tới mạch điều khiển bay
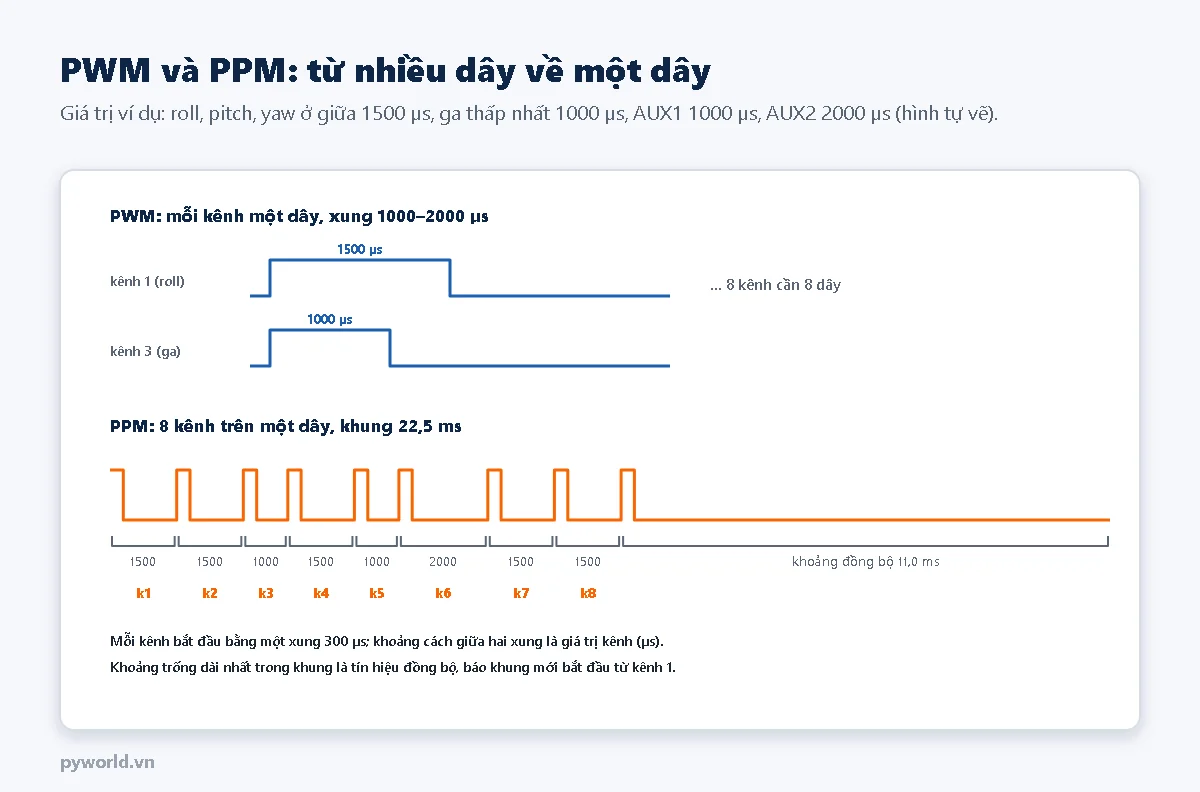
PWM là cách cũ: mỗi kênh một dây, độ rộng xung 1000–2000 µs. PPM ghép 8 kênh vào một dây: mỗi kênh bắt đầu bằng một xung ngắn, khoảng cách giữa hai xung là giá trị kênh, khoảng trống dài ở cuối khung báo khung mới bắt đầu. PPM dễ tạo bằng vi điều khiển nên hợp với các bộ thu tự làm, như bài ESP32 làm tay điều khiển trong loạt này.
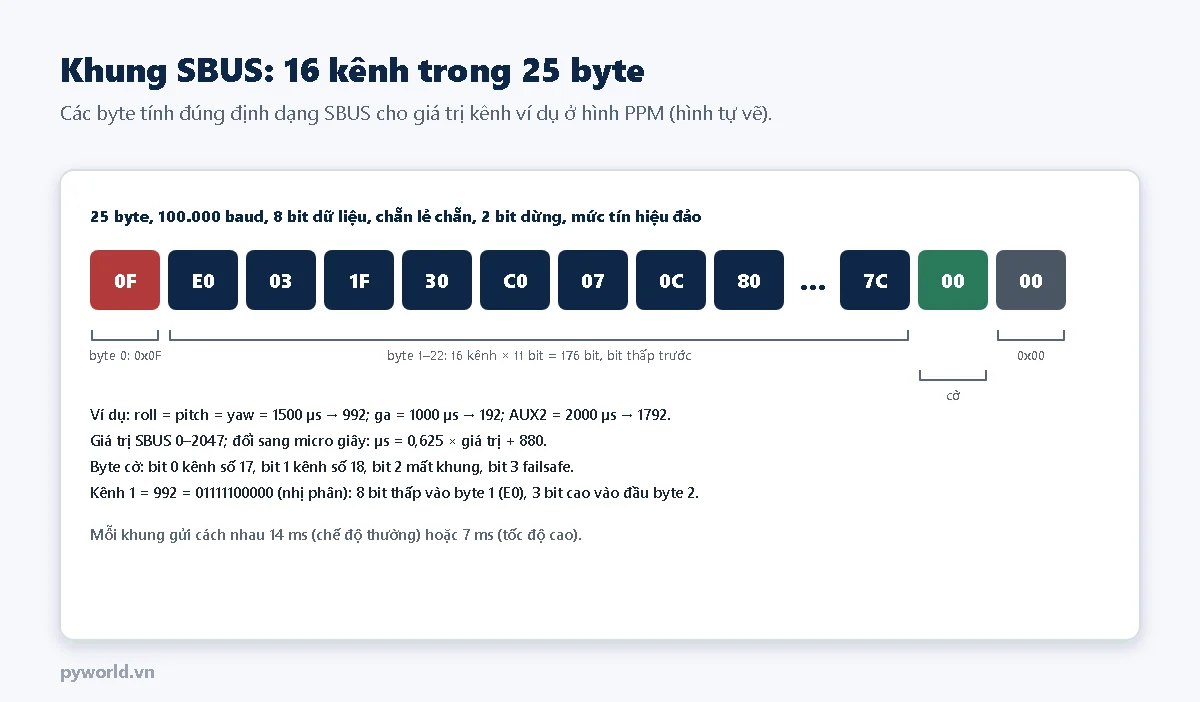
SBUS là giao thức nối tiếp một dây: 25 byte mỗi khung, tốc độ 100.000 baud, 8 bit dữ liệu, bit chẵn lẻ chẵn, 2 bit dừng và mức tín hiệu đảo ngược so với UART thường. 16 kênh, mỗi kênh 11 bit (0–2047), xếp liền nhau từ bit thấp; byte cờ báo mất khung và trạng thái failsafe. Giá trị 992 ứng với 1500 µs, 192 ứng với 1000 µs, 1792 ứng với 2000 µs.
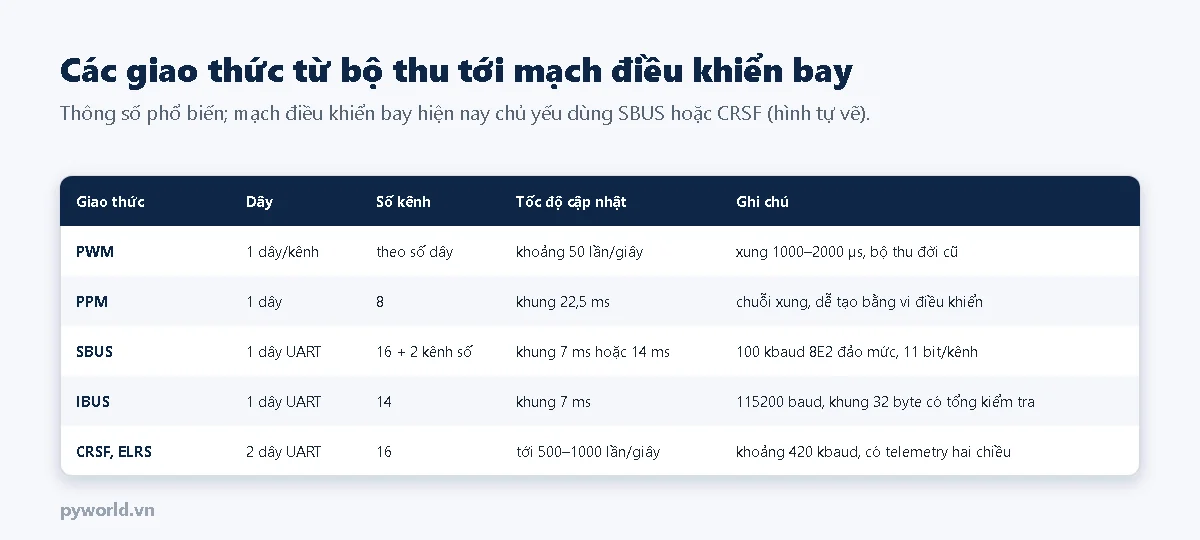
Mạch điều khiển bay hiện nay chủ yếu dùng SBUS hoặc CRSF. CRSF (và ELRS, hệ thống mã nguồn mở dùng cùng giao thức) chạy hai chiều trên UART tốc độ khoảng 420 kbaud, cập nhật nhanh và có telemetry. Trên mạch điều khiển bay chỉ cần nối bộ thu vào một UART còn trống, rồi chọn giao thức tương ứng trong phần mềm cấu hình.
4. Failsafe khi mất sóng điều khiển
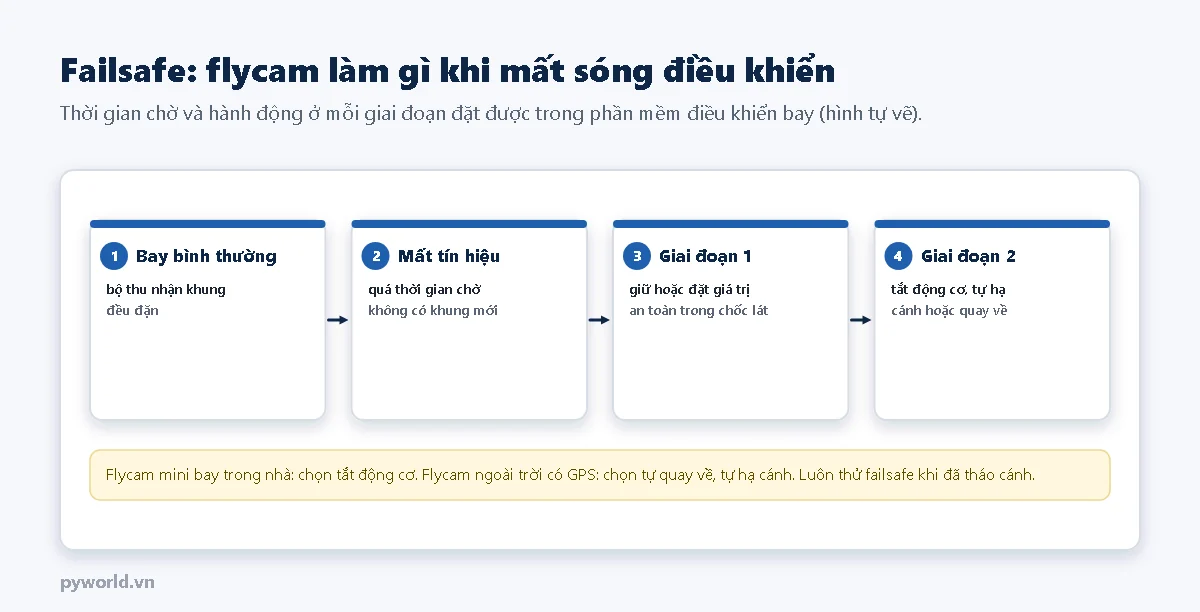
- Bộ thu báo mất sóng bằng cách ngừng gửi khung, bật cờ failsafe (SBUS, CRSF) hoặc đặt các kênh về giá trị đã cài.
- Mạch điều khiển bay thường có hai giai đoạn: giai đoạn 1 chờ một thời gian ngắn phòng trường hợp sóng chập chờn; giai đoạn 2 thực hiện hành động đã chọn: tắt động cơ, tự hạ cánh từ từ hoặc tự bay về điểm cất cánh nếu có GPS.
- Không cài bộ thu ở chế độ "giữ lệnh cuối" vô thời hạn: flycam sẽ bay mãi theo lệnh cuối cùng.
- Thử failsafe khi đã tháo cánh: mở khóa động cơ, tắt tay điều khiển, xem động cơ có dừng đúng như cài đặt không.
5. Hệ thống FPV
- Camera FPV nhỏ, độ trễ thấp, thường gắn nghiêng lên phía trước vì flycam bay tới với đầu chúc xuống.
- VTX phát hình về kính. Hệ analog 5,8 GHz độ trễ rất thấp nhưng hình nhiễu khi xa; hệ số cho hình nét hơn, độ trễ cao hơn một chút và giá cao hơn.
- Kính FPV hoặc màn hình nhận hình. Đeo kính, người lái nhìn qua camera chứ không còn nhìn trực tiếp flycam, nên khi bay FPV nên có thêm người quan sát đứng cạnh.
- Luật Phòng không nhân dân chỉ miễn cấp phép bay cho flycam dưới 0,25 kg bay trong tầm nhìn bằng mắt thường, ngoài khu vực cấm và hạn chế bay; trước khi bay FPV ngoài trời cần tìm hiểu kỹ quy định (xem bài quy định bay flycam trong loạt này).
6. ESP32 trong hệ thống điều khiển
ESP32 có thể đóng vai bộ phát và bộ thu tự làm: một ESP32 đọc hai joystick rồi gửi gói lệnh bằng ESP-NOW, một ESP32 khác nhận gói và xuất tín hiệu PPM hoặc SBUS cho mạch điều khiển bay. ESP-NOW cho tầm vài chục tới hơn một trăm mét ở nơi trống, đủ để học và thử nghiệm, nhưng không thay được các hệ thống chuyên dụng về tầm xa, độ tin cậy khi nhiễu. Bài ESP32 làm tay điều khiển ESP-NOW trong loạt này có chương trình cho cả hai phía.
7. Lưu ý
- Bật tay điều khiển trước, cấp điện flycam sau; khi tắt thì ngược lại, để bộ thu không bao giờ hoạt động mà không có lệnh.
- Ăng-ten bộ thu đặt xa dây nguồn, xa sợi carbon, hai ăng-ten (nếu có) đặt vuông góc nhau.
- Kiểm tra hướng các kênh trước khi bay: gạt cần phải sang phải thì kênh roll phải tăng.
- Không bay quá tầm sóng; theo dõi chỉ số cường độ sóng (RSSI, LQ) trên OSD hoặc tay điều khiển.
8. Xem thêm
- Hướng dẫn ESP-NOW trên ESP32: truyền dữ liệu giữa hai mạch không cần router Wi-Fi.
- Điều khiển relay từ xa bằng ESP-NOW: remote ESP32 có phản hồi trạng thái.
- Các bài khác trong loạt flycam và ESP32: cấu tạo flycam; mạch điều khiển bay; quy định bay flycam tại Việt Nam; ESP32 làm tay điều khiển ESP-NOW và bộ thu PPM, SBUS.
Tin tức liên quan

18/10/2026
Tư duy máy tính, hay tư duy lập trình, gồm bốn kỹ năng: phân rã, nhận dạng mẫu, trừu tượng hóa và thuật toán. Bài giải thích bằng ví dụ đời thường và gợi ý hoạt động cho trẻ.

14/10/2026
Jack Type-C tích hợp mạch sạc pin 1S nhận 5 V, sạc pin Li-ion hoặc Li-po một cell đến 4,2 V ở dòng 1 A, có đèn báo đỏ và xanh. Bài nêu cấu tạo, thông số, điểm khác với jack Type-C thường và các trường hợp nên dùng.

14/10/2026
Giải thích TCP và UDP cho người làm vi điều khiển: địa chỉ IP, cổng, kết nối, xác nhận, vì sao TCP là dòng byte. Kèm hai chương trình ESP32: máy chủ TCP nhận lệnh và phát, nhận gói UDP trong mạng Wi-Fi.

17/10/2026
Mét được hiện thực ra sao, căn mẫu song phẳng và các cấp K, 0, 1, 2 theo ISO 3650, hiệu chuẩn căn mẫu bằng giao thoa và so sánh, giao thoa laser cho máy CNC và vì sao đo ở 20 °C.

17/10/2026
Kiểm định hệ thống đo lực của máy thử kéo nén theo ISO 7500-1: hai cách đặt lực, trình tự ba loạt đo, chỉ tiêu q, b, v, f0, a, bảng cấp 0,5 đến 3 và ví dụ dải 100 kN.

17/10/2026
Phân biệt áp suất tuyệt đối, dư, chênh và chân không, đổi đơn vị bar, kgf/cm², psi, hiệu chuẩn cảm biến tuyệt đối bằng chuẩn áp dư và khí áp kế, năng lượng khí nén và quy tắc an toàn.

14/10/2026
So sánh các chuẩn giao tiếp thường gặp với vi điều khiển: UART, I2C, SPI, 1-Wire, RS-485, CAN, Ethernet và không dây. Giải thích tín hiệu vi sai, ba lớp của một hệ giao tiếp và cách chọn chuẩn theo nhu cầu.

17/10/2026
Vali chuyên dụng là vali vỏ cứng có xốp giữ chặt thiết bị. Bài giải thích cấu tạo, bốn nhóm vali thường gặp (nhựa PP, chống nước IP67, vali nhôm, hộp sẵn xốp) và cách chọn nhanh theo nhu cầu.
Xem thêm