
Cấu tạo flycam và nguyên lý hoạt động: khung, động cơ, ESC, cánh quạt, pin, mạch điều khiển bay
Cấu tạo flycam 4 cánh: khung, động cơ không chổi than, ESC, cánh quạt, pin LiPo, mạch điều khiển bay; đường năng lượng, tín hiệu và cách tạo ga, roll, pitch, yaw chỉ bằng tốc độ động cơ.
Flycam, hay drone, là tên thường gọi của máy bay không người lái nhiều cánh quạt. Loại phổ biến nhất là quadcopter 4 cánh. Nhìn bên ngoài flycam khá đơn giản: một khung, bốn động cơ, bốn cánh quạt. Bên trong có một mạch điện tử đo tư thế và chỉnh tốc độ từng động cơ hàng nghìn lần mỗi giây. Bài này giới thiệu từng bộ phận, đường đi của năng lượng và tín hiệu, nguyên lý tạo ra bốn chuyển động chỉ bằng cách thay đổi tốc độ động cơ, các kiểu khung và các loại flycam thường gặp. Đây là bài mở đầu loạt 10 bài về flycam và ESP32; các bài sau đi sâu vào động cơ, pin, mạch điều khiển bay, tay điều khiển, quy định bay và các bài thực hành với ESP32.
1. Flycam gồm những bộ phận nào
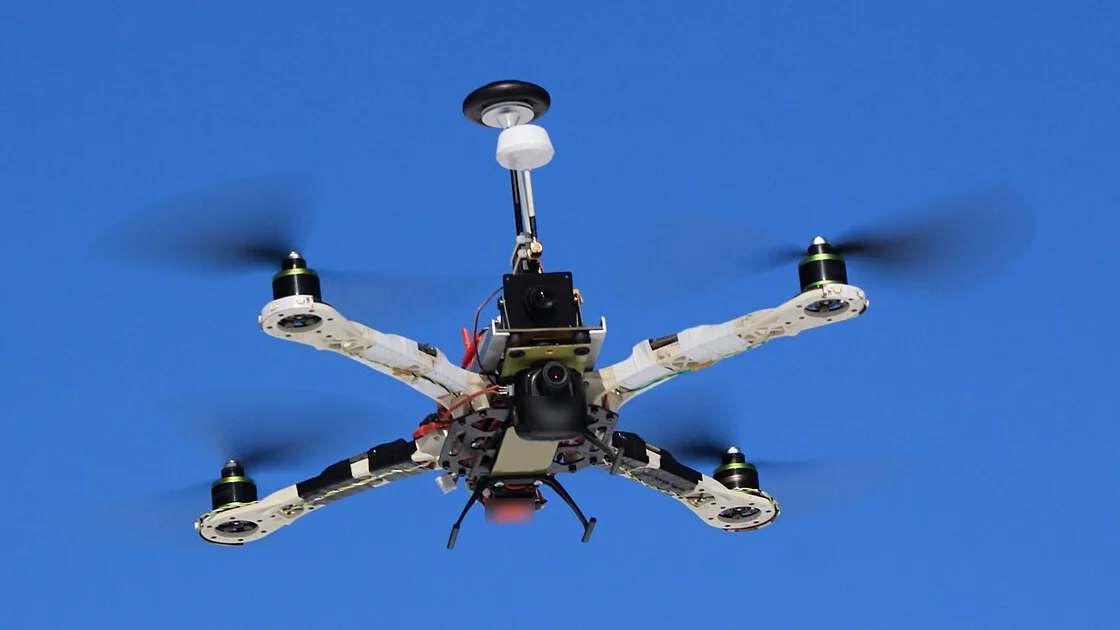

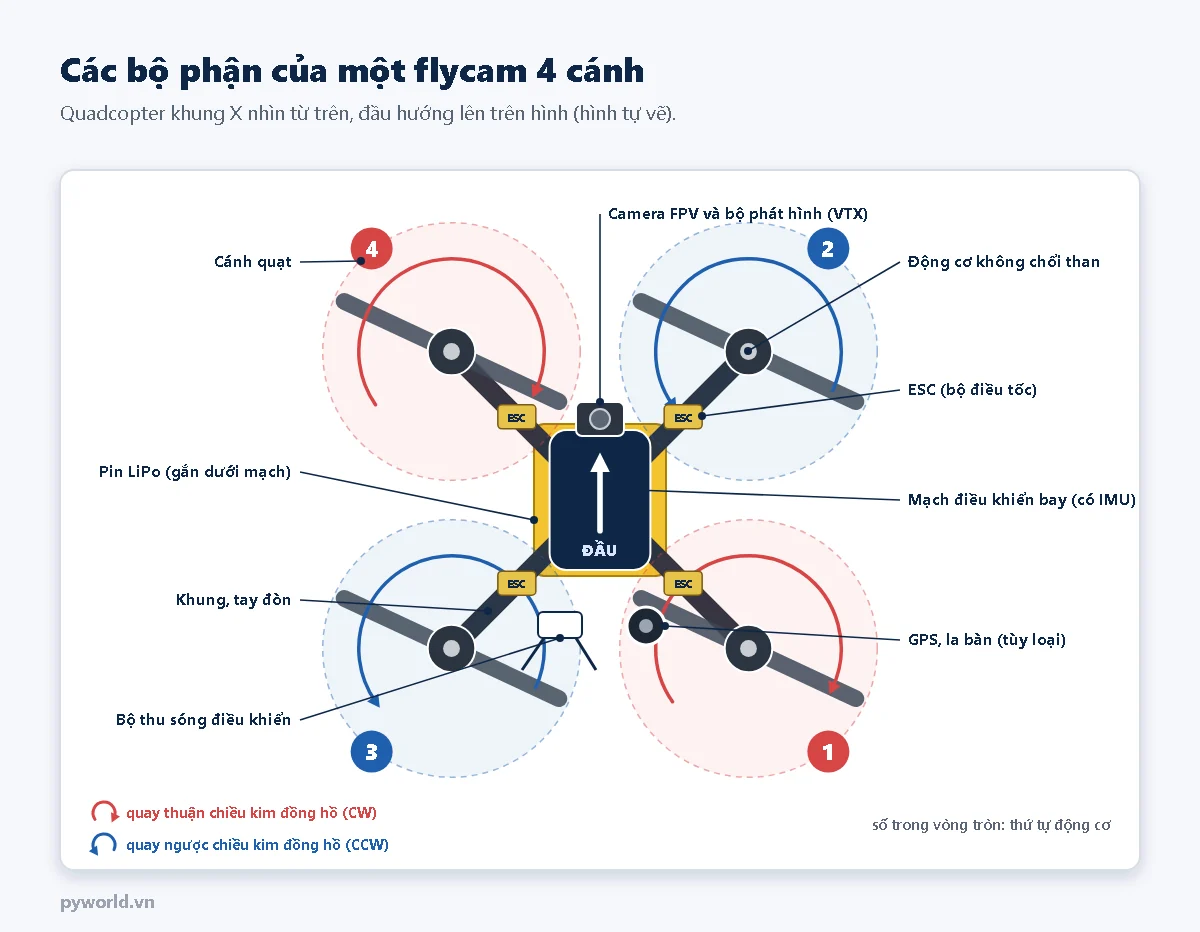
| Bộ phận | Nhiệm vụ | Thông số cần biết |
|---|---|---|
| Khung, tay đòn | Giữ mọi bộ phận, đặt động cơ ở đầu tay đòn | Kích thước đo theo đường chéo giữa trục hai động cơ đối diện (mm); vật liệu sợi carbon, nhựa, nhôm |
| Động cơ không chổi than | Quay cánh quạt để tạo lực đẩy | Cỡ stator (ví dụ 2207), hệ số KV (vòng/phút trên mỗi vôn) |
| Cánh quạt | Đẩy không khí xuống, tạo lực nâng | Đường kính, bước cánh, số lá, chiều quay |
| ESC (bộ điều tốc) | Biến điện một chiều của pin thành dòng ba pha cho động cơ, chỉnh tốc độ theo lệnh | Dòng liên tục (A), điện áp pin chịu được, giao thức tín hiệu (PWM, DShot) |
| Pin LiPo | Nguồn năng lượng cho cả flycam | Số cell nối tiếp (1S–6S), dung lượng (mAh), hệ số xả (C) |
| Mạch điều khiển bay | Đọc cảm biến và lệnh, tính toán, đặt ga cho từng ESC | Vi điều khiển, cảm biến IMU, phần mềm (Betaflight, ArduPilot, PX4) |
| Bộ thu | Nhận lệnh từ tay điều khiển | Giao thức (SBUS, CRSF/ELRS), số kênh |
| Cảm biến thêm | Giữ độ cao, giữ hướng, giữ vị trí, quay về điểm cất cánh | Khí áp kế, la bàn, GPS, cảm biến dòng quang học |
| Camera, bộ phát hình | Quay phim, hoặc truyền hình ảnh về kính FPV | Băng tần (thường 5,8 GHz), công suất phát |
Flycam quay phim bán sẵn gói gần hết các bộ phận trên vào một thân kín. Flycam FPV và flycam tự lắp để lộ từng bộ phận, nên dễ thấy rõ cấu tạo hơn.
2. Năng lượng và tín hiệu đi như thế nào
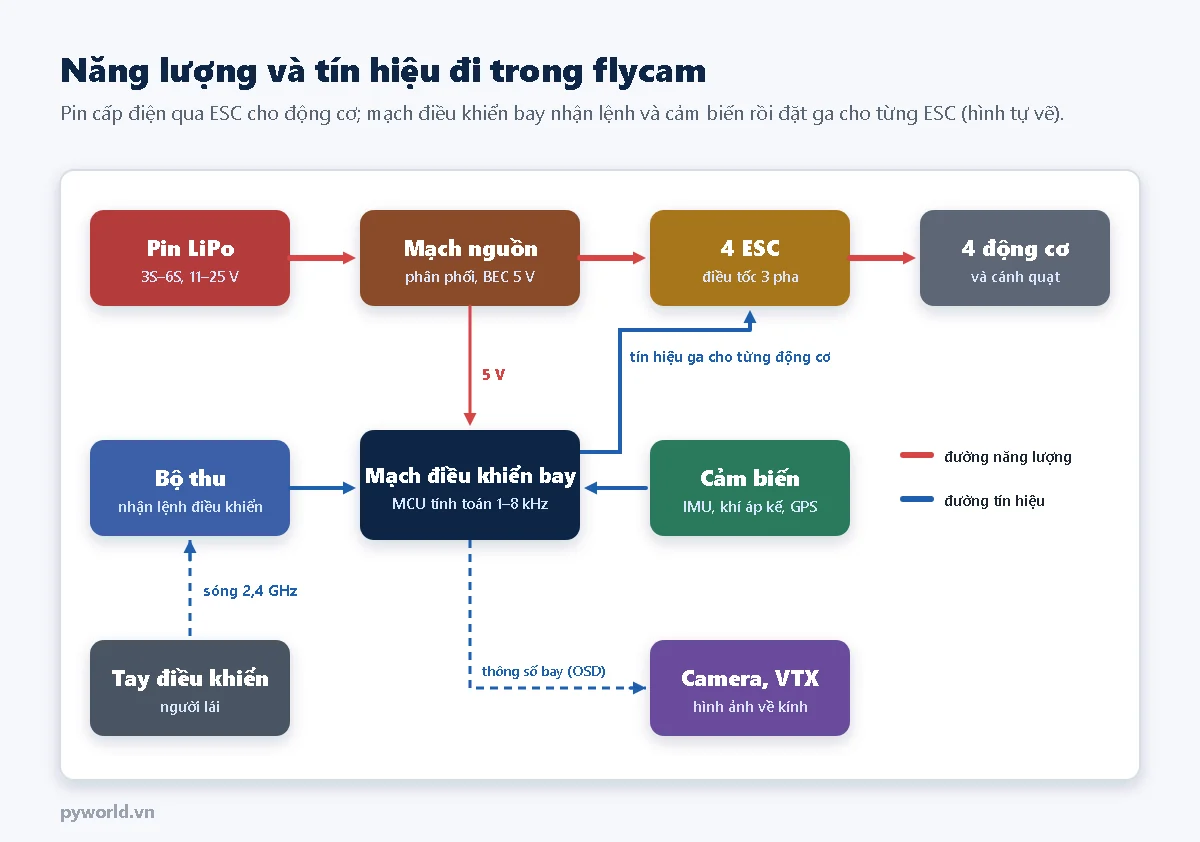
- Đường năng lượng: pin cấp điện qua mạch phân phối tới các ESC, ESC cấp dòng ba pha cho động cơ. Dòng điện ở đoạn này lớn, từ vài ampe ở flycam mini tới hàng chục ampe mỗi động cơ ở flycam FPV, nên dây và mối hàn phải đủ lớn.
- Nguồn cho mạch điện tử: một mạch hạ áp (BEC) lấy từ pin, cấp 5 V hoặc 3,3 V cho mạch điều khiển bay, bộ thu, camera.
- Đường tín hiệu: tay điều khiển gửi lệnh qua sóng vô tuyến (thường 2,4 GHz) tới bộ thu. Mạch điều khiển bay đọc lệnh, đọc cảm biến, tính ra bốn mức ga rồi gửi tới bốn ESC. Ở flycam FPV, vòng tính này chạy vài nghìn lần mỗi giây.
3. Nguyên lý bay của quadcopter
Lực đẩy. Cánh quạt đẩy không khí xuống, phản lực đẩy cánh và flycam lên. Flycam đứng yên trên không khi tổng lực đẩy của bốn cánh bằng trọng lượng của nó: flycam nặng 1 kg cần mỗi động cơ tạo khoảng 250 g lực đẩy. Để còn dư lực mà bay lên, chống gió và giữ thăng bằng, tổng lực đẩy tối đa nên gấp ít nhất 2 lần trọng lượng.
Mô men phản lực. Mỗi cánh quạt quay sẽ làm khung có xu hướng quay theo chiều ngược lại. Vì vậy bốn cánh chia thành hai cặp quay ngược chiều nhau: hai cánh nằm chéo nhau quay cùng chiều. Khi bốn cánh quay cùng tốc độ, mô men của hai cặp triệt tiêu nhau và đầu flycam đứng yên.
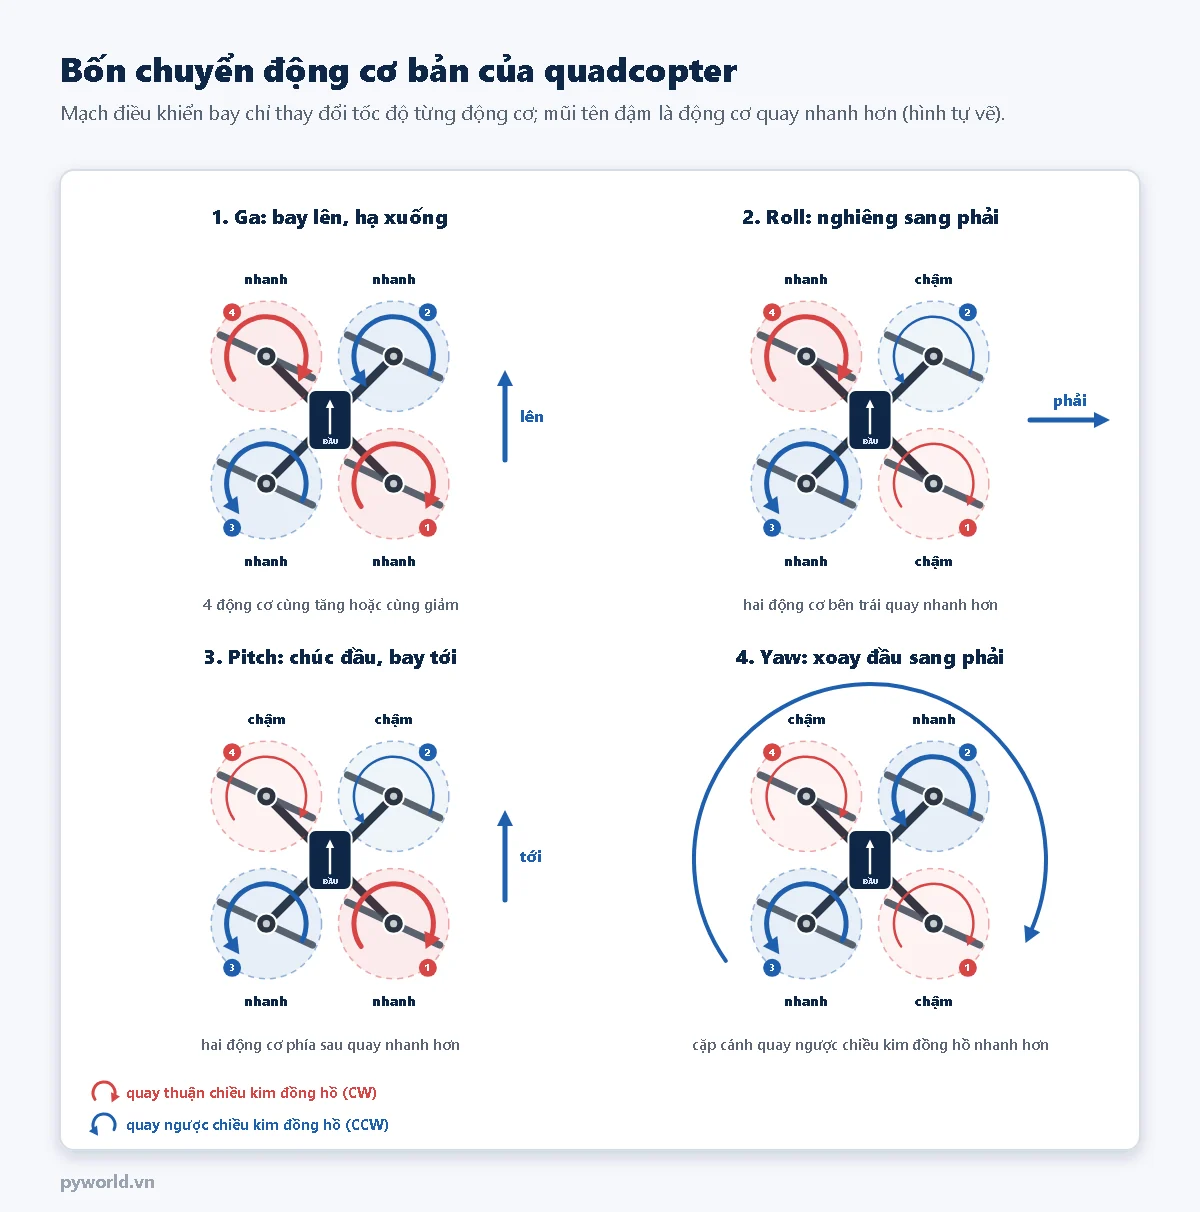
- Ga (throttle): bốn động cơ cùng tăng thì flycam bay lên, cùng giảm thì hạ xuống.
- Roll (nghiêng trái phải): hai động cơ bên trái quay nhanh hơn hai động cơ bên phải, flycam nghiêng sang phải. Lực đẩy nghiêng theo thân nên flycam trượt sang phải.
- Pitch (chúc ngóc đầu): hai động cơ phía sau nhanh hơn, đầu chúc xuống, flycam bay tới. Ngược lại thì bay lùi.
- Yaw (xoay đầu): cặp cánh quay ngược chiều kim đồng hồ (số 2 và 3) quay nhanh hơn cặp còn lại. Mô men phản lực của cặp này lớn hơn, khung xoay thuận chiều kim đồng hồ, tức đầu xoay sang phải.
Khi roll, pitch hay yaw, mạch điều khiển tăng một nhóm động cơ và giảm nhóm còn lại cùng một lượng, nên tổng lực đẩy gần như không đổi và flycam không bị tụt độ cao.
Vì sao cần mạch điều khiển bay. Quadcopter không tự giữ thăng bằng. Chỉ cần một cơn gió, một cánh hơi lệch hay hai động cơ chênh tốc độ một chút là flycam nghiêng dần rồi lật trong chưa tới một giây. Mạch điều khiển bay đo góc nghiêng và tốc độ quay bằng cảm biến IMU (con quay hồi chuyển và gia tốc kế), so với lệnh của người lái rồi sửa ga liên tục bằng bộ điều khiển PID. Bài về mạch điều khiển bay trong loạt này giải thích kỹ phần này.
Số và chiều quay của động cơ. Mỗi phần mềm điều khiển bay có quy ước riêng. Loạt bài này dùng quy ước mặc định của Betaflight (kiểu "props in"): động cơ 1 sau phải quay thuận chiều kim đồng hồ, 2 trước phải ngược chiều, 3 sau trái ngược chiều, 4 trước trái thuận chiều. Nối nhầm thứ tự động cơ hoặc lắp ngược loại cánh, flycam sẽ lật ngay khi vừa tăng ga.
4. Các kiểu khung
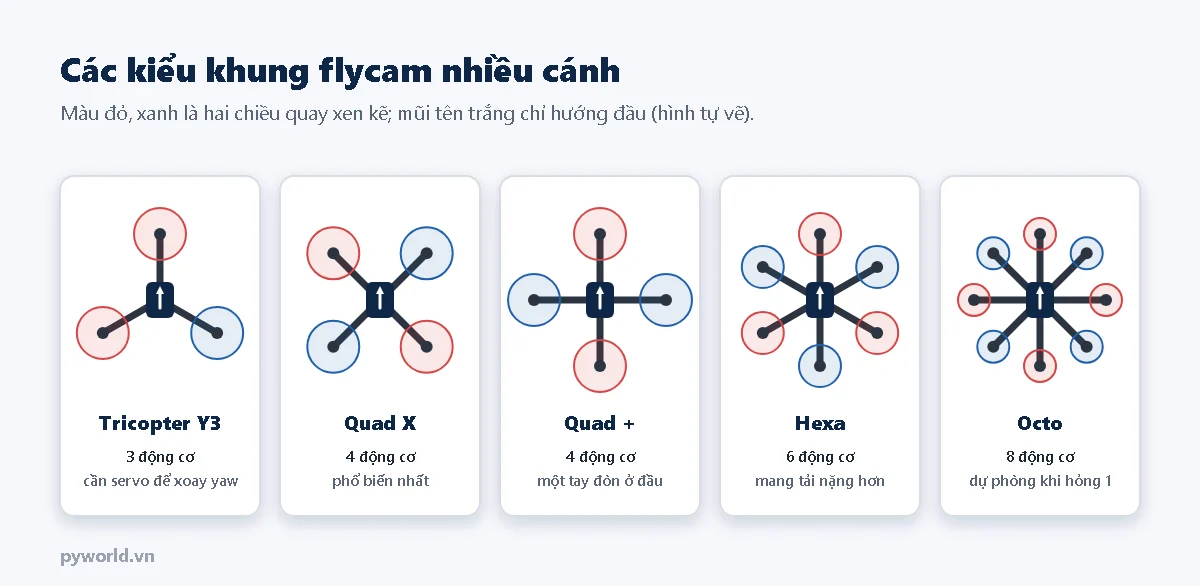
- Quad X phổ biến nhất: camera nhìn thẳng ra trước giữa hai tay đòn, bốn động cơ chia đều việc khi roll và pitch.
- Quad + dễ hình dung hơn (một động cơ ở đầu), nhưng tay đòn phía trước che camera nên ít dùng.
- Hexa, octo có 6 hoặc 8 động cơ, mang được máy ảnh lớn hay bình thuốc; một số mạch điều khiển vẫn giữ được flycam khi một động cơ hỏng.
- Tricopter chỉ có 3 động cơ; muốn xoay đầu phải nghiêng động cơ phía sau bằng một servo.
Kích thước khung ghi theo khoảng cách chéo giữa trục hai động cơ đối diện. Ví dụ khung FPV 210–250 mm thường dùng cánh 5 inch, khung flycam mini 65–100 mm dùng cánh 31–40 mm.
5. Các loại flycam theo mục đích
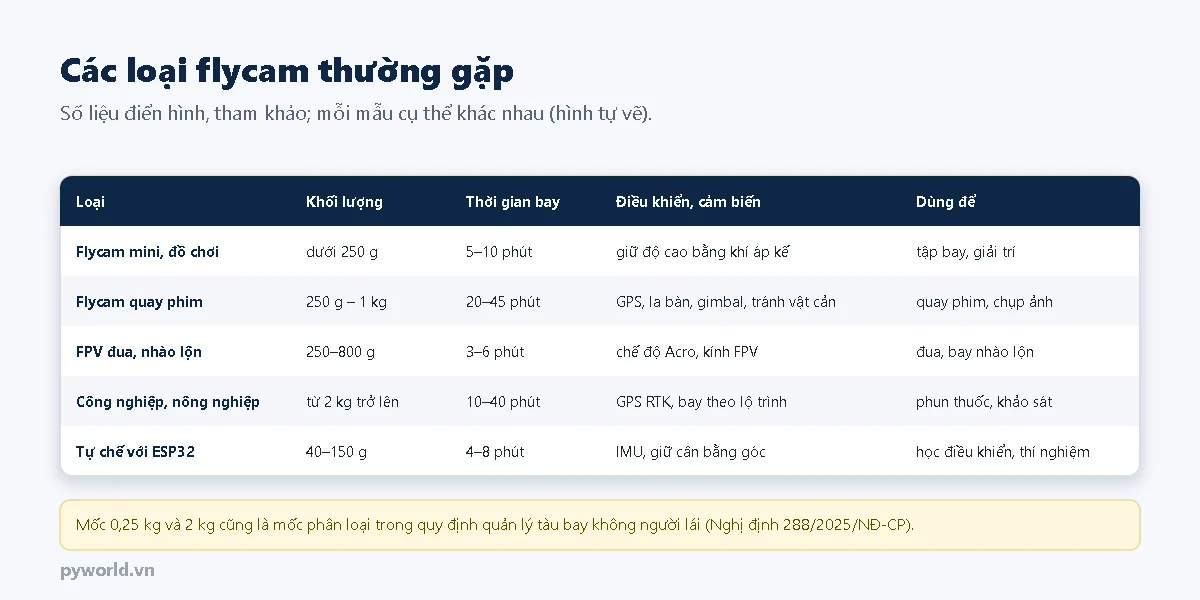
Khối lượng cất cánh là con số quan trọng không chỉ về kỹ thuật. Theo Nghị định 288/2025/NĐ-CP, tàu bay không người lái được chia thành các loại dưới 0,25 kg, từ 0,25 kg đến dưới 2 kg, từ 2 kg đến dưới 25 kg và lớn hơn; mỗi loại có yêu cầu riêng về đăng ký, giấy phép điều khiển và xin phép bay. Bài về quy định bay flycam tại Việt Nam trong loạt này tóm tắt các yêu cầu đó.
6. Lưu ý khi tìm hiểu và tự lắp flycam
- Tháo cánh quạt mỗi khi cấu hình phần mềm, nạp firmware hay thử động cơ trên bàn. Cánh quạt quay ở tốc độ vài chục nghìn vòng/phút có thể gây thương tích.
- Trước khi lắp cánh, cho từng động cơ quay chậm để kiểm tra đúng thứ tự và đúng chiều; cánh thuận và cánh nghịch có ký hiệu khác nhau trên mặt cánh.
- Pin LiPo xả được dòng rất lớn: không để chập hai cực, sạc bằng bộ sạc cân bằng, không dùng pin đã phồng.
- Lần đầu bay thử ở nơi trống, xa người và nhà cửa; tìm hiểu quy định trước khi đưa flycam ra ngoài trời.
- Khi mang đi, đặt flycam, tay điều khiển và pin trong vali chống sốc có xốp cắt theo hình để không gãy cánh, cong trục động cơ.
7. Xem thêm
- Vali đựng flycam: chọn vali chống sốc cho flycam cỡ nhỏ, tay điều khiển và pin và các mẫu vali chuyên dụng.
- Cảm biến gia tốc: cấu tạo MEMS, áp điện và đo góc nghiêng bằng ESP32.
- Giữ tốc độ động cơ DC ổn định bằng PID trên ESP32.
- Các bài khác trong loạt flycam và ESP32: động cơ không chổi than, ESC và cánh quạt; pin LiPo cho flycam; mạch điều khiển bay; tay điều khiển và FPV; quy định bay flycam tại Việt Nam; ESP32 đọc MPU-6050; ESP32 điều khiển động cơ qua ESC; tay điều khiển ESP-NOW; ESP32 làm mạch điều khiển bay cho drone mini.
Tin tức liên quan

17/10/2026
Cách đọc giấy chứng nhận hiệu chuẩn: các phần bắt buộc theo ISO/IEC 17025, bảng sai số chiều tăng giảm, độ không đảm bảo và hệ số phủ k, áp dụng số hiệu chính và lỗi hay gặp.
23/11/2024
Dịch vụ chọn vali và gia công mút theo biên dạng thiết bị; vật liệu, kích thước và mức bảo vệ được xác nhận theo từng mẫu cụ thể.

18/10/2026
Trò chơi lập trình không cần máy tính cho trẻ 5–8 tuổi: thẻ lệnh tiến, quay, lặp lại trên bảng ô vuông; luật chơi, ba màn có lời giải, mẫu in và biến thể nâng cao.

17/10/2026
Vì sao đo lực thực tế sai hơn phiếu thông số load cell: lệch tâm và gá lắp, rão, trễ, phi tuyến, nhiệt độ, cáp và bộ đọc; ví dụ ngân sách sai số và danh sách kiểm tra nhanh.

22/07/2025
Giải thích strain, hệ số gauge, cầu Wheatstone, cấu hình quarter/half/full bridge và các bước thiết lập phép đo biến dạng tin cậy.

17/10/2026
Chu kỳ hiệu chuẩn do ai quyết định, các yếu tố cần xét, dùng lịch sử độ trôi, phương pháp theo ILAC-G24/OIML D 10, kiểm tra giữa kỳ bằng biểu đồ kiểm soát cho lực, chuyển vị, áp suất, rung.

17/10/2026
Cảm biến tiệm cận cảm ứng từ hoạt động thế nào: cuộn dây lõi ferit, dao động tắt dần do dòng xoáy, khoảng tác động theo vật liệu, NPN, PNP, cách chế tạo và đếm vòng quay bằng ESP32.

17/10/2026
Chọn vali đựng flycam: vì sao cần vali cứng chống nước, gợi ý cỡ vali theo nhóm flycam gập, xếp xốp cho máy, tay điều khiển, pin, và những điều cần nhớ về pin khi cất hay đi máy bay.
Xem thêm