Động cơ flycam không chổi than, ESC và cánh quạt: KV là gì, lực đẩy, DShot và cách chọn
Động cơ không chổi than của flycam: cấu tạo, KV là gì, ESC tạo dòng ba pha bằng MOSFET, tín hiệu PWM, OneShot, DShot, ký hiệu cánh quạt và cách chọn động cơ, cánh theo khối lượng.
Động cơ, ESC và cánh quạt là bộ phận biến điện năng của pin thành lực đẩy, cũng là nơi tiêu tốn gần hết năng lượng của flycam. Chọn sai, flycam sẽ nặng nề, bay ngắn, động cơ nóng hoặc ESC cháy. Bài này giải thích cấu tạo động cơ không chổi than, ý nghĩa thông số KV, cách ESC tạo dòng ba pha, các loại tín hiệu điều khiển ESC (PWM, OneShot, DShot), cách đọc ký hiệu cánh quạt và cách chọn tổ hợp động cơ, cánh theo khối lượng flycam.
1. Động cơ không chổi than
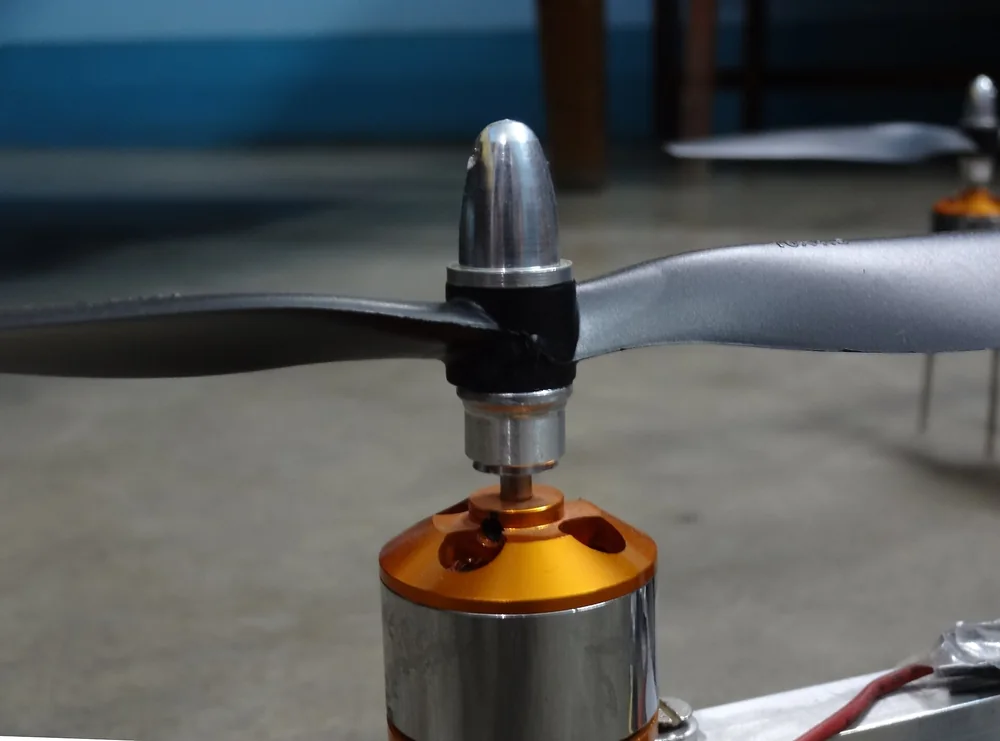

Flycam dùng động cơ không chổi than (brushless, BLDC) kiểu rotor ngoài: phần quay là chiếc "chuông" bên ngoài có dán nam châm, phần đứng yên là stator bằng lá thép có các răng quấn dây đồng. Vì không có chổi than cọ xát, động cơ ít mòn, hiệu suất cao, nhẹ so với công suất. Đổi lại, động cơ không tự quay khi cấp điện một chiều: phải có ESC đóng cắt dòng vào ba cuộn dây theo đúng thứ tự.
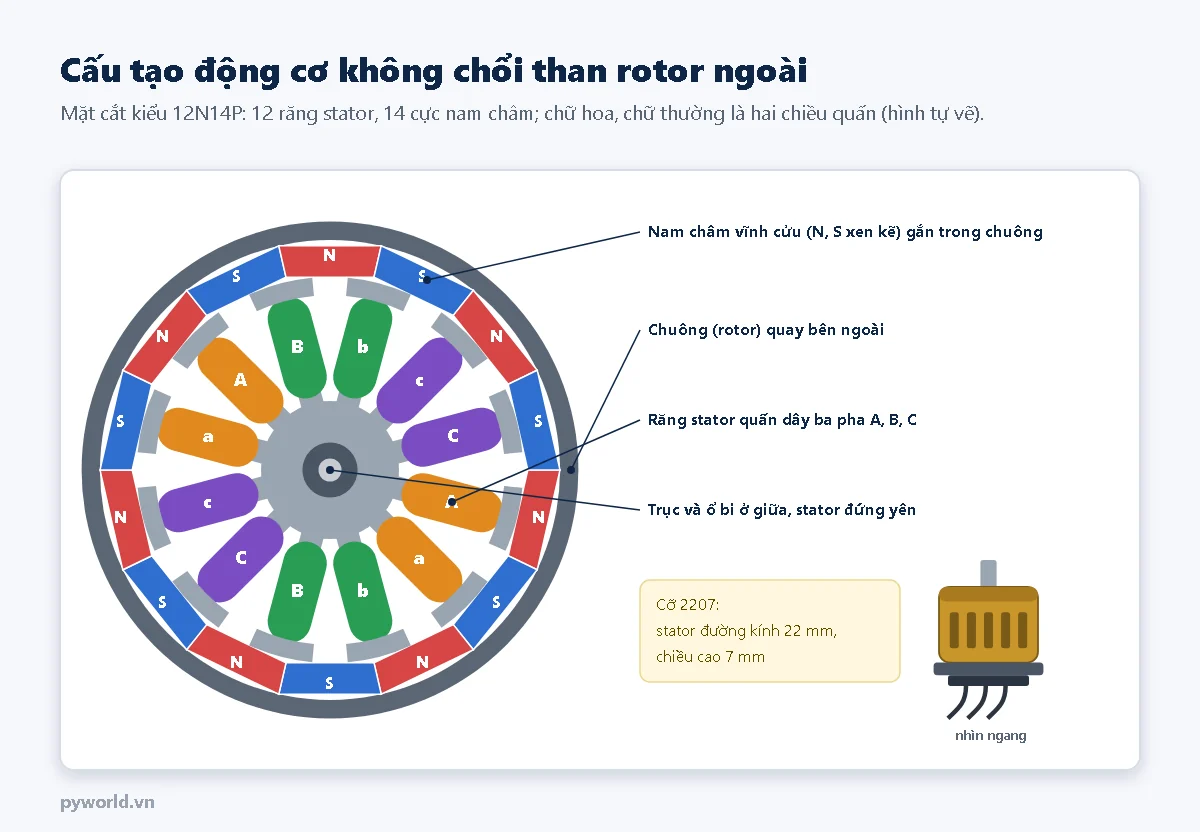
- Cỡ động cơ ghi bằng 4 chữ số là kích thước stator: 2207 là đường kính 22 mm, cao 7 mm; 1404 là 14 mm, cao 4 mm. Stator lớn hơn cho mô men lớn hơn, quay được cánh to hơn.
- Số răng và số cực như 12N14P (12 răng stator, 14 cực nam châm) là cấu hình phổ biến của động cơ flycam.
- Ba dây ra nối với ESC. Đổi chỗ hai dây bất kỳ thì động cơ quay ngược chiều; với ESC dùng DShot cũng có thể đảo chiều bằng phần mềm.
2. KV là gì
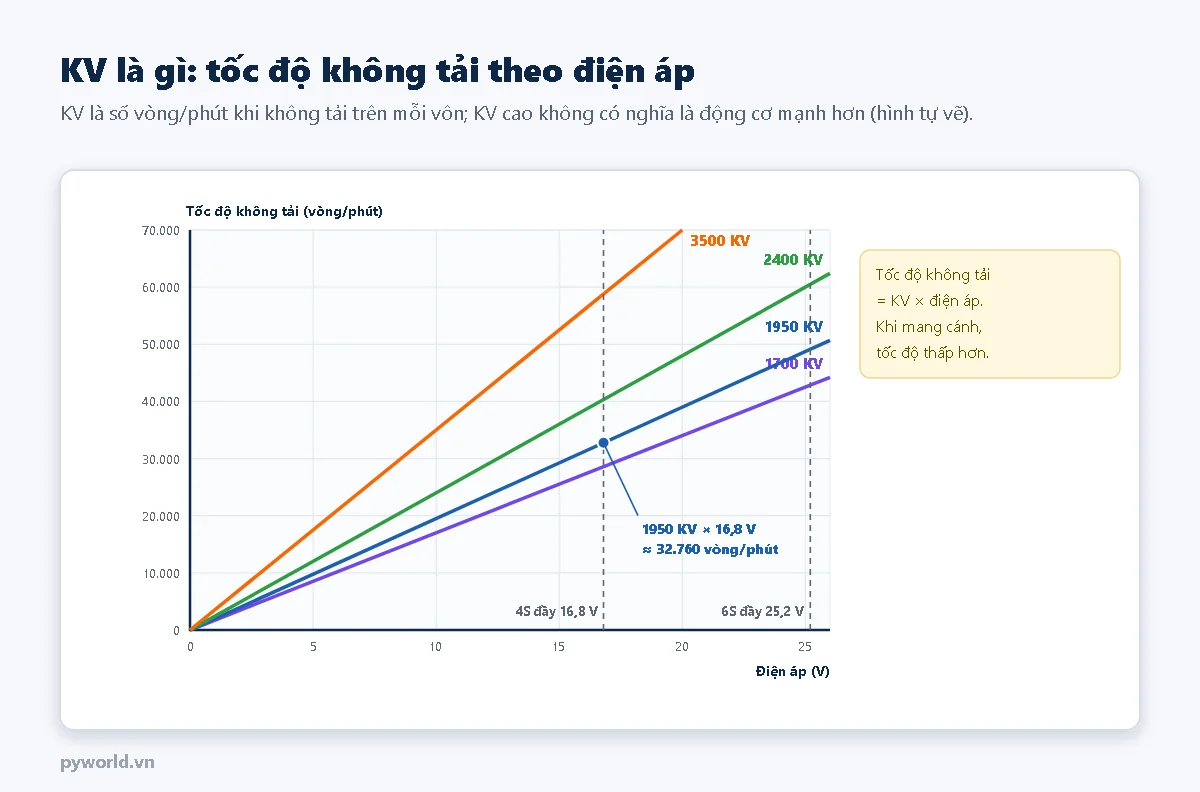
KV là số vòng quay mỗi phút khi không tải trên mỗi vôn điện áp. Động cơ 1950 KV cấp pin 4S đầy (16,8 V) quay không tải khoảng 1950 × 16,8 ≈ 32.760 vòng/phút. Khi gắn cánh, tốc độ thực thấp hơn vì phải đẩy không khí.
KV cao không có nghĩa là động cơ mạnh hơn. Cùng một cỡ stator, động cơ KV thấp quấn nhiều vòng dây hơn, cho mô men lớn hơn ở cùng dòng điện nên hợp với cánh to và pin điện áp cao. Động cơ KV cao hợp với cánh nhỏ hoặc pin ít cell. Lắp cánh quá to cho động cơ KV cao sẽ làm dòng điện tăng mạnh, động cơ và ESC nóng.
| Cỡ cánh | Cỡ khung | Cỡ stator thường gặp | KV khi dùng pin 4S | KV khi dùng pin 6S |
|---|---|---|---|---|
| 3 inch | 120–150 mm | 1404–1506 | 3800–4600 KV | 2600–3000 KV |
| 5 inch | 210–250 mm | 2205–2306 | 2300–2600 KV | 1700–1950 KV |
| 7 inch | 280–320 mm | 2806–2807 | 1500–1800 KV | 1100–1300 KV |
Bảng trên chỉ để tham khảo cho flycam FPV; con số cụ thể cần đối chiếu bảng thử lực đẩy của nhà sản xuất động cơ.
3. ESC tạo dòng ba pha như thế nào
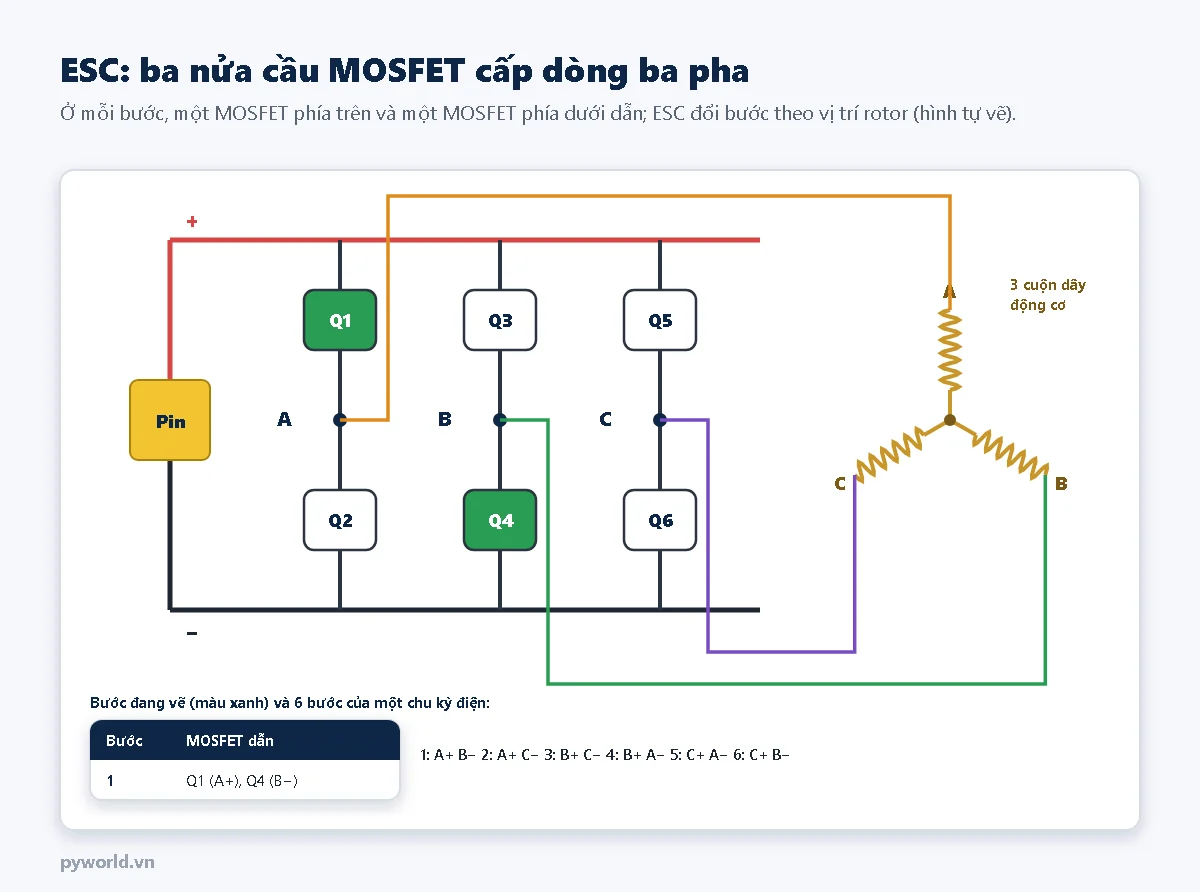
- ESC có 6 MOSFET xếp thành ba nhánh. Ở mỗi thời điểm, một MOSFET phía trên của một pha và một MOSFET phía dưới của pha khác dẫn, dòng đi qua hai cuộn dây và kéo rotor quay một bước.
- Sáu bước như vậy tạo thành một chu kỳ điện. ESC phải biết rotor đang ở đâu để đổi bước đúng lúc. ESC flycam thường không dùng cảm biến Hall mà đo điện áp cảm ứng (sức phản điện động) trên cuộn dây đang để trống.
- Để chỉnh tốc độ, ESC đóng cắt MOSFET với tần số vài chục kHz, thay đổi điện áp trung bình đặt vào cuộn dây.
- Phần mềm ESC phổ biến: BLHeli_S, Bluejay, BLHeli_32, AM32. ESC có thể là 4 mạch rời đặt trên tay đòn hoặc một mạch 4 trong 1 đặt dưới mạch điều khiển bay.
- Chọn ESC: dòng liên tục lớn hơn dòng tối đa của động cơ (đọc trong bảng thử lực đẩy) khoảng 20–30 %, chịu được điện áp pin (ví dụ 2S–6S). Nên hàn một tụ hóa ở chỗ dây pin vào ESC để giảm xung điện áp khi động cơ đổi tốc độ đột ngột.
4. Tín hiệu điều khiển ESC: PWM, OneShot, DShot
| Giao thức | Cách mã hóa mức ga | Ghi chú |
|---|---|---|
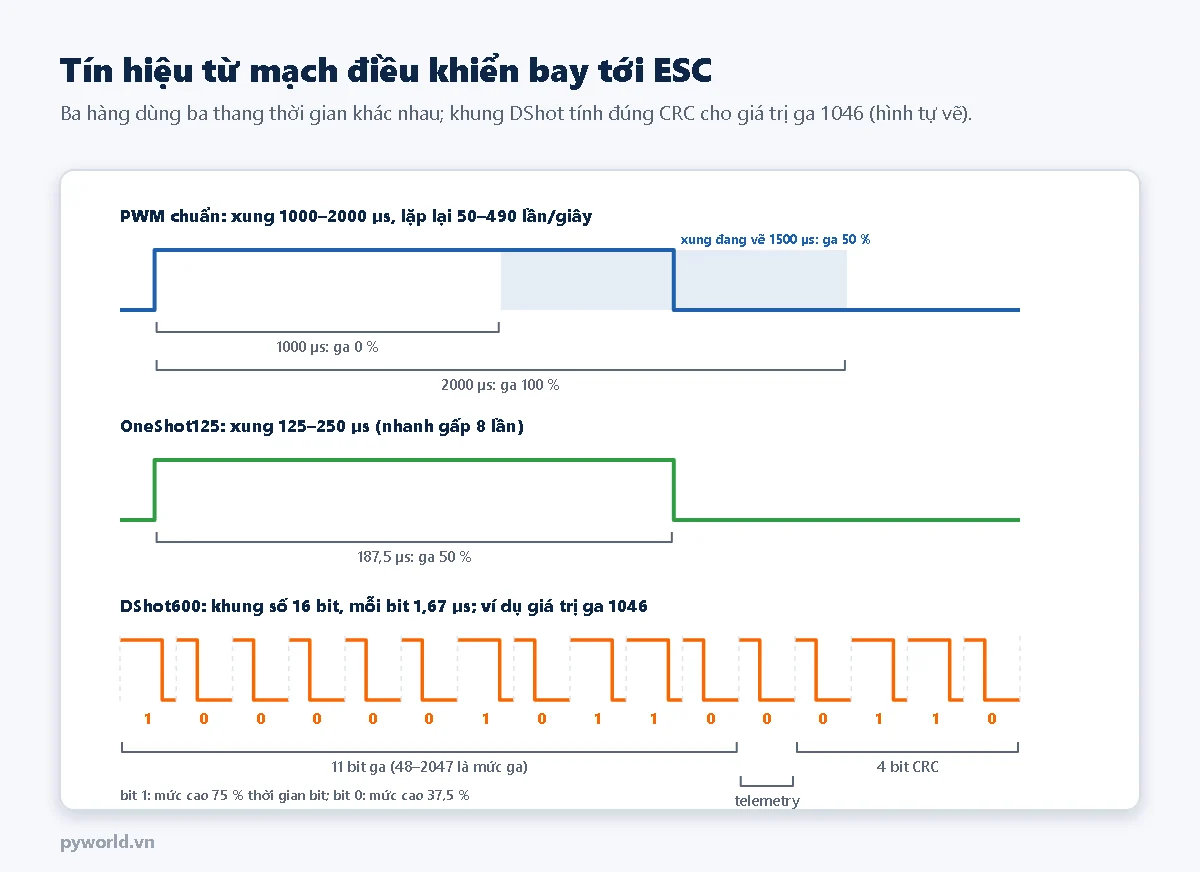
| PWM chuẩn | Độ rộng xung 1000–2000 µs, lặp lại 50–490 lần/giây | Giống tín hiệu servo; dùng được với mọi ESC; phải hiệu chuẩn điểm đầu, điểm cuối |
| OneShot125, OneShot42 | Xung 125–250 µs hoặc 42–84 µs | Cập nhật nhanh hơn PWM nhiều lần |
| Multishot | Xung 5–25 µs | Rất nhanh, vẫn là tín hiệu tương tự |
| DShot150, 300, 600 | Khung số 16 bit: 11 bit giá trị, 1 bit telemetry, 4 bit CRC | Không cần hiệu chuẩn; giá trị 48–2047 là mức ga, 0 là dừng, 1–47 là lệnh đặc biệt; khung DShot600 dài khoảng 26,7 µs |
DShot là tín hiệu số: mỗi bit dài 1,67 µs (DShot600), bit 1 giữ mức cao 75 % thời gian bit, bit 0 giữ mức cao 37,5 %. Bốn bit CRC giúp ESC bỏ qua khung bị nhiễu. Kiểu DShot hai chiều cho ESC gửi ngược tốc độ quay về mạch điều khiển bay để lọc rung theo tốc độ động cơ. Bài thực hành ESP32 trong loạt này dùng PWM chuẩn vì dễ hiểu và hợp với mọi ESC.
5. Đọc ký hiệu cánh quạt
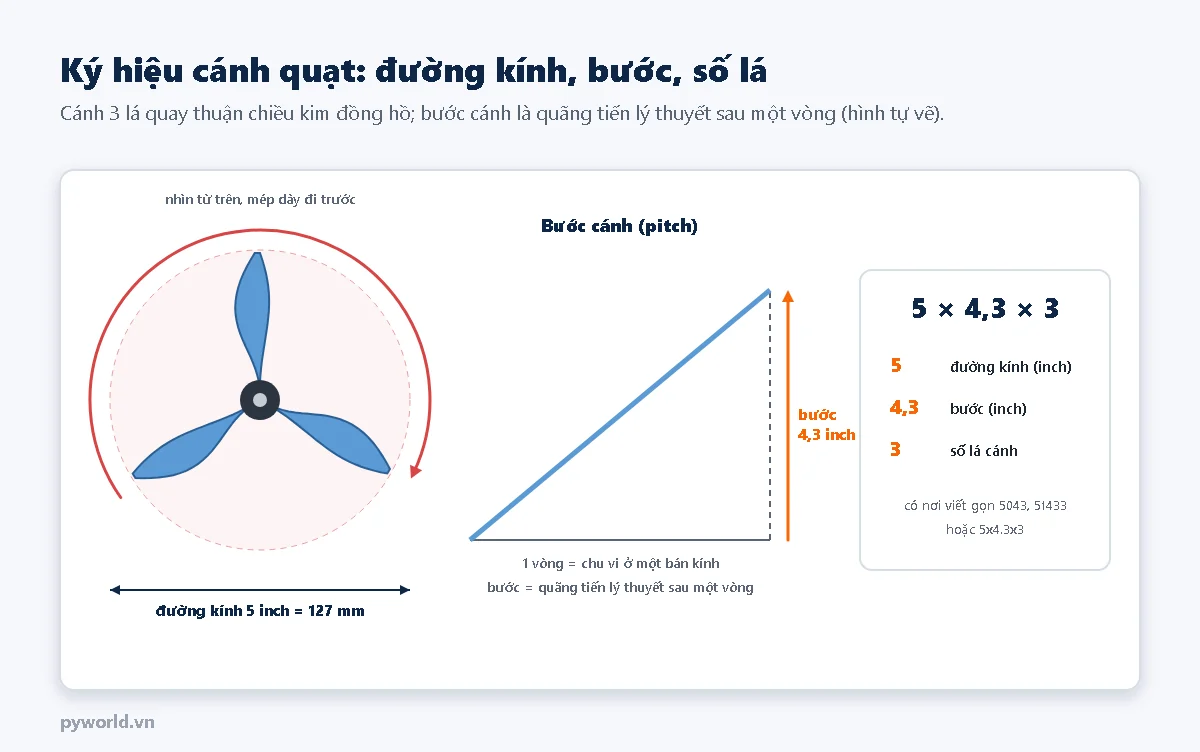
- Đường kính (inch): cánh to đẩy được nhiều không khí hơn ở tốc độ thấp, hiệu quả hơn nhưng phản ứng chậm hơn.
- Bước cánh (inch): quãng cánh tiến lên sau một vòng nếu như vặn vít vào vật rắn. Bước lớn cho tốc độ bay cao hơn nhưng tốn dòng hơn.
- Số lá: 2 lá hiệu suất cao; 3 lá bám gió tốt, phổ biến ở flycam FPV; 4 lá trở lên cho flycam cỡ nhỏ cần lực đẩy lớn trên đường kính hạn chế.
- Chiều quay: cánh thuận và cánh nghịch khác nhau. Mép dày, tròn của lá cánh phải đi trước theo chiều quay; lắp ngược, cánh đẩy không khí lên trên.
Cánh nứt, sứt mép hay cong phải thay ngay: cánh mất cân bằng gây rung, làm cảm biến của mạch điều khiển bay đo sai.
6. Chọn động cơ và cánh theo khối lượng flycam
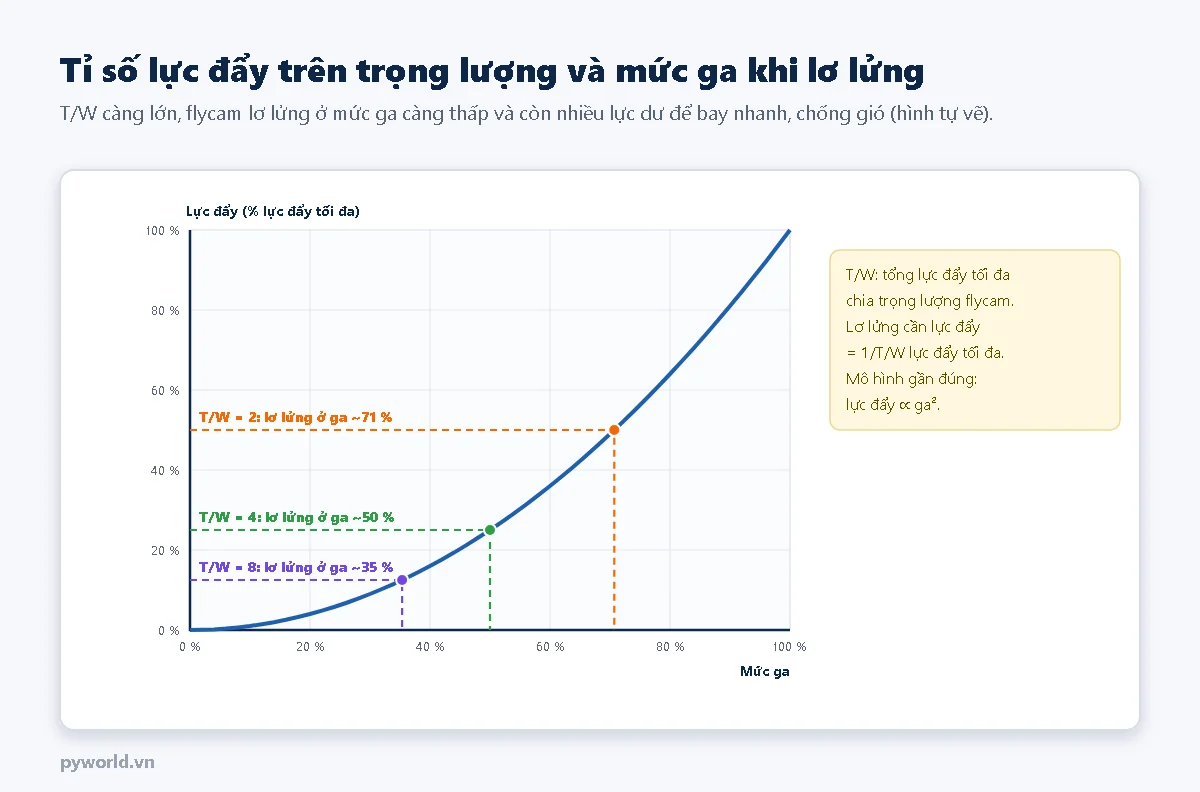
Thông số quan trọng nhất là tỉ số tổng lực đẩy tối đa trên trọng lượng flycam (T/W). Flycam quay phim cần T/W khoảng 2 trở lên, flycam FPV nhào lộn thường 5–10. Ví dụ một flycam FPV 5 inch nặng 650 g tính cả pin, muốn T/W khoảng 5, cần tổng lực đẩy khoảng 3,25 kg, tức mỗi động cơ đẩy được ít nhất 810 g ở mức ga tối đa. Tra bảng thử lực đẩy của nhà sản xuất cho đúng tổ hợp động cơ, cánh, điện áp pin; đọc kèm dòng điện ở mức ga tối đa để chọn ESC.
Lực đẩy tăng gần theo bình phương tốc độ quay, nên flycam có T/W bằng 4 chỉ cần khoảng 50 % ga để lơ lửng, còn T/W bằng 2 phải dùng khoảng 71 % ga và gần như không còn dư để chống gió. Muốn đo lực đẩy thật của một động cơ, có thể làm bàn thử bằng load cell và module HX711.
7. Động cơ có chổi than cho flycam mini
Flycam mini dưới 100 g thường dùng động cơ có chổi than lõi rỗng (coreless) cỡ 0615, 0716, 0720, 8520 (đường kính và chiều dài tính bằng mm). Động cơ chỉ có hai dây, điều khiển trực tiếp bằng một MOSFET và tín hiệu PWM từ vi điều khiển, không cần ESC. Loại này rẻ và nhẹ nhưng chổi than mòn nhanh, tuổi thọ chỉ vài chục giờ bay. Bài ESP32 làm mạch điều khiển bay cho drone mini trong loạt này dùng loại động cơ này.
8. Lưu ý an toàn và lắp ráp
- Luôn tháo cánh khi thử động cơ, nạp phần mềm ESC hay cấu hình trên máy tính.
- Vít bắt động cơ không được dài quá chiều dày tay đòn cộng phần ren của đế: vít chạm cuộn dây làm chập, cháy động cơ và ESC.
- Siết chặt đai ốc giữ cánh; dùng đai ốc tự hãm, chiều ren đúng với chiều quay.
- Sau mỗi lần bay, sờ thử động cơ: quá nóng là dấu hiệu cánh quá to, bộ lọc rung chưa tốt hoặc thông số PID chưa hợp.
- Không chạm vào ba dây động cơ khi đang cấp điện; ESC có thể vẫn cấp xung dò vị trí rotor.
9. Xem thêm
- ESP32 điều khiển động cơ DC với driver L298N: đảo chiều, chỉnh tốc độ bằng PWM.
- Cảm biến lực (load cell): cấu tạo, nguyên lý và tự đọc HX711 bằng ESP32, dùng để làm bàn thử lực đẩy; module HX711.
- Giữ tốc độ động cơ DC ổn định bằng PID trên ESP32.
- Các bài khác trong loạt flycam và ESP32: cấu tạo flycam và nguyên lý bay; pin LiPo cho flycam; mạch điều khiển bay; ESP32 điều khiển động cơ không chổi than qua ESC; ESP32 làm mạch điều khiển bay cho drone mini.
Tin tức liên quan

17/10/2026
Hiệu chuẩn đồng hồ so theo ISO 463: sai số trong 1/10 vòng, 1 vòng, toàn dải, trễ, lặp lại; trình tự trên máy hiệu chuẩn, ví dụ kết quả, sai số cosin của đồng hồ chân gạt.

17/10/2026
Chọn vali đựng máy ảnh, ống kính: liệt kê những gì bộ máy cần chỗ, xếp xốp, đặt ống kính đứng hay nằm, gợi ý cỡ vali chống nước theo bộ máy, chống ẩm và mang lên xe, máy bay.

14/10/2026
Hướng dẫn biến ESP32 thành thiết bị tớ Modbus RTU qua RS-485: lập bảng thanh ghi, tách khung bằng khoảng lặng, kiểm tra CRC, xử lý mã hàm 0x01, 0x03, 0x05, 0x06, 0x10 và trả lời mã lỗi, không dùng thư viện.
18/10/2026
Op-amp là gì, hai quy tắc tính mạch, mạch so sánh với quang trở, mạch đệm, khuếch đại không đảo và đảo, giới hạn của LM358 ở 3,3 V và thí nghiệm đo hệ số khuếch đại, bão hòa bằng ESP32.

18/10/2026
Làm đèn giao thông ngã tư thu nhỏ với ESP32: 6 đèn LED cho hai hướng, bảng 6 pha, millis không dùng delay dài, dây cảm ứng làm nút xin qua đường và mô hình bìa cứng.

18/10/2026
Phân biệt tư duy logic, phản biện, thiết kế và kỹ năng 4C bằng ví dụ; câu đố logic 4 x 4, thí nghiệm kiểm chứng, dự án hộp bút theo tư duy thiết kế và bảng đánh giá 4C.

18/10/2026
Cấu tạo flycam 4 cánh: khung, động cơ không chổi than, ESC, cánh quạt, pin LiPo, mạch điều khiển bay; đường năng lượng, tín hiệu và cách tạo ga, roll, pitch, yaw chỉ bằng tốc độ động cơ.

17/10/2026
Cấu tạo, nguyên lý và cách chế tạo năm họ cảm biến nhiệt độ: cặp nhiệt điện, Pt100, NTC, IC bán dẫn, hồng ngoại; cách chọn theo ứng dụng và ví dụ đọc NTC 10 kΩ bằng ESP32.
Xem thêm