
Độ không đảm bảo đo theo GUM: sáu bước tính, loại A, loại B và ví dụ ngân sách hiệu chuẩn áp kế
- 1. Độ không đảm bảo đo là gì
- 2. Sáu bước tính theo GUM
- 3. Loại A, loại B và cách đổi về độ không đảm bảo chuẩn
- 4. Tìm nguồn độ không đảm bảo
- 5. Ví dụ: ngân sách độ không đảm bảo khi hiệu chuẩn áp kế hiện số
- 6. Nguồn nào quyết định kết quả
- 7. Hệ số độ nhạy, tương quan, bậc tự do và Monte Carlo
- 8. Cách báo cáo kết quả
- 9. Những lỗi hay gặp
- 10. Xem thêm
Cách tính độ không đảm bảo đo theo GUM: sáu bước, đánh giá loại A và loại B, phân bố chuẩn, chữ nhật, tam giác, ví dụ ngân sách hiệu chuẩn áp kế, cách làm tròn và lỗi hay gặp.
Một kết quả đo chỉ có ích khi biết nó tin được đến đâu. Áp kế chỉ 6,012 bar không nói được gì nếu không kèm theo "± bao nhiêu". Con số đi kèm đó là độ không đảm bảo đo: nó quyết định thiết bị có đạt cấp chính xác hay không, chuẩn có đủ tốt để hiệu chuẩn thiết bị khác hay không, và hai phòng thí nghiệm đo cùng một vật có thực sự khớp nhau hay không. Bài này trình bày cách tính độ không đảm bảo theo hướng dẫn GUM qua sáu bước, kèm một ví dụ ngân sách hiệu chuẩn áp kế hiện số tính đầy đủ từng dòng.
1. Độ không đảm bảo đo là gì
Theo từ vựng đo lường quốc tế (VIM, JCGM 200:2012), độ không đảm bảo đo là thông số đặc trưng cho độ phân tán của các giá trị có thể gán cho đại lượng đo, dựa trên thông tin đang có. Nói gọn: giá trị đúng không bao giờ biết chính xác, nên kết quả đo được báo dưới dạng một khoảng.
- Sai số là chênh lệch giữa số chỉ và giá trị chuẩn. Sai số hệ thống đã biết thì hiệu chính được.
- Độ không đảm bảo là phần còn lại không loại bỏ được: độ lặp lại, độ phân giải, độ trôi của chuẩn, ảnh hưởng môi trường. Nó không có dấu, không hiệu chính được, chỉ giảm được bằng chuẩn tốt hơn, phương pháp tốt hơn.
- Kết quả đầy đủ có dạng y ± U (k = 2): giá trị đúng nằm trong khoảng này với mức tin cậy khoảng 95 %.
Tài liệu gốc là Guide to the expression of uncertainty in measurement (GUM, JCGM 100:2008). Hướng dẫn riêng cho hiệu chuẩn có EA-4/02 của tổ chức công nhận châu Âu; ILAC P14 quy định cách phòng hiệu chuẩn được công nhận báo độ không đảm bảo trên giấy chứng nhận.
2. Sáu bước tính theo GUM
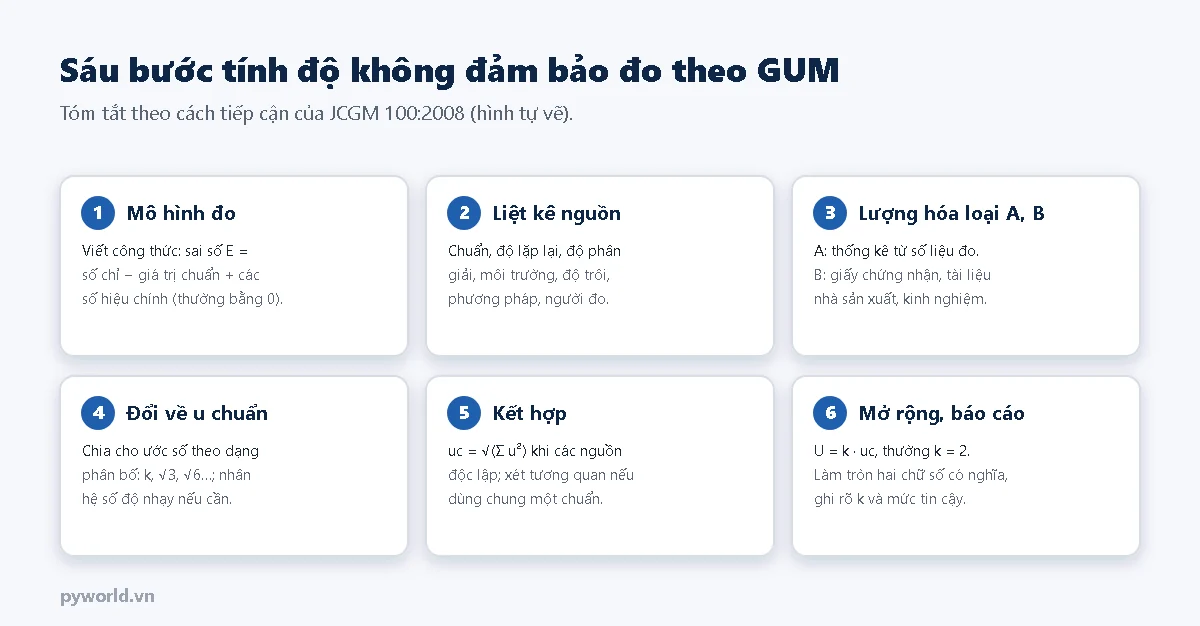
- Viết mô hình đo. Với hiệu chuẩn, mô hình thường là: sai số E = số chỉ của thiết bị − giá trị chuẩn + các số hiệu chính (độ trôi, chênh độ cao, nhiệt độ…). Các số hiệu chính thường có giá trị bằng 0 nhưng vẫn mang độ không đảm bảo.
- Liệt kê nguồn. Mỗi số hạng trong mô hình là một nguồn. Không bỏ sót, cũng không đếm một nguồn hai lần.
- Lượng hóa từng nguồn bằng thống kê (loại A) hoặc bằng thông tin khác (loại B).
- Đổi về độ không đảm bảo chuẩn u, tức là dạng một độ lệch chuẩn, rồi nhân hệ số độ nhạy nếu nguồn có đơn vị khác đại lượng đo.
- Kết hợp: uc = √(Σ ci²·ui²) khi các nguồn độc lập.
- Mở rộng và báo cáo: U = k·uc, thường k = 2; làm tròn và ghi rõ k.
3. Loại A, loại B và cách đổi về độ không đảm bảo chuẩn
Loại A là đánh giá bằng thống kê trên chính số liệu đo. Đo lặp n lần, tính độ lệch chuẩn thực nghiệm s. Nếu kết quả báo là trung bình của n lần đọc thì u = s/√n; nếu khi sử dụng chỉ đọc một lần thì u = s. Số bậc tự do là n − 1.
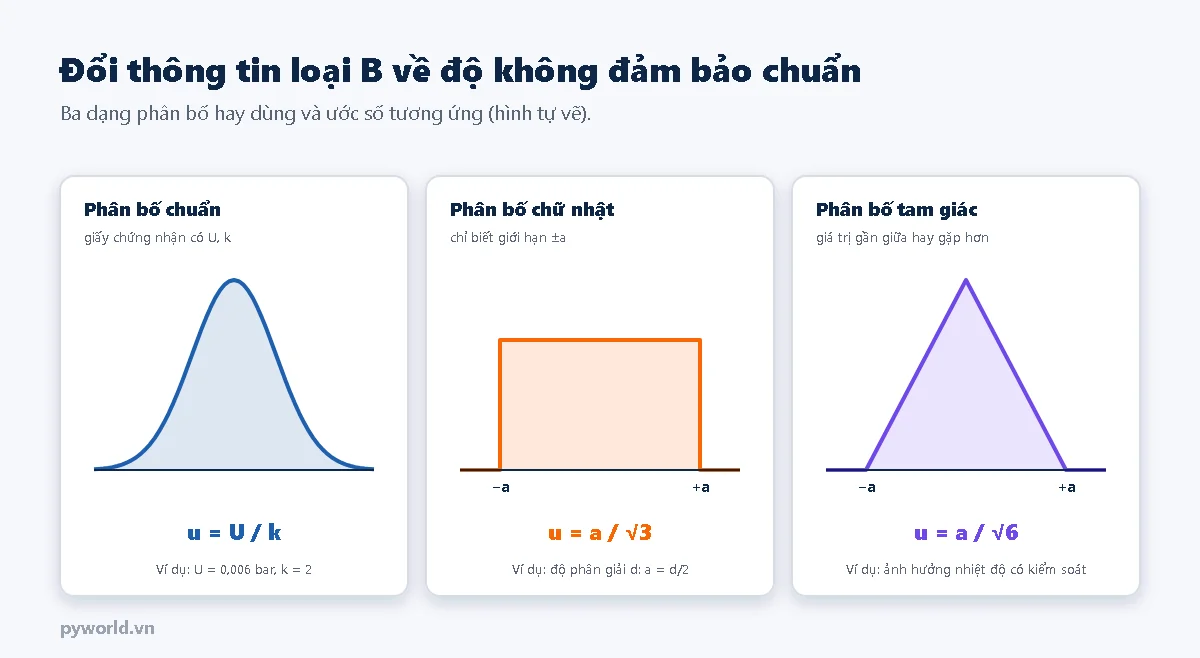
Loại B là đánh giá bằng mọi thông tin khác: giấy chứng nhận của chuẩn, thông số nhà sản xuất, lịch sử độ trôi, kinh nghiệm, giới hạn vật lý. Cách đổi về u phụ thuộc vào thông tin cho ở dạng nào:
| Thông tin có được | Phân bố giả định | Độ không đảm bảo chuẩn |
|---|---|---|
| Giấy chứng nhận ghi U và k | Chuẩn | u = U/k |
| Chỉ biết giới hạn ±a, mọi giá trị trong khoảng như nhau | Chữ nhật | u = a/√3 |
| Độ phân giải d của thiết bị hiện số | Chữ nhật, a = d/2 | u = d/(2√3) ≈ 0,29·d |
| Giới hạn ±a, giá trị gần giữa hay gặp hơn | Tam giác | u = a/√6 |
| Sai số cho phép lớn nhất (MPE) của thiết bị đạt cấp | Chữ nhật | u = MPE/√3 |
Chữ "loại A" và "loại B" chỉ nói về cách đánh giá, không nói nguồn nào quan trọng hơn. Trong nhiều phép hiệu chuẩn, nguồn loại B (chuẩn, độ phân giải) mới là phần lớn nhất.
4. Tìm nguồn độ không đảm bảo
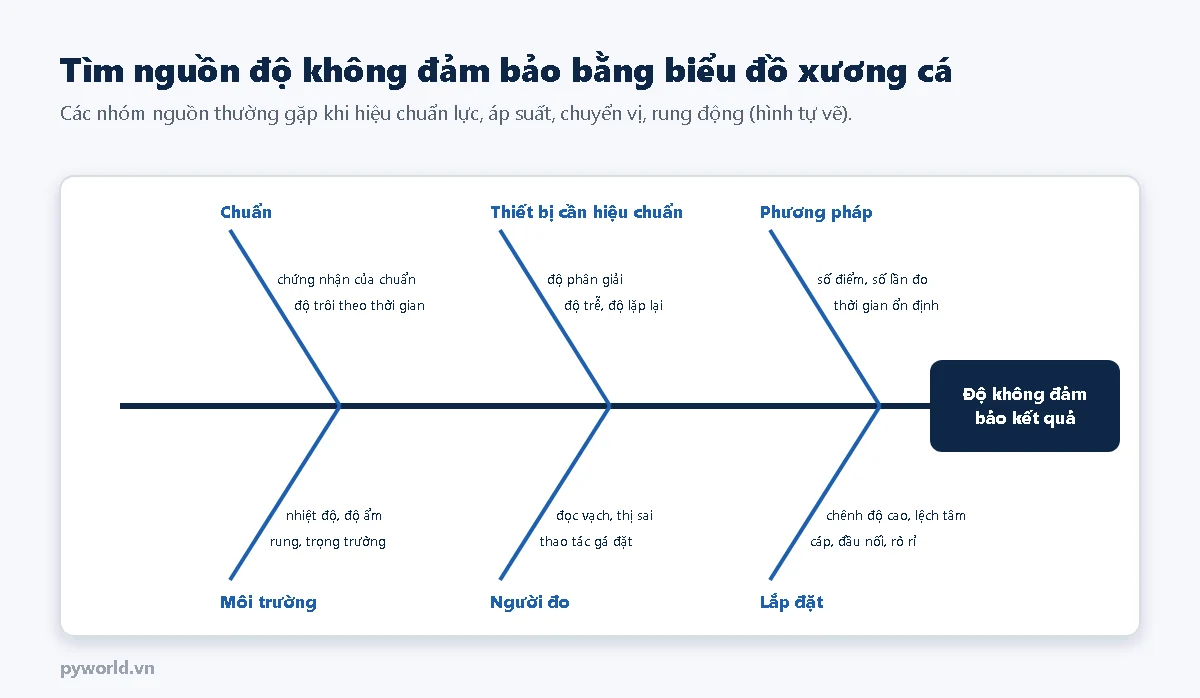
Cách làm hay dùng là đi qua sáu nhóm và hỏi "yếu tố nào trong nhóm này làm kết quả thay đổi?". Một vài nguồn đặc trưng theo từng đại lượng:
- Lực: độ không đảm bảo của lực kế chuẩn, độ trôi theo thời gian, lệch tâm khi đặt lực, nhiệt độ ảnh hưởng hệ số của load cell, gia tốc trọng trường tại chỗ khi dùng quả cân.
- Chuyển vị: căn mẫu chuẩn, chênh lệch nhiệt độ so với 20 °C và hệ số giãn nở, sai số Abbe, sai số cosin do lệch trục.
- Áp suất: chuẩn, chênh độ cao giữa chuẩn và thiết bị (cột chất lỏng hoặc khí), rò rỉ, thời gian ổn định nhiệt sau khi nén.
- Rung động: gia tốc kế chuẩn, chuyển động ngang của bàn rung, cách gá lắp, méo dạng tín hiệu, tần số.
5. Ví dụ: ngân sách độ không đảm bảo khi hiệu chuẩn áp kế hiện số
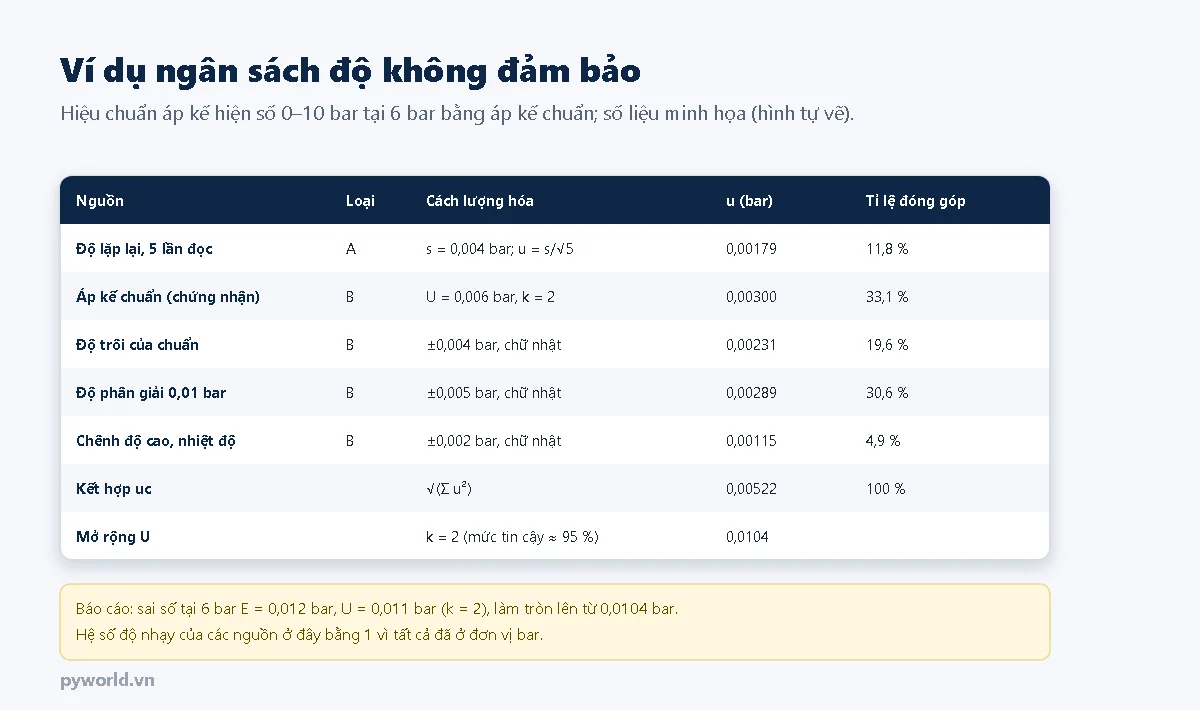
Thiết bị cần hiệu chuẩn là áp kế hiện số dải 0–10 bar, độ phân giải 0,01 bar. Chuẩn là áp kế chuẩn có giấy chứng nhận ghi U = 0,006 bar (k = 2). Tại điểm 6 bar, đọc 5 lần, sai số trung bình E = 0,012 bar, độ lệch chuẩn s = 0,004 bar.
Mô hình: E = Pchỉ − Pchuẩn + δPtrôi + δPphân giải + δPđộ cao, nhiệt. Mọi số hạng đều tính bằng bar nên hệ số độ nhạy bằng 1.
- Độ lặp lại (loại A): u = 0,004/√5 = 0,00179 bar, 4 bậc tự do.
- Chuẩn (loại B, phân bố chuẩn): u = 0,006/2 = 0,00300 bar.
- Độ trôi của chuẩn từ lần hiệu chuẩn trước, lấy theo lịch sử là ±0,004 bar (chữ nhật): u = 0,004/√3 = 0,00231 bar.
- Độ phân giải 0,01 bar (chữ nhật, a = 0,005 bar): u = 0,005/√3 = 0,00289 bar.
- Chênh độ cao và nhiệt độ, ước tính ±0,002 bar (chữ nhật): u = 0,00115 bar.
Kết hợp: uc = √(0,00179² + 0,00300² + 0,00231² + 0,00289² + 0,00115²) = 0,00522 bar. Mở rộng: U = 2 × 0,00522 = 0,0104 bar. Kết quả ghi trên giấy chứng nhận: sai số tại 6 bar là 0,012 bar, U = 0,011 bar (k = 2).
6. Nguồn nào quyết định kết quả
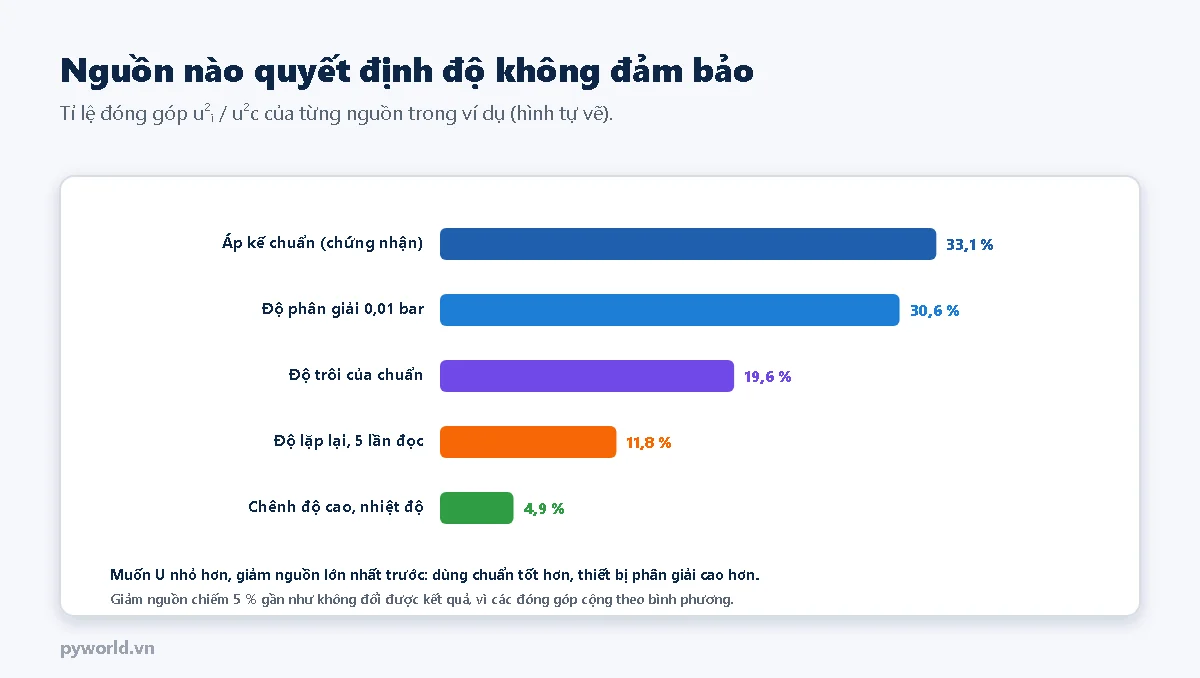
Vì các đóng góp cộng theo bình phương, nguồn lớn chi phối rất mạnh. Trong ví dụ, chuẩn và độ phân giải chiếm gần hai phần ba. Muốn U nhỏ hơn thì phải giảm hai nguồn này: dùng chuẩn tốt hơn hoặc thiết bị có độ phân giải 0,001 bar. Bỏ hẳn nguồn chênh độ cao (4,9 %) chỉ làm uc giảm từ 0,00522 xuống khoảng 0,00509 bar, gần như không đổi kết quả sau làm tròn.
Ngược lại, khi đánh giá nhanh, có thể bỏ qua nguồn nhỏ hơn khoảng một phần mười nguồn lớn nhất, miễn là ghi lại lý do trong hồ sơ.
7. Hệ số độ nhạy, tương quan, bậc tự do và Monte Carlo
- Hệ số độ nhạy ci đổi đơn vị của nguồn về đơn vị đại lượng đo. Ví dụ load cell có hệ số nhiệt 0,002 %/°C trên tải 1000 N thì c = 0,02 N/°C; nếu độ không đảm bảo nhiệt độ là 0,6 °C thì đóng góp là 0,012 N.
- Tương quan: khi hai đại lượng cùng phụ thuộc một chuẩn (ví dụ hai lực kế cùng được hiệu chuẩn bằng một bộ quả cân), công thức căn tổng bình phương không còn đúng; phải thêm số hạng hiệp phương sai, hoặc viết lại mô hình để nguồn chung chỉ xuất hiện một lần.
- Bậc tự do hiệu dụng tính theo công thức Welch–Satterthwaite: νeff = uc⁴ / Σ(ui⁴/νi). Trong ví dụ chỉ nguồn loại A có bậc tự do hữu hạn (4), nên νeff ≈ 4 × (0,00522/0,00179)⁴ ≈ 289, đủ lớn để giữ k = 2. Nếu độ lặp lại chiếm phần lớn mà số lần đo ít, νeff nhỏ và k phải lớn hơn 2 (tra bảng phân bố Student).
- Phương pháp Monte Carlo (JCGM 101:2008) dùng khi mô hình phi tuyến mạnh hoặc một nguồn chữ nhật lớn áp đảo làm phân bố kết quả không còn gần chuẩn. Máy tính lấy mẫu ngẫu nhiên hàng trăm nghìn lần theo phân bố của từng nguồn, rồi đọc khoảng 95 % trực tiếp từ kết quả.
8. Cách báo cáo kết quả
- Làm tròn U tối đa hai chữ số có nghĩa. Khi làm tròn, nên làm tròn lên (0,0104 → 0,011) để không báo kết quả tốt hơn thực tế.
- Giá trị đo làm tròn tới cùng hàng với U: ghi 0,012 ± 0,011 bar, không ghi 0,0123 ± 0,011 bar.
- Ghi rõ hệ số phủ k và mức tin cậy: "độ không đảm bảo mở rộng U với k = 2, mức tin cậy khoảng 95 %".
- Độ không đảm bảo trên giấy không được nhỏ hơn khả năng đo và hiệu chuẩn (CMC) trong danh mục công nhận của phòng thí nghiệm.
9. Những lỗi hay gặp
| Lỗi | Hậu quả | Cách đúng |
|---|---|---|
| Lấy U trên giấy chứng nhận của chuẩn đưa thẳng vào ngân sách | Độ không đảm bảo bị tính gấp đôi | Chia cho k để ra u trước khi kết hợp |
| Cộng thẳng các nguồn thay vì căn tổng bình phương | U quá lớn, thiết bị tốt bị đánh giá không đạt | Nguồn độc lập thì cộng bình phương rồi lấy căn |
| Dùng s/√n cho phép đo thực tế chỉ đọc một lần | U nhỏ hơn thực tế | Dùng s khi kết quả sử dụng là một lần đọc |
| Bỏ qua độ trôi của chuẩn giữa hai lần hiệu chuẩn | Thiếu một nguồn lớn, nhất là chuẩn cuối chu kỳ | Lấy độ trôi từ lịch sử các giấy chứng nhận |
| Quên độ phân giải hoặc tính hai lần cùng với độ lặp lại | Thiếu hoặc thừa đóng góp | Ghi rõ trong mô hình, xét cả hai khi s nhỏ hơn độ phân giải |
| Báo U với bốn, năm chữ số | Tạo cảm giác chính xác giả | Tối đa hai chữ số có nghĩa, làm tròn lên |
| Lấy U trên giấy chứng nhận làm độ không đảm bảo của phép đo hằng ngày | Bỏ sót điều kiện sử dụng thật | Lập ngân sách riêng cho phép đo tại hiện trường |
10. Xem thêm
- Cảm biến áp suất: cấu tạo, nguyên lý áp trở, điện dung, áp điện và cách chế tạo.
- Các bài khác trong loạt: cách đọc giấy chứng nhận hiệu chuẩn, quy tắc quyết định và tỉ số TUR, chu kỳ hiệu chuẩn, các nguồn sai số khi đo lực, chuyển vị, áp suất.
Tin tức liên quan

17/10/2026
Hiệu chuẩn hệ load cell tại hiện trường: chuỗi đo và nguồn sai số, tải thật so với mô phỏng mV/V, thế chỗ cho cân bồn, lưu ý lắp đặt, so sánh ISO 376 và ASTM E74.

17/10/2026
Bốn kiểu máy chuẩn lực: tải trọng chết, đòn bẩy, khuếch đại thủy lực, máy so sánh; cách tính lực từ quả cân, vì sao g tại Việt Nam lệch 0,25 % và chuỗi liên kết chuẩn lực.

14/10/2026
Giải thích giao tiếp UART: khung truyền 8N1, tốc độ baud, nối chéo TX với RX. Hướng dẫn dùng Serial2 của ESP32 để tự gửi tự nhận và để hai mạch trao đổi từng dòng lệnh.

14/10/2026
Giải thích giao tiếp SPI: bốn dây MOSI, MISO, SCK, CS, truyền hai chiều cùng lúc và bốn chế độ clock. Kèm hai chương trình ESP32: tự gửi tự nhận để kiểm tra bus và gửi lệnh thô cho thẻ nhớ.
17/10/2026
Cách gá gia tốc kế theo ISO 5348: vít cấy, keo, sáp, nam châm, đầu dò cầm tay; tần số cộng hưởng lắp đặt, dải tần dùng được, ảnh hưởng khối lượng cảm biến và các điểm kỹ thuật khi gắn.

17/10/2026
Xốp ô li là tấm xốp chống sốc cắt sẵn thành ô vuông, bóc theo dáng thiết bị bằng tay. Bài hướng dẫn bốn bước bóc vừa khít, các lỗi thường gặp và khi nào nên chuyển sang xốp cắt theo biên dạng.

17/10/2026
Cảm biến gia tốc hoạt động thế nào: mô hình khối lượng – lò xo, MEMS răng lược điện dung vi sai, chế tạo vi cơ bề mặt, áp điện, servo, đo góc nghiêng và đọc MPU-6050 bằng ESP32.

17/10/2026
Encoder tuyệt đối hoạt động thế nào: đĩa mã nhị phân và mã Gray, đơn vòng, đa vòng, giao tiếp SSI, encoder từ tính, cách chế tạo và đọc cảm biến góc AS5600 bằng ESP32.
Xem thêm