
Cảm biến áp suất: cấu tạo, nguyên lý áp trở, điện dung, áp điện và cách chế tạo
- 1. Áp suất tuyệt đối, tương đối và chênh lệch
- 2. Phần tử đàn hồi: màng, ống Bourdon, hộp xếp
- 3. Bốn cách đổi độ võng của màng thành tín hiệu điện
- 4. Cảm biến áp trở silic: cấu tạo và chế tạo
- 5. Cảm biến màng thép, gốm điện dung và áp điện
- 6. Các dạng tín hiệu ra
- 7. Những thông số cần xem khi chọn
- 8. Thực hành: đọc cảm biến áp suất 0,5–4,5 V bằng ESP32
- 9. Xử lý lỗi thường gặp
- 10. Xem thêm
Cảm biến áp suất hoạt động thế nào: áp suất tuyệt đối và tương đối, màng và ống Bourdon, áp trở silic, điện dung, áp điện, quy trình chế tạo MEMS và cách đọc loại 0,5–4,5 V bằng ESP32.
Cảm biến áp suất có mặt trong máy bơm tăng áp, máy nén khí, hệ thống thủy lực, lốp ô tô, máy đo huyết áp và cả trong điện thoại (đo độ cao theo khí áp). Bên trong gần như mọi cảm biến áp suất đều có một chi tiết chung: một màng mỏng võng xuống khi bị ép. Phần còn lại là cách đổi độ võng nhỏ đó thành tín hiệu điện. Bài viết giải thích các kiểu áp suất, các phần tử đàn hồi, bốn nguyên lý chuyển đổi chính, quy trình chế tạo cảm biến áp trở silic, các dạng tín hiệu ra và cách đọc một cảm biến áp suất ngõ ra 0,5–4,5 V bằng ESP32.
1. Áp suất tuyệt đối, tương đối và chênh lệch
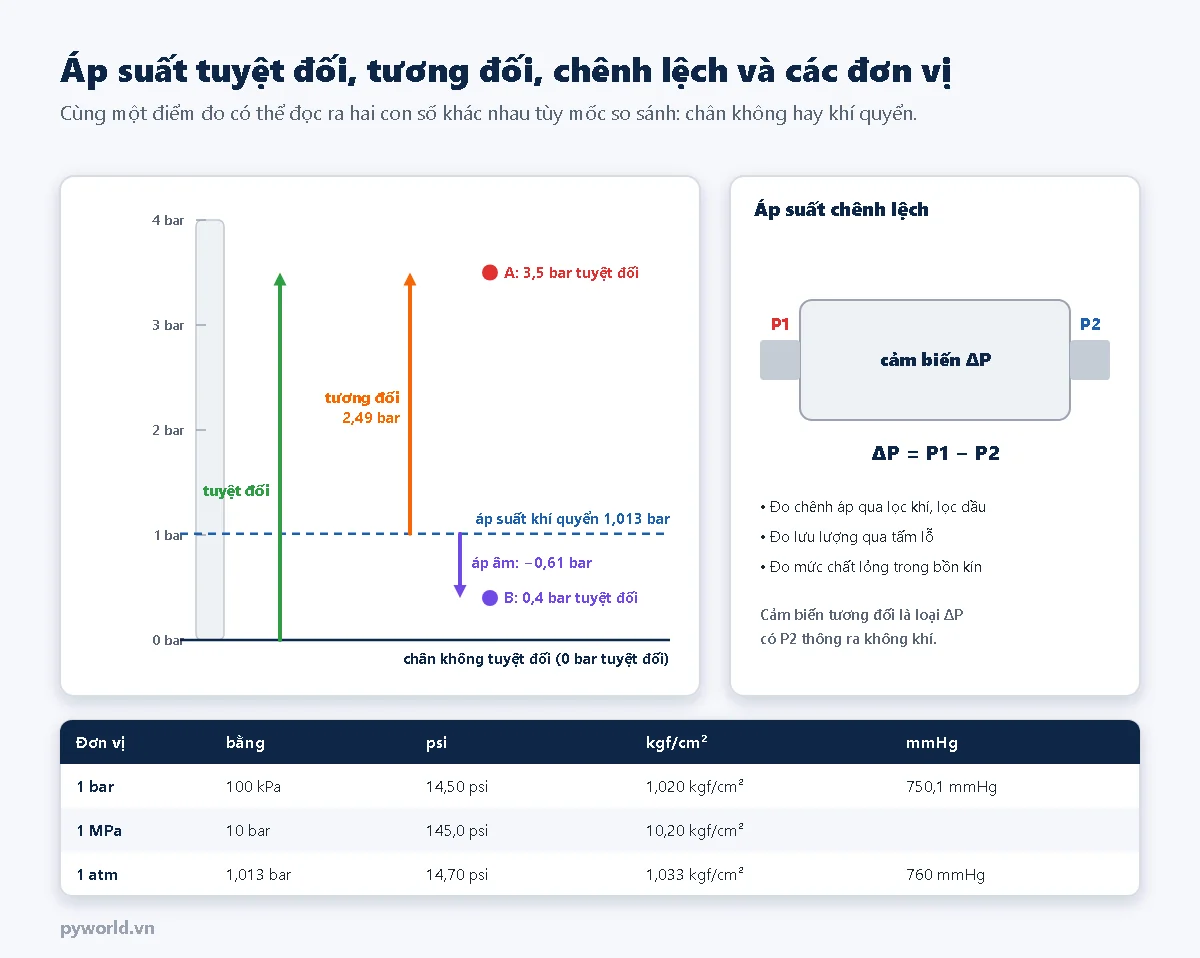
- Áp suất tuyệt đối: so với chân không hoàn toàn. Cảm biến khí áp, cảm biến độ cao, cảm biến đường nạp động cơ đo kiểu này.
- Áp suất tương đối (áp suất dư): so với khí quyển tại chỗ đặt cảm biến. Đồng hồ trên máy nén khí, bình nước chỉ 0 khi để ngoài trời là đồng hồ đo tương đối. Áp suất thấp hơn khí quyển gọi là áp âm hay chân không, có giá trị âm.
- Áp suất chênh lệch: hiệu giữa hai cổng P1 và P2. Dùng để theo dõi độ nghẹt của lọc, đo lưu lượng qua tấm lỗ, đo mức chất lỏng trong bồn kín.
Đơn vị chuẩn là pascal (Pa); trong kỹ thuật hay dùng bar (1 bar = 100 kPa), MPa (1 MPa = 10 bar), psi (1 bar ≈ 14,5 psi) và kgf/cm² (gần bằng 1 bar). Khi đọc thông số, chú ý chữ "a" (absolute) hoặc "g" (gauge) đi kèm, ví dụ "bara", "psig".
2. Phần tử đàn hồi: màng, ống Bourdon, hộp xếp
Áp suất trước hết phải được biến thành chuyển động hoặc biến dạng của một chi tiết đàn hồi:
- Màng (diaphragm): tấm phẳng mỏng kẹp chặt mép, võng ở giữa. Độ võng chỉ vài micromet đến vài chục micromet nên cần cảm biến điện đo được biến dạng rất nhỏ. Đây là phần tử của hầu hết cảm biến điện tử.
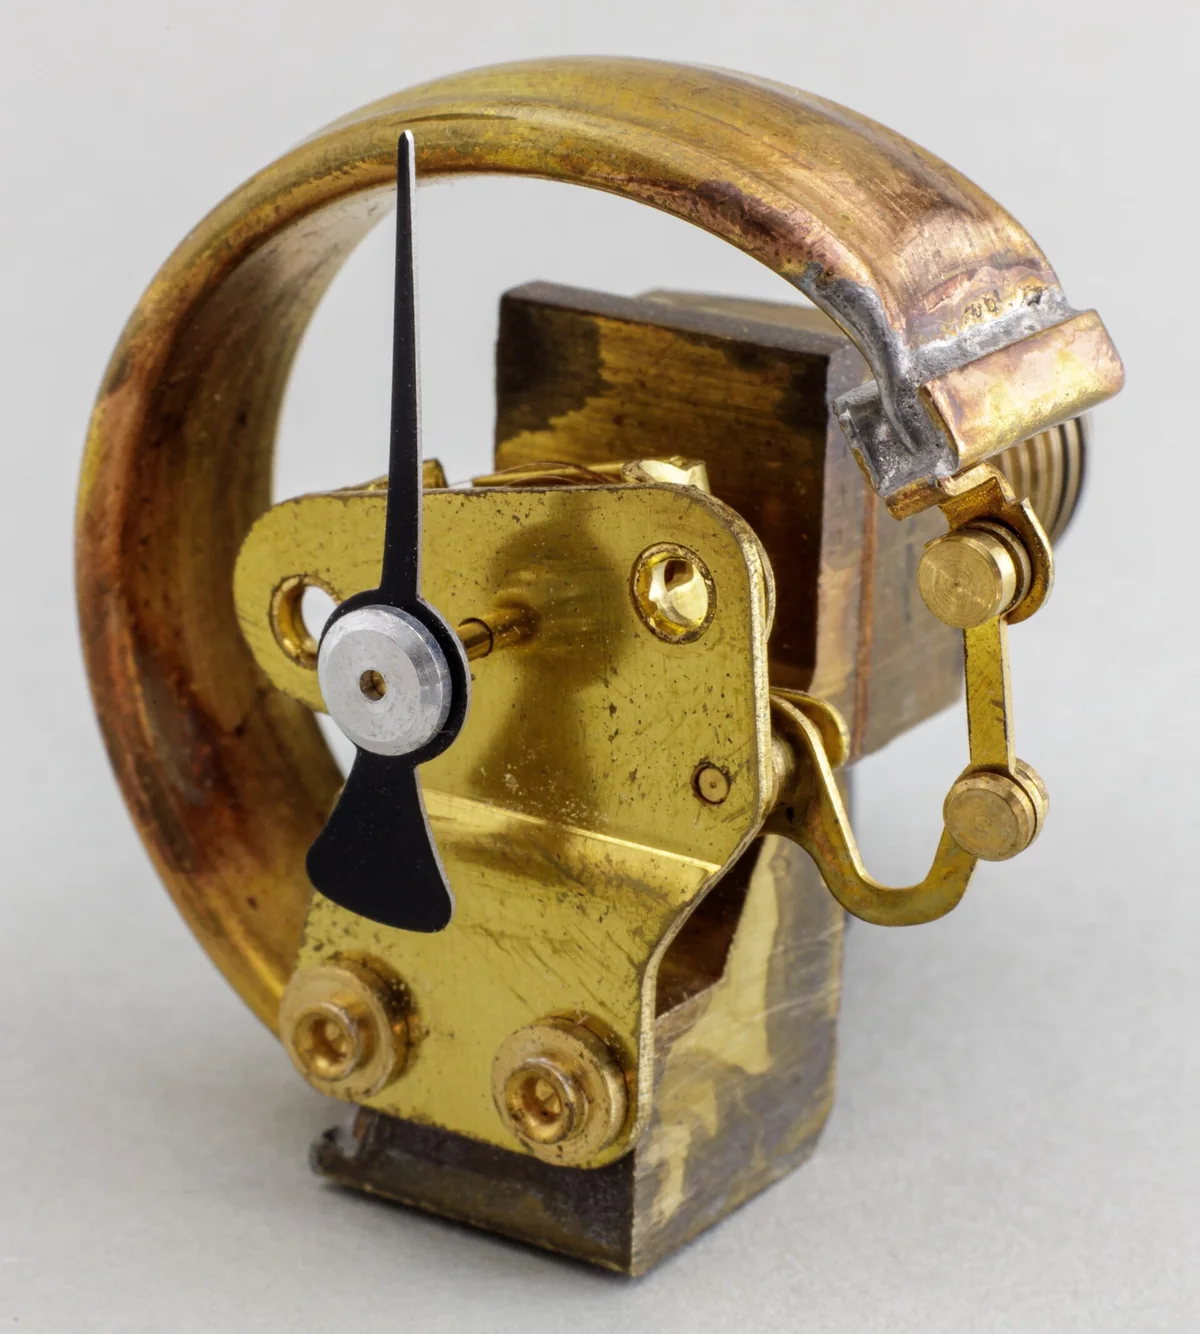
- Ống Bourdon: ống kim loại tiết diện dẹt, uốn cong hình chữ C. Áp suất bên trong làm tiết diện tròn ra và ống duỗi thẳng một chút; đầu ống kéo cơ cấu bánh răng quay kim. Đây là bộ phận của đồng hồ áp suất cơ quen thuộc.
- Hộp xếp (bellows): ống có nếp gấp như đàn xếp, co giãn dài theo áp suất; dùng cho áp suất thấp, công tắc áp suất.

3. Bốn cách đổi độ võng của màng thành tín hiệu điện
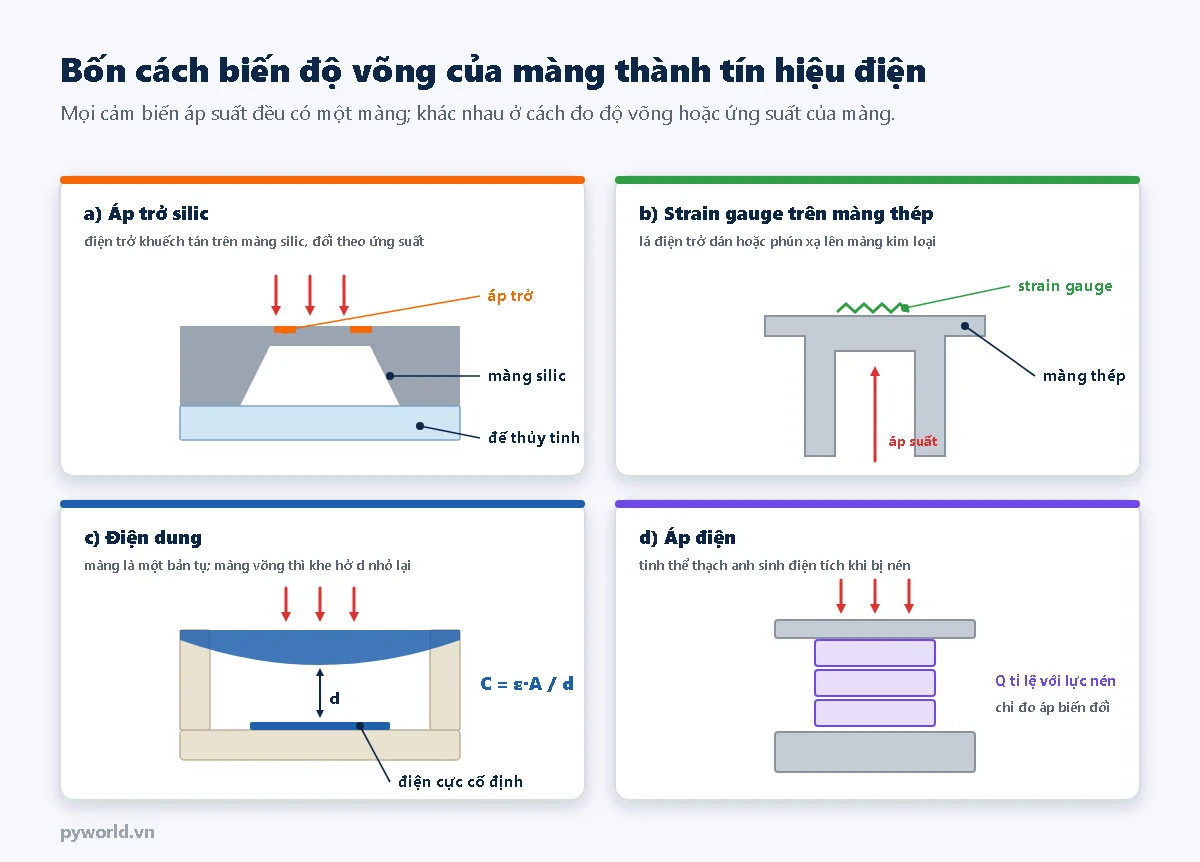
| Nguyên lý | Đo cái gì | Dùng ở đâu | Lưu ý |
|---|---|---|---|
| Áp trở silic (MEMS) | Điện trở trên màng silic đổi theo ứng suất | Phổ biến nhất: ô tô, y tế, khí áp, cảm biến công nghiệp giá vừa | Nhạy nhưng trôi theo nhiệt, phải bù nhiệt |
| Strain gauge trên màng thép | Lá điện trở kim loại dán hoặc phủ màng mỏng lên màng thép | Thủy lực, áp suất cao hàng trăm bar | Bền, chịu quá áp tốt; tín hiệu nhỏ hơn loại silic |
| Điện dung | Khe hở giữa màng và điện cực cố định | Chênh áp, áp suất thấp, cảm biến gốm chống ăn mòn | Rất ổn định, cần mạch đo điện dung |
| Áp điện | Điện tích sinh ra khi tinh thể bị nén | Áp suất buồng đốt, va đập, sóng nổ | Chỉ đo áp suất biến đổi nhanh, không đo áp suất tĩnh |
4. Cảm biến áp trở silic: cấu tạo và chế tạo
Hiệu ứng áp trở là sự thay đổi điện trở suất của vật liệu khi chịu ứng suất. Ở kim loại, điện trở đổi chủ yếu do dây dài ra và mảnh đi, hệ số độ nhạy chỉ khoảng 2. Ở silic pha tạp, chính điện trở suất thay đổi mạnh, hệ số độ nhạy có thể tới khoảng 100. Nhờ đó một màng silic chỉ rộng một hai milimét đã cho tín hiệu vài chục mV.
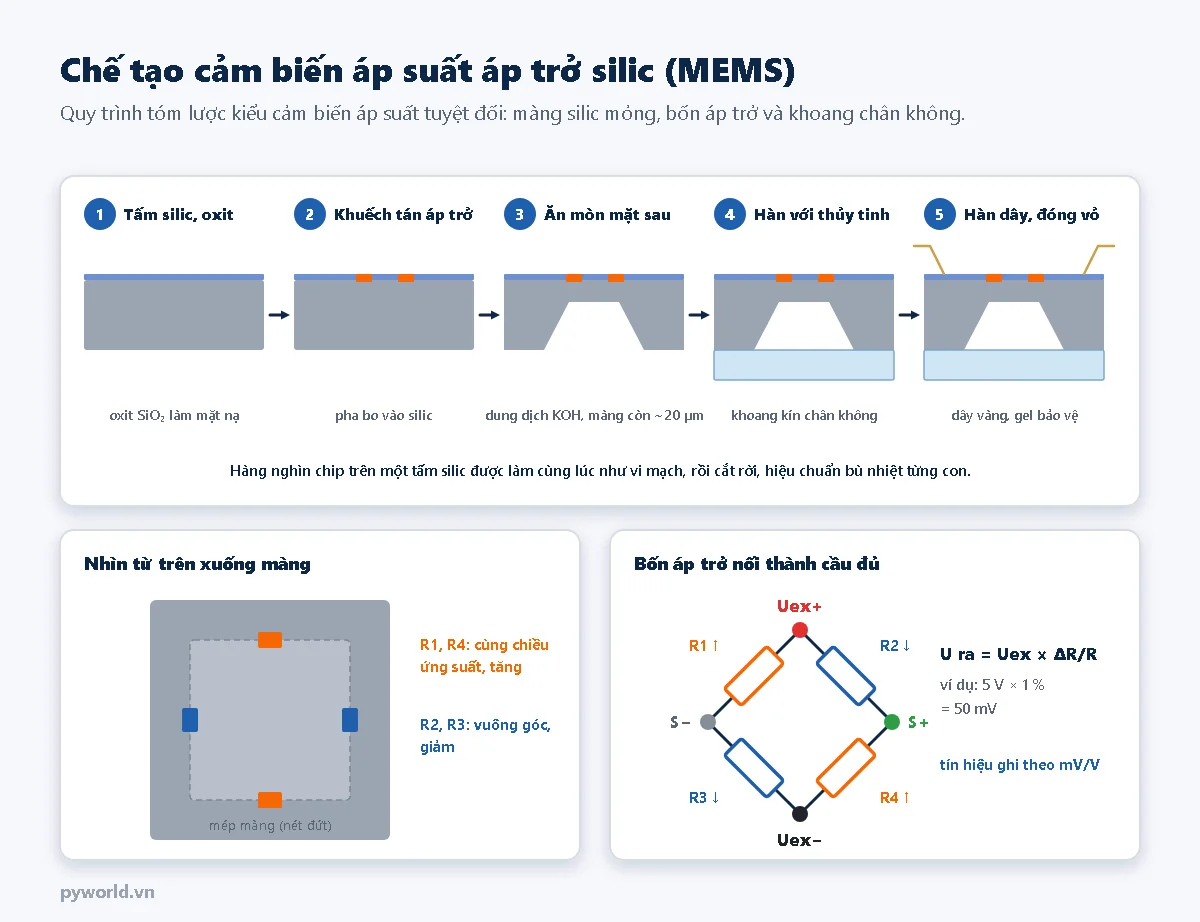
- Tấm silic và lớp oxit: tấm silic đơn tinh thể được oxy hóa để có lớp SiO₂ làm mặt nạ.
- Tạo áp trở: mở cửa sổ trên lớp oxit bằng quang khắc rồi khuếch tán hoặc cấy ion bo vào silic, tạo bốn điện trở ở gần mép màng, nơi ứng suất lớn nhất. Phủ kim loại làm đường nối và chân hàn.
- Ăn mòn mặt sau: dung dịch KOH ăn silic theo hướng tinh thể, để lại hố hình chóp cụt có thành nghiêng khoảng 54,7°. Ăn tới khi màng còn vài chục micromet; độ dày màng quyết định dải đo.
- Hàn với đế thủy tinh: ép tấm silic lên tấm thủy tinh rồi đặt điện áp cao ở nhiệt độ vài trăm °C (hàn anot). Hàn trong chân không thì khoang dưới màng là chân không, cảm biến đo áp suất tuyệt đối. Khoan thủng đế để thông khí quyển thì thành cảm biến tương đối.
- Cắt và đóng vỏ: cắt rời từng chip, dán lên đế, hàn dây vàng, phủ gel silicone. Cuối cùng đo từng chip ở nhiều mức áp suất và nhiệt độ để ghi hệ số bù vào mạch đi kèm.
Hai điện trở nằm song song với mép màng tăng khi màng võng, hai điện trở vuông góc giảm. Nối bốn điện trở thành cầu Wheatstone đủ cho điện áp ra lớn nhất và tự bù một phần ảnh hưởng nhiệt: U ra = U kích × ΔR/R. Vì tỉ lệ thuận với điện áp kích nên độ nhạy được ghi theo mV/V, ví dụ 10 mV/V nghĩa là cấp 5 V được 50 mV ở cuối thang.
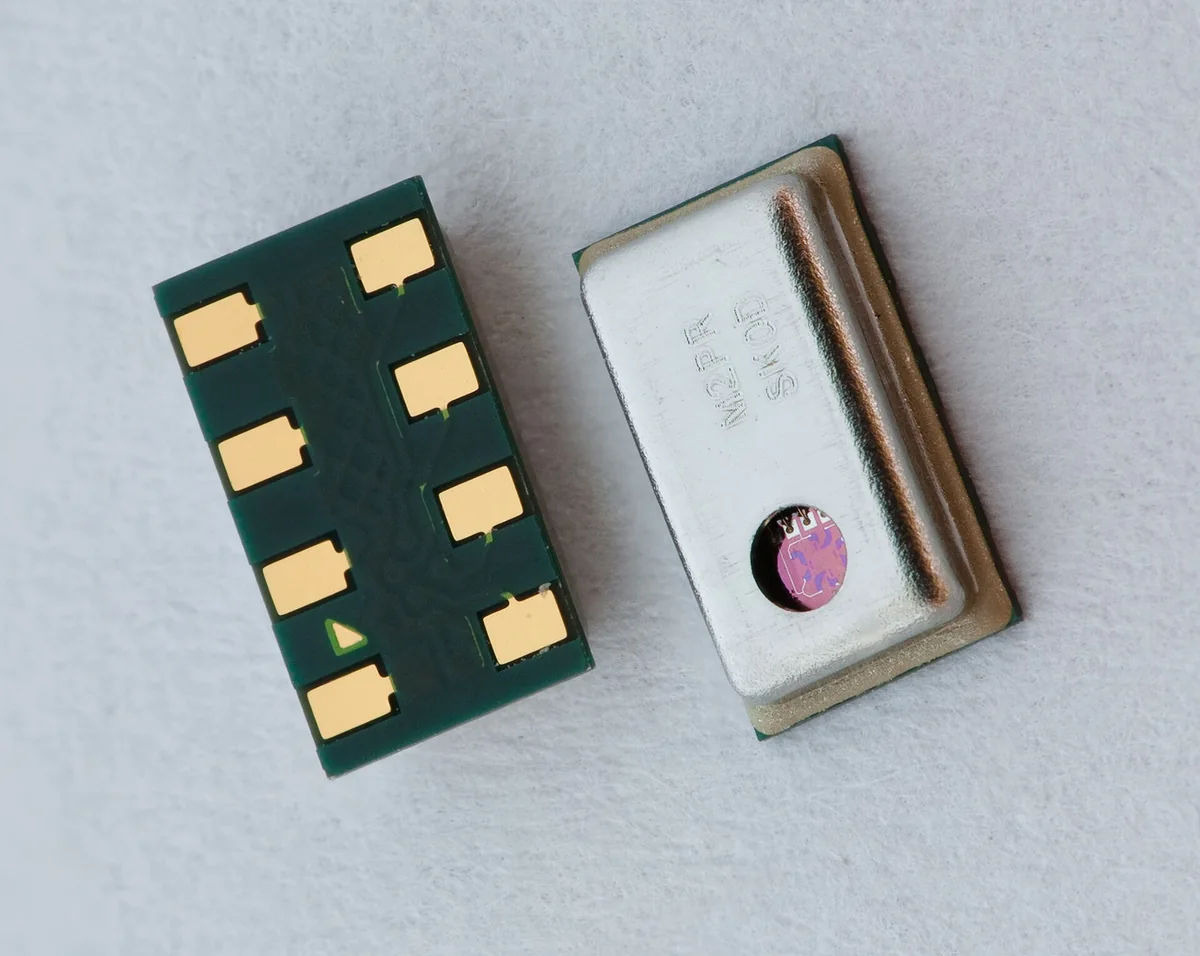

Đóng vỏ cho chất lỏng và khí bẩn
Chip silic không chịu được nước, dầu hay hóa chất. Cảm biến áp suất công nghiệp đặt chip sau một màng cách ly bằng thép không gỉ, khoảng trống giữa hai màng đổ đầy dầu silicone. Áp suất truyền qua màng thép, qua dầu tới chip; môi chất không bao giờ chạm vào silic. Thân cảm biến có ren (G1/4, 1/8 NPT…) để vặn vào đường ống.
5. Cảm biến màng thép, gốm điện dung và áp điện
- Màng thép phủ màng mỏng: màng thép không gỉ được đánh bóng, phủ lớp cách điện rồi phún xạ trực tiếp lớp điện trở kim loại và khắc thành cầu Wheatstone. Không có keo dán nên bền, ít trôi; chịu được áp suất vài trăm tới hàng nghìn bar và va đập thủy lực.
- Gốm điện dung: màng và đế bằng gốm nhôm oxit, mặt trong in điện cực. Màng võng làm khe hở nhỏ đi, điện dung tăng (C = ε·A/d). Gốm chịu ăn mòn, chịu quá áp nhiều lần dải đo; hay dùng cho nước thải, hóa chất, cảm biến mức thủy tĩnh.
- Áp điện: tinh thể thạch anh sinh ra điện tích khi bị nén. Điện tích rò dần qua mạch đo nên chỉ đo được áp suất thay đổi nhanh, ví dụ áp suất trong buồng đốt động cơ, xung áp trong ống. Bài cảm biến gia tốc áp điện RION PV-90B giải thích cách đọc tín hiệu điện tích.
6. Các dạng tín hiệu ra
| Tín hiệu | Đặc điểm | Đọc bằng vi điều khiển |
|---|---|---|
| mV/V (cầu chưa khuếch đại) | Vài chục mV, phải tự bù nhiệt | Bộ khuếch đại vi sai hoặc ADC 24 bit như HX711 |
| 0,5–4,5 V tỉ lệ nguồn | Nguồn 5 V; 0,5 V là đầu thang, 4,5 V là cuối thang | ADC qua cầu phân áp; bài thực hành dưới đây |
| 0–10 V, 1–5 V | Có mạch ổn áp riêng, nguồn 12–24 V | ADC qua cầu phân áp |
| 4–20 mA | Dây dài hàng trăm mét, phát hiện đứt dây | Điện trở shunt và ADC |
| I2C, SPI | Đã bù nhiệt và chuyển đổi số trong chip | Đọc thanh ghi trực tiếp |
Khoảng 0,5 V ở đầu và cuối thang được chừa lại để phát hiện lỗi: dây tín hiệu đứt thì điện áp về 0, chạm nguồn thì lên 5 V; cả hai đều nằm ngoài vùng làm việc. "Tỉ lệ nguồn" nghĩa là điện áp ra tỉ lệ với điện áp nguồn: nguồn 5,0 V cho 4,5 V ở cuối thang, nguồn 4,8 V chỉ cho 4,32 V. Vì vậy cách chính xác nhất là đo cả nguồn và tín hiệu rồi lấy tỉ số, như chương trình bên dưới.
7. Những thông số cần xem khi chọn
- Dải đo và kiểu đo: chọn dải gấp khoảng 1,5 đến 2 lần áp suất làm việc; xác định tuyệt đối, tương đối hay chênh lệch.
- Áp suất quá tải và áp suất phá hủy: va đập thủy lực khi đóng van nhanh có thể vượt nhiều lần áp suất làm việc.
- Môi chất và nhiệt độ: nước, dầu, khí, hơi nóng hay hóa chất quyết định vật liệu màng và gioăng.
- Sai số tổng: gồm phi tuyến, trễ, lặp lại và sai số theo nhiệt độ; con số "0,5 % toàn thang" chỉ có ý nghĩa khi biết nó tính trên dải nhiệt độ nào.
- Ren và đầu nối điện: G1/4, 1/8 NPT, M20×1,5; đầu nối dây liền, đầu cắm DIN hoặc M12.
8. Thực hành: đọc cảm biến áp suất 0,5–4,5 V bằng ESP32
Loại cảm biến áp suất vỏ thép, ren 1/8 hoặc 1/4, ba dây, ngõ ra 0,5–4,5 V rất phổ biến cho nước, khí nén và dầu. Bài dùng ví dụ dải 0–12 bar (1,2 MPa); loại khác chỉ cần sửa hằng số AP_SUAT_MAX.
Linh kiện
- ESP32 DevKit V1 30 chân.
- Một cảm biến áp suất ngõ ra 0,5–4,5 V, nguồn 5 V.
- Hai điện trở 10 kΩ và hai điện trở 15 kΩ (sai số 1 %).
- Breadboard, dây cắm test board.
Sơ đồ nối
| Dây cảm biến | Nối |
|---|---|
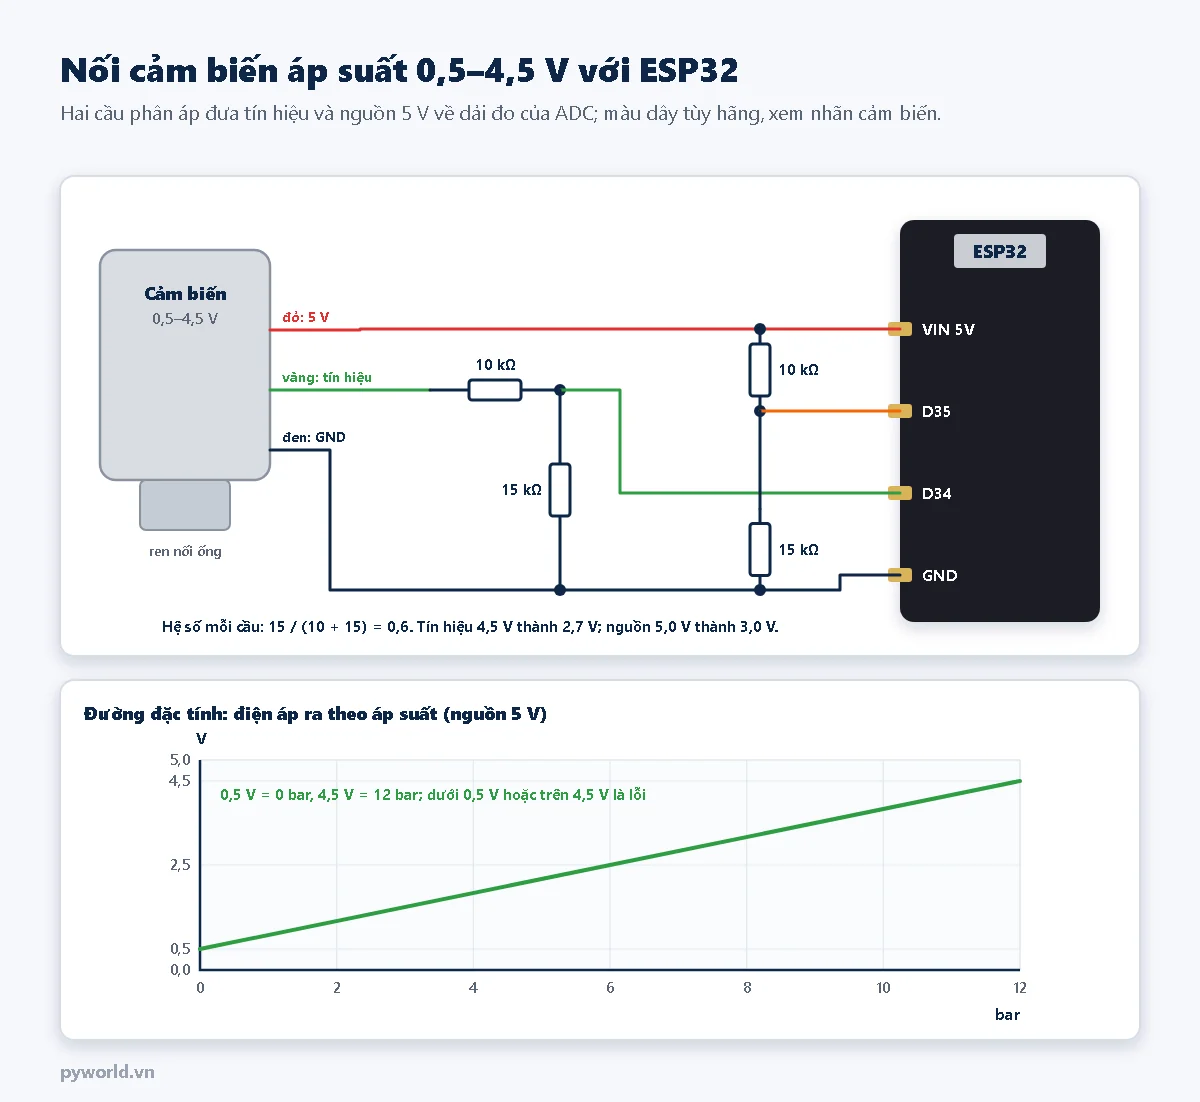
| Đỏ (5 V) | Chân VIN của ESP32 (5 V khi cắm USB); thêm cầu 10 kΩ / 15 kΩ từ VIN xuống GND, điểm giữa vào D35 |
| Đen (GND) | GND |
| Vàng hoặc xanh (tín hiệu) | Qua điện trở 10 kΩ tới D34; từ D34 có điện trở 15 kΩ xuống GND |
Không nối thẳng dây tín hiệu vào ESP32: 4,5 V vượt mức tối đa của chân GPIO. Cầu phân áp hệ số 0,6 đưa 4,5 V về 2,7 V và 5 V về 3,0 V, đều nằm trong vùng ADC đo tốt. Màu dây khác nhau giữa các hãng; xem nhãn trên thân cảm biến.
Chương trình
/*
  PYWORLD.VN - Cảm biến áp suất ngõ ra 0,5-4,5 V với ESP32: đọc tín hiệu và nguồn 5 V qua hai cầu phân áp
  Tín hiệu vào D34, nguồn 5 V vào D35, mỗi đường qua cầu phân áp 10 kΩ / 15 kΩ (hệ số 0,6)
  Tính theo tỉ lệ tín hiệu / nguồn nên kết quả không đổi khi nguồn 5 V dao động
*/

#define CHAN_TIN_HIEU 34
#define CHAN_NGUON 35

const float AP_SUAT_MAX = 12.0;       // Dải đo của cảm biến, ví dụ 0 đến 12 bar (1,2 MPa)
const char *DON_VI = "bar";
const float TI_LE_MIN = 0.10;         // 0,5 V / 5 V: ứng với 0 bar
const float TI_LE_MAX = 0.90;         // 4,5 V / 5 V: ứng với áp suất lớn nhất
const float HE_SO_CAU = 0.6;          // Cầu phân áp 10 kΩ (trên) và 15 kΩ (dưới): 15 / (10 + 15)
const float BAR_SANG_PSI = 14.5038;

const int SO_MAU = 64;

// Trung bình nhiều mẫu, trả về điện áp tại chân ADC (mV)
float docMv(int chan) {
  uint32_t tong = 0;
  for (int i = 0; i < SO_MAU; i++) {
    tong += analogReadMilliVolts(chan);
    delayMicroseconds(300);
  }
  return (float)tong / SO_MAU;
}

void setup() {
  Serial.begin(115200);
  analogSetPinAttenuation(CHAN_TIN_HIEU, ADC_11db);
  analogSetPinAttenuation(CHAN_NGUON, ADC_11db);
  Serial.printf("\nCam bien ap suat 0.5-4.5 V, dai do 0-%.1f %s\n", AP_SUAT_MAX, DON_VI);
}

void loop() {
  // Nhân ngược hệ số cầu phân áp để ra điện áp thật ở dây cảm biến
  float uTinHieu = docMv(CHAN_TIN_HIEU) / HE_SO_CAU / 1000.0f;
  float uNguon = docMv(CHAN_NGUON) / HE_SO_CAU / 1000.0f;

  if (uNguon < 4.0f) {
    Serial.printf("Nguon cam bien chi %.2f V: kiem tra day 5V\n", uNguon);
    delay(1000);
    return;
  }

  float tiLe = uTinHieu / uNguon;
  if (tiLe < 0.05f) {
    Serial.printf("Tin hieu %.3f V: DUT DAY tin hieu hoac cam bien hong\n", uTinHieu);
  } else if (tiLe > 0.95f) {
    Serial.printf("Tin hieu %.3f V: QUA DAI DO hoac day tin hieu cham nguon\n", uTinHieu);
  } else {
    // Nội suy tuyến tính trên tỉ lệ: 10 % nguồn là 0, 90 % nguồn là áp suất lớn nhất
    float apSuat = (tiLe - TI_LE_MIN) / (TI_LE_MAX - TI_LE_MIN) * AP_SUAT_MAX;
    if (apSuat < 0) {
      apSuat = 0;
    }
    Serial.printf("Tin hieu %.3f V | Nguon %.3f V | Ti le %.3f | %.2f %s | %.1f psi\n",
                  uTinHieu, uNguon, tiLe, apSuat, DON_VI, apSuat * BAR_SANG_PSI);
  }
  delay(500);
}
Giải thích
- Mỗi kênh lấy trung bình 64 mẫu
analogReadMilliVolts(), chia cho 0,6 để ra điện áp thật ở dây cảm biến. - Tỉ lệ = điện áp tín hiệu / điện áp nguồn. Áp suất = (tỉ lệ − 0,10) / 0,80 × 12 bar. Nguồn 5 V có lên xuống thì cả tử và mẫu cùng đổi, kết quả giữ nguyên.
- Tỉ lệ dưới 0,05 báo đứt dây hoặc hỏng cảm biến; trên 0,95 báo quá dải đo hoặc dây tín hiệu chạm nguồn.
- Kết quả in thêm đơn vị psi (1 bar = 14,5038 psi) để tiện so với đồng hồ cơ.
Kết quả mong đợi
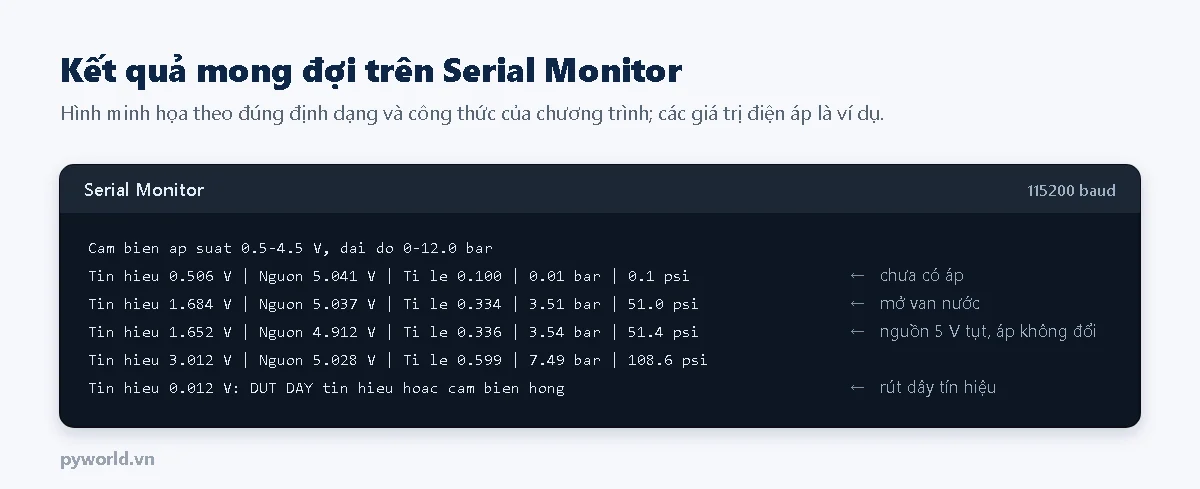
So kết quả với một đồng hồ áp suất cơ lắp cùng đường ống. Lệch đều ở mọi mức thường do điện trở cầu phân áp sai số lớn hoặc ADC lệch; chỉ lệch ở 0 bar thì kiểm tra điện áp tín hiệu khi chưa có áp (lý tưởng là 10 % nguồn).
An toàn: xả hết áp trước khi tháo lắp cảm biến; không dùng cảm biến vượt áp suất quá tải ghi trên nhãn; với hệ thủy lực, va đập áp khi đóng van có thể làm vỡ màng.
9. Xử lý lỗi thường gặp
| Hiện tượng | Nguyên nhân thường gặp | Cách xử lý |
|---|---|---|
| Báo "DUT DAY" dù đã nối | Nối nhầm dây tín hiệu với GND; cảm biến không có nguồn 5 V | Đo điện áp dây tín hiệu so với GND khi chưa có áp, phải khoảng 0,5 V |
| Chưa có áp mà đọc vài phần mười bar | Cảm biến lệch điểm không; cầu phân áp lệch | Ghi tỉ lệ đo được lúc 0 bar và thay cho TI_LE_MIN |
| Số đọc dao động mạnh | Áp suất trong ống dao động theo nhịp bơm; nhiễu điện | Tăng số mẫu, lọc trung bình trượt; lắp ống giảm chấn hoặc van tiết lưu nhỏ trước cảm biến |
| Đọc sai theo thời tiết | Cảm biến kiểu tuyệt đối dùng như tương đối | Trừ đi áp suất khí quyển hoặc thay cảm biến kiểu tương đối |
| Rò nước ở chỗ ren | Thiếu băng tan, gioăng không hợp ren | Quấn băng tan đúng chiều ren, dùng gioăng đúng chuẩn ren |
10. Xem thêm
- Vòng dòng 4-20 mA và cách đọc cảm biến áp suất công nghiệp bằng ESP32.
- Đọc ADC trên ESP32 và cách tính cầu phân áp.
- Đo điện áp 16 bit bằng module ADS1115, khi cần độ phân giải cao hơn.
- Các bài khác trong loạt: cảm biến nhiệt độ, cảm biến lực, cảm biến biến dạng.
Tin tức liên quan

17/10/2026
Hiệu chuẩn tĩnh LVDT và đầu dò dòng xoáy đo khe hở: bộ hiệu chuẩn vi kế, tính hệ số thang, hệ số từng đoạn, độ lệch đường thẳng, sai số tuyến tính và ảnh hưởng của vật liệu bia.

17/10/2026
Vali demo giúp kỹ sư bán hàng mang mẫu cảm biến, bộ điều khiển tới nhà máy và trình bày ngay khi mở nắp. Bài so sánh kiểu xốp khoét với kiểu panel, cách đi nguồn, dây và tính chiều sâu vali.

17/10/2026
Encoder tương đối hoạt động thế nào: đĩa mã, mặt nạ, kênh A B lệch 90°, vạch Z, đếm x4, ngõ ra NPN, HTL, RS-422, cách chế tạo đĩa mã và đếm encoder bằng PCNT của ESP32.
17/10/2026
Cách gá gia tốc kế theo ISO 5348: vít cấy, keo, sáp, nam châm, đầu dò cầm tay; tần số cộng hưởng lắp đặt, dải tần dùng được, ảnh hưởng khối lượng cảm biến và các điểm kỹ thuật khi gắn.

17/10/2026
Cách tính độ không đảm bảo đo theo GUM: sáu bước, đánh giá loại A và loại B, phân bố chuẩn, chữ nhật, tam giác, ví dụ ngân sách hiệu chuẩn áp kế, cách làm tròn và lỗi hay gặp.

17/10/2026
Hiệu chuẩn cảm biến laser tam giác lượng và extensometer: ảnh hưởng của bề mặt, trình tự trên bàn trượt, bảng cấp ISO 9513 với giới hạn tương đối và tuyệt đối, ví dụ extensometer 50 mm.
17/10/2026
Hiệu chuẩn gia tốc kế theo ISO 16063: dịch chuyển, vận tốc, gia tốc theo tần số, phương pháp giao thoa laser và so sánh lưng tựa lưng, đọc đáp ứng tần số và chuỗi liên kết chuẩn rung.
12/10/2026
Hướng dẫn đặt gia công xốp chống sốc theo yêu cầu tại PYWORLD: lập bảng kê thiết bị, đo kích thước, đọc bản bố trí khoang, chọn vali và năm bước từ gửi thông tin đến lắp thử.
Xem thêm