
Chọn đồng hồ vạn năng: số đếm, độ chính xác ±(% + digit), True RMS và cấp an toàn CAT
Cách chọn mua đồng hồ vạn năng: số đếm 4000, 6000 số, đọc độ chính xác ±(% + digit), True RMS khi nào cần, cấp CAT, chọn theo công việc; script Python tính khoảng sai số.
Chọn đồng hồ vạn năng không khó nếu hiểu bốn thông số: số đếm (4000, 6000 số…), độ chính xác ghi dạng ±(% + digit), có True RMS hay không, và cấp an toàn CAT. Bài này giải thích từng thông số bằng ví dụ tính cụ thể, chỉ ra khi nào đồng hồ không True RMS đọc sai tới gần 30 %, gợi ý cách chọn mua đồng hồ vạn năng theo công việc, kèm script Python tính khoảng sai số từ thông số in trong sách hướng dẫn.
1. Số đếm (count) và độ phân giải
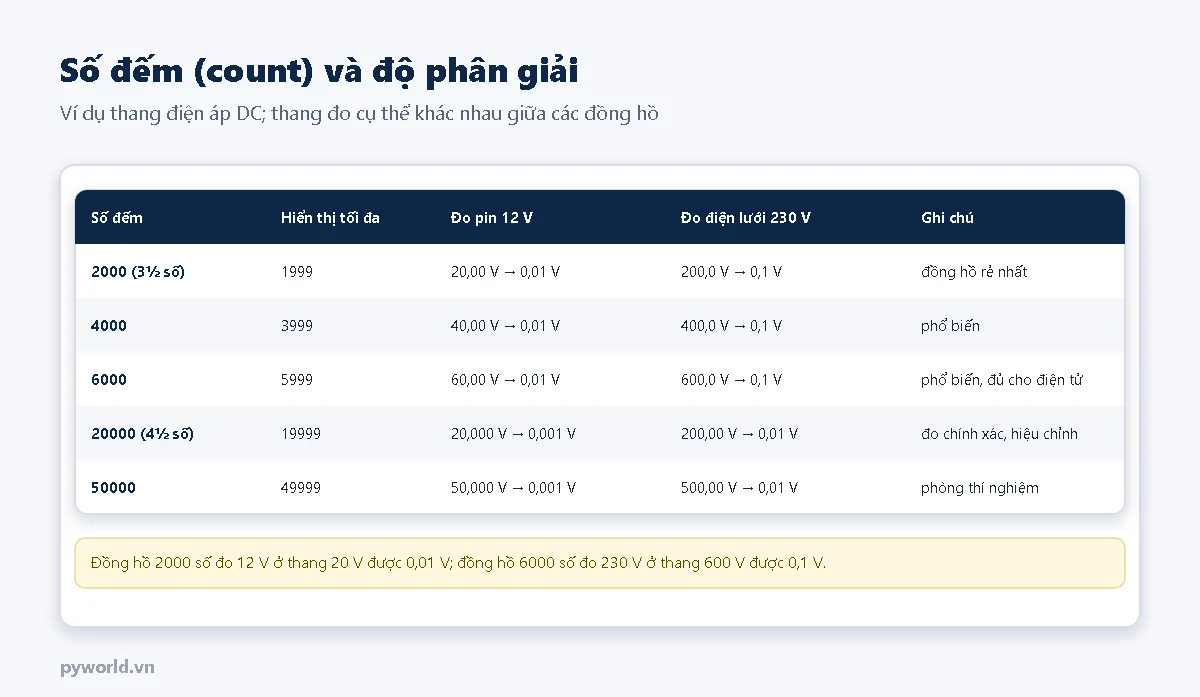
Số đếm là số lớn nhất màn hình hiển thị được cộng 1: đồng hồ 6000 số hiển thị tối đa 5999. Số đếm càng lớn thì cùng một đại lượng được đo ở thang nhỏ hơn, nên thấy thêm một chữ số. Ví dụ đo pin 12 V:
- Đồng hồ 2000 số phải dùng thang 20 V (hiển thị tới 19,99), đọc được 0,01 V.
- Đồng hồ 20000 số dùng thang 20 V hiển thị tới 19,999, đọc được 0,001 V.
Đồng hồ 2000 số đo 230 V phải lên thang 600 V hoặc 750 V, chỉ còn 1 V; đồng hồ 6000 số đo được 230,0 V. Với điện tử, Arduino, ESP32, loại 4000–6000 số là đủ. Tên gọi "3½ số", "4½ số" là cách gọi cũ: nửa số đầu chỉ hiện được 0 hoặc 1.
2. Đọc thông số độ chính xác ±(% + digit)
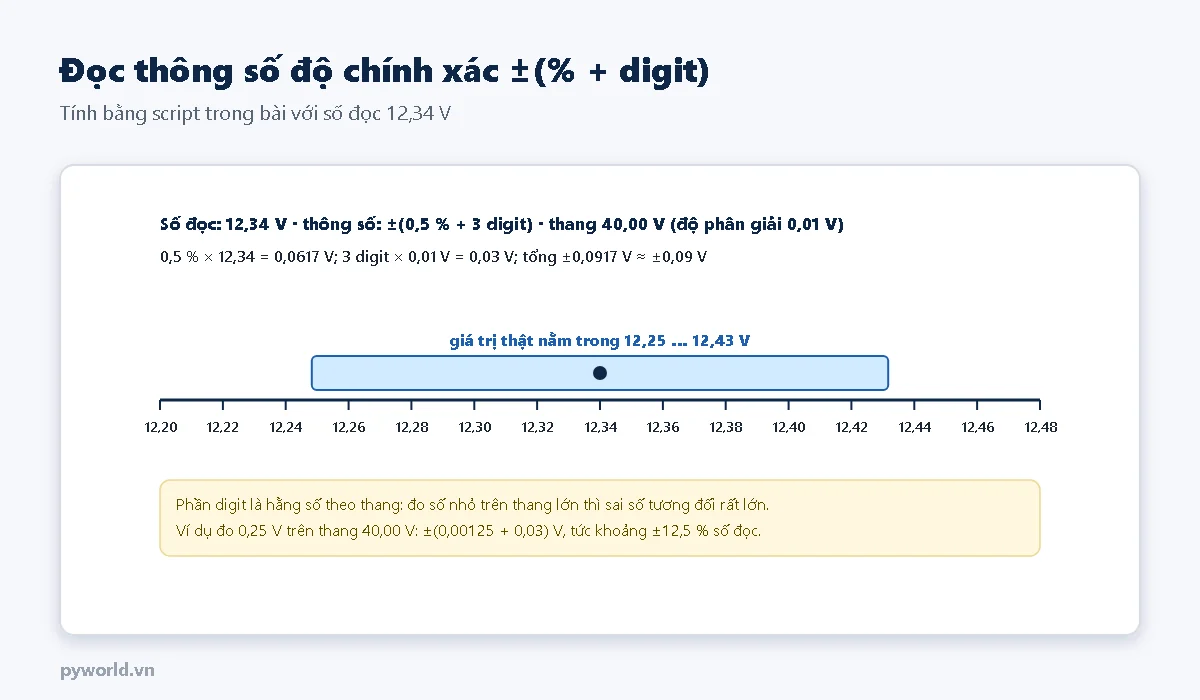
Sách hướng dẫn ghi độ chính xác cho từng thang dạng ±(a % số đọc + b digit). Phần digit là b lần chữ số cuối cùng của thang đang dùng. Đo 12,34 V ở thang 40,00 V với thông số ±(0,5 % + 3 digit):
- 0,5 % × 12,34 V = 0,0617 V;
- 3 digit × 0,01 V = 0,03 V;
- tổng ±0,09 V: giá trị thật nằm trong khoảng 12,25–12,43 V.
Hai điều rút ra: chọn thang nhỏ nhất còn đo được để phần digit nhỏ; và độ chính xác của thang xoay chiều, thang dòng thường kém hơn thang điện áp một chiều, có khi chỉ đúng trong một dải tần số (ví dụ 45–400 Hz). Thông số chỉ còn đúng khi đồng hồ được hiệu chuẩn và dùng trong khoảng nhiệt độ ghi trong sách, thường 18–28 °C.
3. True RMS là gì, khi nào cần
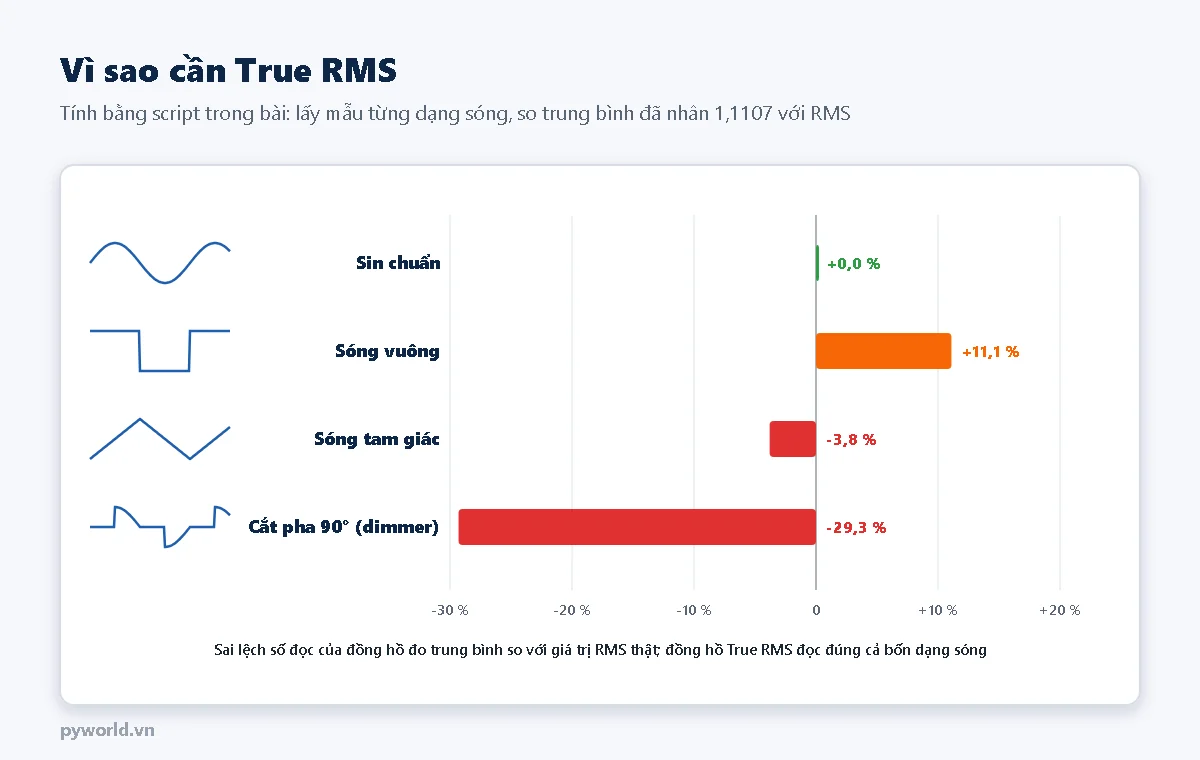
Giá trị hiệu dụng (RMS) của điện áp xoay chiều là giá trị cho cùng công suất nhiệt như điện áp một chiều. Đồng hồ rẻ không tính RMS thật: chúng đo trung bình trị tuyệt đối rồi nhân 1,1107, là hệ số đúng riêng cho sóng sin. Với dạng sóng khác, số đọc sai:
- Sóng vuông: đọc cao hơn 11 %.
- Sóng tam giác: đọc thấp hơn khoảng 4 %.
- Điện áp sau dimmer cắt pha ở nửa công suất: đọc thấp hơn khoảng 29 %.
Điện áp ra biến tần, dimmer, dòng điện của bộ nguồn xung, đèn LED, máy tính đều không phải sin chuẩn. Đo những chỗ này cần True RMS. Đo pin, nguồn một chiều, mạch điện tử, hoặc điện lưới thông thường thì đồng hồ không True RMS vẫn dùng được.
4. Cấp an toàn CAT và các chi tiết bảo vệ
Cấp CAT (CAT II, CAT III, CAT IV) kèm điện áp cho biết đồng hồ chịu được xung quá áp ở vị trí nào trong hệ thống điện. Đồng hồ dùng đo ổ cắm, tủ điện trong nhà nên có CAT III 600 V trở lên. Ngoài con số in trên vỏ, nhìn thêm:
- cầu chì thang dòng loại cắt dòng cao (HRC), ghi rõ dòng cắt; không phải cầu chì thủy tinh nhỏ;
- que đo có vỏ che đầu kim loại, có ghi cùng cấp CAT;
- chứng nhận của tổ chức kiểm định độc lập.
Ý nghĩa từng cấp CAT và vì sao số điện áp không phải tất cả có ở bài CAT III cùng cụm chủ đề.
5. Chọn đồng hồ vạn năng theo công việc
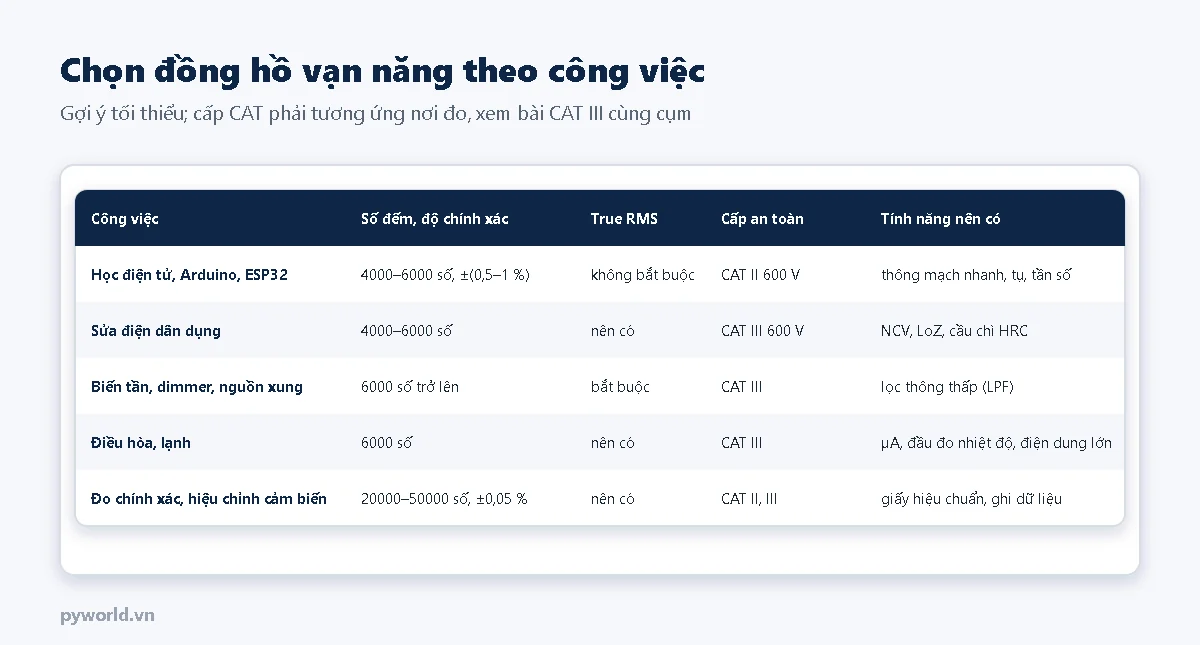
- Thông mạch kêu nhanh giúp dò dây, dò mạch in; đồng hồ phản hồi chậm khiến bỏ sót điểm chạm chập chờn.
- Đo tụ, tần số, % chu kỳ hữu ích khi làm với PWM, mạch dao động.
- NCV (dò điện không tiếp xúc) để kiểm tra nhanh dây có điện; không thay được phép đo thật.
- LoZ (trở kháng vào thấp) loại bỏ điện áp ảo do cảm ứng trên dây hở, hay gặp khi sửa điện.
- Thang µA để đo dòng ngủ sâu của ESP32 (vài µA đến vài chục µA).
Sau khi có đồng hồ, cách đo điện áp, dòng điện, điện trở, thông mạch, diode có ở bài cách dùng đồng hồ vạn năng.
6. Script tính khoảng sai số và sai lệch dạng sóng
Script tính khoảng giá trị thật từ số đọc và thông số ±(% + digit), rồi tính số đọc của đồng hồ đo trung bình với bốn dạng sóng bằng cách lấy mẫu dạng sóng và so với RMS thật. Chỉ dùng thư viện chuẩn của Python 3.
# PYWORLD.VN - Tính khoảng sai số của đồng hồ vạn năng theo thông số ±(% số đọc + số digit)
# PYWORLD.VN - và sai lệch của đồng hồ đo trung bình (không True RMS) với các dạng sóng khác hình sin
# PYWORLD.VN - Chạy: python tinh_sai_so_dong_ho.py --doc 12.34 --phan-tram 0.5 --digit 3 --phan-giai 0.01

import argparse
import math

HE_SO_DANG_SIN = math.pi / (2 * math.sqrt(2))   # 1,1107: đồng hồ đo trung bình nhân hệ số này để đọc đúng với sin
SO_MAU = 100000


def khoang_sai_so(doc: float, phan_tram: float, digit: int, phan_giai: float) -> float:
    """±(phan_tram % số đọc + digit × độ phân giải của thang đang dùng)."""
    return abs(doc) * phan_tram / 100 + digit * phan_giai


def sin_(t: float) -> float:
    return math.sin(2 * math.pi * t)


def vuong(t: float) -> float:
    return 1.0 if t % 1 < 0.5 else -1.0


def tam_giac(t: float) -> float:
    p = t % 1
    return 4 * p - 1 if p < 0.5 else 3 - 4 * p


def cat_pha_90(t: float) -> float:
    """Sin bị cắt pha 90 độ ở mỗi nửa chu kỳ (bộ dimmer dùng triac ở nửa công suất)."""
    p = t % 0.5
    return sin_(t) if p >= 0.25 else 0.0


DANG_SONG = {"sin": sin_, "vuong": vuong, "tam giac": tam_giac, "sin cat pha 90 do": cat_pha_90}


def ti_so_doc(ham) -> float:
    """Số đọc của đồng hồ đo trung bình chia cho giá trị RMS thật."""
    mau = [ham(k / SO_MAU) for k in range(SO_MAU)]
    rms = math.sqrt(sum(v * v for v in mau) / SO_MAU)
    trung_binh = sum(abs(v) for v in mau) / SO_MAU
    return HE_SO_DANG_SIN * trung_binh / rms


def main() -> None:
    p = argparse.ArgumentParser(description="Sai số đồng hồ vạn năng và sai lệch khi không có True RMS")
    p.add_argument("--doc", type=float, default=12.34, help="số đọc trên màn hình")
    p.add_argument("--phan-tram", type=float, default=0.5, help="phần trăm số đọc trong thông số")
    p.add_argument("--digit", type=int, default=3, help="số digit trong thông số")
    p.add_argument("--phan-giai", type=float, default=0.01, help="độ phân giải của thang đang dùng")
    a = p.parse_args()
    e = khoang_sai_so(a.doc, a.phan_tram, a.digit, a.phan_giai)
    print(f"Doc {a.doc:g}, thong so +-({a.phan_tram:g}% + {a.digit} dgt), phan giai {a.phan_giai:g}:")
    print(f"  sai so +-{e:.4g} -> gia tri that trong khoang {a.doc - e:.4g} .. {a.doc + e:.4g}")
    print("Dong ho do trung binh (khong True RMS):")
    for ten, ham in DANG_SONG.items():
        r = ti_so_doc(ham)
        lech = round((r - 1) * 100, 1) + 0.0   # + 0.0 bỏ dấu âm của số 0
        print(f"  {ten:<18} doc {r:6.3f} x gia tri that ({lech:+5.1f} %)")


if __name__ == "__main__":
    main()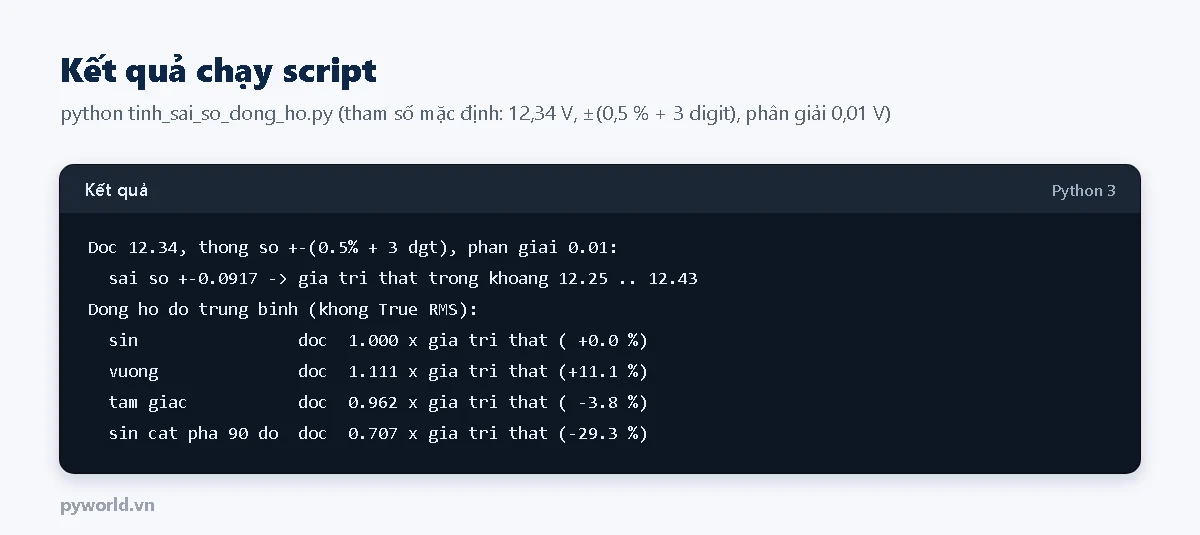
Thay số theo sách hướng dẫn của đồng hồ đang dùng: ví dụ python tinh_sai_so_dong_ho.py --doc 0.25 --phan-tram 0.5 --digit 3 --phan-giai 0.01 cho thấy đo 0,25 V trên thang 40,00 V có sai số khoảng ±12,5 % số đọc; chuyển sang thang 4,000 V (phân giải 0,001 V) thì chỉ còn khoảng ±1,7 %.
7. Những lầm tưởng khi chọn mua
| Lầm tưởng | Thực tế |
|---|---|
| Nhiều số đếm là chính xác hơn | số đếm chỉ là độ phân giải; độ chính xác xem ở thông số ±(% + digit) |
| Ghi "True RMS" là đo đúng mọi tín hiệu | True RMS còn giới hạn hệ số đỉnh và dải tần số ghi trong sách |
| Ghi CAT III 1000 V trên vỏ là đủ an toàn | cần cầu chì HRC, que đo cùng cấp, chứng nhận kiểm định độc lập |
| Đo dòng cứ cắm que vào ổ điện | thang dòng có trở kháng rất nhỏ, cắm vào nguồn là chập mạch; đo dòng phải mắc nối tiếp |
8. Xem thêm
Tin tức liên quan
23/10/2026
Ổn áp tuyến tính, mạch hạ áp buck, tăng áp boost khác nhau thế nào, chọn mạch theo điện áp và dòng tải, so sánh LM2596, MP1584, XL6009 và bảng chọn cho 12 V xuống 5 V, pin 18650 lên 12 V.

17/10/2026
Vì sao đo lực thực tế sai hơn phiếu thông số load cell: lệch tâm và gá lắp, rão, trễ, phi tuyến, nhiệt độ, cáp và bộ đọc; ví dụ ngân sách sai số và danh sách kiểm tra nhanh.

18/10/2026
Giáo dục STEM là gì, gồm những lĩnh vực nào, STEM và STEAM khác nhau ra sao, giáo dục STEM ở trường phổ thông Việt Nam và cách bắt đầu STEM với trẻ ở nhà theo độ tuổi.

17/10/2026
Cảm biến khí ga hoạt động thế nào: bán dẫn SnO₂ họ MQ, điện hóa, xúc tác, hồng ngoại NDIR, cách chế tạo cảm biến bán dẫn và đọc module MQ-2 bằng ESP32 để tính Rs/R0, ước lượng ppm.

17/10/2026
Cảm biến độ dẫn điện hoạt động thế nào: EC và TDS, hằng số bình đo, vì sao phải đo bằng dòng xoay chiều, loại hai điện cực, bốn điện cực, cảm ứng, cách chế tạo và tự làm đầu đo với ESP32.

29/10/2026
Các cỡ linh kiện dán 1206, 0805, 0603, 0402, SOT-23, SOIC; dụng cụ cần có; bốn bước hàn điện trở, tụ dán; hàn IC bằng kéo thiếc; nhận ra mối hàn tốt và cách sửa lỗi.

17/10/2026
Chọn vali đựng flycam: vì sao cần vali cứng chống nước, gợi ý cỡ vali theo nhóm flycam gập, xếp xốp cho máy, tay điều khiển, pin, và những điều cần nhớ về pin khi cất hay đi máy bay.

17/10/2026
Cảm biến từ trường hoạt động thế nào: hiệu ứng Hall và ba kiểu IC Hall, công tắc lưỡi gà, từ trở, fluxgate, cuộn cảm ứng, cách chế tạo và đo mật độ từ thông bằng Hall tuyến tính 49E với ESP32.
Xem thêm