
Cảm biến siêu âm chống nước JSN-SR04T, A02YYUW đo mực nước bồn với ESP32: lắp đặt, code, thể tích
Đo mực nước bồn bằng cảm biến siêu âm chống nước JSN-SR04T và A02YYUW với ESP32: so sánh, vùng mù, lắp trên nắp bồn, khung UART, code tính chiều cao nước, phần trăm và thể tích.
Đo mực nước bồn, bể chứa, hố ga là ứng dụng hay gặp của cảm biến siêu âm. Nhưng HC-SR04 thông thường có đầu dò hở, hơi nước làm hỏng nhanh. Hai loại cảm biến siêu âm chống nước phổ biến hơn cho việc này là JSN-SR04T và A02YYUW: đầu dò kín, dây dài, gắn được trên nắp bồn. Bài này so sánh hai loại, cách lắp trên bồn, nối với ESP32, đọc khung dữ liệu UART của A02YYUW, và chương trình tính chiều cao nước, phần trăm, thể tích nước trong bồn.
1. JSN-SR04T, A02YYUW khác HC-SR04 thế nào
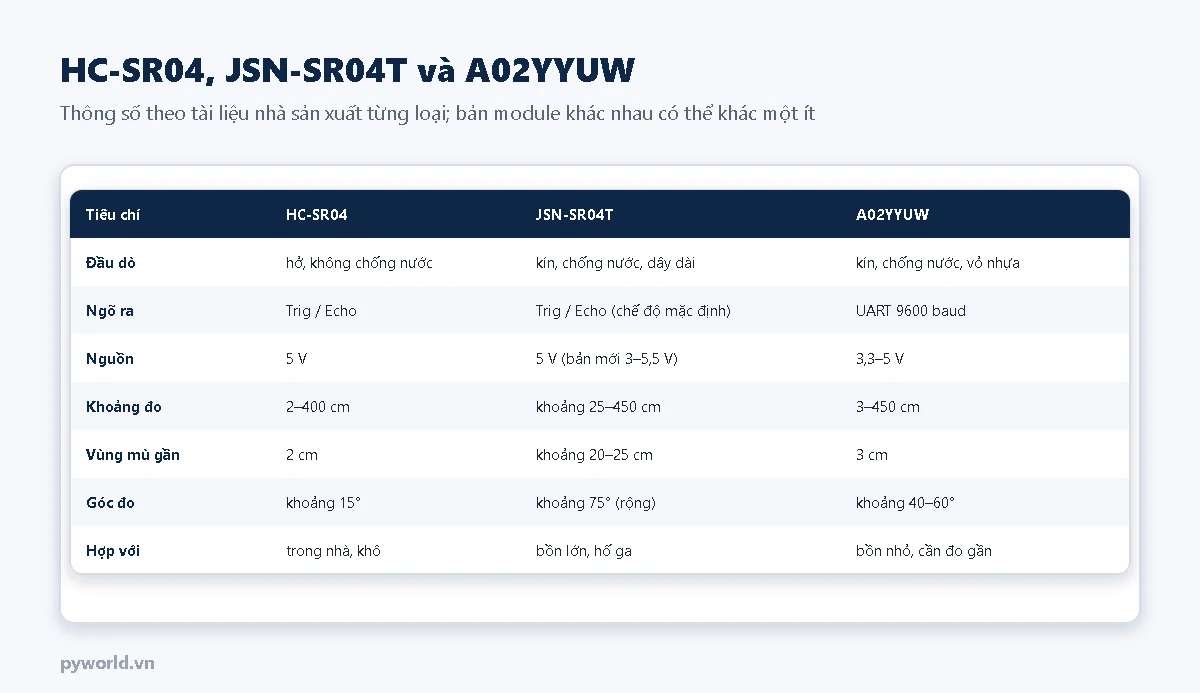
- JSN-SR04T: đầu dò kim loại kín nước nối với mạch điều khiển bằng dây dài khoảng 2,5 m. Ở chế độ mặc định, dùng giống HC-SR04 (chân Trig, Echo). Nhược điểm: vùng mù gần khoảng 20–25 cm (vật gần hơn thì đo sai) và góc đo rộng, dễ nhận tiếng vọng từ thành bồn.
- A02YYUW: đầu dò và mạch đúc chung trong vỏ nhựa kín, gửi khoảng cách qua UART. Vùng mù chỉ khoảng 3 cm, chạy 3,3–5 V, đã lọc sẵn trong cảm biến nên số đo ổn định hơn.
Với bồn nước gia đình cao 1–2 m, A02YYUW dễ dùng hơn. JSN-SR04T rẻ hơn, hợp với bể lớn, hố sâu nơi mặt nước luôn cách đầu dò trên 30 cm.
2. Lắp đầu dò trên nắp bồn
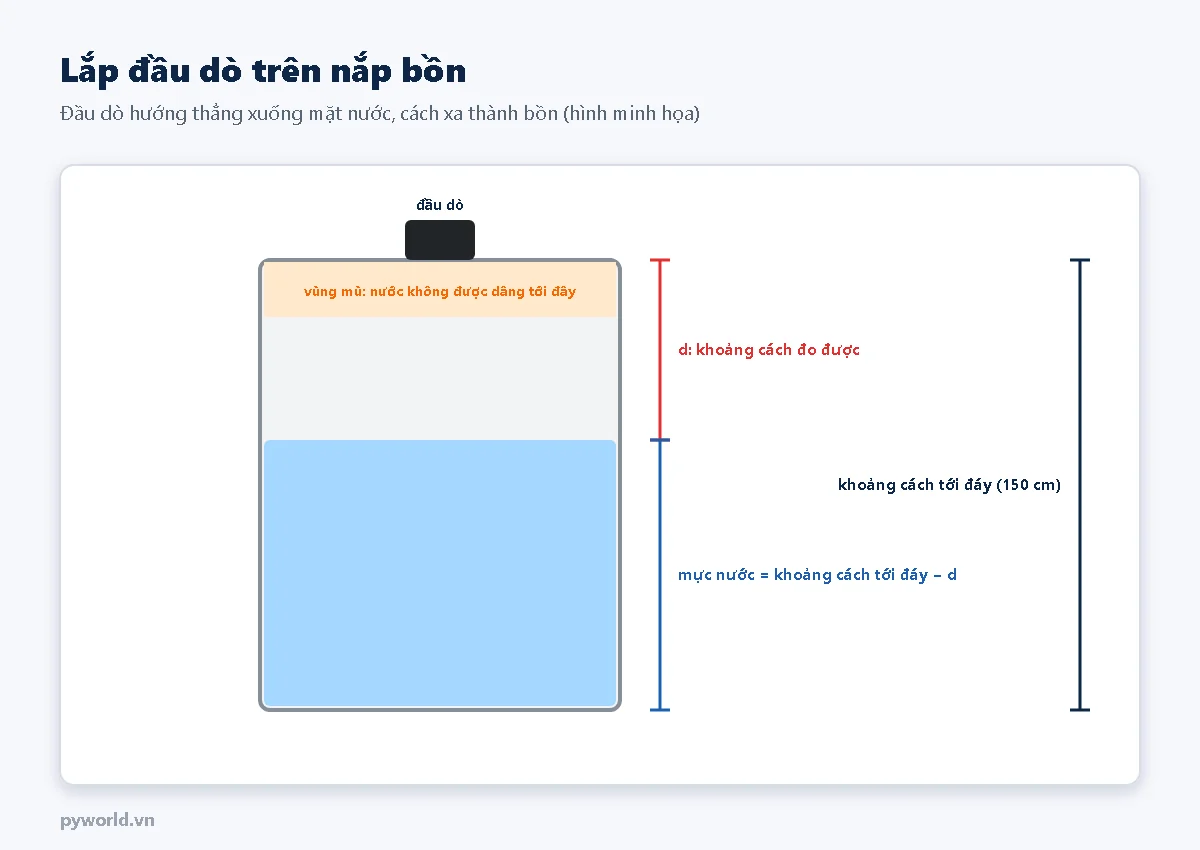
- Khoét lỗ trên nắp bồn, gắn đầu dò hướng thẳng đứng xuống mặt nước; nghiêng vài độ đã làm sai số tăng.
- Đặt đầu dò xa thành bồn, xa ống cấp nước, phao cơ: tiếng vọng từ các vật này lẫn với tiếng vọng mặt nước.
- Mực nước cao nhất phải thấp hơn đầu dò một khoảng lớn hơn vùng mù. Nếu bồn đầy tới sát nắp, nâng đầu dò lên bằng một đoạn ống.
- Đo khoảng cách thật từ mặt đầu dò tới đáy bồn bằng thước, ghi vào chương trình.
Chiều cao nước = khoảng cách tới đáy − khoảng cách đo được. Bồn trụ đứng: thể tích (lít) = π × r² × chiều cao nước / 1000 với r, chiều cao tính bằng cm. Bồn nằm ngang hình trụ không tính được theo công thức thẳng này: dùng bảng tra hoặc công thức diện tích hình viên phân.
3. Nối dây với ESP32
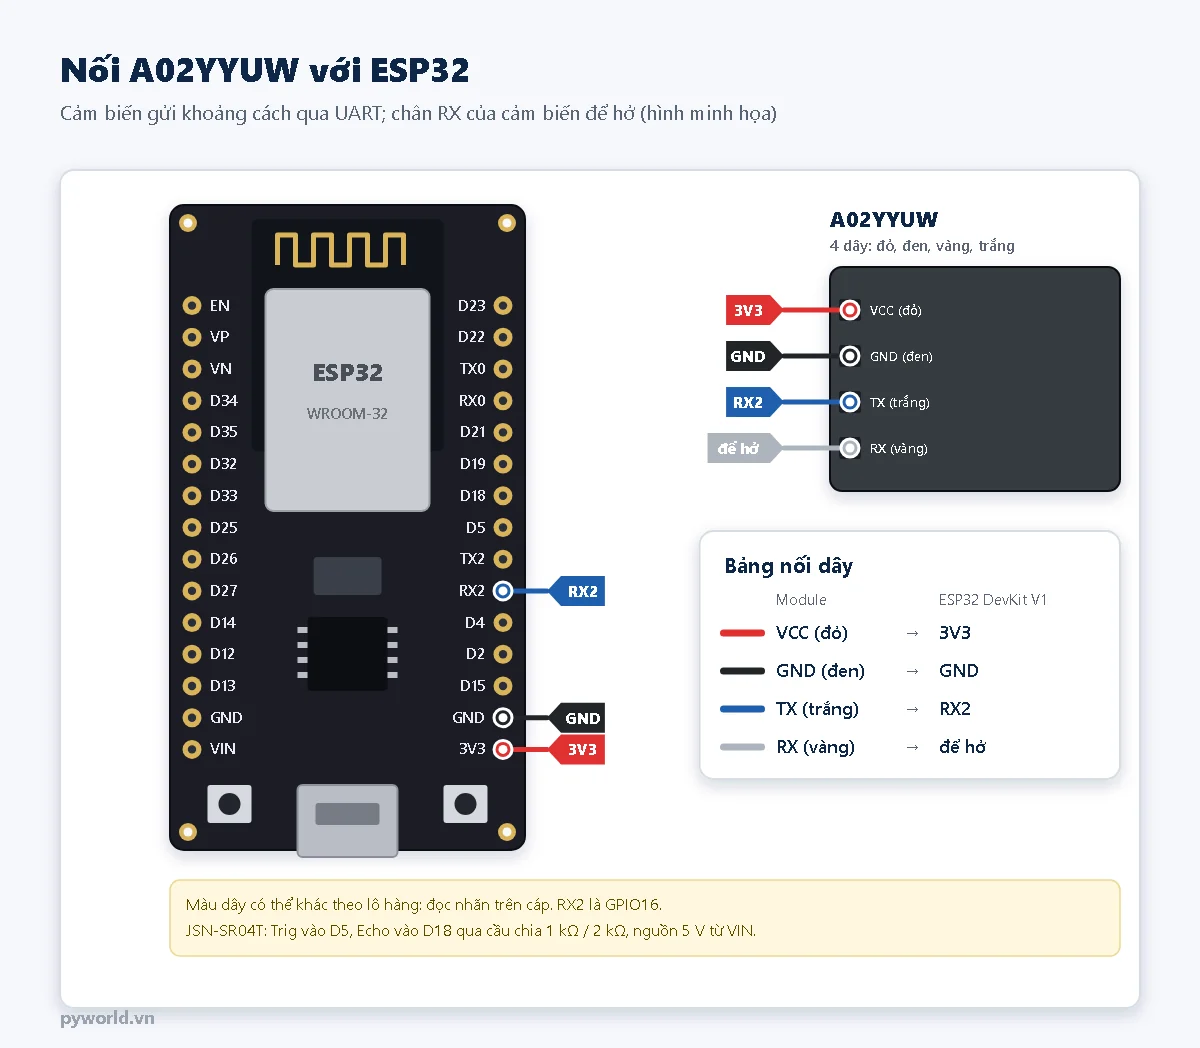
- A02YYUW: VCC vào 3V3 (để tín hiệu ra cũng là 3,3 V), GND vào GND, TX của cảm biến vào RX2 (GPIO16) của ESP32. Chân RX của cảm biến để hở: cảm biến tự gửi khoảng cách đã lọc khoảng 100 ms một lần.
- JSN-SR04T: nối như HC-SR04: VCC vào 5 V (chân VIN), Trig vào D5, Echo vào D18 qua cầu chia 1 kΩ / 2 kΩ để hạ 5 V xuống khoảng 3,3 V.
Chuẩn bị ESP32 DevKit V1, cảm biến (shop chưa bán hai loại này), dây cắm. Lắp ngoài trời thì nối dây qua đầu nối tròn GX16 để tháo lắp, và đặt mạch trong hộp kín.
4. Khung dữ liệu UART của A02YYUW
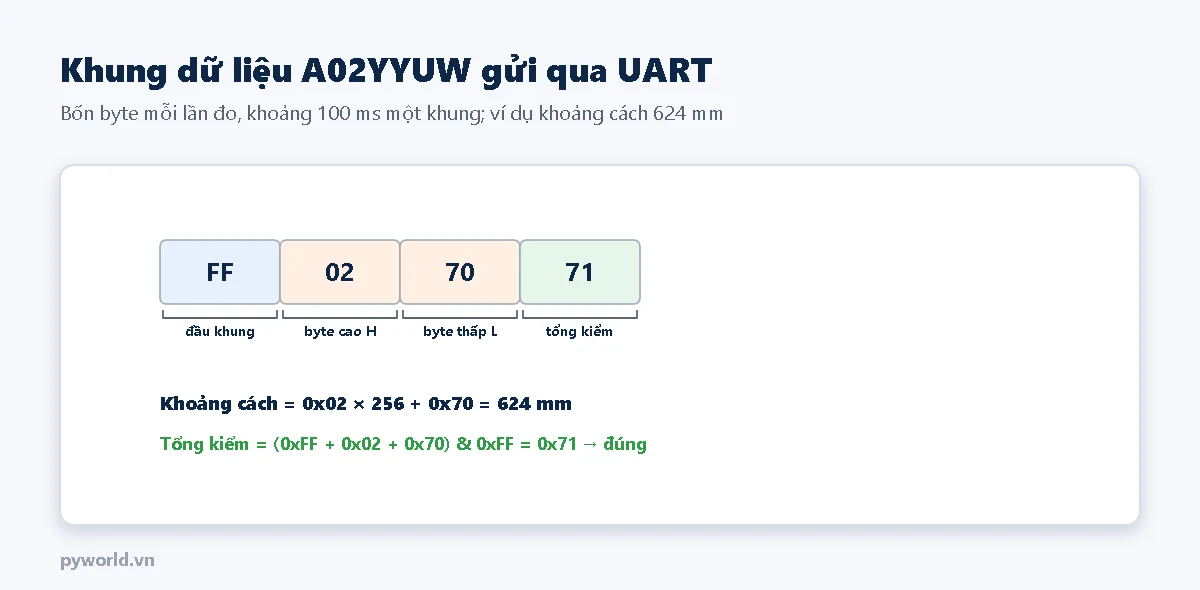
Mỗi lần đo, A02YYUW gửi 4 byte ở 9600 baud: byte 0xFF đánh dấu đầu khung, hai byte khoảng cách (milimét), và một byte tổng kiểm bằng tổng ba byte trước lấy 8 bit thấp. Chương trình chờ byte 0xFF, gom đủ 4 byte rồi kiểm tra tổng; khung sai thì bỏ qua.
5. Chương trình đo mực nước
// PYWORLD.VN - Đo mực nước bồn bằng cảm biến siêu âm chống nước với ESP32: A02YYUW (UART) hoặc JSN-SR04T (Trig/Echo)
// PYWORLD.VN - A02YYUW: TX cảm biến vào RX2 (GPIO16), nguồn 3V3; JSN-SR04T: Trig D5, Echo D18 qua cầu chia 1 kΩ / 2 kΩ, nguồn 5 V
// PYWORLD.VN - Tính chiều cao nước, phần trăm và thể tích của bồn trụ đứng; lọc trung vị 5 lần đo

const bool DUNG_JSN_SR04T = false;      // false: A02YYUW; true: JSN-SR04T

const int CHAN_RX2 = 16, CHAN_TX2 = 17; // A02YYUW: TX -> GPIO16; chân RX của cảm biến để hở (xuất dữ liệu đã xử lý)
const int CHAN_TRIG = 5, CHAN_ECHO = 18;

// Kích thước bồn (đo thực tế rồi sửa)
const float KHOANG_CACH_TOI_DAY_CM = 150.0f;   // từ mặt đầu dò tới đáy bồn
const float MUC_DAY_CM = 125.0f;               // chiều cao nước khi bồn đầy (chừa vùng mù phía trên)
const float DUONG_KINH_CM = 96.0f;             // bồn trụ đứng
const float TOC_DO_AM_CM_US = 0.0346f;         // khoảng 25 °C

uint8_t khung[4];
int viTri = 0;
int docUart = -1;                              // mm, -1 là chưa có

// A02YYUW gửi khung 4 byte: 0xFF, H, L, SUM; khoảng cách mm = H * 256 + L; SUM = (0xFF + H + L) & 0xFF
void docA02() {
  while (Serial2.available()) {
    uint8_t b = Serial2.read();
    if (viTri == 0 && b != 0xFF) {
      continue;                                // chờ byte đầu khung
    }
    khung[viTri++] = b;
    if (viTri == 4) {
      viTri = 0;
      uint8_t tong = (khung[0] + khung[1] + khung[2]) & 0xFF;
      if (tong == khung[3]) {
        docUart = khung[1] * 256 + khung[2];
      }
    }
  }
}

float doMotLanCm() {
  if (DUNG_JSN_SR04T) {
    digitalWrite(CHAN_TRIG, LOW);
    delayMicroseconds(4);
    digitalWrite(CHAN_TRIG, HIGH);
    delayMicroseconds(20);                       // JSN-SR04T cần xung kích dài hơn HC-SR04
    digitalWrite(CHAN_TRIG, LOW);
    unsigned long us = pulseIn(CHAN_ECHO, HIGH, 40000);
    return us ? us * TOC_DO_AM_CM_US / 2.0f : -1;
  }
  uint32_t batDau = millis();
  docUart = -1;
  while (docUart < 0 && millis() - batDau < 300) {
    docA02();
    delay(5);
  }
  return docUart > 0 ? docUart / 10.0f : -1;
}

float doTrungViCm() {
  float ds[5];
  int n = 0;
  for (int i = 0; i < 5; i++) {
    float d = doMotLanCm();
    if (d > 0) {
      ds[n++] = d;
    }
    delay(DUNG_JSN_SR04T ? 80 : 120);
  }
  if (n == 0) {
    return -1;
  }
  for (int i = 1; i < n; i++) {
    float x = ds[i];
    int j = i - 1;
    while (j >= 0 && ds[j] > x) {
      ds[j + 1] = ds[j];
      j--;
    }
    ds[j + 1] = x;
  }
  return ds[n / 2];
}

void setup() {
  Serial.begin(115200);
  if (DUNG_JSN_SR04T) {
    pinMode(CHAN_TRIG, OUTPUT);
    pinMode(CHAN_ECHO, INPUT);
  } else {
    Serial2.begin(9600, SERIAL_8N1, CHAN_RX2, CHAN_TX2);
  }
  Serial.printf("Do muc nuoc: %s\n", DUNG_JSN_SR04T ? "JSN-SR04T" : "A02YYUW");
}

void loop() {
  float d = doTrungViCm();
  if (d < 0) {
    Serial.println("Khong doc duoc cam bien (kiem tra day, nguon, vung mu)");
  } else {
    float muc = KHOANG_CACH_TOI_DAY_CM - d;
    if (muc < 0) {
      muc = 0;
    }
    float phanTram = muc * 100.0f / MUC_DAY_CM;
    float banKinh = DUONG_KINH_CM / 2.0f;
    float lit = 3.14159f * banKinh * banKinh * muc / 1000.0f;
    Serial.printf("Khoang cach %.1f cm | muc nuoc %.1f cm (%.0f %%) | khoang %.0f lit\n", d, muc, phanTram, lit);
  }
  delay(2000);
}
Sửa ba hằng số theo bồn thật: KHOANG_CACH_TOI_DAY_CM, MUC_DAY_CM, DUONG_KINH_CM. Dùng JSN-SR04T thì đặt DUNG_JSN_SR04T = true. Chương trình đo 5 lần, lấy trung vị để bỏ số đo lỗi do sóng mặt nước, bọt khí.
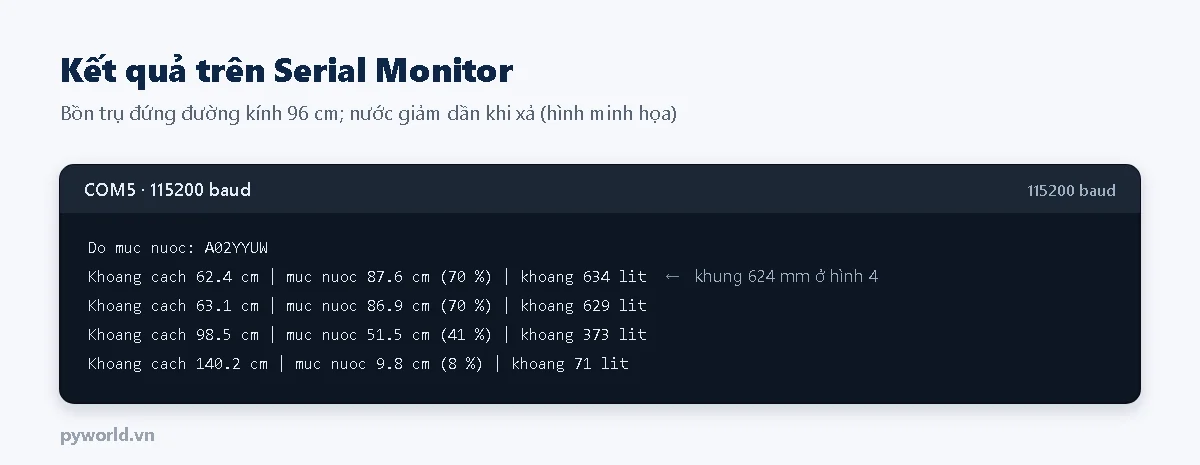
Từ đây có thể bật tắt máy bơm theo mực nước (dùng module relay điều khiển contactor), có ngưỡng trễ để bơm không bật tắt liên tục, hoặc gửi số liệu lên điện thoại.
6. Lỗi hay gặp
| Hiện tượng | Nguyên nhân | Cách xử lý |
|---|---|---|
| Bồn gần đầy thì số đo nhảy lung tung | Mặt nước vào vùng mù | Nâng đầu dò lên; với JSN-SR04T giữ nước cách đầu dò trên 30 cm |
| Số đo cố định, không đổi theo nước | Tiếng vọng từ thành bồn, ống, phao | Dời đầu dò ra giữa bồn, thẳng đứng |
| Không đọc được A02YYUW | Nhầm dây TX, RX; sai baud | TX cảm biến vào RX2, 9600 baud |
| Trong bồn kín, đầu dò đọng nước | Hơi nước ngưng tụ trên mặt đầu dò | Lau định kỳ; thông hơi cho bồn; chọn loại có màng chống đọng |
| Thể tích lệch xa thực tế | Bồn không phải hình trụ đều; đáy cong | Đổ từng lượng nước đã biết, lập bảng hiệu chuẩn mực nước theo lít |
7. Xem thêm
Tin tức liên quan

29/10/2026
Làm nhà kính mini với ESP32: DHT22, cảm biến độ ẩm đất, quang trở; relay điều khiển bơm, quạt, đèn trồng cây 12 V có khoảng trễ, tưới từng đợt, hạn mức bơm, trang web tự động và bằng tay.
26/10/2026
LCD 1602, LCD 2004 I2C không hiện chữ, chỉ hiện hàng ô vuông đen hoặc sai địa chỉ 0x27/0x3F: tìm lỗi nguồn, tương phản, dây I2C, địa chỉ và chương trình kiểm tra tự động.

29/10/2026
DS3231 khác DS1307 thế nào, nối với ESP32 qua I2C, thanh ghi và mã BCD, chương trình đọc giờ, nhiệt độ, đặt giờ qua Serial và báo thức hằng ngày qua chân SQW, kèm bảng lỗi.
29/10/2026
Nối màn hình TFT ILI9341 2.4–2.8 inch với ESP32, các lệnh khởi động và vẽ vùng, màu RGB565, bộ chữ 5x7, chương trình vẽ số lớn và đồ thị điện áp không nhấp nháy, bảng sửa lỗi.

29/10/2026
ESP32 tự phát mạng Wi-Fi khi chưa có cấu hình, điện thoại vào là bật trang chọn mạng, lưu bằng Preferences; chỉ dùng thư viện có sẵn, giữ BOOT 3 giây để xóa.

29/10/2026
Làm máy báo rò khí gas với ESP32 và MQ-2: hai mức cảnh báo, còi tại chỗ, nhắn Telegram nhắc lại mỗi 2 phút, báo lỗi cảm biến, tự kiểm tra mỗi sáng, cách đặt cảm biến và lưu ý an toàn.

29/10/2026
ESP32 dùng Firebase Realtime Database không cần thư viện Firebase: đăng nhập ẩn danh, tự làm mới token, đọc lệnh relay, ghi trạng thái và lịch sử, Rules theo uid.
11/10/2026
Hướng dẫn ESP32 lấy giờ Việt Nam từ Internet bằng NTP trên Arduino IDE, in ra Serial Monitor và làm đồng hồ hiển thị thứ, ngày, giờ trên màn hình OLED 0.96 inch SSD1306.
Xem thêm