Đế ra chân ESP32 30 chân: cấp nguồn DC 6,5–16 V, hàng chân G V S và jumper chọn 5 V hay 3,3 V
Cách dùng đế ra chân ESP32 30 chân: cấu tạo, cắm ESP32 đúng chiều, cấp nguồn jack DC 6,5–16 V và tính nhiệt IC ổn áp, hàng G V S, jumper 5V/3.3V, ví dụ relay và nút nhấn.
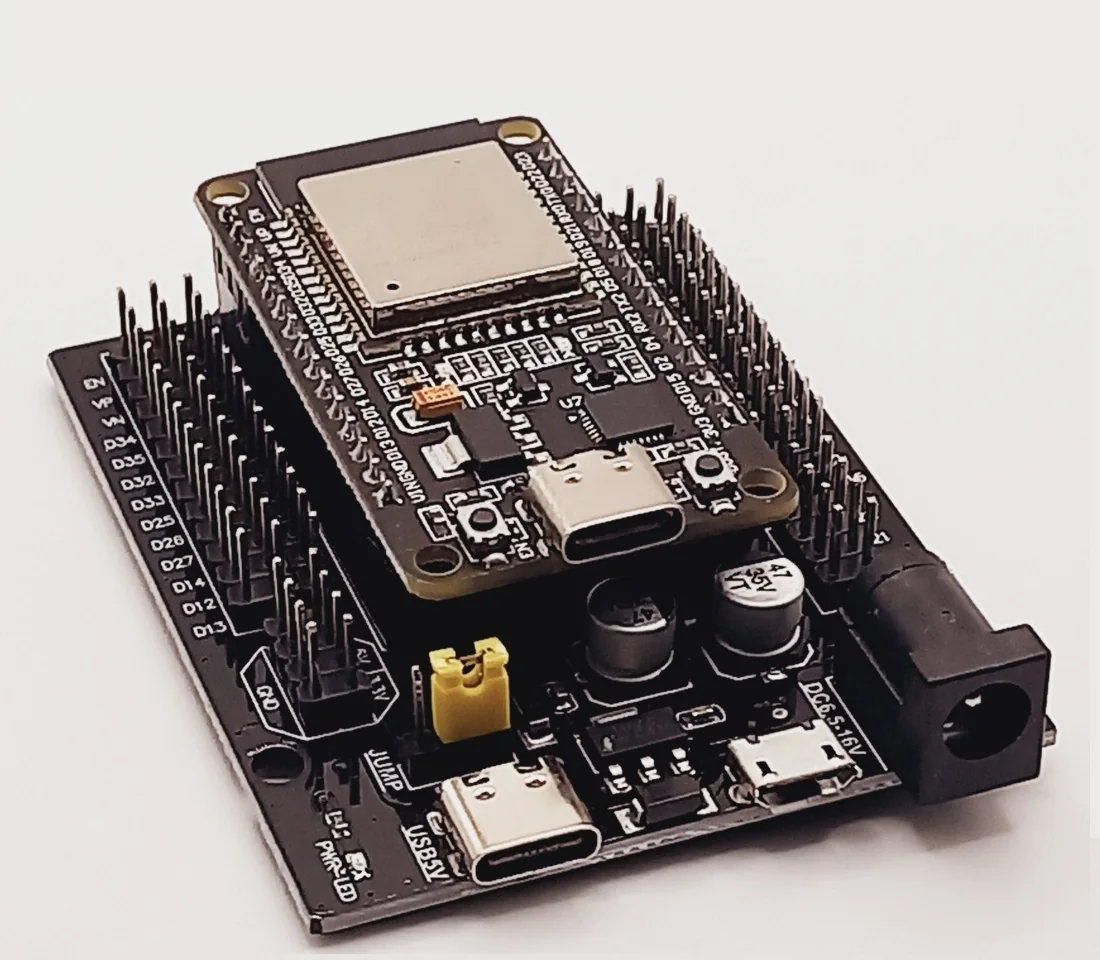
Đế ra chân ESP32 (còn gọi là đế mở rộng, breakout board) là tấm mạch có ổ cắm cho ESP32 DevKit V1, kèm jack nguồn DC và ba hàng chân G, V, S cho từng chân ESP32. Cắm module bằng dây ba sợi vào là chạy, không cần breadboard, dây không bị lỏng khi di chuyển. Bài viết giải thích cấu tạo đế ra chân ESP32 30 chân, cách cấp nguồn 6,5–16 V cho đúng, cách chọn 5 V hay 3,3 V cho hàng V, và làm ví dụ nối module relay với nút nhấn qua đế.
1. Khi nào nên dùng đế ra chân?
- Nối nhiều module: mỗi chân ESP32 có sẵn chân GND và chân nguồn đi kèm, cắm thẳng dây ba sợi của servo, module relay, cảm biến.
- Cấp nguồn ngoài: jack DC nhận adapter 9 V hoặc 12 V, không phải cắm USB máy tính.
- Thiết bị dùng lâu dài, đồ án: chân cắm chắc hơn breadboard, bắt vít được qua bốn lỗ góc.
- Mạch 38 chân: bản 38 chân rộng, che kín breadboard; đế 38 chân giải quyết việc này.
2. Cấu tạo đế ra chân ESP32 30 chân
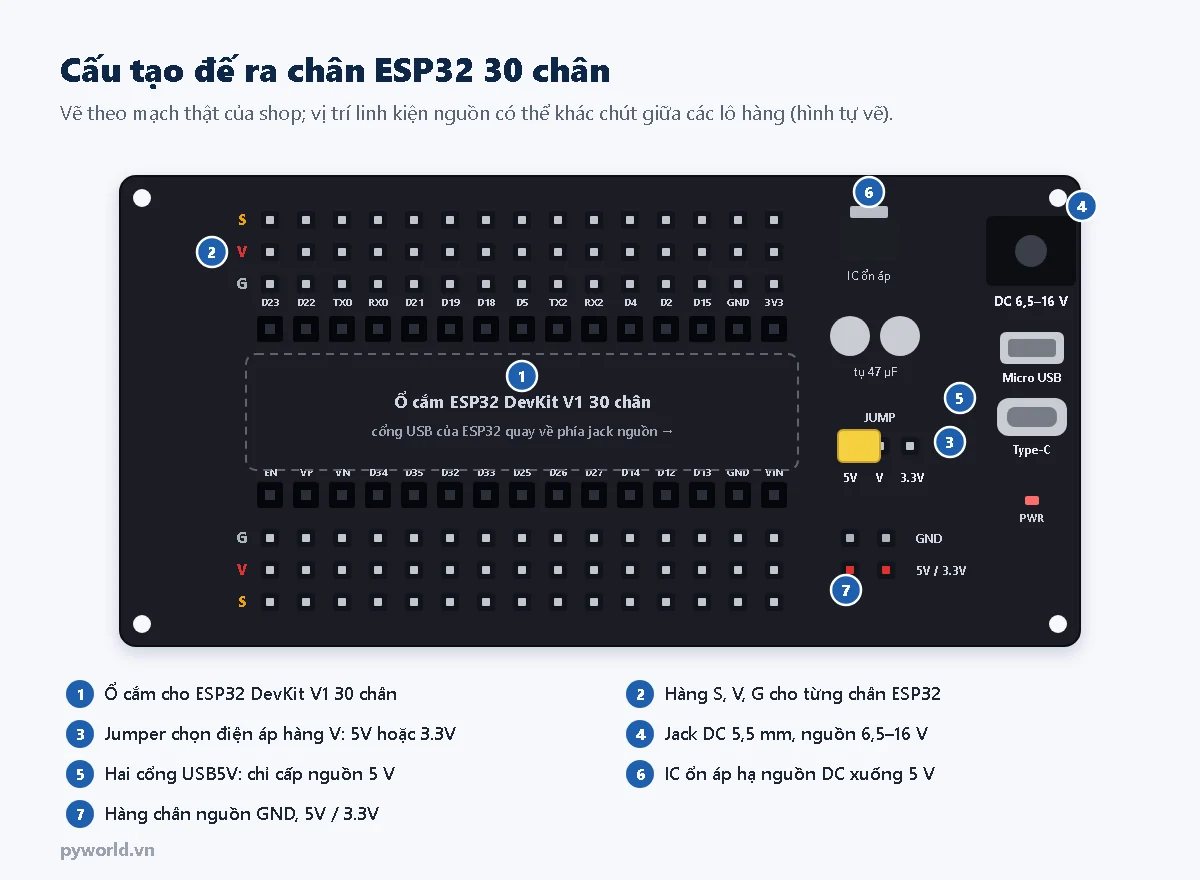
| Bộ phận | Thông tin |
|---|---|
| Mạch cắm vào | ESP32 DevKit V1 30 chân, ESP32-S 30 chân |
| Jack nguồn DC | Đầu 5,5 mm, nhận 6,5–16 V một chiều (in trên mạch: DC6.5-16V) |
| Cổng USB5V | Micro USB và Type-C, chỉ để cấp nguồn 5 V (không nạp code qua hai cổng này) |
| Hàng chân cho mỗi GPIO | S: tín hiệu (nối thẳng chân ESP32); V: nguồn; G: GND |
| Jumper JUMP | Chọn điện áp hàng V: 5V hoặc 3.3V |
| Đèn PWR-LED | Sáng khi đế có nguồn |
Chữ G V S in ở đầu ba hàng chân. Trên mạch của shop, hàng S nằm ngoài cùng sát mép đế, hàng G nằm sát ổ cắm ESP32. Luôn đọc chữ in trên đế trước khi cắm dây vì vị trí có thể khác giữa các lô hàng.
3. Cắm ESP32 lên đế đúng chiều
Tên chân in trên đế (EN, VP, VN, D34… ở một cạnh và D23, D22, TX0… ở cạnh kia) phải trùng với tên chân in trên mạch ESP32. Với mạch DevKit V1 30 chân, khi cắm đúng thì cổng USB của ESP32 quay về phía jack nguồn của đế.
Cắm ngược chiều làm chân VIN, GND của ESP32 rơi vào chân tín hiệu của đế: bật nguồn lúc đó có thể hỏng mạch. Nhìn lại một lần trước khi cắm nguồn.
4. Cấp nguồn cho đế ra chân
| Cách cấp | Dùng khi | Lưu ý |
|---|---|---|
| Cổng USB trên mạch ESP32 | Đang nạp code, thử chương trình | Đế nhận 5 V từ máy tính qua ESP32; chỉ đủ cho tải nhẹ |
| Cổng USB5V trên đế | Dùng củ sạc điện thoại 5 V | Không truyền dữ liệu; nạp code vẫn cắm vào cổng USB của ESP32 |
| Jack DC 6,5–16 V | Adapter 9 V, 12 V, ắc quy 12 V | IC ổn áp trên đế hạ xuống 5 V, tỏa nhiệt nhiều khi điện áp vào cao |
IC ổn áp trên đế là loại tuyến tính: phần điện áp dư biến thành nhiệt, công suất tỏa nhiệt bằng (điện áp vào − 5 V) × dòng tải. Một IC dán cỡ nhỏ như trên đế chỉ nên tỏa dưới khoảng 1 W.
| Điện áp vào | Dòng 0,2 A (ESP32 và vài cảm biến) | Dòng 0,4 A (thêm relay, servo nhỏ) |
|---|---|---|
| 7,5 V | 0,5 W: ấm | 1,0 W: nóng |
| 9 V | 0,8 W: nóng vừa | 1,6 W: quá nóng |
| 12 V | 1,4 W: quá nóng | 2,8 W: không nên |
| 16 V | 2,2 W: không nên | 4,4 W: không nên |
Từ bảng trên:
- Adapter 7,5–9 V là hợp nhất khi cấp qua jack DC.
- Nguồn có sẵn là 12 V (ắc quy, nguồn tủ điện) và tải nặng: dùng mạch hạ áp LM2596 chỉnh ra 5 V, cấp vào cổng USB5V hoặc cấp riêng cho relay, servo, chỉ nối chung GND.
- Động cơ, dải LED, servo lớn luôn lấy nguồn riêng, không lấy qua hàng V của đế.
Khi nạp code mà đế vẫn đang cắm nguồn DC: mạch ESP32 DevKit thường có diode ngăn dòng từ chân VIN chảy ngược về cổng USB máy tính nên cắm cùng lúc thường không sao. Để chắc chắn, khi nạp code nên rút jack DC ra.
5. Hàng chân G, V, S và jumper chọn 5 V hay 3,3 V
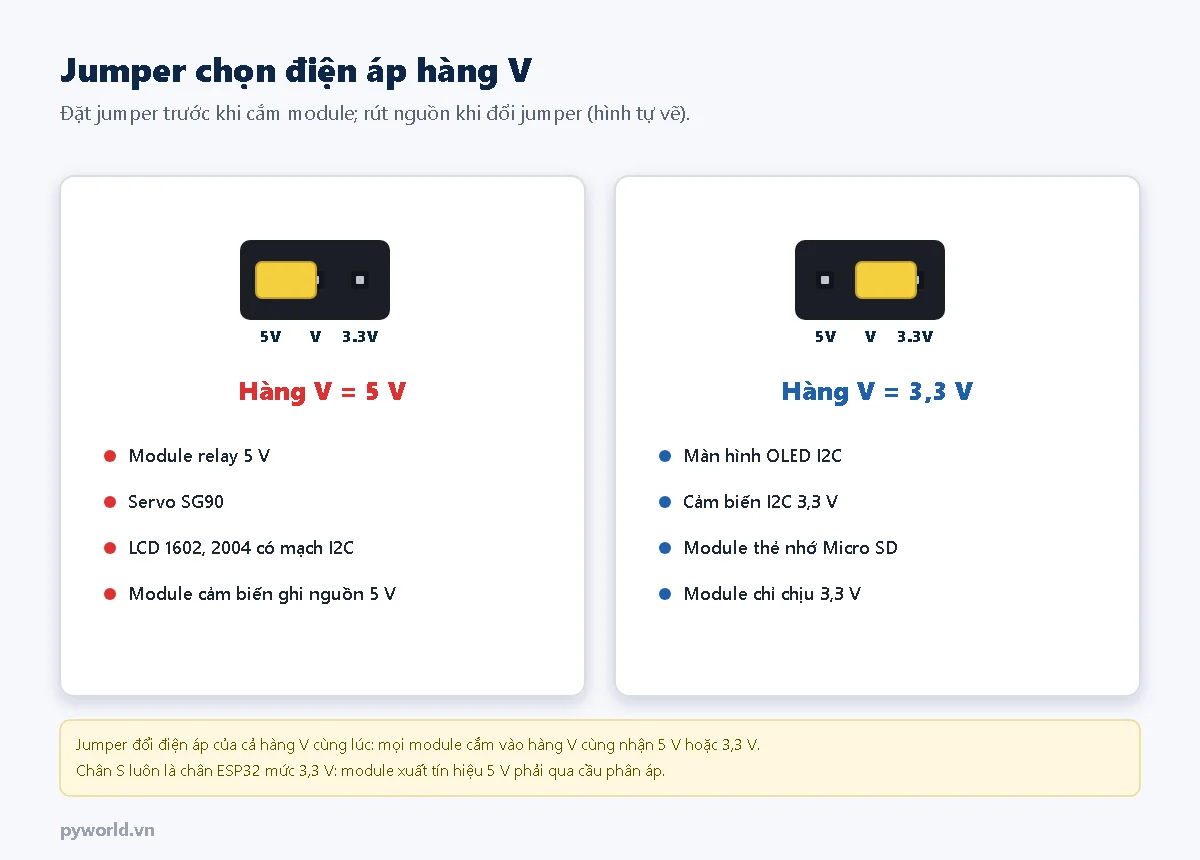
- S nối thẳng với chân ESP32: luôn là mức logic 3,3 V.
- V là nguồn cho module, chọn bằng jumper: kẹp jumper giữa 5V và V thì hàng V có 5 V; kẹp giữa V và 3.3V thì hàng V có 3,3 V.
- G là GND chung.
Jumper đổi điện áp của cả hàng V, không phải từng chân. Nếu cùng lúc có module 5 V (relay, servo) và module chỉ chịu 3,3 V (một số cảm biến), đặt jumper ở 5V cho module 5 V và lấy nguồn cho module 3,3 V từ chân 3V3 riêng. Rút nguồn trước khi đổi jumper.
Module xuất tín hiệu 5 V về ESP32 (ví dụ cảm biến siêu âm 5 V) không được nối thẳng vào chân S: cần cầu phân áp hoặc mạch chuyển mức, như trong bài mức logic 3,3 V và 5 V.
6. Ví dụ: module relay và nút nhấn trên đế ra chân
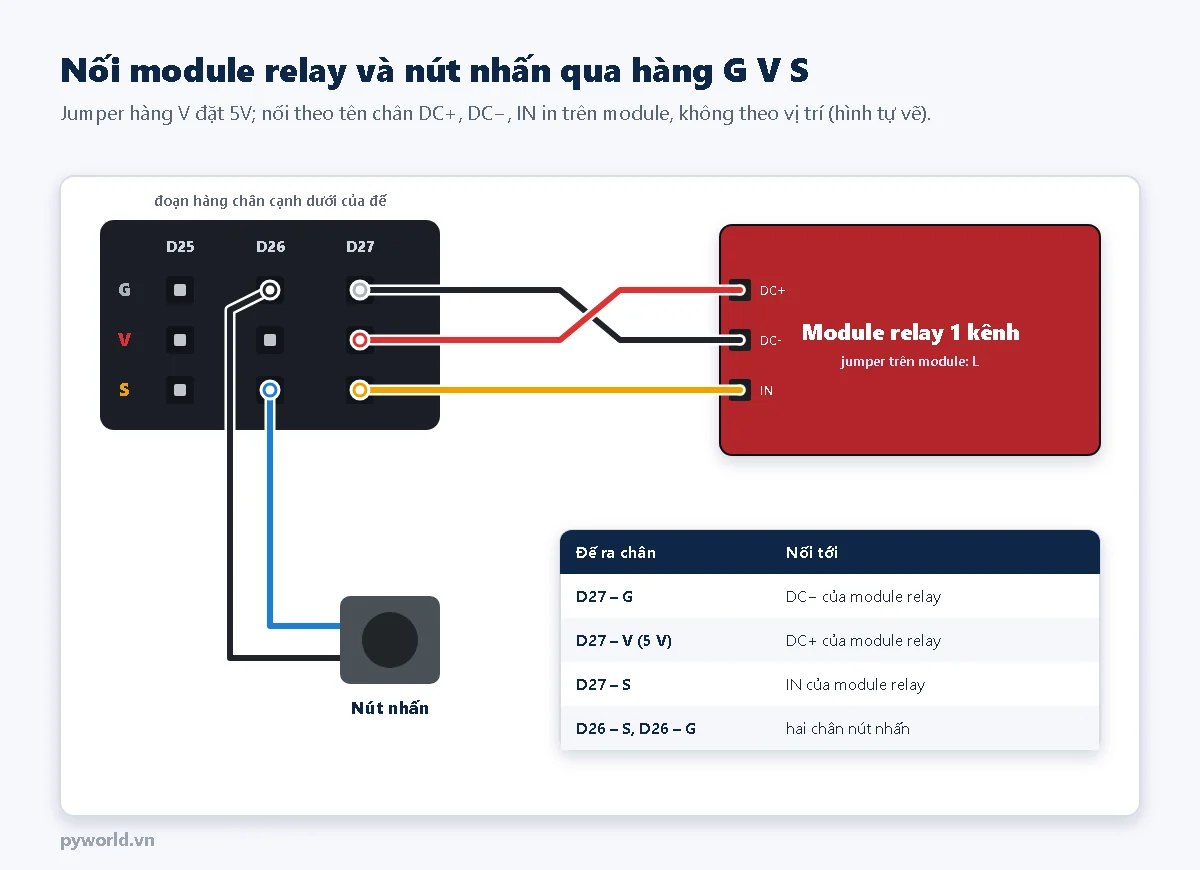
Ví dụ dùng module relay 1 kênh 5 V cắm vào hàng D27 và một nút nhấn cắm vào hàng D26. Mỗi lần nhấn nút, relay đổi trạng thái bật, tắt.
| Đế ra chân | Nối tới |
|---|---|
| Hàng D27, chân G | DC− của module relay |
| Hàng D27, chân V (jumper ở 5V) | DC+ của module relay |
| Hàng D27, chân S | IN của module relay |
| Hàng D26, chân S và chân G | Hai chân của nút nhấn |
Module relay 1 kênh của shop có jumper chọn kích mức cao (H) hoặc mức thấp (L). Bài đặt jumper ở L: chân IN xuống mức thấp thì relay đóng. Nếu đặt ở H, đổi hằng RELAY_KICH_MUC_THAP thành false.
// PYWORLD.VN - Đế ra chân ESP32 30 chân: module relay ở hàng D27, nút nhấn ở hàng D26
// PYWORLD.VN - Mỗi lần nhấn nút thì relay đổi trạng thái, LED trên mạch (GPIO2) sáng theo relay
// PYWORLD.VN - Jumper hàng V của đế đặt 5V; jumper trên module relay đặt L (kích mức thấp)

const int RELAY_PIN = 27;               // chân S hàng D27 → IN của module relay
const int NUT_PIN = 26;                 // nút nhấn nối giữa chân S và chân G hàng D26
const int LED_PIN = 2;                  // LED xanh trên ESP32 DevKit V1
const bool RELAY_KICH_MUC_THAP = true;  // module đặt jumper L; nếu đặt H thì đổi thành false
const unsigned long CHONG_DOI_MS = 30;  // thời gian lọc dội nút nhấn

bool relayBat = false;
int trangThaiNut = HIGH;   // mức nút đã lọc dội (HIGH = đang thả, nhờ điện trở kéo lên trong)
int docTruoc = HIGH;       // mức đọc được ở vòng lặp trước
unsigned long lanDoi = 0;  // lúc mức đọc thay đổi lần cuối

void datRelay(bool bat) {
  relayBat = bat;
  bool mucCao = RELAY_KICH_MUC_THAP ? !bat : bat;
  digitalWrite(RELAY_PIN, mucCao ? HIGH : LOW);
  digitalWrite(LED_PIN, bat ? HIGH : LOW);
}

void setup() {
  Serial.begin(115200);
  // Ghi mức tắt khi chân còn là ngõ vào rồi mới chuyển thành ngõ ra, để relay không đóng lúc khởi động
  pinMode(RELAY_PIN, INPUT);
  digitalWrite(RELAY_PIN, RELAY_KICH_MUC_THAP ? HIGH : LOW);
  pinMode(RELAY_PIN, OUTPUT);
  pinMode(LED_PIN, OUTPUT);
  pinMode(NUT_PIN, INPUT_PULLUP);  // không cần điện trở ngoài: nhấn nút thì chân xuống mức thấp
  datRelay(false);
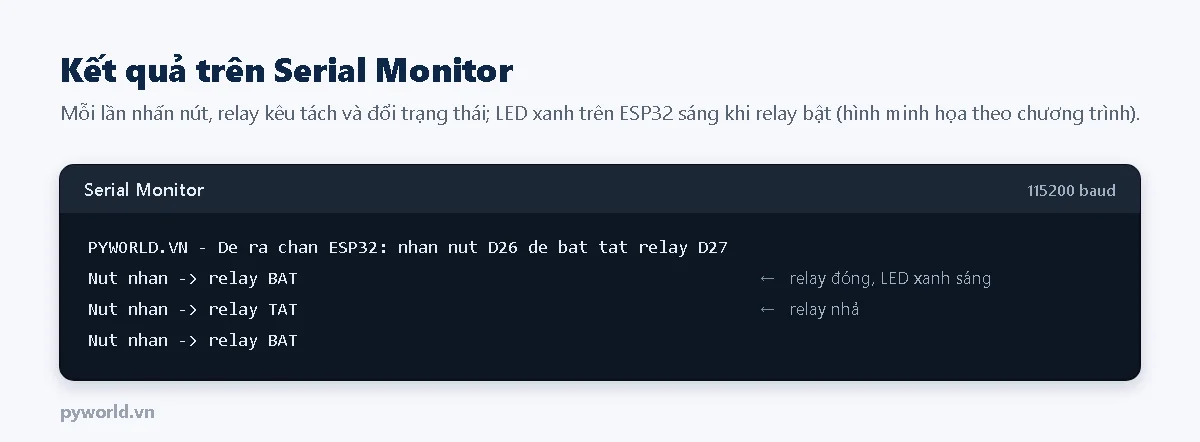
  Serial.println("PYWORLD.VN - De ra chan ESP32: nhan nut D26 de bat tat relay D27");
}

void loop() {
  int doc = digitalRead(NUT_PIN);
  if (doc != docTruoc) {        // mức vừa đổi: bắt đầu đếm thời gian lọc dội
    docTruoc = doc;
    lanDoi = millis();
  }
  if (millis() - lanDoi > CHONG_DOI_MS && doc != trangThaiNut) {
    trangThaiNut = doc;
    if (trangThaiNut == LOW) {  // vừa nhấn xuống
      datRelay(!relayBat);
      Serial.printf("Nut nhan -> relay %s\n", relayBat ? "BAT" : "TAT");
    }
  }
}
- Nút nhấn dùng
INPUT_PULLUP: điện trở kéo lên bên trong ESP32 giữ chân ở mức cao, nhấn nút nối chân xuống G nên đọc được mức thấp. Không cần thêm điện trở. - Đoạn lọc dội chỉ chấp nhận mức mới sau khi mức đó giữ yên 30 ms, nên một lần nhấn chỉ đổi relay một lần.
- Trong
setup(), chân relay được ghi mức tắt khi còn là ngõ vào rồi mới chuyển thành ngõ ra, để relay không đóng thoáng qua lúc khởi động.
7. Đế ra chân cho ESP32 38 chân
Ngoài bản 30 chân, đế ra chân còn có hai bản cho ESP32 38 chân. Mạch ESP32 38 chân trên thị trường có hai khoảng cách hai hàng chân: 24 mm và 25,5 mm.
- Bản 3 hàng ổ cắm vàng cắm được cả hai loại khoảng cách.
- Bản 2 hàng ổ cắm vàng dành cho mạch có hai hàng chân cách nhau 25,5 mm.
Đo khoảng cách hai hàng chân của mạch đang có trước khi chọn bản đế. Cách dùng hàng chân, jumper và nguồn giống bản 30 chân.
8. Lỗi thường gặp
| Hiện tượng | Nguyên nhân | Cách xử lý |
|---|---|---|
| Đèn PWR không sáng khi cắm adapter | Adapter dưới 6,5 V, sai đầu cắm, cực tâm âm | Dùng adapter 7,5–12 V, đầu 5,5 mm, cực tâm dương |
| IC ổn áp trên đế rất nóng | Điện áp vào cao, tải nặng | Hạ điện áp adapter xuống 7,5–9 V, cấp nguồn riêng cho tải nặng |
| Module không chạy dù đã cắm đủ ba dây | Jumper hàng V sai mức, cắm ngược G và V | Kiểm tra jumper, đọc chữ G V S trên đế |
| Relay tự đóng lúc bật nguồn | Module đặt kích mức thấp mà chương trình viết cho mức cao (hoặc ngược lại) | Đặt jumper module và hằng RELAY_KICH_MUC_THAP cho khớp |
| ESP32 khởi động lại khi relay đóng | Sụt áp do cuộn dây relay, nguồn yếu | Dùng adapter tốt hơn hoặc cấp nguồn riêng cho relay |
| Không nạp được code khi ESP32 nằm trên đế | Module nối vào GPIO0, GPIO2, GPIO12 làm sai mức khởi động | Rút module khỏi các chân này khi nạp, hoặc đổi chân |
9. Xem thêm
- Đế ra chân ESP32 (bản 30 chân, 38 chân hai hàng và ba hàng ổ cắm) và ESP32 DevKit V1 30 chân.
- Jack nguồn DC gắn hộp và mạch hạ áp LM2596 khi đưa đế vào hộp, cấp nguồn 12 V.
- ESP32 điều khiển module relay 4 kênh an toàn.
- Mạch hạ áp LM2596 và MP1584: cách chọn, chỉnh điện áp và cấp nguồn ESP32.
- IC ổn áp tuyến tính 7805, AMS1117: vì sao tỏa nhiệt và cách tính.
- Bài cùng loạt: sơ đồ chân ESP32 30 chân và 38 chân, chọn mạch ESP32 phù hợp.
Tin tức liên quan
11/10/2026
Hướng dẫn nối load cell với module HX711 và ESP32 DevKit V1, gá load cell đúng cách, hiệu chuẩn bằng vật đã biết khối lượng và viết chương trình cân trên Arduino IDE.

10/10/2026
Hướng dẫn bắt đầu với Arduino Nano CH340: sơ đồ chân, cài driver, chọn Board và Processor, nạp Blink, in ra Serial Monitor, quét I2C trên A4/A5, cấp nguồn và xử lý lỗi thường gặp.

18/10/2026
Tự làm tay điều khiển flycam bằng ESP32: hai joystick, hai công tắc, gửi 8 kênh qua ESP-NOW; bộ thu ESP32 xuất PPM bằng RMT và SBUS bằng UART, có failsafe, dùng với Betaflight.

23/10/2026
Cài gói esp32 của Espressif vào Arduino IDE 2, chọn bo DOIT ESP32 DEVKIT V1 hoặc ESP32 Dev Module, chọn cổng COM, nạp chương trình nháy LED, in thông tin chip và sửa lỗi lần nạp đầu.
10/10/2026
So sánh mạch hạ áp LM2596 và MP1584, cách chỉnh điện áp ra bằng đồng hồ vạn năng trước khi nối tải, cấp nguồn 5 V cho ESP32 DevKit V1 từ nguồn 12 V và xử lý lỗi thường gặp.

08/06/2021
Hướng dẫn ESP32 điều khiển relay 4 kênh: chọn GPIO an toàn, cấp nguồn 5 V phù hợp, xác định active LOW và lưu ý khi đóng cắt tải.

17/10/2026
Hướng dẫn nối ESP32 với driver L298N và động cơ DC giảm tốc: cầu H, đảo chiều, phanh, chỉnh tốc độ bằng PWM, điều khiển bằng lệnh trên Serial Monitor và thí nghiệm STEM.

17/10/2026
Hướng dẫn điều khiển servo SG90 bằng ESP32 với bộ PWM LEDC 50 Hz có sẵn: xung 0,5–2,4 ms, sơ đồ nối, quét góc, vặn biến trở, hiệu chỉnh hai đầu hành trình và thí nghiệm STEM.
Xem thêm