
Trò chơi robot và người lập trình trên bảng ô vuông: 3 màn chơi kèm mẫu in
Trò chơi lập trình không cần máy tính cho trẻ 5–8 tuổi: thẻ lệnh tiến, quay, lặp lại trên bảng ô vuông; luật chơi, ba màn có lời giải, mẫu in và biến thể nâng cao.
Trò chơi "robot và người lập trình" trên bảng ô vuông là trò chơi lập trình không cần máy tính phổ biến nhất cho trẻ 5–8 tuổi. Một trẻ làm người lập trình, xếp các thẻ lệnh thành một chương trình; một trẻ khác (hoặc một quân cờ) làm robot, đi đúng từng thẻ. Chỉ cần giấy, bút và kéo, trẻ đã được làm quen với thuật toán, chạy thử, sửa lỗi và vòng lặp.
Bài viết hướng dẫn luật chơi, ba màn chơi từ dễ đến khó kèm lời giải, và mẫu in bảng ô vuông, thẻ lệnh để dùng ngay ở nhà hoặc ở lớp.
1. Chuẩn bị
- Bảng ô vuông 5 x 5 hoặc 6 x 6 ô: in mẫu ở cuối bài, hoặc dán băng keo trên sàn thành ô 30–40 cm để trẻ tự đóng vai robot.
- Bộ thẻ lệnh: "tiến 1 ô", "quay trái", "quay phải", "lặp lại", "nhặt sao".
- Một quân cờ hoặc đồ chơi nhỏ làm robot; ngôi sao giấy làm đích; nắp chai hoặc khối gỗ làm tường.
2. Thẻ lệnh và luật chơi
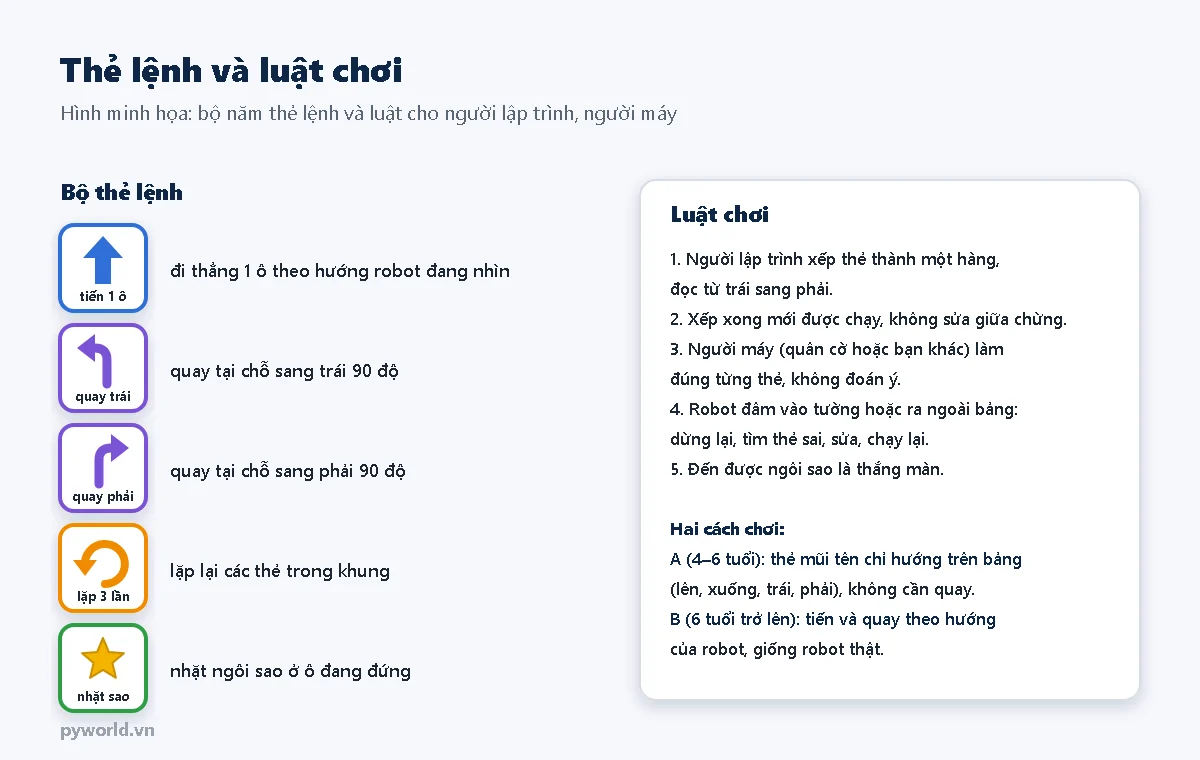
- Người lập trình xếp thẻ thành một hàng, đọc từ trái sang phải.
- Xếp xong mới được chạy. Trong lúc robot đi, không sửa thẻ.
- Người làm robot đi đúng từng thẻ, không đoán ý người lập trình.
- Robot đâm vào tường hoặc ra ngoài bảng: dừng lại, cùng tìm thẻ sai, sửa, rồi chạy lại từ đầu.
- Robot đến được ngôi sao là thắng màn.
Hai cách chơi theo độ tuổi:
- Cách A (4–6 tuổi): thẻ mũi tên chỉ hướng trên bảng (lên, xuống, trái, phải). Robot không cần quay, trẻ chỉ đếm ô.
- Cách B (từ 6 tuổi): "tiến 1 ô" đi theo hướng robot đang nhìn; "quay trái", "quay phải" là quay tại chỗ, không di chuyển. Cách này giống robot thật và khó hơn, vì trẻ phải tưởng tượng mình đứng ở vị trí robot. Các màn chơi dưới đây dùng cách B.
3. Màn 1 và màn 2
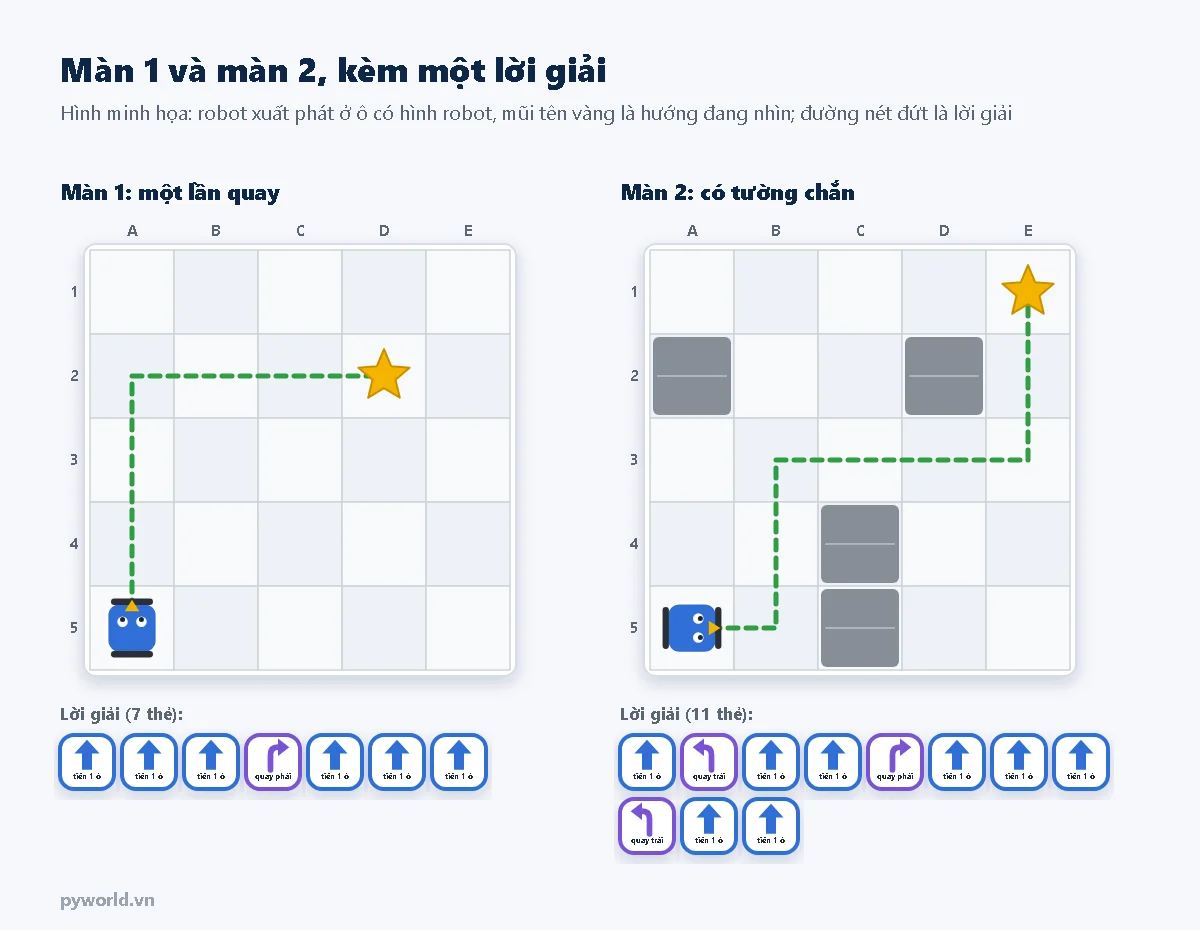
Màn 1: một lần quay
Robot đứng ở ô A5, nhìn lên. Ngôi sao ở ô D2. Một lời giải: tiến 3 ô lên A2, quay phải, tiến 3 ô sang D2 (7 thẻ).
Điểm khó với trẻ là thẻ "quay phải": robot chỉ quay mặt, không đi thêm ô nào. Nếu trẻ cho robot vừa quay vừa đi, hãy để robot làm đúng y thẻ để trẻ tự thấy sai ở đâu.
Màn 2: có tường chắn
Robot ở A5, nhìn sang phải. Ngôi sao ở E1. Tường ở C4, C5, A2 và D2. Lời giải trong hình dùng 11 thẻ. Có nhiều đường đi khác nhau; khuyến khích trẻ tìm thêm đường khác, rồi so xem đường nào ít thẻ hơn.
4. Màn 3: dùng thẻ lặp lại
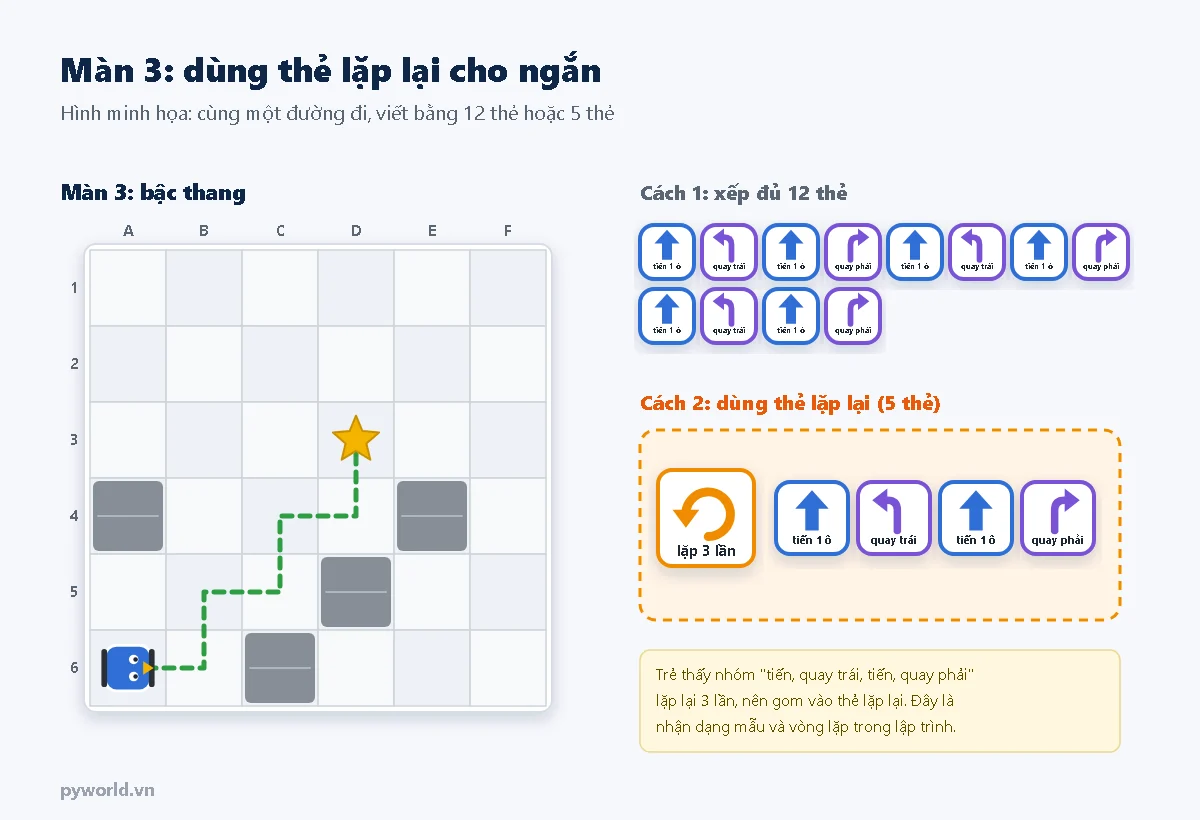
Đường đi hình bậc thang cần 12 thẻ: nhóm "tiến, quay trái, tiến, quay phải" lặp lại 3 lần. Khi trẻ nhận ra nhóm lặp lại này, giới thiệu thẻ "lặp lại": đặt 4 thẻ vào trong khung lặp và ghi số 3 lên thẻ. Chương trình còn 5 thẻ mà robot vẫn đi y như cũ.
Đây chính là vòng lặp, khái niệm trẻ sẽ gặp lại trong Scratch với khối "lặp lại", và trong Python với lệnh for.
5. Mẫu in
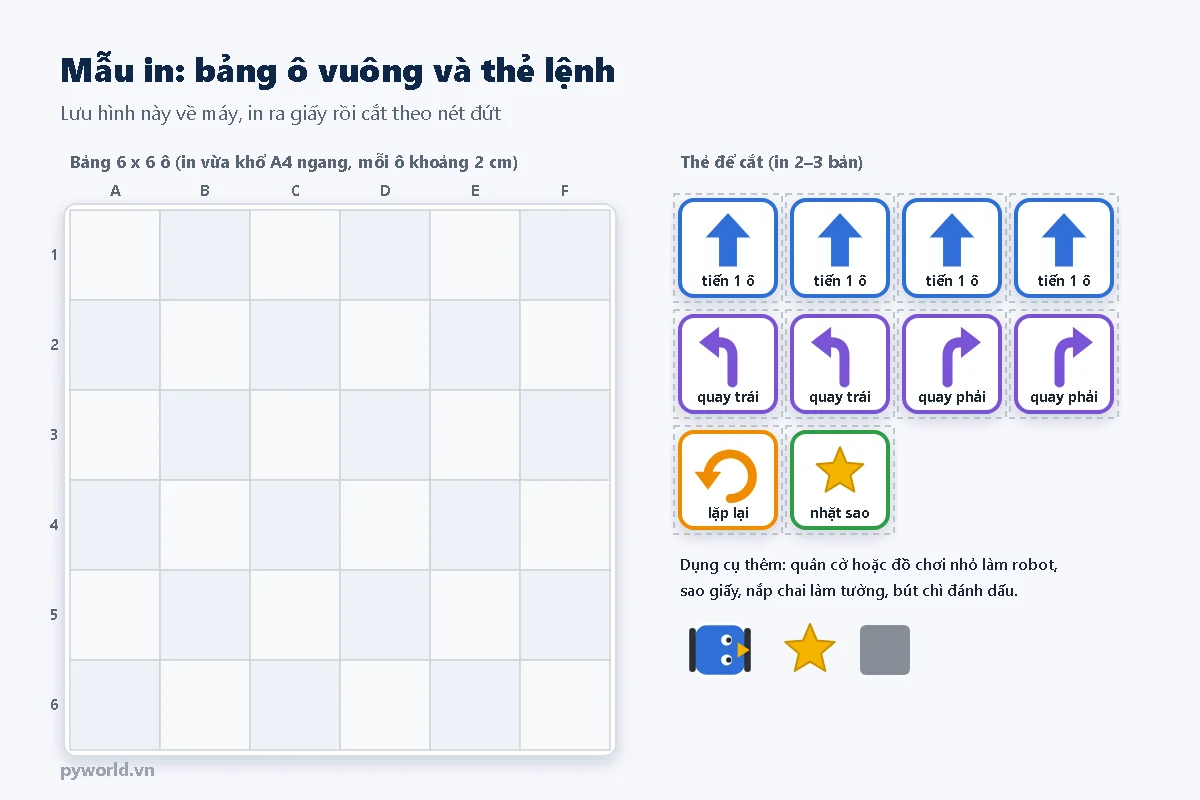
- Lưu hình về máy và in vừa khổ A4 ngang: mỗi ô bảng khoảng 2 cm, vừa cho một quân cờ nhỏ. In thẻ 2–3 bản để đủ cho các màn dài.
- Trên thẻ "lặp lại", để trống chỗ ghi số lần; trẻ dùng bút chì ghi rồi tẩy.
- Tự tạo màn mới: đặt robot, ngôi sao và vài ô tường bất kỳ, chụp lại để dùng lần sau.
6. Biến thể nâng cao
| Biến thể | Khái niệm lập trình |
|---|---|
| Giới hạn số thẻ: "chỉ được dùng tối đa 8 thẻ" | Tối ưu thuật toán |
| Nhiều ngôi sao, phải nhặt hết bằng thẻ "nhặt sao" | Chia bài toán thành nhiều đích nhỏ |
| Người lập trình bị bịt mắt khi robot chạy, chỉ nghe kết quả | Chương trình phải đúng trước khi chạy |
| Đưa một chương trình có sẵn một thẻ sai, trẻ tìm và sửa | Tìm lỗi (debug) |
| Thêm ô "bùn": robot vào ô bùn phải dừng 1 lượt | Điều kiện |
7. Gợi ý cho phụ huynh và giáo viên
- Thời lượng: 20–30 phút mỗi lần, 2–3 màn. Kết thúc khi trẻ còn hứng thú.
- Ở lớp: chia nhóm 3 trẻ: người lập trình, người làm robot, người kiểm tra. Sau mỗi màn đổi vai.
- Câu hỏi gợi mở: "Robot đang nhìn về đâu?", "Có đường nào ngắn hơn không?", "Nhóm thẻ nào lặp lại?".
- Khi trẻ nhầm trái, phải: dán một miếng giấy màu lên tay phải của trẻ, hoặc cho trẻ đứng xoay theo hướng robot.
8. Xem thêm
Các bài trong loạt phát triển tư duy cho trẻ bằng STEM và lập trình: 8 trò chơi lập trình không cần máy tính, tư duy máy tính là gì, Scratch cho học sinh lớp 4–5. Khi trẻ lớn hơn, trò chơi này có thể làm với xe robot thật: bài xe robot ESP32 điều khiển qua Wi-Fi trên pyworld.vn.
Tin tức liên quan

17/10/2026
Hiệu chuẩn cảm biến laser tam giác lượng và extensometer: ảnh hưởng của bề mặt, trình tự trên bàn trượt, bảng cấp ISO 9513 với giới hạn tương đối và tuyệt đối, ví dụ extensometer 50 mm.

14/10/2026
Jack Type-C tích hợp mạch sạc pin 1S nhận 5 V, sạc pin Li-ion hoặc Li-po một cell đến 4,2 V ở dòng 1 A, có đèn báo đỏ và xanh. Bài nêu cấu tạo, thông số, điểm khác với jack Type-C thường và các trường hợp nên dùng.

17/10/2026
Cảm biến tiệm cận cảm ứng từ hoạt động thế nào: cuộn dây lõi ferit, dao động tắt dần do dòng xoáy, khoảng tác động theo vật liệu, NPN, PNP, cách chế tạo và đếm vòng quay bằng ESP32.

17/10/2026
Chu kỳ hiệu chuẩn do ai quyết định, các yếu tố cần xét, dùng lịch sử độ trôi, phương pháp theo ILAC-G24/OIML D 10, kiểm tra giữa kỳ bằng biểu đồ kiểm soát cho lực, chuyển vị, áp suất, rung.

14/10/2026
Giải thích giao tiếp SPI: bốn dây MOSI, MISO, SCK, CS, truyền hai chiều cùng lúc và bốn chế độ clock. Kèm hai chương trình ESP32: tự gửi tự nhận để kiểm tra bus và gửi lệnh thô cho thẻ nhớ.

12/10/2026
PYWORLD gia công xốp chống sốc theo biên dạng thiết bị đo lường: máy đo cầm tay, bơm hiệu chuẩn áp suất, đầu nối. Xem hai mẫu thực tế, cách bố trí khoang và thông tin cần gửi khi đặt.

18/10/2026
Dự án STEM âm nhạc: nối sáu quả vào chân cảm ứng ESP32, chạm quả nào còi phát nốt đó; tần số Đô Rê Mi Fa Son La, giai điệu viết bằng hai mảng nốt và phách.

17/10/2026
Chọn vali đựng thiết bị đo lường: loại vali theo nơi làm việc, cỡ vali cho bộ đồng hồ vạn năng, ampe kìm, que đo, cách xếp xốp để máy và que đo không đè nhau, vali cho cả đội.
Xem thêm